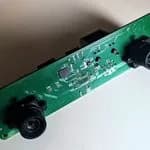
La 4reel es una placa de visión estéreo que le permite a un robot calcular profundidad a partir de dos imágenes sin depender de un computador externo. La desarrolló machinehum, creador de hardware de Rootkit Labs, y la reseñó Electronics For You. El procesamiento corre en la misma placa, sobre un SoC Rockchip RV1103, y los resultados salen por UART hacia un Arduino o un ESP32. Así el microcontrolador anfitrión se queda con el control de motores, la navegación y las demás tareas de tiempo real.
¿Qué hardware trae la 4reel?
La placa monta dos cámaras OV9281 de obturador global, ubicadas en los extremos opuestos del PCB para captar vistas sincronizadas de la escena. El RV1103 tiene un solo núcleo Arm Cortex-A7 a 1,1 GHz y 64 MB de RAM DDR2.
Además incluye estos componentes.
- Un acelerómetro de tres ejes LIS2HH12.
- 4 MB de memoria flash W25Q32.
- Ranura para tarjeta microSD.
- Puerto Ethernet de 10/100.
- USB-C para configuración y depuración.
- Un conector JST para la comunicación UART y la alimentación de 5 V.
El acelerador que hace la correspondencia estéreo
La pieza central del diseño es el acelerador de hardware de suma de diferencias absolutas (SAD) que trae el RV1103, usado para la correspondencia estéreo. El software captura las imágenes con la interfaz Video4Linux2 (V4L2) de Linux y le pasa al acelerador la comparación de regiones de la imagen para estimar la profundidad. Eso le quita trabajo al procesador, que de otro modo tendría que hacer todos esos cálculos por software.
La placa también puede funcionar como un dispositivo Linux independiente. Por la conexión de red del USB-C ofrece una interfaz web para ver las imágenes, calibrar y ajustar el foco.
¿Para qué está pensada?
El PCB es de cuatro capas y apunta a visión embebida y robótica móvil, con usos como evitar obstáculos y navegar. El autor documentó la primera revisión del hardware y las correcciones de diseño que tuvo que hacer, lo que deja ver cómo avanzó el desarrollo.
Los archivos de diseño del hardware, la configuración de Buildroot y los scripts de apoyo están en GitHub con licencia MIT. El software corre sobre un sistema Linux basado en Buildroot con un kernel del fabricante Rockchip.
Entre los próximos pasos del proyecto figuran la localización y mapeo simultáneos (SLAM) y la detección de objetos con YOLO. El material publicado todavía no muestra cómo rinden esas dos tareas en la placa.