Galbot presentó PASSAGE, un marco de investigación que ayuda a los robots humanoides a moverse por entornos atestados adaptando sus movimientos a los obstáculos, informó Interesting Engineering el 14 de octubre.
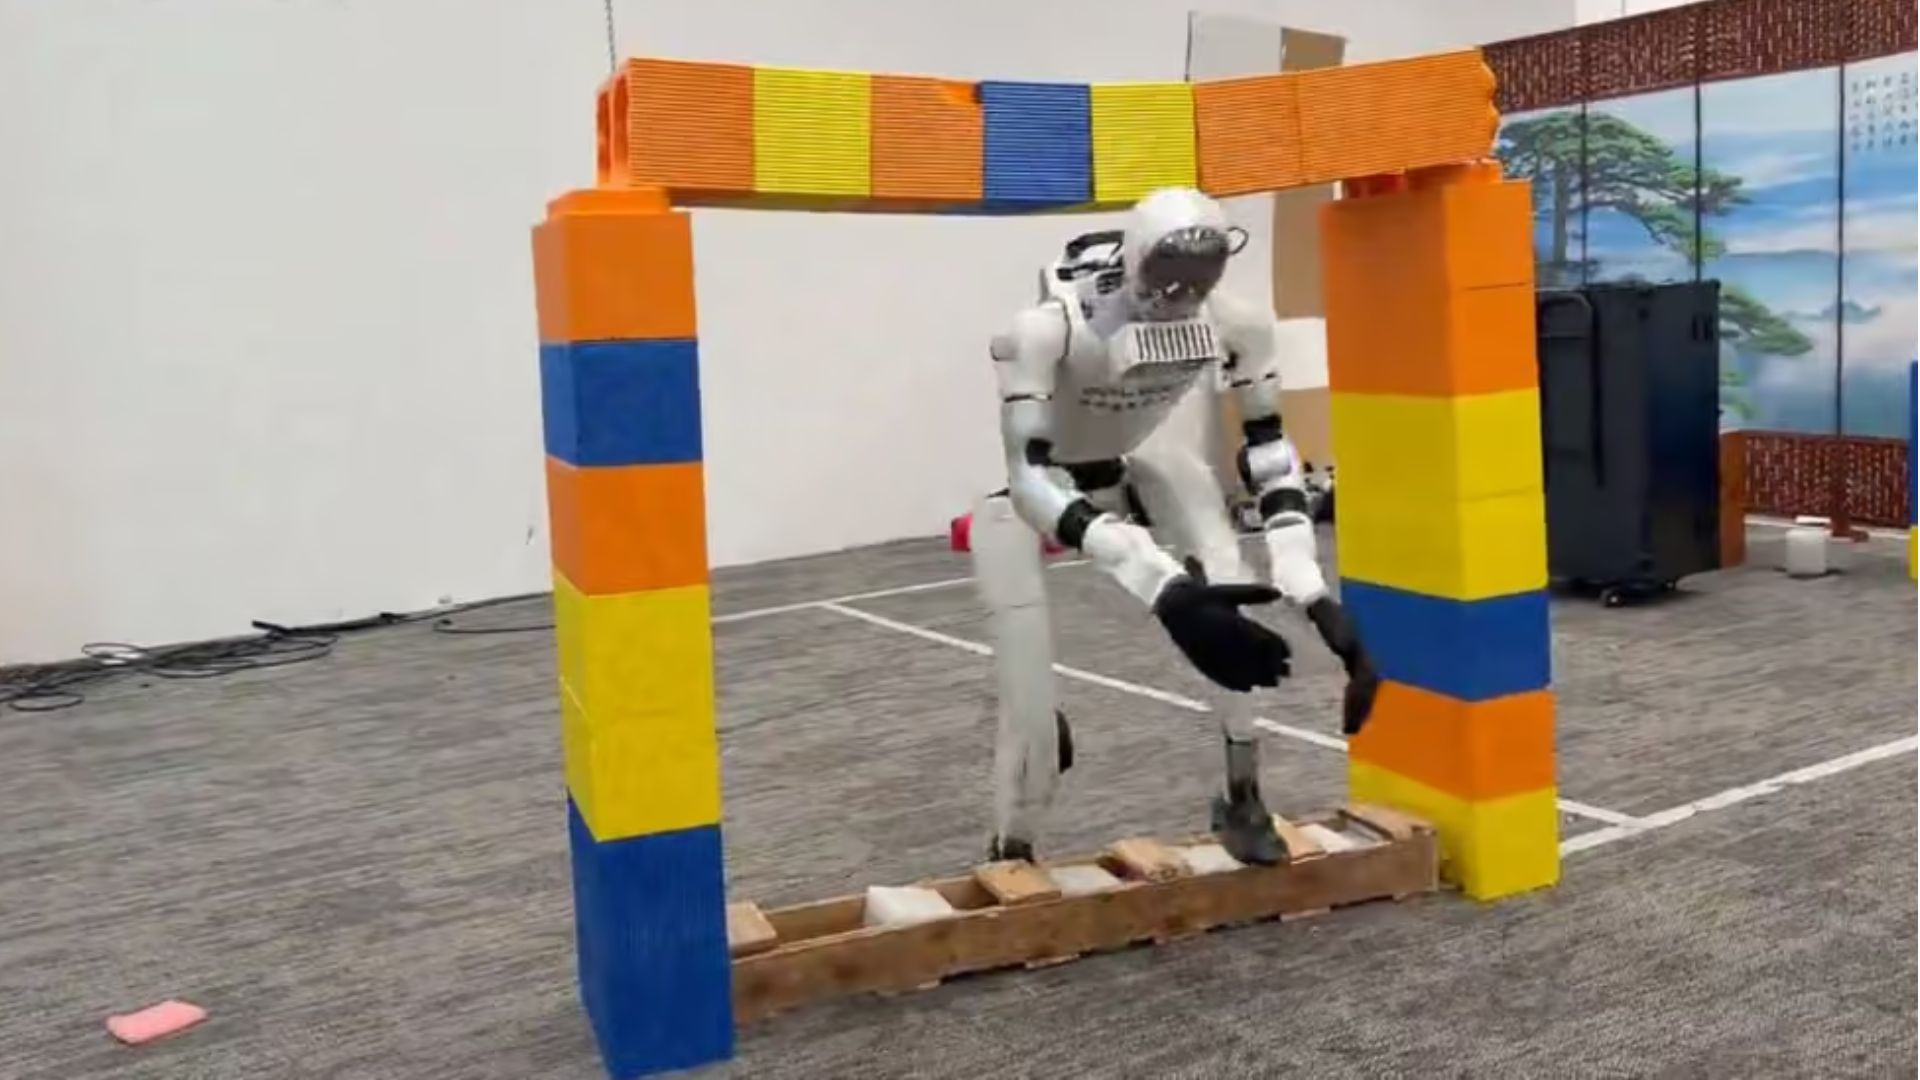
El sistema permite que el robot elija distintas formas de atravesar espacios estrechos. Puede pasar por encima de objetos, agacharse bajo barreras o girar de costado para caber por una abertura angosta.
El marco combina percepción del entorno, planificación de movimiento y control de cuerpo completo para que el humanoide se desplace por lugares complejos sin perder el equilibrio y llegue a su destino.
Hace poco, el humanoide de Galbot completó más de 100 peloteos en un partido de tenis autónomo en vivo, siguiendo la pelota, ajustando su posición y devolviendo golpes variados.
Humanoides entre obstáculos
El nuevo marco hace que los robots humanoides adapten los movimientos de todo el cuerpo a lo que tienen alrededor. El robot elige el movimiento adecuado, ya sea pasar por encima de un objeto, agacharse bajo una barrera alta o ponerse de lado para cruzar un hueco estrecho.
PASSAGE ataca un problema de fondo en robótica, que es coordinar los movimientos del robot con su comprensión del espacio. Un robot humanoide tiene que considerar algo más que si sus pies caben por una abertura. La cabeza, los hombros, los brazos y el torso también tienen que librar los objetos cercanos. Un robot puede tener el camino despejado para las piernas y aun así chocar con un techo bajo o con el marco de una puerta angosta.
Para eso, PASSAGE junta percepción del entorno, planificación de movimiento y control de cuerpo completo. Según la página del proyecto, un planificador genera secuencias cortas de movimiento y un controlador las ejecuta mientras responde a la geometría del entorno.
El marco integra la elección del movimiento y su ejecución en un único enfoque de planificador y controlador. En lugar de depender de políticas separadas para cada tipo de obstáculo, puede combinar movimientos para resolver restricciones espaciales distintas.
¿Con qué datos aprendió?
El equipo reunió 100 horas de datos de movimiento humano en 1.500 escenas virtuales. Los operadores mostraron cómo sortear obstáculos con realidad virtual y captura de movimiento inercial, lo que entregó ejemplos de cómo las personas ajustan el cuerpo para pasar por espacios reducidos.
El sistema usa esos datos para relacionar los movimientos humanos con las condiciones del entorno en que ocurren. Durante la operación del robot, un LiDAR entrega información sobre el entorno y ayuda al marco a considerar los obstáculos y el espacio libre disponible.
Según la documentación del proyecto, PASSAGE corre en un computador Nvidia Jetson AGX Orin y no necesita mapas previos ni cómputo externo. Así, el robot procesa la información del entorno y coordina sus movimientos a bordo.
Las pruebas muestran los límites
El paper reporta una tasa de éxito de 98,67% en 750 pruebas simuladas sobre 150 escenas que el sistema no había visto. Esa cifra mide si el robot llegó a su destino, no si evitó todos los obstáculos.
Cuando el éxito exigía completar la tarea sin tocar ningún obstáculo, la tasa reportada bajó a 70,3%. La diferencia muestra lo difícil que es coordinar todo el cuerpo de un humanoide en espacios reducidos.
El equipo también probó PASSAGE en un humanoide Unitree G1 sobre 50 configuraciones físicas nuevas. Según los investigadores, el robot completó las 50 pruebas sin caerse ni requerir intervención de seguridad, y recorrió 45 de ellas sin tocar obstáculos. Estos resultados vienen de una evaluación de investigación acotada y no prueban que el sistema sea confiable en cualquier entorno real.
PASSAGE apunta a una capacidad que los humanoides podrían necesitar para trabajar en habitaciones amobladas, fábricas y otros espacios diseñados para personas. Ajustar la postura al espacio disponible ayudaría a moverse donde un patrón de marcha fijo no alcanza.
Los resultados publicados también muestran que llegar a destino y atravesar el espacio sin contacto siguen siendo problemas distintos. La página del proyecto indica que el código se publicará pronto, así que su adopción y su rendimiento en otros escenarios todavía están por evaluarse.