Investigadores de ETH Zurich y sus colaboradores desarrollaron un método de control que permite a un robot humanoide subir escaleras de mano, cruzar obstáculos y recuperarse de caídas con una sola política aprendida.
El sistema se probó en el humanoide G1 de Unitree. El método se concentra en planificar el contacto con el entorno en vez de dictar cada movimiento por adelantado. En simulación superó a un método de comparación en ocho circuitos de obstáculos.
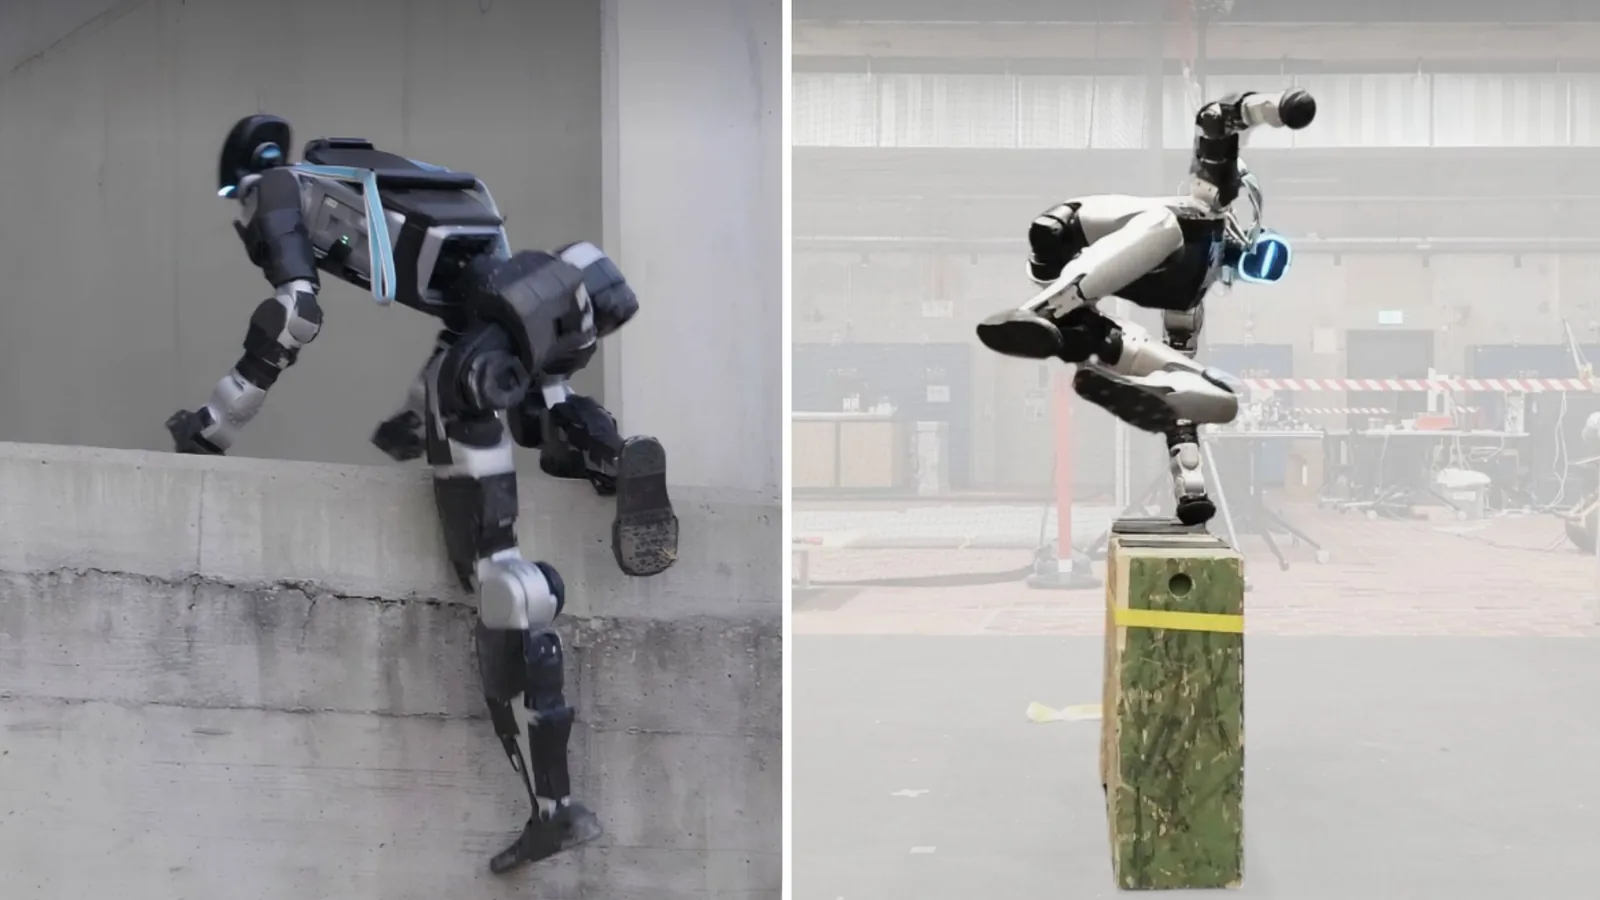
Con la misma política, el robot sube escaleras de mano, salva obstáculos, gatea por espacios estrechos y se levanta después de caer.
¿Qué es Attention-based Contact Planning?
La tecnología se llama Attention-based Contact Planning (ACP) y ayuda al robot a decidir dónde apoyar manos, pies, rodillas, codos y pelvis contra lo que lo rodea.
Las pruebas en el humanoide G1 de Unitree muestran cómo la planificación de contactos y el aprendizaje por refuerzo permiten que un robot adapte sus movimientos a terrenos distintos sin seguir secuencias de movimiento predefinidas.
ACP combina aprendizaje por refuerzo con imitación de movimiento para atacar los problemas del control de cuerpo completo. El aprendizaje por refuerzo deja que el robot mejore con intentos repetidos y retroalimentación, y la imitación le enseña a seguir movimientos grabados. El primero tiene problemas con la coordinación compleja. Los sistemas basados en imitación, en cambio, cuesta adaptarlos a obstáculos que no conocen.
Según el equipo, ACP no genera una secuencia completa de movimientos del cuerpo. Predice puntos de contacto adecuados en el terreno, y un controlador separado coordina las articulaciones del robot para alcanzarlos.
Al subir una escalera de mano, por ejemplo, el robot tiene que identificar los peldaños que sirven para manos y pies. Después el controlador coordina brazos, piernas y torso para moverse entre esos puntos sin perder apoyo. Así el robot ajusta sus movimientos sin una secuencia de escalada fija.
El planificador de contactos usa una red neuronal basada en atención que procesa la información del terreno, el estado interno del robot y un objetivo que entrega el usuario. Entre sus entradas están las posiciones y velocidades de las articulaciones y la orientación del cuerpo. El sistema planifica contactos para nueve partes del cuerpo, dos manos, dos codos, dos rodillas, dos pies y la pelvis. Con eso el robot puede apoyarse en el tren superior cuando caminar no alcanza.
Cómo ve el terreno
Los investigadores también desarrollaron un sistema de mapeo con LiDAR que convierte las mediciones del sensor en un mapa de alturas local y estima qué tan confiable es cada dato. Eso ayuda al robot a detectar superficies angostas, como los peldaños de una escalera, que de otro modo se le escaparían. Corriendo en un computador Jetson Orin NX, el sistema procesa un barrido LiDAR de 20.000 puntos en 30 milisegundos y actualiza a 10 Hz.
¿Cómo se entrenó?
Según los investigadores, el entrenamiento tuvo tres etapas. Primero, un controlador de cuerpo completo aprendió a ejecutar planes de contacto con 13,2 minutos de datos de movimiento humano, adaptados a la estructura y los límites físicos del robot. Después entrenaron juntos el planificador de contactos y el controlador. Al final, el aprendizaje por refuerzo ayudó al sistema a adaptarse a entornos generados por procedimiento, más allá de las demostraciones originales. Los intentos exitosos se sumaron como nuevos ejemplos de entrenamiento.
Durante el uso real el robot no necesita movimientos de referencia. Planifica contactos y genera movimientos con lo que observa a bordo y con el objetivo que se le indica.
Resultados en el mundo real y en simulación
Las demostraciones reales mostraron al G1 subiendo escaleras de mano y escalones, cruzando piedras de paso, gateando, saltando obstáculos apoyado en las manos y levantándose tras caer.
| Método | Éxito promedio en 8 circuitos simulados |
|---|---|
| ACP | 92,5% |
| MGMT (generación y seguimiento de movimiento) | 58,8% |
En simulación el sistema promedió 92,5% de éxito en ocho circuitos de obstáculos combinados, contra 58,8% de MGMT, el método de referencia basado en generar y seguir movimientos. Esas cifras son de simulación, no tasas de éxito en el mundo real.
Los investigadores advierten que por ahora el sistema se enfoca en interacciones con el terreno y en desplazamientos locales hacia un objetivo. Tareas con contactos por encima de la cabeza, colgarse o manipular objetos requerirían una percepción tridimensional más avanzada.