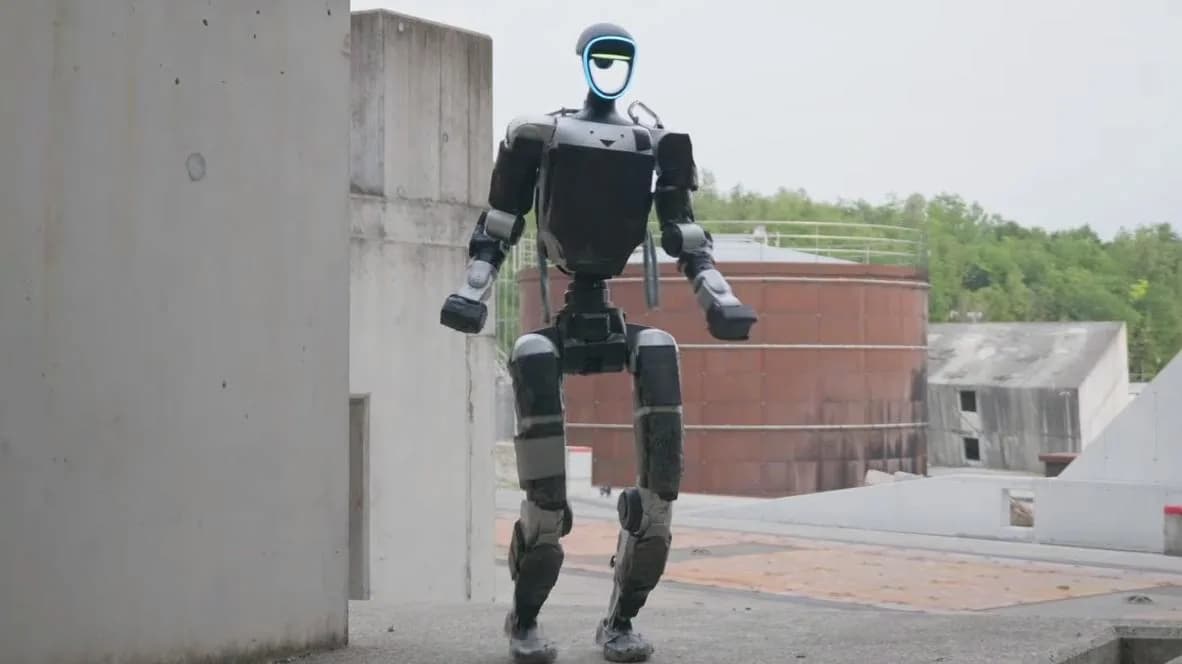
Investigadores de ETH Zurich desarrollaron un sistema de control basado en IA que le permite a un robot humanoide trepar escaleras de mano, gatear bajo obstáculos y moverse por terreno irregular sin necesitar un controlador distinto para cada tarea. El trabajo se presentó en un artículo científico reciente y lo reportó Hackster.io el 2 de noviembre.
Los humanoides ya caminan, corren, bailan y dan volteretas sobre un escenario. Esas demostraciones están muy controladas y no siempre sirven para moverse en el mundo real, donde subir una escalera de mano o pasar sobre un terreno disparejo exige más que una secuencia programada de antemano.
El equipo probó el sistema en un humanoide Unitree G1. Con una sola política de control basada en una red neuronal, el robot sube escaleras normales y de mano, salta sobre obstáculos, cruza piedras separadas, gatea sobre plataformas y se recupera después de caer.
El robot no memoriza cómo hacer cada tarea. Aprende dónde y cómo su cuerpo tiene que hacer contacto con el entorno, y después calcula los movimientos necesarios para llegar ahí.
¿Cómo funciona la planificación de contactos?
La mayoría de los enfoques de locomoción humanoide usa aprendizaje por refuerzo o imitación de movimiento. El aprendizaje por refuerzo deja que el robot descubra conductas útiles por ensayo y error, pero cuesta enseñarle movimientos complejos de cuerpo completo. La imitación de movimiento entrena al robot con demostraciones humanas y logra movimientos más naturales, que no siempre se trasladan bien a entornos desconocidos.
El equipo combinó las ventajas de ambos con una técnica llamada planificación de contactos basada en atención. En vez de predecir cada movimiento articular, el sistema identifica puntos de contacto adecuados para nueve partes del cuerpo, entre ellas manos, codos, rodillas, pies y pelvis. Un controlador separado coordina después los 23 grados de libertad accionados del robot para ejecutar ese plan.
El entrenamiento tiene tres etapas:
- Primero, el robot aprende movimientos coordinados a partir de datos de movimiento humano adaptados a su estructura mecánica.
- Después, una red neuronal basada en atención aprende a predecir lugares de contacto útiles según lo que observa del terreno, el estado físico del robot y su destino.
- Por último, el aprendizaje por refuerzo afina esas habilidades sobre terreno desconocido.
Durante la operación, sensores LiDAR a bordo entregan información detallada del terreno, con resolución suficiente para distinguir detalles tan pequeños como los peldaños de una escalera de mano. El planificador de contactos y el controlador de cuerpo completo funcionan a 50 Hz y ajustan los movimientos al entorno de forma continua.
¿Qué resultados obtuvo?
En simulación, el sistema logró 92,5% de éxito en ocho circuitos de obstáculos difíciles, contra 58,8% de un enfoque competidor de generación de movimiento. Las pruebas en el mundo real mostraron al robot recuperándose de saltos fallidos, de intentos frustrados de ponerse de pie y de quedar atascado mientras subía una escalera de mano.
| Sistema | Éxito en ocho circuitos simulados |
|---|---|
| Planificación de contactos de ETH Zurich | 92,5% |
| Enfoque competidor de generación de movimiento | 58,8% |
Estas conductas salen de un único controlador de propósito general y no de un conjunto de habilidades programadas una por una. El sistema todavía tiene límites. Se enfoca en navegación local y en interacciones con el terreno.