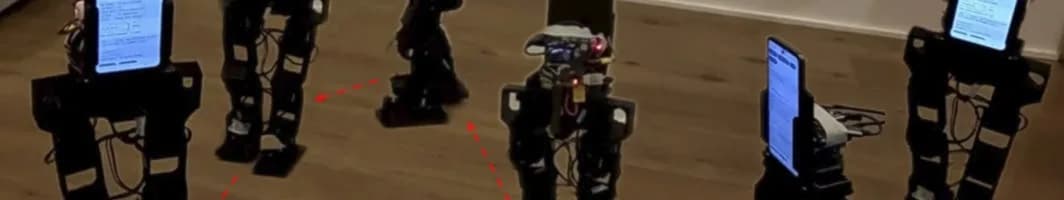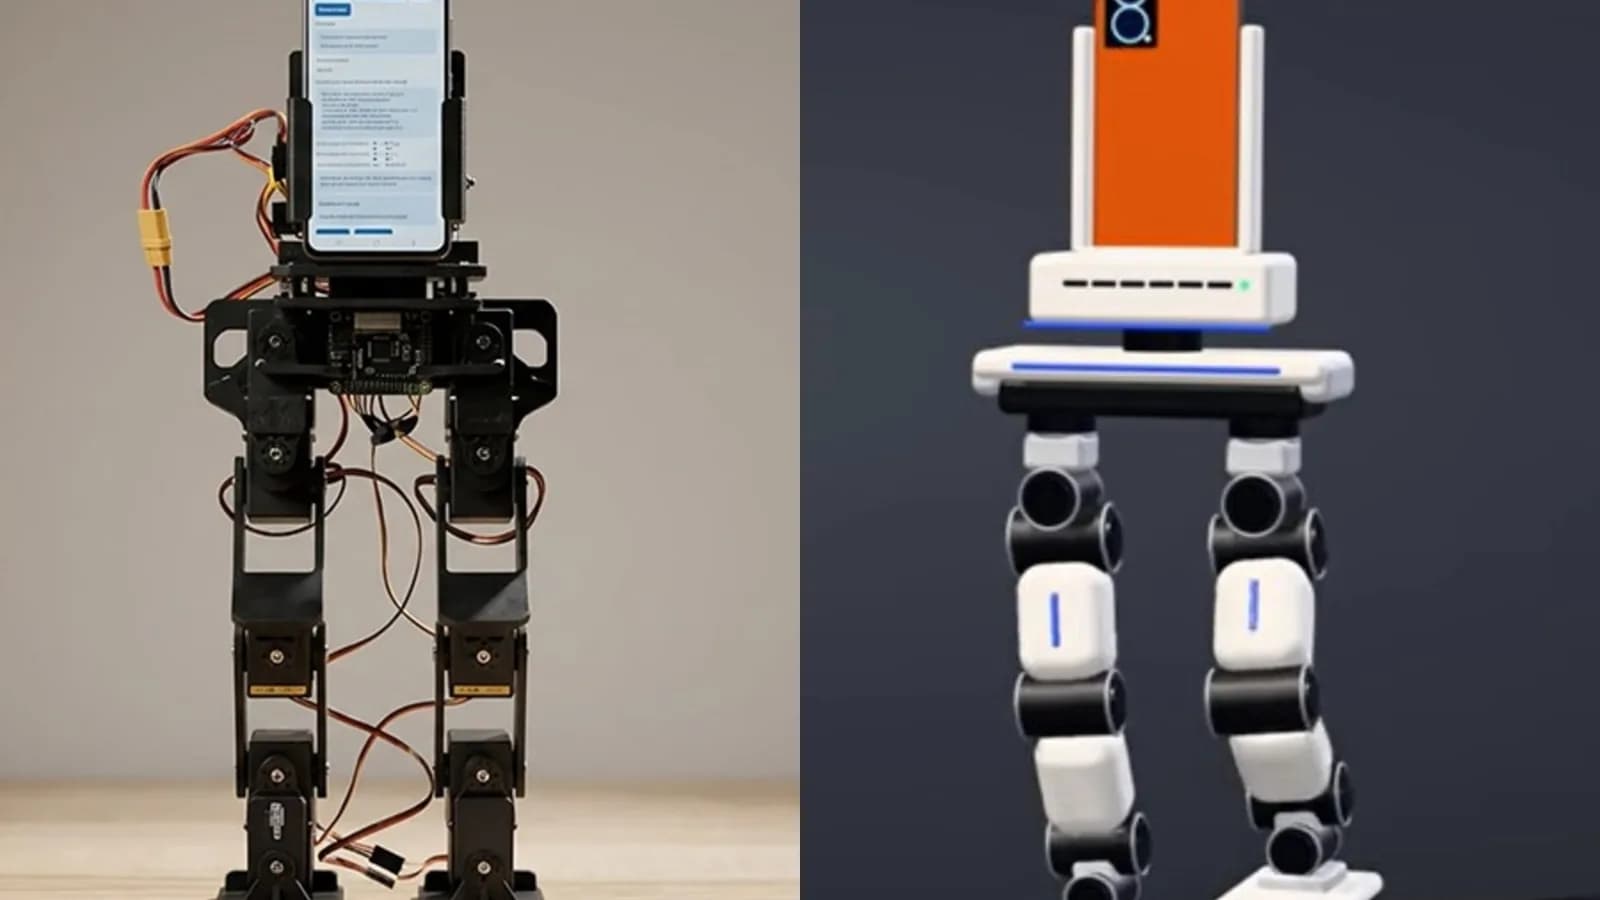
Los celulares Android que duermen en un cajón podrían tener una segunda vida como cerebro de un robot que camina. Esa es la idea de PhoneBot, un proyecto de código abierto del Laboratorio de Robótica y Mecanismos de UCLA.
El robot mide unos 19 pulgadas de alto (cerca de 48 cm) y pesa menos de 4 libras (menos de 1,8 kg). Los investigadores montaron un smartphone comercial como torso y aprovecharon su cámara, sus sensores de movimiento, su procesador y su conexión inalámbrica para la visión, el equilibrio y el cálculo de los movimientos.
¿Cuánto cuesta el cuerpo del robot?
El cuerpo, los motores y la electrónica de apoyo cuestan cerca de 400 dólares, y el teléfono queda como la única variable. La electrónica se mantuvo simple a propósito, así que cambiar un celular por otro no obliga a recablear nada.
PhoneBot usa 13 servomotores DYNAMIXEL de bajo costo, según el paper del equipo. Son seis en cada pierna, con articulaciones en cadera, rodilla y tobillo, más uno que gira la parte superior del cuerpo. Esa articulación del torso permite que la cámara del teléfono barra de lado a lado mientras los pies siguen plantados, lo que ayuda a seguir a una persona.
Un pequeño computador en la parte baja del cuerpo recibe las órdenes del teléfono por Wi-Fi y las convierte en posiciones de los motores. El celular nunca va cableado al hardware.
Cuatro teléfonos, cuatro aprobados
El equipo probó cuatro equipos Android, entre ellos un Honor 9 de 2017 y dos modelos económicos de entre 50 y 80 dólares. Los cuatro resolvieron las tareas básicas de control de la marcha, detección de movimiento y visión. El Honor, el más antiguo, no tenía los servicios de Google que se necesitan para el mapeo a bordo.
Aprendió a caminar en simulación
El controlador de la marcha es una red neuronal entrenada completamente en simulación con aprendizaje por refuerzo. El robot virtual sumaba recompensas por mantenerse de pie, alternar los pies y sostener la velocidad. Perdía puntos por torque alto, frenadas bruscas y cargar el peso en un solo pie. Como los motores reales tienen fuerza y velocidad limitadas, esas restricciones se incluyeron en la simulación.
Los primeros resultados fueron disparejos, con un pie que hacía casi todo el trabajo. Al agregar muestras espejadas, que intercambiaban izquierda y derecha, el paso salió más parejo, con menos variación entre corridas y mejor reparto de la carga.
El robot físico puede caminar en cualquier dirección sobre piso plano a un máximo de 0,5 metros por segundo, y se levanta solo después de una caída.
¿Qué procesa el teléfono?
Una aplicación de Android toma las decisiones en tiempo real. TensorFlow Lite ejecuta las rutinas de marcha y recuperación unas 50 veces por segundo con los sensores integrados del teléfono. La cámara sigue a las personas y su posición, y en los modelos compatibles también hace mapeo visual para telepresencia y fotografía.
El reconocimiento de voz y el procesamiento de lenguaje todavía corren en un notebook cercano. El equipo cree que podrá llevarlos al teléfono a medida que mejoren los modelos.
Lo que todavía no puede hacer
PhoneBot no tiene brazos, así que no puede tomar ni cargar objetos. Solo se ha probado en terreno plano, y las escaleras, las pendientes y las superficies irregulares siguen en desarrollo. La potencia limitada de los motores también pone techo al peso que puede cargar y a su velocidad.
El hardware y el software son completamente abiertos y están disponibles para estudiantes, laboratorios de investigación y aficionados que quieran trabajar con robots bípedos sin pagar equipos ni sensores especializados.