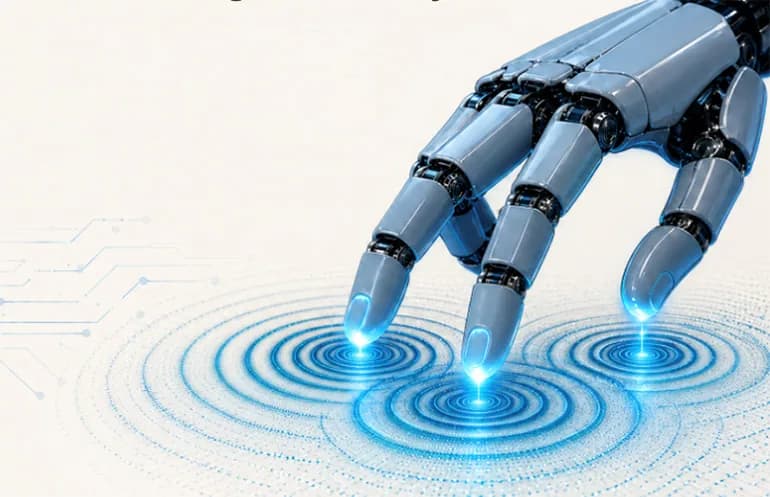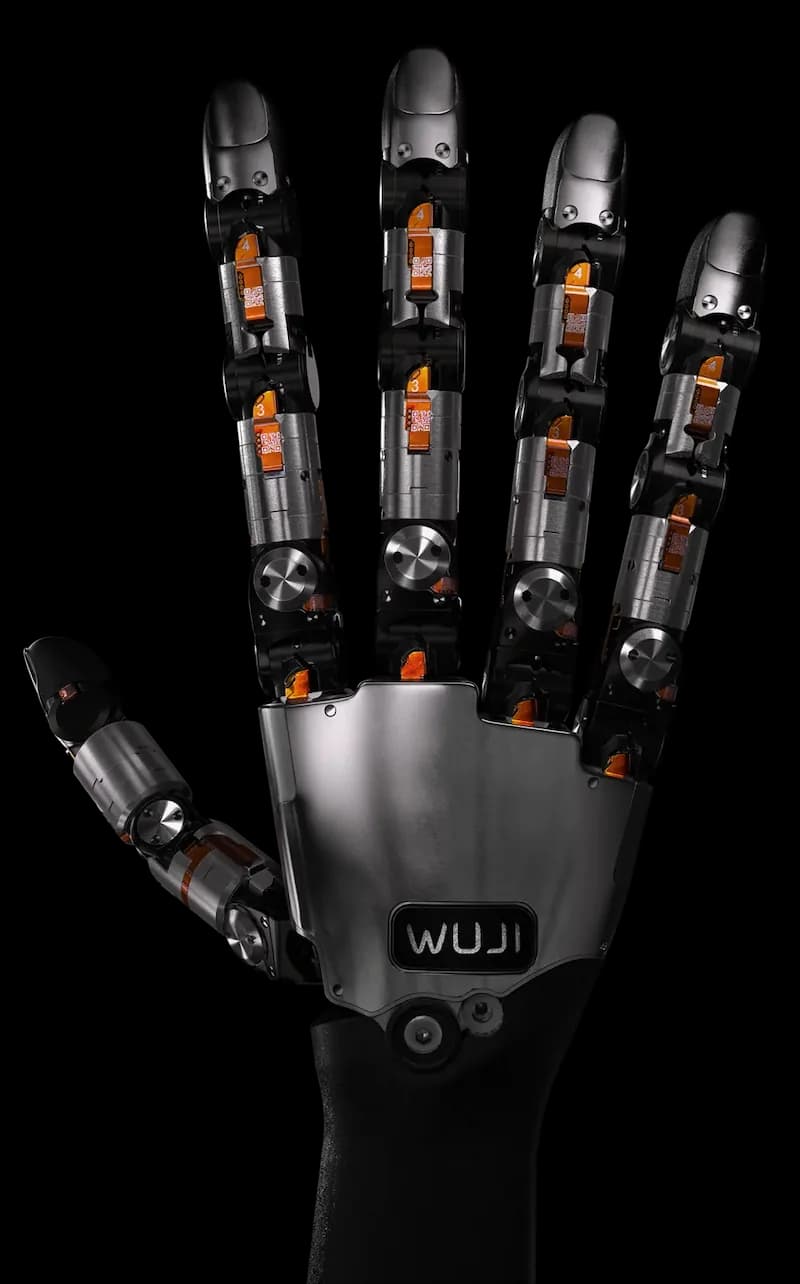
Una mano robótica antropomorfa puede usar los dedos para manipular objetos y también para desplazarse. Lo demostraron científicos de ETH Zúrich, que lograron que la mano gatee, se recupere de caídas y se mueva por su entorno sin un sistema de locomoción aparte.
La investigación usó una mano comercial de WUJI, una empresa que desarrolla manos robóticas diestras y tecnología de teleoperación.
En vez de montarla en un brazo robótico convencional o en una plataforma móvil, los investigadores la entrenaron para sostener su propio peso y moverse con los mismos dedos que normalmente se usan para agarrar y manipular.
El sistema resultante gatea sin cables, gira y se levanta después de caer. También hace tareas de manipulación mientras se sostiene sola, como pulsar teclas sucesivas en un teclado o empujar un objeto hasta posiciones marcadas.
Los investigadores lo describen como un "manipulador móvil compacto" que elimina la necesidad de un mecanismo de locomoción separado.
¿Cómo aprendió a caminar con los dedos?
El trabajo se presentó en el artículo Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand, firmado por Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann.
Para la locomoción usaron aprendizaje por refuerzo, considerando que cada dedo tiene dimensiones y características distintas.
El entrenamiento ocurrió en simulación, y el entorno simulado se calibró con mediciones tomadas del hardware real.
Según los autores, su formulación de recompensas hizo que la mano se moviera más rápido en simulación que con las recompensas ajustadas que se desarrollaron originalmente para robots cuadrúpedos.
El sistema físico lleva energía y cómputo a bordo, así que opera como una plataforma autónoma.
En los experimentos de manipulación, la mano ejecutó comandos sucesivos en un teclado sin usar visión. En otra demostración usó retroalimentación visual desde arriba para empujar un objeto hacia posiciones objetivo.
La investigación muestra un enfoque poco habitual de la manipulación móvil, en el que los mismos mecanismos se encargan de desplazarse y de interactuar físicamente con el entorno. También refleja el peso creciente de las manos diestras comerciales como plataformas de investigación para el aprendizaje de robots.
El guante de WUJI y la recolección de datos
WUJI ha seguido desarrollando esta área con su WUJI Hand 2 y el WUJI Glove, pensados para teleoperación en tiempo real y para recolectar datos de movimiento y tacto con los que entrenar robots.
La empresa mostró los dos sistemas en IROS 2026, que se realizó en Pittsburgh entre el 27 de septiembre y el 1 de octubre.
En las demostraciones, el WUJI Glove controló en tiempo real la mano diestra de la compañía. Así se capta el movimiento humano y se traduce a manipulación robótica.
Este tipo de sistemas de teleoperación se usa cada vez más como herramienta para generar datos de entrenamiento para la IA encarnada y los modelos de manipulación robótica, y ya no solo para controlar un robot a distancia.
Al registrar demostraciones humanas, los desarrolladores reúnen ejemplos de cómo se agarran, reubican y manipulan los objetos. Ese material sirve para entrenar sistemas que con el tiempo deberían hacer esas tareas por su cuenta.
WUJI también figura entre los fabricantes de hardware con soporte nativo para Nvidia Isaac Teleop, el marco de teleoperación de Nvidia para robótica.
La combinación de hardware diestro más capaz, teleoperación y aprendizaje por refuerzo está ampliando el papel de las manos robóticas más allá de su lugar tradicional como efector final al extremo de un brazo.
El trabajo de ETH Zúrich lleva esa idea a un extremo. En vez de darle una mano a un robot, los investigadores convirtieron la mano misma en el robot.