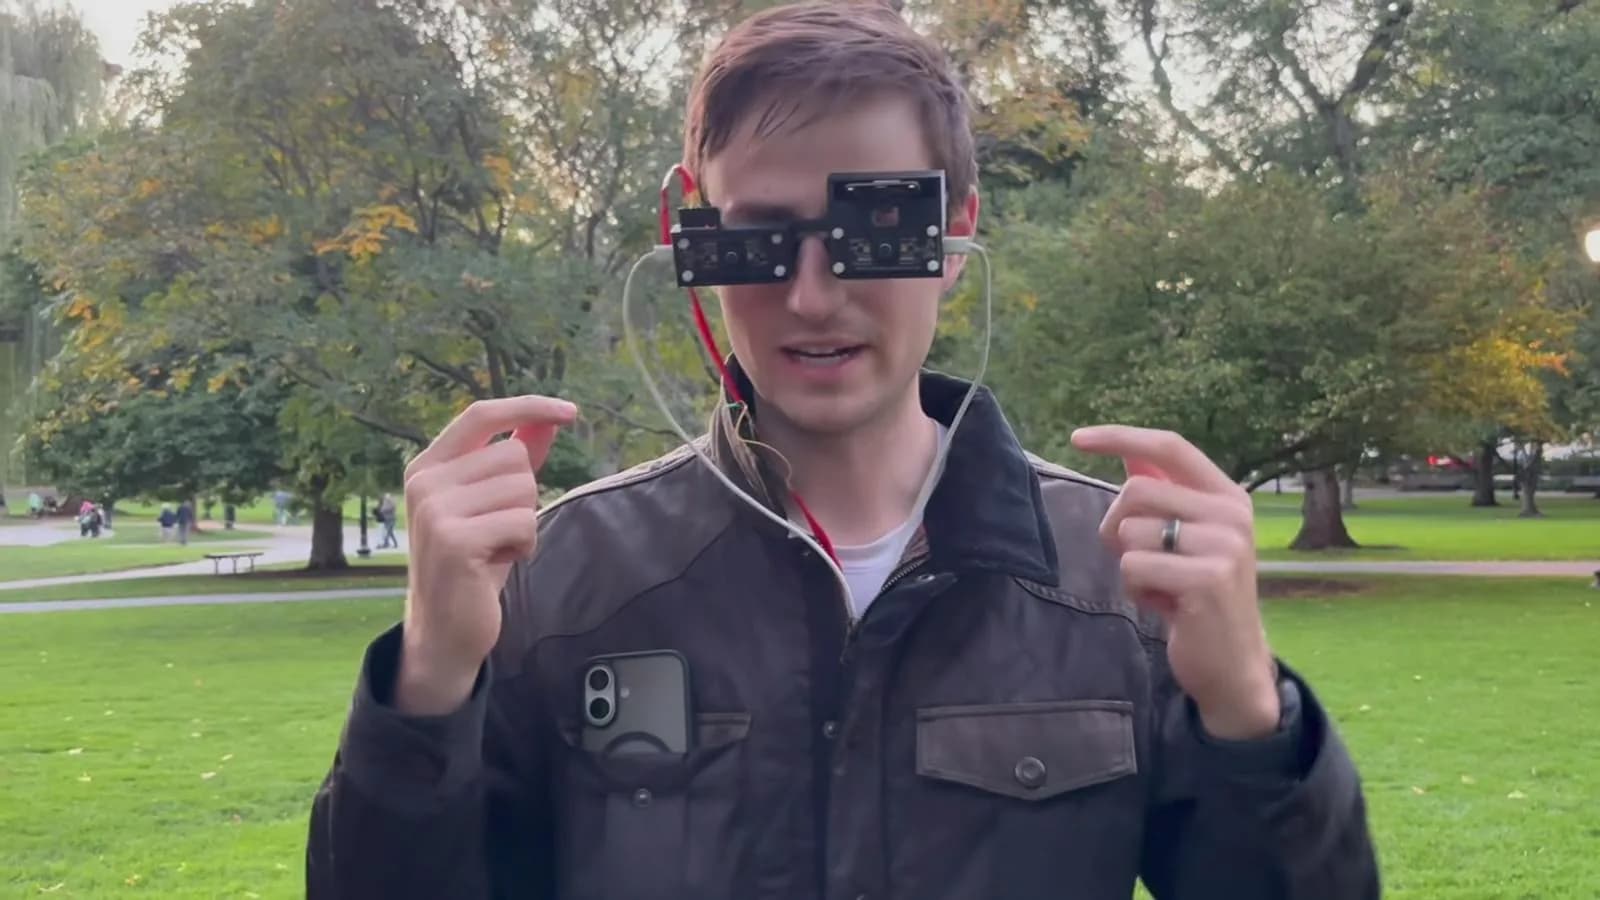
Moverse por una calle concurrida es difícil para una persona ciega o con baja visión, incluso con bastón blanco o perro guía. El youtuber DebackTech probó otra vía. Desarrolló unas gafas inteligentes experimentales con sensores LiDAR que, junto a una polera con motores de vibración, le dan al usuario una noción de su entorno sin depender de la vista, según contó Hackster.io el 13 de noviembre.
La idea es entregar orientación espacial a personas con discapacidad visual sin cámaras, sin señales de audio y sin equipos voluminosos. DebackTech se puso dos metas concretas. Recorrer una calle llena de gente sin ver y atrapar una pelota con los ojos vendados.
¿Cómo está hecho el prototipo?
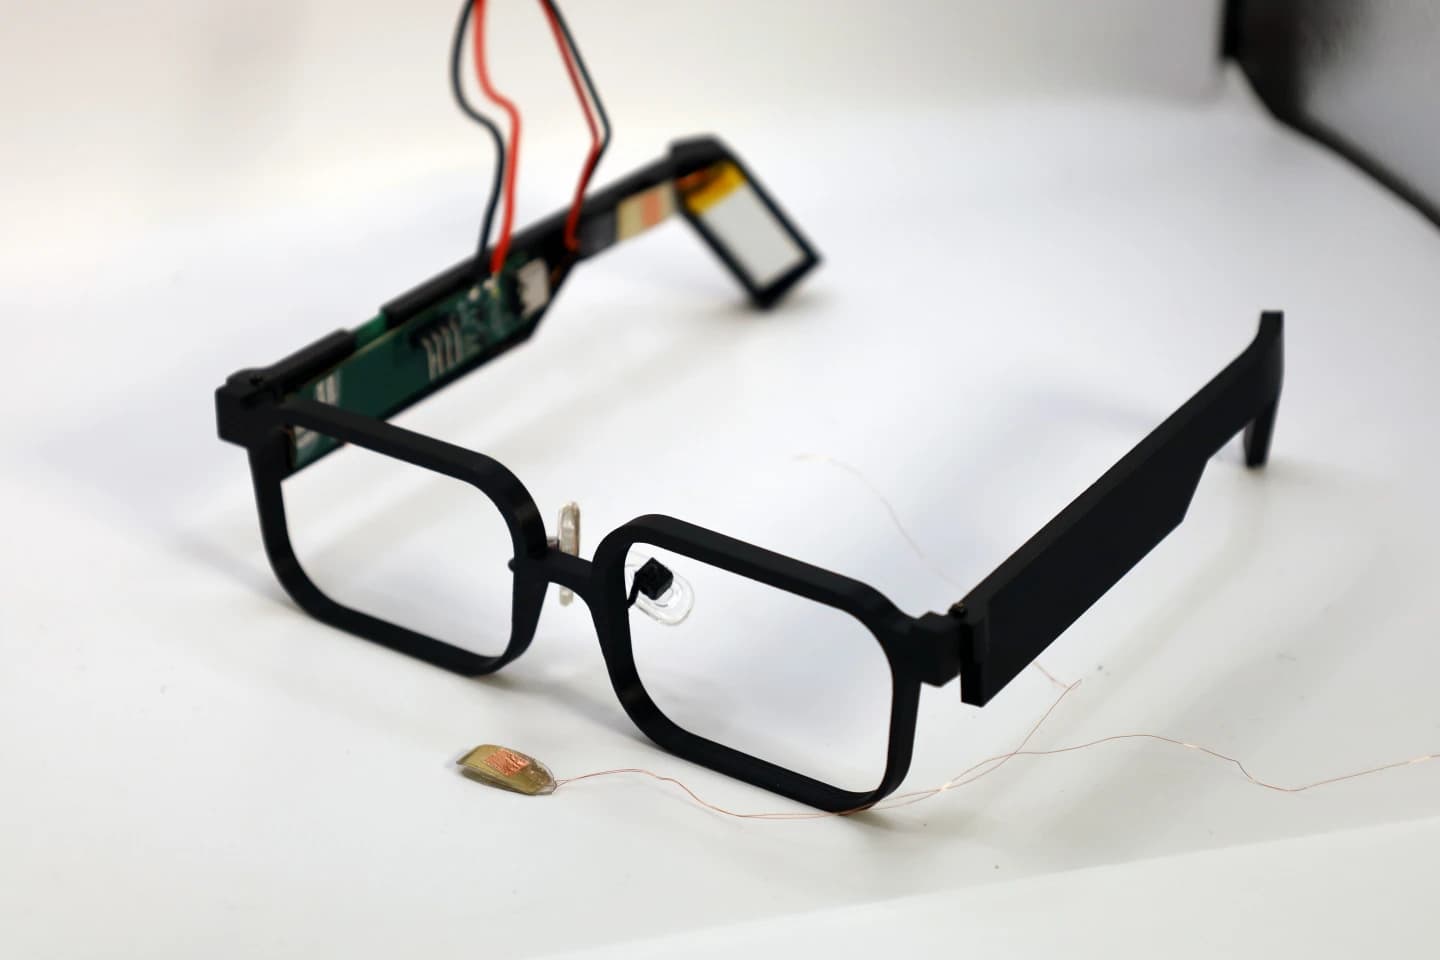
El proyecto partió con un sensor LiDAR pequeño de 64 puntos, que mide distancias emitiendo luz y detectando su reflejo. La resolución resultó demasiado baja para servir de mucho, así que DebackTech cambió a un sensor de 512 puntos y montó tres en unas gafas. Sumó además una unidad de medición inercial (IMU) para seguir los movimientos y la orientación de la cabeza.
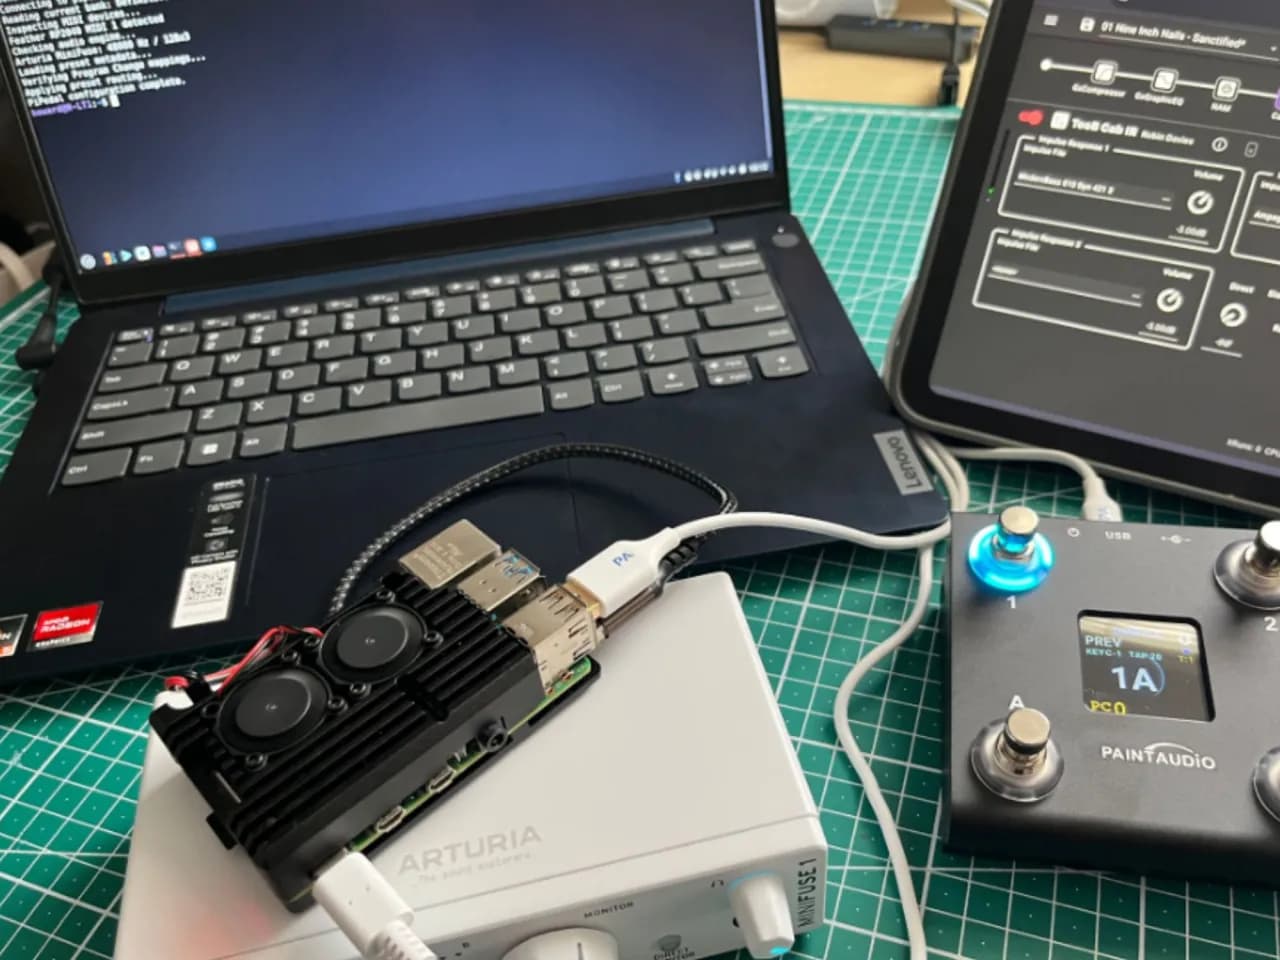
Los sensores mandan las distancias a una Raspberry Pi 4, que procesa los datos y los traduce en estímulos táctiles. El sistema usa una polera hecha a medida con 16 motores de vibración repartidos por el torso. Cada motor corresponde a una zona del entorno, y la intensidad de la vibración indica qué tan cerca está un obstáculo.
Para terminar el montaje, DebackTech armó circuitos de control de motores en placas de prototipado, conectó todo a la Raspberry Pi y escribió software para filtrar las lecturas poco confiables de los sensores. Sin ese filtro, la luz del sol metía ruido y las mediciones al aire libre perdían precisión.
Las pruebas en Boston
Con el hardware armado y ajustado, tocó probarlo en la calle. DebackTech llevó el equipo a Boston, donde detectó obstáculos sin problemas, pero le costó en lugares con mucha gente. Demasiados objetos cerca activaban varios motores al mismo tiempo y la señal se volvía difícil de interpretar. Una prueba con un scooter eléctrico mostró otro límite. Las mediciones de los sensores no llegan lo bastante rápido.
El desafío más grande fue jugar a la pelota con los ojos vendados. Los sensores LiDAR entregan solo unos 13 cuadros por segundo, y eso no da tiempo para reaccionar ante una pelota que se acerca. Para resolverlo, DebackTech desarrolló un algoritmo de predicción de trayectoria que estima hacia dónde va la pelota a partir de sus primeras posiciones detectadas, y así avisa antes a quien lleva puestas las gafas.
Lo que falta
El prototipo de DebackTech no está listo para reemplazar al bastón blanco ni al perro guía, aunque los primeros resultados son alentadores. Quedan varios problemas por resolver, sobre todo la velocidad de los sensores y lograr que las vibraciones se entiendan con más facilidad.