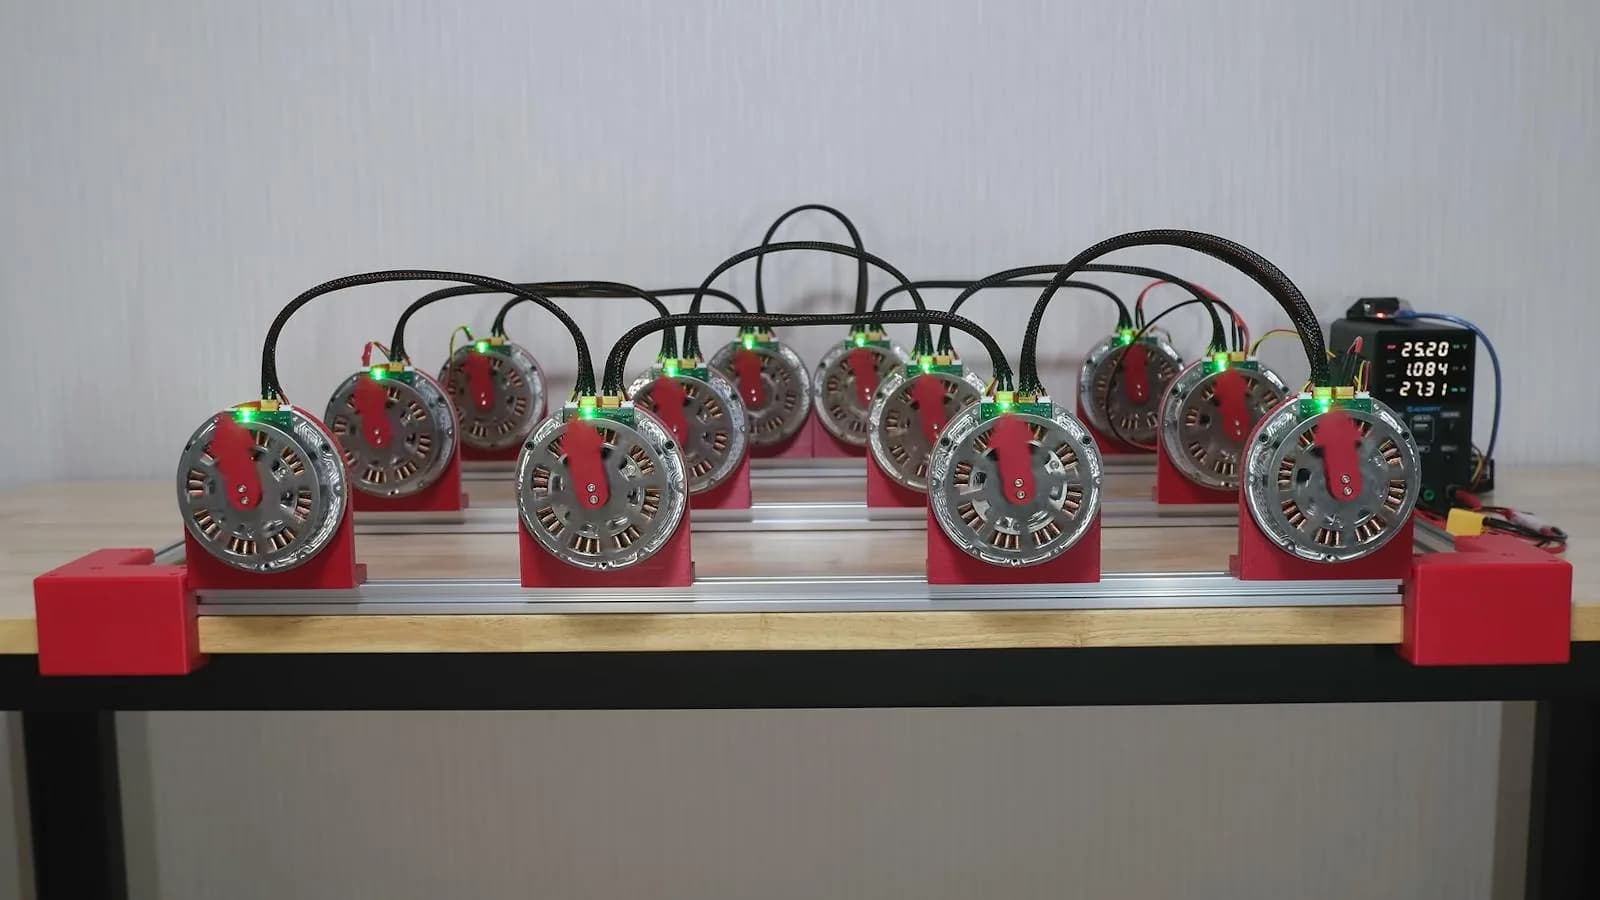
Armar un perro robot desde cero obliga a resolver problemas mecánicos, eléctricos y de software. Uno de los más difíciles es elegir los actuadores de las patas. Tienen que mover el robot con fuerza y, al mismo tiempo, responder rápido y ceder lo justo para absorber los golpes al caminar y correr. Un cuadrúpedo típico necesita 12, así que el costo sube rápido. El youtuber Koshiro Robot Creator decidió no pagar por actuadores comerciales y diseñó y fabricó los suyos, según informó Hackster.io.
¿Cómo está hecho cada actuador?
Los actuadores de Koshiro usan un diseño de transmisión cuasi directa (quasi-direct drive), que combina un motor de corriente continua sin escobillas con una caja reductora de baja relación. La meta no era el actuador más chico ni el más fuerte posible. Buscaba uno barato, durable y fácil de fabricar. Con 12 unidades idénticas por armar, mantener el diseño simple pesaba mucho.
Cada actuador gira en torno a un motor sin escobillas tipo pancake, plano y ancho, montado entre dos placas de aluminio mecanizadas a medida en CNC. Un rodamiento grande sostiene el conjunto que gira, y una placa de circuito propia se encarga del control por orientación de campo (FOC). La misma placa lleva un encoder magnético para leer la posición y conectores que permiten encadenar la alimentación y las señales de comunicación de un actuador al siguiente.
Algunos diseños comerciales meten la caja reductora y la electrónica dentro del estator del motor. Koshiro las montó por fuera. El actuador queda un poco más voluminoso, pero se arma y se cablea más fácil. Además, la caja reductora impresa en 3D queda lejos del calor del motor, que podría deformar las piezas plásticas.
¿Por qué una reducción cicloidal y no planetaria?
Para la caja reductora, Koshiro eligió una reducción cicloidal 9:1 en vez de un tren planetario. El mecanismo usa dos discos cicloidales desfasados que se mueven de forma excéntrica dentro de un anillo de pasadores. Esa disposición reparte la carga entre varios puntos de contacto y baja la probabilidad de que las piezas impresas en 3D se desgasten o se rompan cuando las patas del robot golpean el suelo.
Las pruebas del motor y del actuador completo
Antes de montar la caja reductora, el motor solo se probó hasta 600 RPM. El controlador propio admite control por impedancia, con el que el motor se comporta como un resorte con amortiguador virtual. En un robot que camina eso sirve mucho, porque las articulaciones que ceden absorben los impactos y ayudan a mantener la estabilidad.
Con la caja reductora puesta, la velocidad máxima de salida bajó a unas 67 RPM y el torque subió. En carga máxima, el actuador entregó cerca de 10,5 N·m, contra los 17,64 N·m teóricos. La diferencia se explica sobre todo por la fricción en los bujes y por la deformación de las piezas impresas. Aun con esas pérdidas, el actuador siguió siendo reversible (se puede mover desde la salida) y mostró un control de posición y de impedancia suave.
Con el diseño funcionando, Koshiro fabricó las 24 placas de aluminio, armó las 12 placas de control y imprimió en 3D las piezas de todas las cajas reductoras.
Lo que sigue
El paso siguiente es unir tres de estos actuadores en una pata funcional y después pasar al cuadrúpedo completo. Koshiro también liberó como código abierto los archivos de CAD y de las placas de circuito, para que otros makers armen los suyos. Al robot todavía le falta mucho trabajo antes de dar sus primeros pasos.