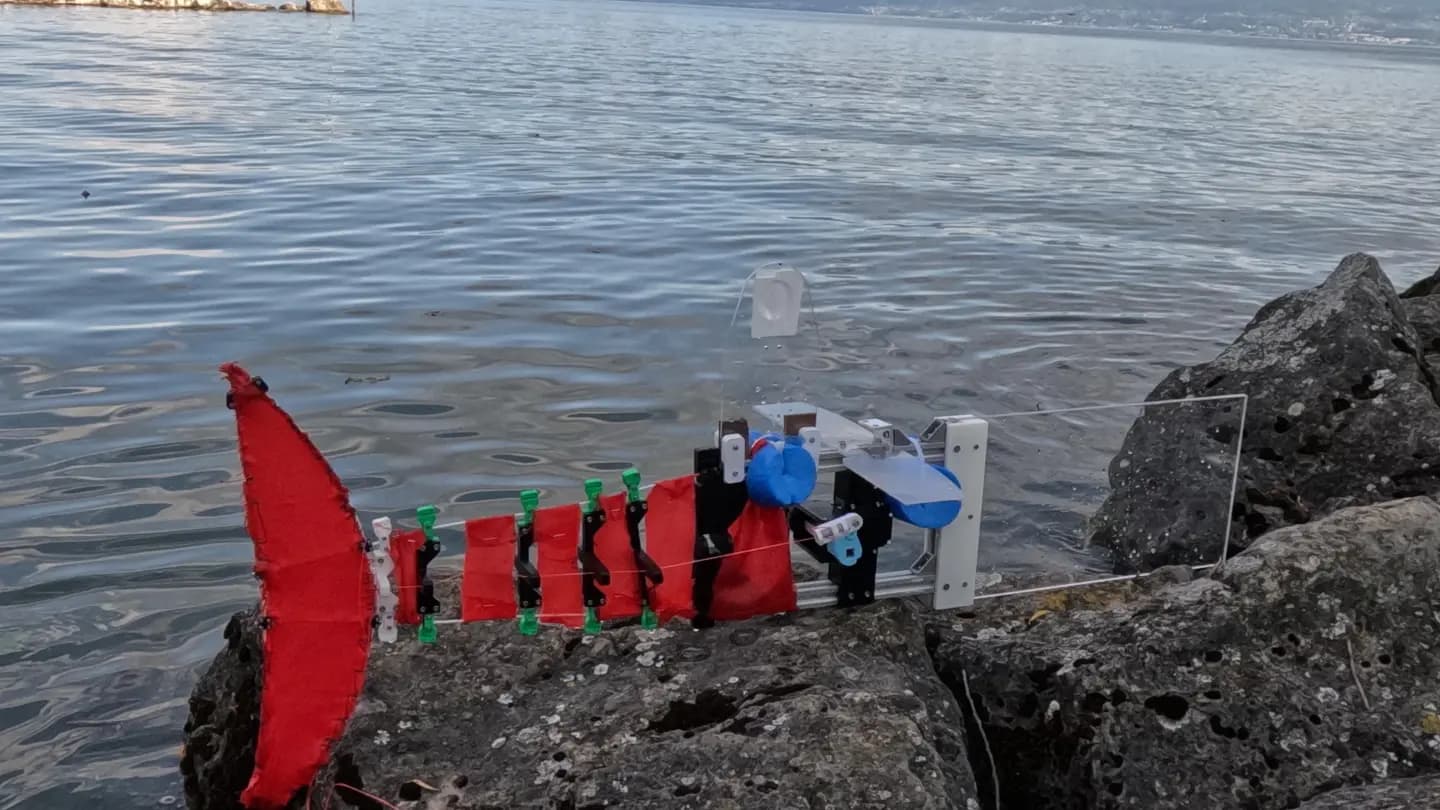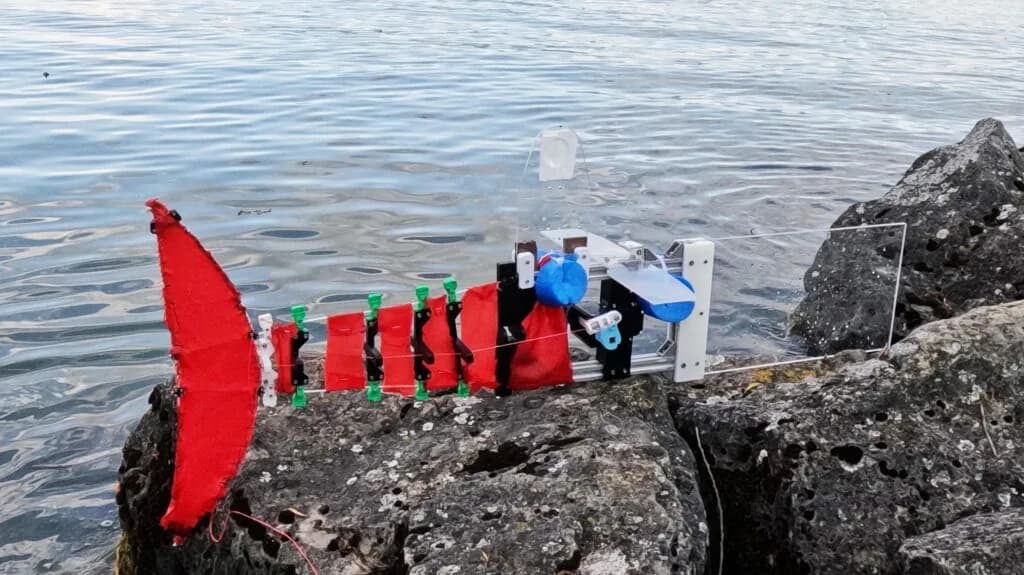
El robot escalable ScaFi. 2026 CREATE Lab EPFL. CC BY SA-4.0.
Los vehículos submarinos con hélice llevan años ayudando a los científicos a explorar y monitorear ambientes acuáticos. Pero su propia mecánica los limita. Las aspas se enredan en la vegetación, levantan sedimento y espantan a la fauna que muchas veces van a estudiar, así que sirven poco en arroyos bajos, en zonas de maleza densa o para acercarse a los peces.
Por eso los especialistas en robótica llevan años construyendo máquinas que nadan como peces, doblando el cuerpo en vez de girar una hélice. El problema es que la mayoría de los robots inspirados en peces se diseña para un solo tamaño y una sola tarea, y agrandarlos o achicarlos suele obligar a empezar de cero.
Un equipo de ingenieros de la EPFL y de la Universidad de Nueva York (NYU) asegura haber resuelto ese problema. Presentaron ScaFi (por Scalable Fish, pez escalable), un robot inspirado en peces como el bacalao y la caballa. Estos peces nadan concentrando casi toda la flexión del cuerpo hacia la cola, un estilo que en la naturaleza abarca un rango de tamaños corporales muy amplio.
"Hoy, si quieres monitorear un arroyo y después un lago, básicamente necesitas dos robots distintos, construidos y probados desde cero", dice Nana Obayashi, primera autora del estudio publicado en npj Robotics. "Los ambientes que nos importan no vienen en una sola talla, así que creemos que las herramientas tampoco deberían".
Obayashi es hoy profesora asistente de ingeniería mecánica y aeroespacial en el Centro de Robótica e Inteligencia Corporizada de la NYU. Dirigió el proyecto mientras terminaba su doctorado en el Laboratorio de Diseño y Fabricación Computacional de Robots de la Escuela de Ingeniería de la EPFL, que encabeza Josie Hughes.
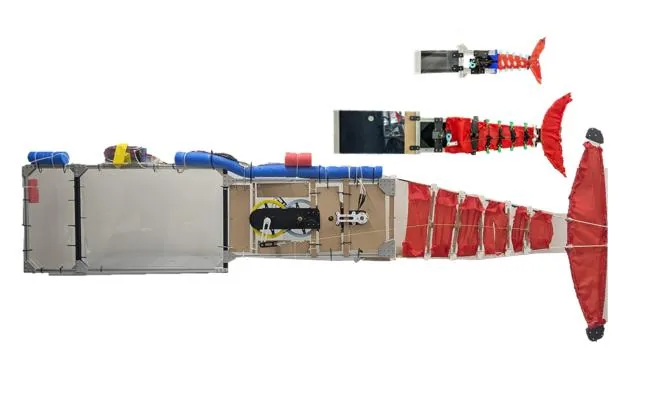
ScaFi en 0,6, 1,1 y 2,9 metros de largo. 2026 CREATE Lab EPFL. CC BY SA-4.0.
Un solo parámetro para cambiar de tamaño
ScaFi tiene una sección delantera rígida y una cola flexible hecha de varillas de fibra de vidrio. Un solo motor tira de dos tendones que se cruzan cerca del extremo de la cola y producen la curva en "S" que necesita el nado de un pez.
El diámetro de las varillas de la cola es lo único que debe cambiar con el tamaño del robot. Se engrosan en proporción a medida que el robot crece, para conservar un comportamiento de flexión parecido. El motor y el sistema de tendones cruzados se mantienen iguales.
Eso importa porque podría reducir el trabajo de ingeniería necesario para construir robots tipo pez para distintos ambientes. También entrega a los investigadores una plataforma para estudiar cómo cambia el rendimiento de nado con la escala, una pregunta difícil de estudiar de forma sistemática tanto en animales como en robots hechos a medida.
¿Cómo nadaron los tres robots?
El equipo construyó tres robots, de unos 0,6, 1,1 y 2,9 metros de largo, y midió cómo nadaba cada uno. Junto al Laboratorio de Diagnóstico de Flujos No Estacionarios de la EPFL, que dirige Karen Mulleners, encontraron que el robot más chico producía remolinos de agua parecidos a los que dejan los peces reales. En los tres tamaños, el movimiento de nado coincidió de cerca una vez ajustado por el tamaño del cuerpo. Eso sugiere que el método de escalado conservó la forma de nado del pez aunque el robot creció casi cinco veces en largo.
También los llevaron a terreno. El mediano nadó en un río de Suiza, el más grande en el lago Lemán y el más chico en arroyos de apenas 15 a 30 centímetros de profundidad. Durante la prueba en el río, el robot siguió nadando incluso después de perder la señal de GPS.
La eficiencia energética fue más difícil de escalar. Los dos robots más chicos rindieron parecido, pero el más grande fue siempre menos eficiente y necesitó un motor distinto, más poderoso. Los autores sugieren que la causa puede ser la resistencia al avance y la inercia, aunque no la tienen resuelta. En otras palabras, el equipo escaló el movimiento de nado con más limpieza que la energía necesaria para producirlo.
Un compromiso parecido apareció en las pruebas de perturbación. El robot más chico fue el más ágil, pero el que más tardó en recuperarse al ser desviado de su curso. Los más grandes fueron menos ágiles y más estables.
El mismo enfoque, escalar en torno a un solo parámetro estructural, podría aplicarse a otros robots flexibles, incluso fuera del agua. Queda abierto si el rendimiento energético se puede escalar tan bien como el movimiento de nado.
Financiamiento y referencia
La investigación contó con financiamiento parcial del programa Horizonte 2020 de la Unión Europea, bajo el acuerdo de subvención Marie Skłodowska-Curie N.º 945363.
Obayashi, N., Anastasiadis, A., Gumowski, J. et al. ScaFi: length-scalable, compliant, parametric robotic fish design for operation in multiple environmental niches. npj Robot (2026).