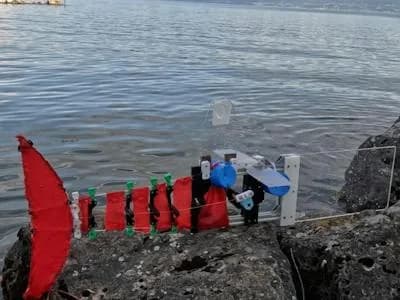
Un pez robótico diseñado para un estero angosto no sirve de mucho en un lago, así que hasta ahora cada ambiente pedía su propio robot. Un equipo de investigadores presentó ScaFi, un diseño que se construye entre 0,6 y 2,9 metros de largo conservando casi por completo el mismo mecanismo, según informó Hackster.io el 18 de septiembre.
Los peces robóticos llegan a lugares donde no entra un vehículo submarino convencional. Nadan entre la vegetación sin que se enrede una hélice, se mueven en agua baja y se acercan a la fauna sin alterarla demasiado.
¿Cómo nada ScaFi?
El mecanismo de propulsión es simple. Una sección delantera rígida aloja la electrónica y la transmisión, mientras que la parte trasera es una cola flexible armada en torno a varillas de fibra de vidrio.
Un solo motor acciona dos tendones que recorren la cola en configuración cruzada. Al moverlos de un lado a otro, los tendones doblan la cola en una forma de S alternada, y esa ondulación es la que empuja al robot por el agua.
La rigidez de la cola es lo que permite el escalado
Hacer que ese mecanismo funcione en tamaños distintos dependió sobre todo de controlar la rigidez de la cola. Los investigadores desarrollaron un modelo de escalado que determina qué tan gruesas deben ser las varillas de fibra de vidrio según el largo del robot. Las versiones grandes llevan varillas más gruesas y las chicas, más delgadas.
Con eso la cola mantiene aproximadamente el mismo comportamiento de flexión mientras el robot cambia de tamaño, sin agregar más motores ni modificar de forma sustancial el mecanismo de base.
El equipo probó la idea construyendo versiones de 0,6, 1,1 y 2,9 metros de largo. Con la más chica corrieron experimentos de velocimetría por imágenes de partículas, que mostraron que la cola generaba detrás del robot vórtices rotatorios parecidos a los que se asocian con el nado biológico. Las pruebas en los tres tamaños mostraron además que el método de escalado logró conservar una cinemática de cola similar pese a una diferencia de largo de casi cinco veces.
Tres tamaños, tres cuerpos de agua
Cada tamaño rinde en un ambiente distinto, y ahí está el sentido de tener varios. El ScaFi más chico se desplegó en esteros de apenas 15 a 30 centímetros de profundidad, donde uno más grande arriesgaría golpear el fondo. La versión intermedia se probó en un arroyo con corriente. El modelo de 2,9 metros se desplegó en aguas abiertas del lago Lemán, donde su tamaño le dio más estabilidad y más capacidad de carga.
¿Qué se pierde al agrandarlo?
Escalar el robot de esta manera trae algunos costos. El ScaFi más grande resultó bastante menos eficiente en energía y necesitó un motor distinto, con el aumento de masa, de inercia y de arrastre hidrodinámico planteando dificultades nuevas.
El comportamiento frente a una perturbación también cambia con el tamaño. Las versiones grandes se mostraron más estables cuando algo las sacaba de su curso, mientras que el robot chico resultó más ágil pero tardó más en recuperar la trayectoria.
Con esas diferencias a la vista, ScaFi ofrece un punto de partida común para construir robots nadadores en función del ambiente donde van a operar. En vez de desarrollar una máquina nueva cada vez que cambia la escala, se redimensiona la misma arquitectura y se tiene una idea bastante más clara de cómo se va a comportar una vez en el agua.