Mientras las empresas de robótica compiten por desarrollar modelos de IA para máquinas que operan en el mundo físico, TorqueAGI tomó otro camino. No fabrica hardware propio y le entrega la capa de inteligencia a los fabricantes de robots y de equipos.
La fundó el investigador en robótica Ashutosh Saxena, y lleva casi dos años desarrollando y probando lo que llama un World-Reasoning Model (modelo de razonamiento del mundo) para robots industriales y maquinaria pesada.
La empresa sostiene que su enfoque se aparta de muchos modelos de visión, lenguaje y acción porque representa objetos, máquinas y flujos de trabajo en una arquitectura espaciotemporal en la que la física y la geometría forman parte del razonamiento del modelo. El objetivo es que las máquinas se adapten a cambios y aprendan tareas nuevas con relativamente pocas demostraciones, aprovechando los datos operativos que los clientes ya tienen.
Saxena hizo su doctorado en la Universidad de Stanford con el investigador de IA Andrew Ng y después fue profesor en la Universidad Cornell, donde dirigió el proyecto RoboBrain. Su trabajo sobre agarre robótico recibió en 2023 el premio Test of Time de la conferencia Robotics: Science and Systems.
TorqueAGI es Perception Partner de Nvidia y fue elegida para el programa Startup Collaborator 2026 de John Deere. También trabajó con Dexterity en robots de descarga de camiones y dice que su tecnología ya está integrada con máquinas de varios grandes fabricantes de robots industriales.
En esta entrevista con Robotics & Automation News, Saxena explica cuánta inteligencia se transfiere entre tipos distintos de máquinas, por qué incorporan física y geometría al razonamiento de la IA y dónde sigue estando el trabajo difícil de integración. También habla de su arquitectura "Sovereign Physical AI", de las razones para mantener la IA industrial privada y local, y de si los modelos del mundo pueden reducir el tiempo y el costo de llevar robots a operaciones industriales reales.
La entrevista con Ashutosh Saxena
Robotics & Automation News: ¿Qué le permite hacer a un robot o máquina industrial el World-Reasoning Model de TorqueAGI que los modelos de IA para robótica actuales no pueden?
Ashutosh Saxena: "La mayor parte de la IA para robots hoy es un modelo de lenguaje o de visión al que se le agregaron datos de robots. Es muy buena para asociar lo que ve con ejemplos que ya vio. Nuestro modelo funciona de otra manera.
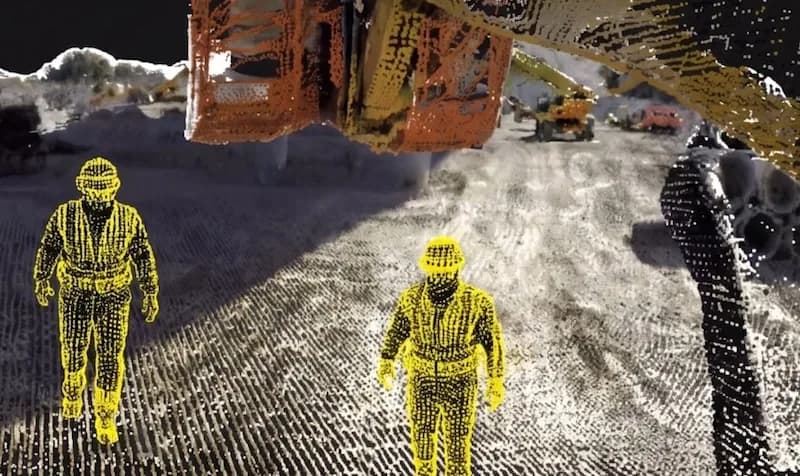
Representa el mundo como un grafo espaciotemporal, con objetos, máquinas y flujos de trabajo que existen en el espacio y avanzan en el tiempo, con la física y la geometría incorporadas en la forma en que razona.
En la práctica, eso significa que la máquina puede manejar un cambio sin que haya que reentrenarla desde cero. Si la pinza se achica, calcula un agarre nuevo. Si una cinta transportadora se mueve medio metro, se ajusta.
También puede explicar por qué eligió una acción, y eso importa cuando un ingeniero tiene que aprobar una máquina que mueve cargas pesadas. Y puede usar los datos que el cliente ya tiene, como historiales de pedidos, registros de los equipos y procedimientos operativos, en vez de esperar miles de demostraciones nuevas."
R&AN: Usted dice que el modelo aprende tareas nuevas con muy pocas demostraciones. ¿Con cuántas, y qué entrenamiento o ingeniería adicional se necesita antes de que la máquina haga la tarea de forma confiable?
AS: "Para una tarea nueva, normalmente necesitamos unas pocas decenas de ejemplos, no decenas de miles. Esos ejemplos suelen venir de la propia operación del cliente, que es donde está la variación real.
Los ejemplos son solo una parte. En una faena, a un trabajador nuevo le muestran una tarea un par de veces y rinde rápido porque ya entiende cómo se comporta el mundo físico, y el modelo parte desde el mismo lugar.
Lo que aporta el cliente es contexto. Sus procedimientos operativos, sus límites de seguridad, los registros de sus equipos. Después validamos el comportamiento en simulación y en una corrida supervisada en las instalaciones del cliente antes de que la máquina trabaje sin vigilancia.
La idea es que el esfuerzo de ingeniería se vaya en revisar y ajustar para ese sitio, no en reunir una montaña de datos."
R&AN: ¿Cuánto conocimiento se puede transferir de verdad entre robots y máquinas distintas? Algo que aprendió un brazo robótico, por ejemplo, ¿le sirve a un humanoide, a una máquina agrícola o a un vehículo de construcción?
AS: "Lo que se transfiere es la comprensión del mundo físico y del flujo de trabajo. Los objetos se caen, las cargas se desplazan cuando giras, dos cosas sólidas no pueden ocupar el mismo espacio y un pallet hay que armarlo en cierto orden.
Nada de eso pertenece a un cuerpo en particular. El mismo modelo ha corrido en robots de un brazo y de dos brazos, plataformas móviles, plataformas elevadoras de tijera, humanoides y tractores.
Lo que no se transfiere automáticamente es el detalle propio de cada cuerpo. Cómo se mueve una máquina en particular, cuáles son sus límites, cómo responden sus controles.
Eso hay que describirlo para cada máquina. La gracia es que describimos el cuerpo y conservamos la inteligencia, en lugar de partir de nuevo con cada máquina."
R&AN: Su modelo incorpora física y geometría en el razonamiento. ¿En qué se diferencia de los modelos de visión, lenguaje y acción y de los otros modelos del mundo que se desarrollan hoy para robótica?
AS: "Los modelos de visión, lenguaje y acción asocian lo que ve el robot, más una instrucción, con lo que debería hacer. Aprenden esa asociación a partir de grandes cantidades de datos de demostración. Los modelos del mundo predicen qué pasa después, y muchos lo aprenden de video a escala muy grande.
El nuestro se construye sobre un grafo espaciotemporal, que representa el mundo como cosas que ocurren en el espacio y hacia adelante en el tiempo, con la física y la geometría como parte de la estructura y no como algo que el modelo tiene que inferir de ejemplos.
Eso le permite predecir consecuencias y elegir acciones dentro de un solo sistema, y por eso llamamos al producto un modelo del mundo. Pero es una ruta distinta de los dos bandos, y la diferencia práctica es que no necesita haber visto una situación muchas veces para razonar con sensatez sobre ella."
Integración con fabricantes
R&AN: TorqueAGI entrega la inteligencia y no fabrica hardware de robots. ¿Qué tan difícil es integrar su modelo con robots, sensores y sistemas de control de distintos fabricantes, y dónde queda la mayor parte del trabajo de integración?
AS: "La integración es trabajo de verdad, y no voy a decir lo contrario. Nos hemos integrado con robots de Dexterity, Kawasaki Robotics, Kuka, Berkshire Grey, Universal Robots y ABB, y cada uno nos enseñó algo que hace más rápido al siguiente.
Como la inteligencia está en la comprensión del flujo de trabajo y no en un cuerpo específico, el modelo cambia poco de una máquina a otra.
La mayor parte del esfuerzo que queda está del lado de la máquina. Conectarse con la interfaz de control del fabricante, calibrar los sensores y asegurarse de que el modelo respete los sistemas de seguridad y los límites de esa máquina.
Ahí es también donde los fabricantes pueden ayudar más, y por eso trabajamos como proveedores del modelo junto a las empresas que construyen las máquinas."
R&AN: ¿Qué significa en la práctica para un cliente industrial su arquitectura "Sovereign Physical AI", y por qué es importante que el modelo corra y aprenda localmente en el borde, en vez de usar un modelo compartido en la nube?
AS: "En la práctica, significa una base común con cada cliente corriendo su propio modelo privado y dedicado en sus propias máquinas. El modelo aprende localmente, bajo los procedimientos operativos de ese cliente, y lo que aprende queda con ese cliente. Tus máquinas, tus datos, tu inteligencia.
Hay tres razones por las que esto importa.
- Primero, la operación. Una máquina no puede dejar de ser inteligente porque se cae la red, así que las decisiones de percepción y seguridad tienen que tomarse en la máquina.
- Segundo, el control. Con un modelo compartido, tu conocimiento operativo alimenta un cerebro con el que también funcionan todos los demás clientes, incluida tu competencia, y ese cerebro puede cambiar sin que lo sepas cuando el proveedor lo actualiza.
- Tercero, la responsabilidad y el cumplimiento normativo. Los equipos industriales tienen que probarse y certificarse, y el Reglamento de Máquinas de la UE, que se aplica desde enero de 2027, trata las funciones de seguridad basadas en IA como de alto riesgo.
No puedes certificar una máquina con un modelo al que no le puedes fijar versión ni probar. Un modelo compartido mejora más rápido, y no lo descarto, pero para equipos críticos creo que la propiedad importa más."
¿Baja el costo de instalar robots?
R&AN: ¿Este enfoque puede reducir de manera sustancial el costo y el tiempo de instalar robots industriales? ¿Qué evidencia de sus pilotos con empresas o de su trabajo con compañías como John Deere y Dexterity puede compartir?
AS: "Sí, y la razón es simple. Lo caro de instalar un robot rara vez es el robot. Es reunir datos, adaptarse a cada producto o distribución nueva y validar el resultado. Un modelo que razona y aprende de los datos que el cliente ya tiene ataca las tres cosas.
En cuanto a evidencia, en una gran instalación de bodega mejoramos la densidad de empaque en 700.000 pedidos, y en ese negocio una ganancia de uno o dos por ciento es sustancial.
Con un cliente de equipos pesados, un modelo entrenado con 6.000 eventos igualó a un sistema construido durante nueve años con siete millones de eventos. Nuestro modelo también da soporte a los robots de descarga de camiones de Dexterity, y somos parte del programa Startup Collaborator 2026 de John Deere.
Yo agregaría que la prueba correcta es la que aplica tu cliente. ¿La línea sigue funcionando, a velocidad, durante un turno completo? Ese es el número que animamos a los compradores a pedirle a cada proveedor."