Mapear el fondo de un lago es difícil, sobre todo si el lago es grande o el agua está tan turbia que no se ve nada. Hay equipos de levantamiento especializados que hacen el trabajo, pero suelen ser caros y necesitan una tripulación. El maker Cy Antony Ash optó por otro camino. Construyó un bote robótico autónomo que navega solo por el lago, toma medidas de profundidad y usa esos datos para generar mapas detallados del lecho. El proyecto le tomó dos años de desarrollo, con muchos experimentos fallidos y rediseños en el camino.
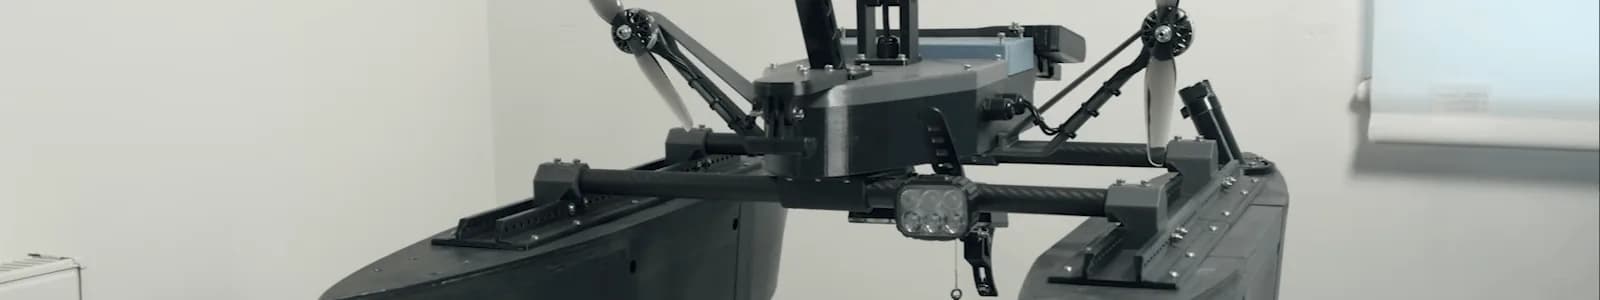
Un casco modular impreso en 3D
El bote se construye sobre un casco impreso en 3D que Ash diseñó y fabricó él mismo. En vez de partir de un chasis comercial de bote a radiocontrol, desarrolló secciones de casco modulares que podía modificar y volver a imprimir a medida que el proyecto avanzaba. Así pudo probar formas y configuraciones distintas sin reconstruir la embarcación completa.
Los cascos llevan compartimentos internos de espuma que dan rigidez estructural extra y flotación de emergencia. En condiciones normales, el desplazamiento de los cascos mantiene el bote a flote. La espuma asegura que no se hunda si de alguna forma le entra agua.
¿Cómo navega sin piloto?
La propulsión viene de hélices movidas por motores eléctricos con controladores electrónicos de velocidad. Igual que en un dron aéreo, el empuje diferencial se encarga de la dirección. Ash usó ArduPilot, una plataforma de piloto automático de código abierto, para controlar el bote.
Junto a un receptor GPS/GNSS, el sistema permite que la embarcación siga una ruta predefinida sin que nadie la maneje. En vez de guiar el bote por el lago con un transmisor de radio, Ash programa una serie de puntos GPS y deja que el controlador a bordo se encargue de la navegación.
La medición del fondo
El levantamiento lo hace una sonda de sonar que mide la distancia entre el bote y el lecho. Cada medición se registra junto a sus coordenadas GPS, lo que produce un conjunto de lecturas de profundidad georreferenciadas. Después de cada misión, esos datos se procesan para obtener una representación tridimensional del terreno sumergido.
Las pruebas de campo se hicieron en cursos de agua que van desde canales hasta embalses más grandes, entre ellos Llyn Celyn, en el norte de Gales. Esas salidas sacaron a la luz problemas de calibración, comunicaciones y precisión de navegación que no habían aparecido durante el desarrollo. Cada tropiezo obligó a nuevos ajustes antes de que el bote pudiera completar misiones autónomas de forma confiable.
¿Cuánto costó?
El bote terminado costó cerca de 725 dólares en piezas. No es precisamente barato, pero sale mucho más económico que la mayoría de las soluciones comerciales. Además, Ash pudo ajustar el sistema exactamente a lo que necesitaba. El autor documentó el proyecto en un video con el diseño del hardware y un mapa generado por el bote.