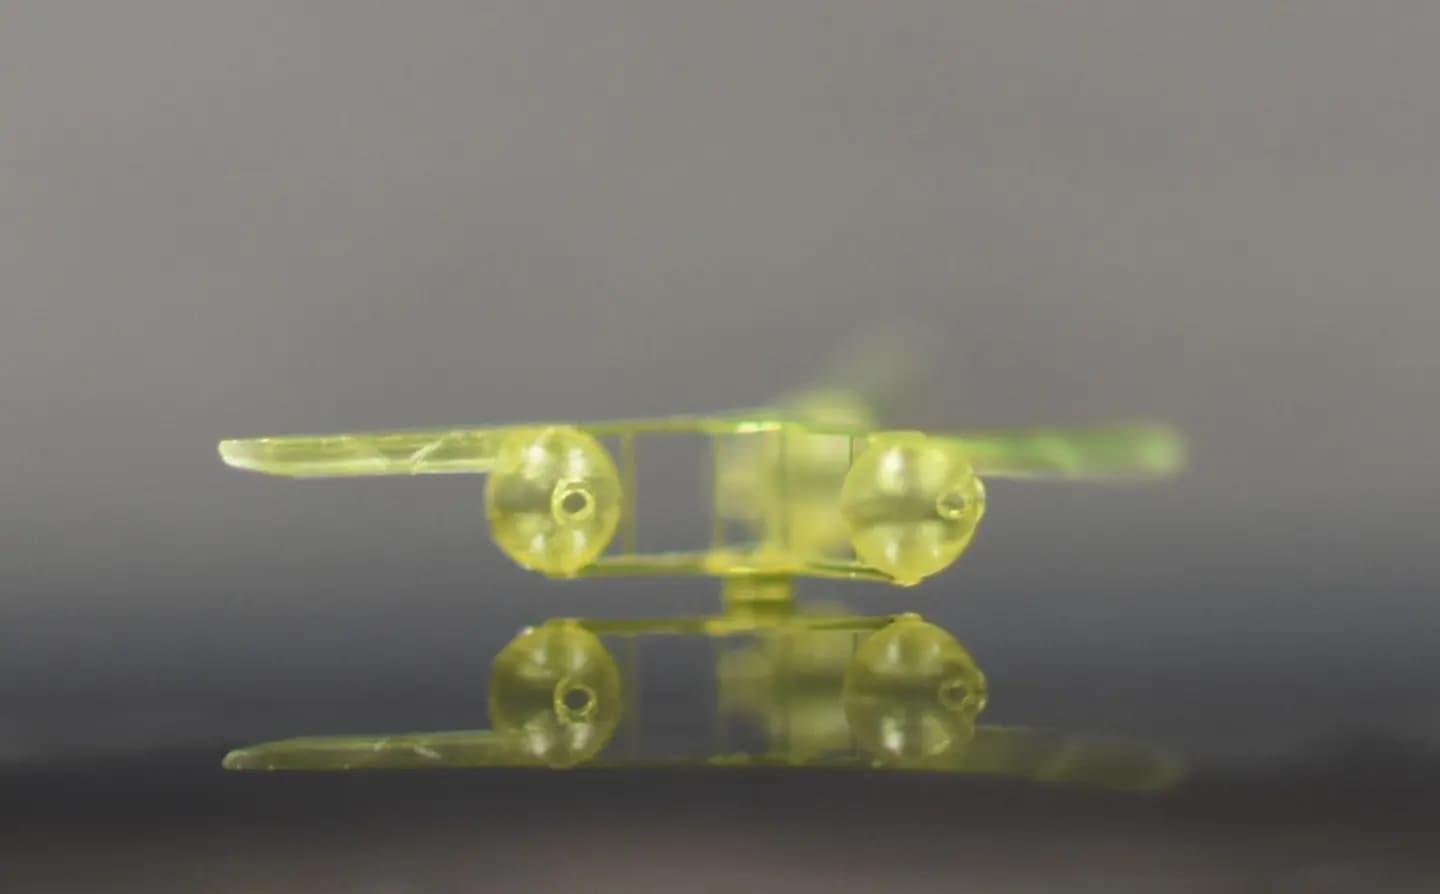
Investigadores de la Universidad de Fudan, en China, desarrollaron una membrana del grosor de un papel que permite a los microrrobots que se arrastran sacar electricidad directamente del suelo que pisan, según informó New Atlas. La idea elimina las baterías pesadas a bordo y convierte las superficies de metal y silicio en una fuente de energía activa.
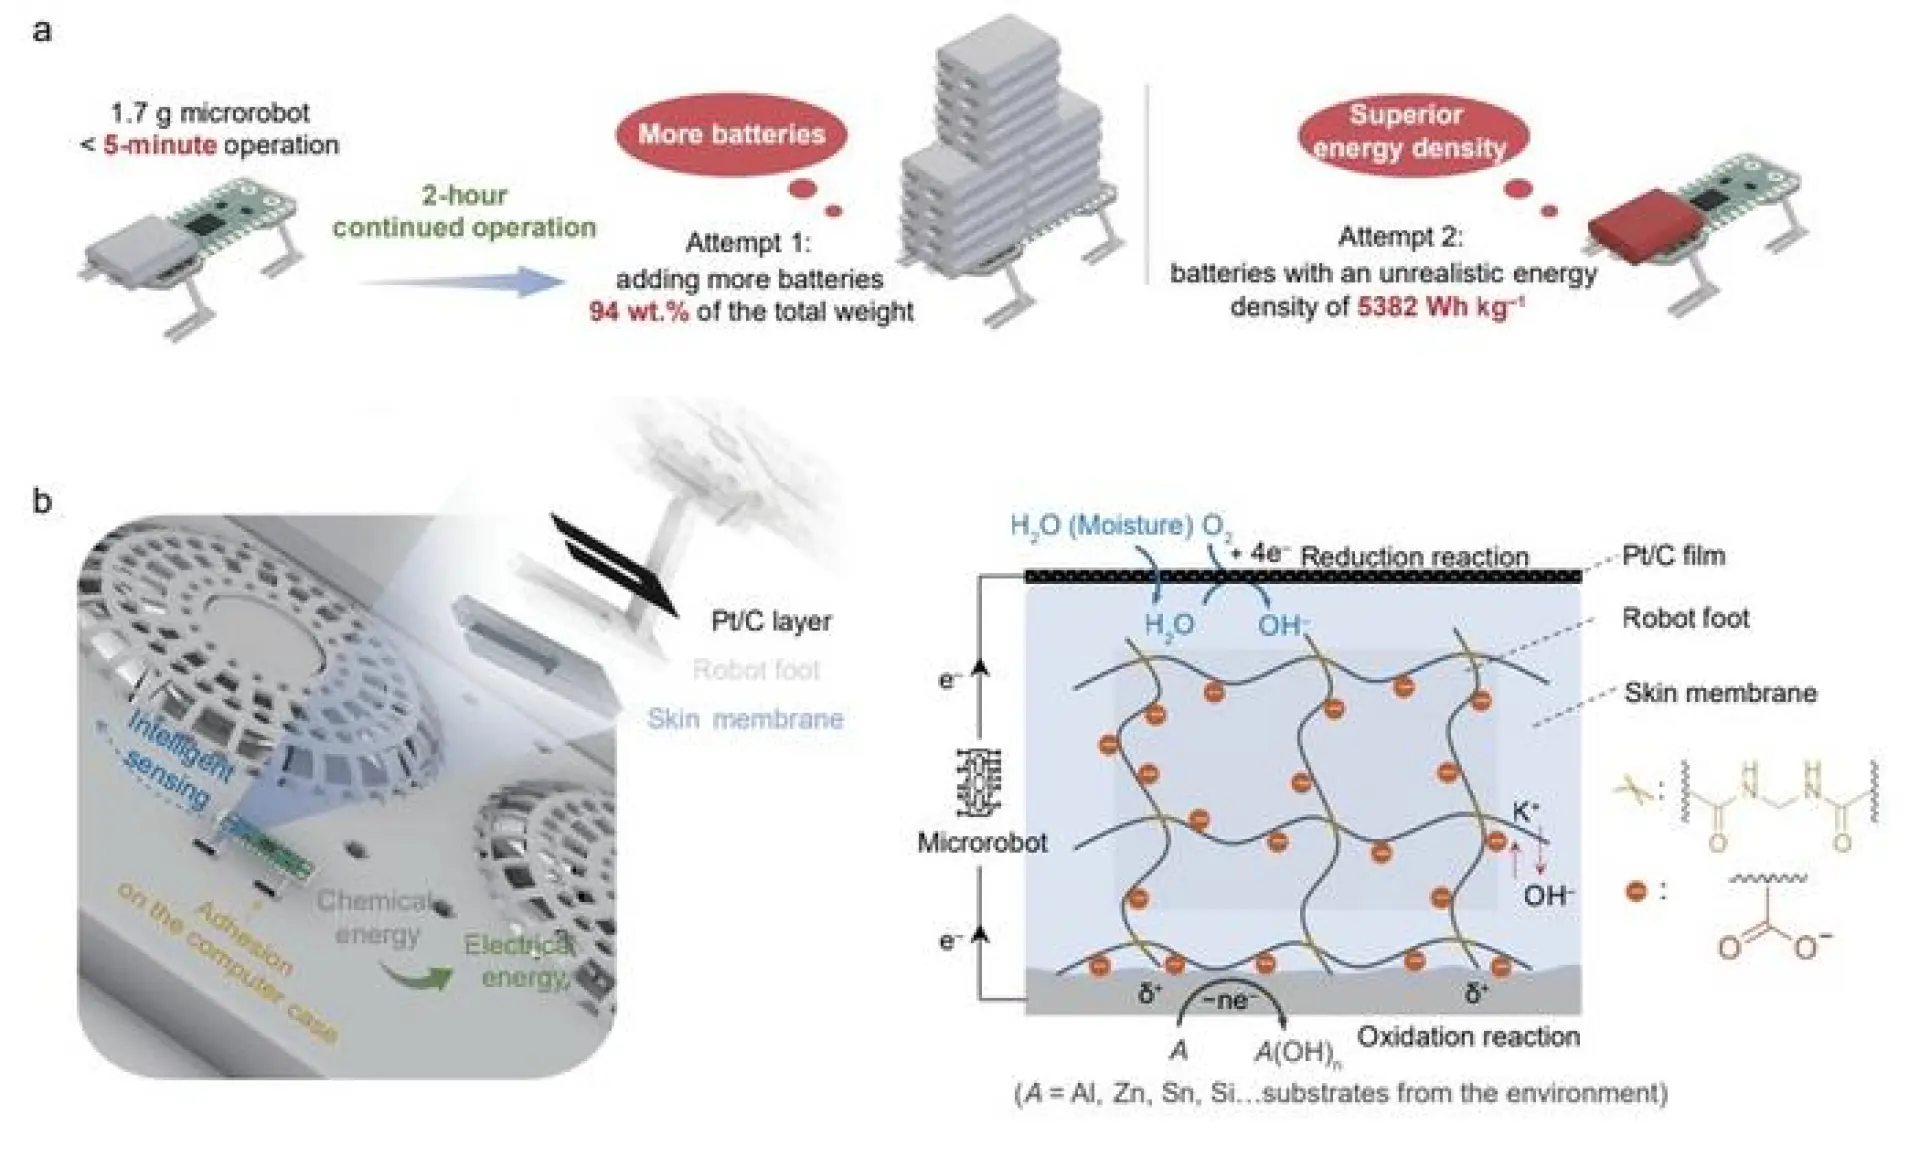
Los microrrobots podrían colarse entre escombros para ubicar a sobrevivientes de un terremoto o revisar las grietas más estrechas de un reactor nuclear. Su obstáculo más grande es bastante prosaico. La energía. Las baterías comerciales son demasiado voluminosas, y un robot de 1,7 gramos se agota en unos dos minutos, salvo que la batería represente un impracticable 94% de su peso total.
El equipo de Fudan se saltó el almacenamiento a bordo y convirtió el suelo bajo la máquina en la fuente de alimentación.
¿Cómo genera electricidad al caminar?
En un estudio publicado en National Science Review, el equipo mostró una membrana blanda y delgada, adherida a la planta de las patas del robot, que genera electricidad sobre la marcha al pisar superficies activas como aluminio, zinc o silicio. En la práctica, cada paso se vuelve un generador electroquímico instantáneo.
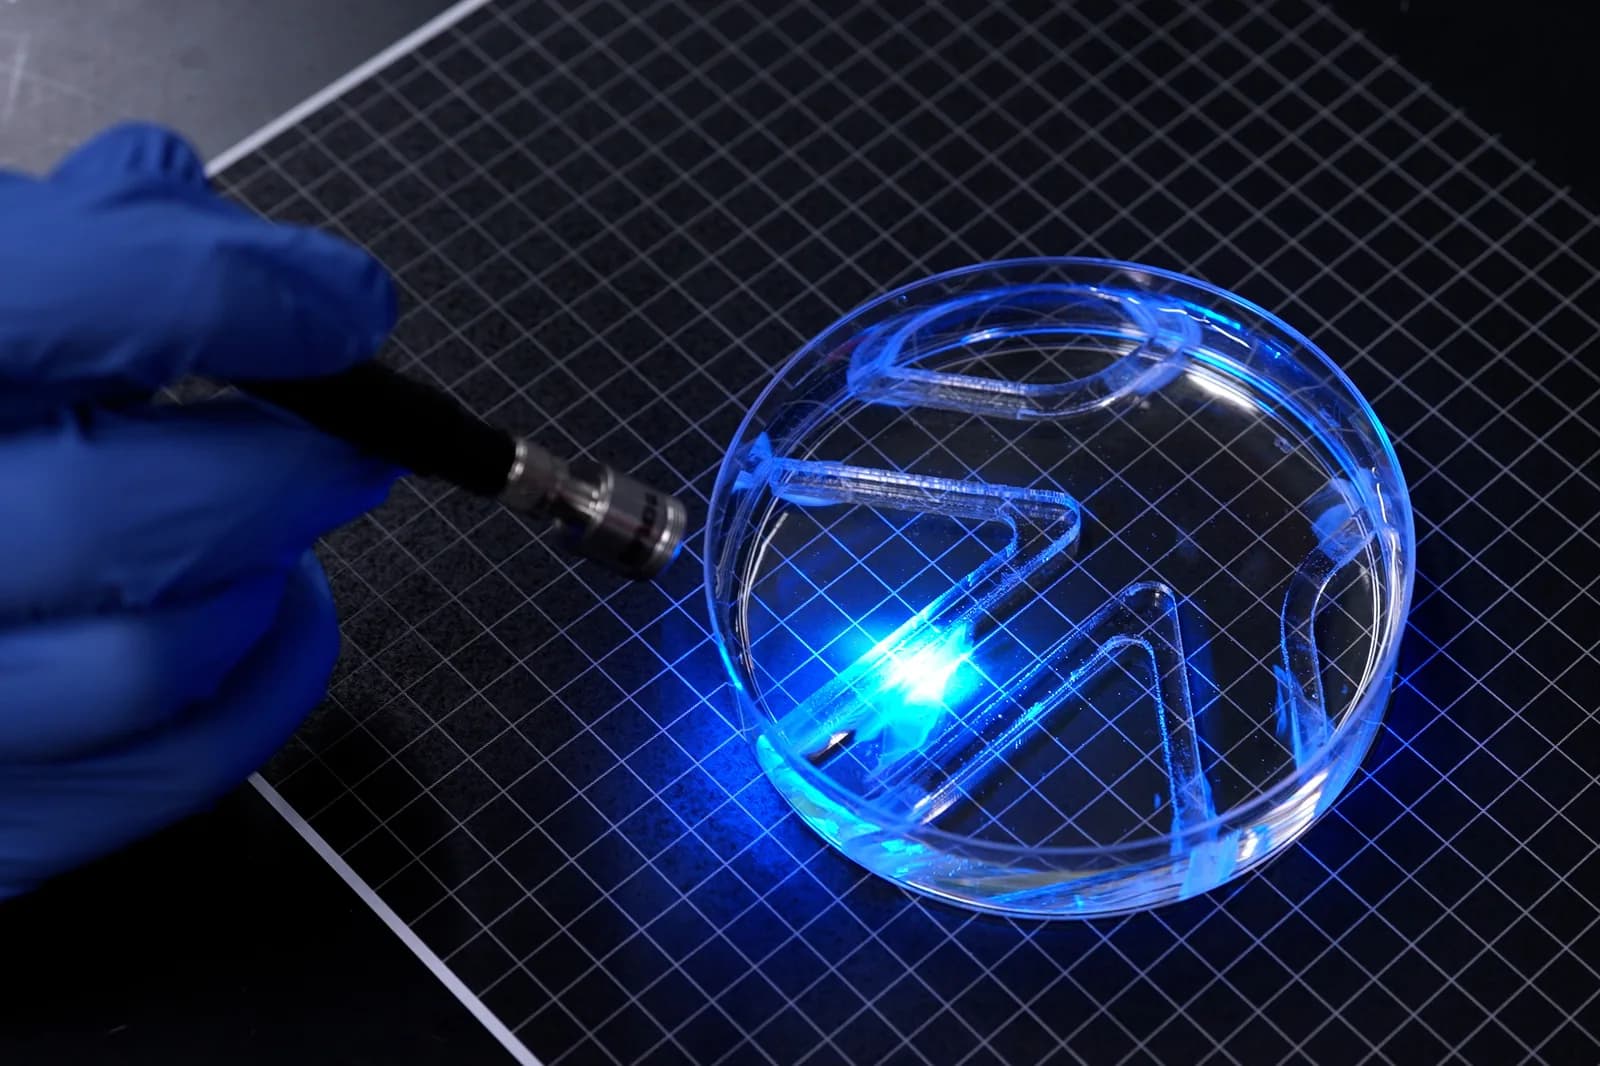
El mecanismo se apoya en una lámina de gel de polímero de apenas 135 µm de grosor, más o menos el diámetro de un cabello humano, que se hace crecer químicamente sobre las patas del robot. Cuando la pata toca una superficie compatible, se comporta como una batería al aire libre. El piso metálico entrega electrones, y la membrana toma oxígeno y humedad del aire para cerrar el circuito. La corriente fluye apenas hay contacto y se corta en cuanto la pata se levanta.
Un millón de pasos con 2 gramos de aluminio
En las pruebas de laboratorio, un robot impreso en 3D de 6,7 por 5,7 cm caminó de forma intermitente durante 150 días y sumó más de 10.000 pasos sin caídas de voltaje. Después superó el millón de pasos consumiendo apenas unos 2 gramos de aluminio.
La membrana de gel es pegajosa, lo que permitió al robot subir láminas metálicas inclinadas. Soportó temperaturas de -20 a 80 °C y alimentó un LED y un transmisor Bluetooth a bordo.
¿Qué limitaciones tiene?
El concepto choca con restricciones del mundo real. La pata no puede sacar energía de superficies químicamente inertes, como plástico, vidrio, tierra o tejido orgánico. Por eso el equipo sumó un pequeño supercondensador a bordo que amortigua la alimentación en las zonas muertas.
El dióxido de carbono del aire y la corrosión continua degradan de a poco el electrolito interno. Para mantener el robot funcionando, los investigadores tienen que reponer a mano el hidróxido de potasio.
Pieles sintéticas que hacen más que sentir
El trabajo llega en medio de un impulso más amplio hacia las pieles sintéticas multifunción. Laboratorios de robótica de todo el mundo están convirtiendo los recubrimientos externos en redes sensoriales.
Entre los ejemplos están las pieles en capas autorreparables de la Universidad de Stanford, que se vuelven a unir solas después de un corte, y los hidrogeles flexibles de Cambridge y UCL que detectan dolor. También humanoides como el Gene.01 de Generative Bionics, que percibe el tacto y la proximidad térmica para trabajar de forma segura junto a personas. En la Universidad de Tokio, un equipo llegó a cultivar piel humana viva sobre dedos robóticos, que se arruga de forma natural y repara heridas con colágeno.
El equipo de Fudan da un paso distinto, porque convierte la piel sintética de sensor pasivo en recolector de energía y reemplaza el peso muerto de la batería. El paso pendiente es automatizar la mantención del electrolito. Mientras haya que reponer el hidróxido de potasio a mano, el robot sigue atado a un laboratorio y no puede quedarse solo en un ducto de ventilación, una subestación o un reactor nuclear.
La investigación fue difundida por Science China Press a través de EurekAlert.