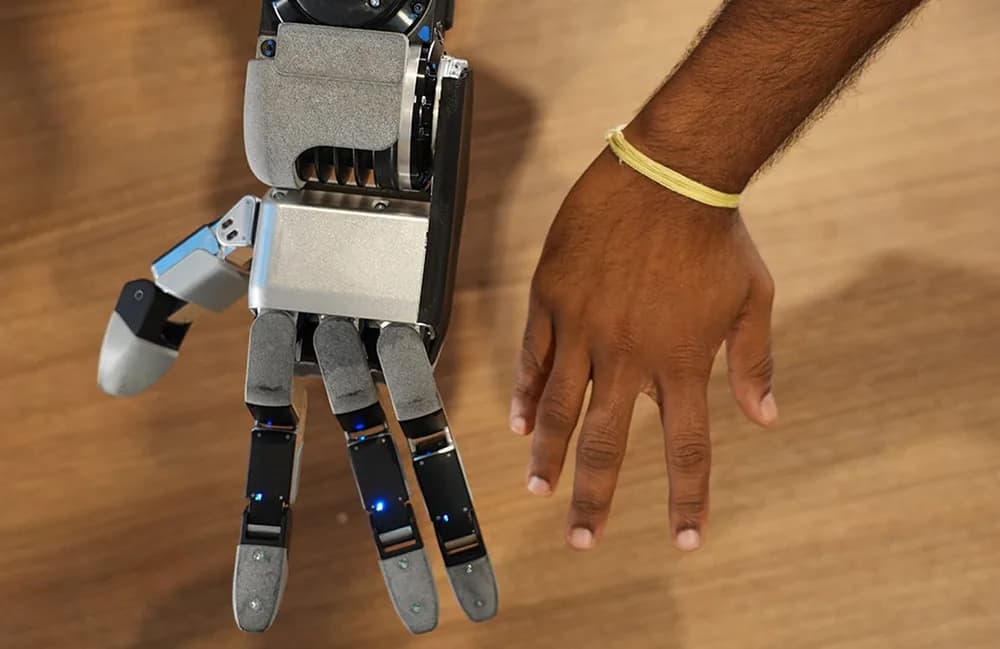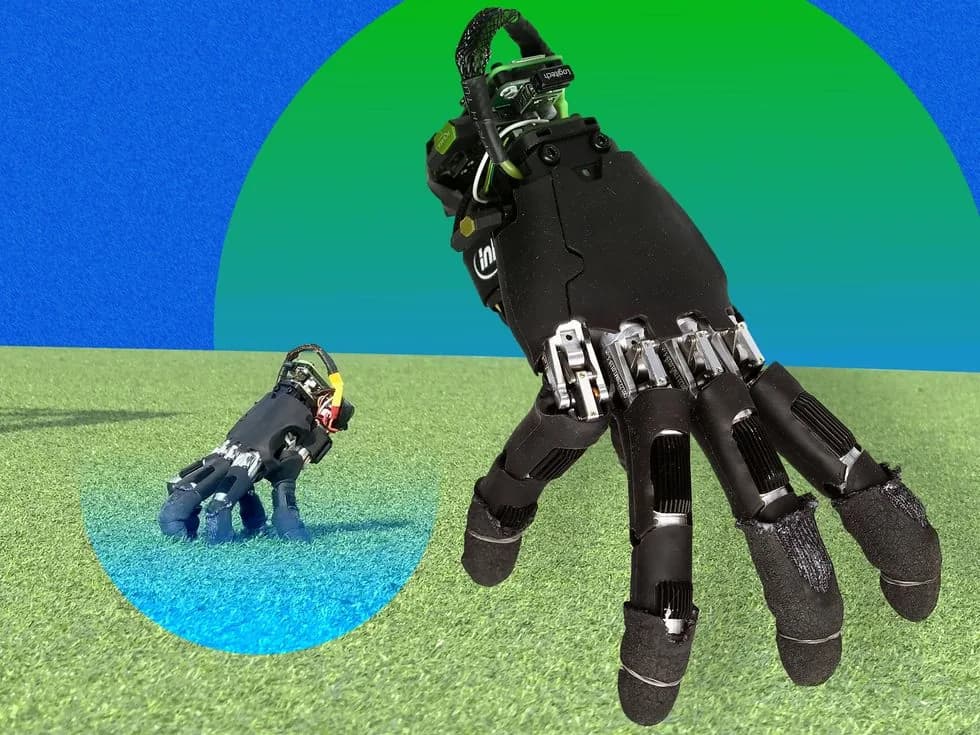
Para la mayoría de las personas, una mano va pegada al final de un brazo. Los robots no tienen por qué seguir esa regla. Investigadores de ETH Zúrich convirtieron una mano robótica comercial en un robot completamente autónomo que camina sobre las puntas de sus dedos y usa esos mismos dedos para manipular lo que tiene alrededor.
Además de servir como el accesorio perfecto de Halloween para quien se disfrace de la familia Addams (que tenía de compañía a una mano suelta que caminaba, llamada Dedos>)), los investigadores dicen que el enfoque permitiría operar controles y manipular objetos en lugares donde un brazo robótico tradicional no llega.
Video del Soft Robotics Lab de ETH Zúrich en YouTube
Amirhossein Kazemipour, candidato a doctor en el Soft Robotics Lab de ETH Zúrich, en Suiza, dirigió el proyecto. Cree que la mano podría servir en tareas de mantenimiento delicadas en entornos industriales, o en búsqueda y rescate, donde un robot podría soltar su mano para explorar espacios demasiado estrechos para el resto de su cuerpo. En términos más amplios, dice, el trabajo es un paso hacia una robótica donde las partes del cuerpo no quedan atadas a una sola función.
"Quería ver cuánto podía hacer una mano robótica sin el resto del robot", dijo Kazemipour a IEEE Spectrum. "En vez de tener esta visión tradicional de las piezas robóticas, qué pasaría si pudiéramos usar esas piezas para hacer otras tareas para las que no fueron diseñadas".
No es el primer intento de hacer caminar a una mano robótica, y hay otros trabajos, pero hasta ahora se usaban manos diseñadas para eso. El equipo de ETH optó por hardware comercial de Wuji Technology, con una mochila de 80 gramos que lleva una batería, una unidad de medición inercial (IMU) y una Raspberry Pi Zero.
Kazemipour cuenta que eligieron una mano comercial porque no querían sacrificar su capacidad de manipulación. Eso trajo dificultades importantes, agrega, porque la forma de una mano está optimizada para agarrar y no para gatear.
¿Cómo se enseña a caminar con los dedos?
Para enseñarle a caminar, los investigadores entrenaron un modelo en simulación con aprendizaje por refuerzo. Es un método en que el modelo aprende habilidades a fuerza de muchas rondas de ensayo y error, con recompensas cuando se acerca al comportamiento buscado y penalizaciones cuando se aleja.
Kazemipour explica que la geometría de una mano les impidió reutilizar los métodos con que se entrenan otros robots con patas. Los cuadrúpedos y bípedos estándar suelen ser simétricos entre el lado izquierdo y el derecho, lo que simplifica la marcha y el equilibrio. Las manos no tienen nada de simétrico. Sus dedos miden distinto y el pulgar es oponible.
Además de premiar la velocidad y la dirección correctas y castigar el bamboleo o los movimientos bruscos, el equipo ideó una forma nueva de mantener a la mano en postura de gateo durante el entrenamiento simulado. Para compensar el largo desigual de los dedos, le asignaron a cada uno una posición objetivo respecto de la palma, según donde queda naturalmente en esa postura.
Después penalizaron a los dedos que se alejaban demasiado de ese punto de referencia. Así crearon lo que describen como "resortes virtuales", que devuelven los dedos a la postura de gateo. Lo decisivo es que el castigo por mover un dedo hacia adelante o hacia atrás es mucho menor que el castigo por moverlo de lado, así que dar pasos le cuesta muy poco a la mano frente a las recompensas que recibe por avanzar.
Lo que logró fuera de la simulación
El equipo entrenó también modelos separados para que la mano se enderece cuando se cae, apriete teclas de un teclado y empuje objetos hasta un objetivo. Los cuatro modelos caben en el computador a bordo, según Kazemipour, y el controlador puede alternar entre ellos cuando hace falta.
En pruebas reales, la mano gateó sobre 14 superficies distintas, entre ellas pisos lisos, rejillas metálicas, pasto y gravilla. Otros experimentos confirmaron que puede girar a la derecha y a la izquierda, y alcanzó una velocidad promedio de 9 centímetros por segundo. Se enderezó sola en 21 de 25 intentos. Con la imagen de una cámara cenital, incluso empujó de forma autónoma un cubo de 41 gramos hasta objetivos a 40 centímetros de distancia, 15 veces seguidas.
¿Qué opinan otros investigadores?
"Lo que más me interesa de este trabajo es que los mismos dedos pueden mover la mano, sostener su peso e interactuar con su entorno", dijo Masahiko Inami, profesor de la Universidad de Tokio cuyo grupo desarrolló robots caminantes con forma de mano.
Inami coincide en que una mano móvil podría servir para llegar a espacios estrechos y operar controles que un brazo entero no alcanza con facilidad, aunque advierte que un uso práctico exigiría percepción a bordo y una navegación más robusta. Hideki Shimobayashi, estudiante de doctorado en el laboratorio de Inami, apunta además que caminar somete a la mano a cargas muy distintas a las de agarrar, así que la durabilidad podría ser un problema.
Matei Ciocarlie, profesor asociado de ingeniería mecánica en la Universidad de Columbia, dijo en cambio que es un "resultado genial" que sugiere que las manos robóticas no tienen por qué limitarse a las capacidades de las humanas.
"Uno puede imaginar una clase completamente nueva de manipuladores móviles que sean a la vez diestros, capaces de recorrer terrenos complejos y de manipular cargas de un tamaño comparable al suyo", dijo.
Kazemipour ve su trabajo como parte de una visión de largo plazo, con robots hechos de piezas que no quedan atadas a una sola tarea ni a un solo plan corporal, algo que llama "encarnaciones modulares autónomas".
"Las partes del cuerpo robótico no deberían quedar asignadas de forma permanente a una sola función", dijo. "Pueden pasar de un rol a otro de manera dinámica, entre ser componentes de un sistema corporal y ser agentes autónomos, según la tarea".