Los dedos de un robot se aprietan, se deslizan, se rozan y se golpean contra el mundo. En la mayoría de las pieles electrónicas, la capa que mide ese contacto va justo ahí, en el peor lugar mecánico de toda la máquina. UltraSense sostiene que la salida es correr el sensor hacia abajo y leer el contacto con ultrasonido, en un artículo técnico que firmó la propia empresa y que The Robot Report publicó el 12 de septiembre de 2026.
El punto de partida del texto es que la discusión ya cambió de pregunta. Para manos humanoides, pinzas diestras, robots de logística, robots de servicio y sistemas industriales, el tacto tiene que detectar el contacto, mapear la fuerza, percibir el corte y el deslizamiento, y entender con qué material está tratando. Lo que falta por resolver es cuál de las arquitecturas táctiles escala.
El problema de la piel pegada a la superficie
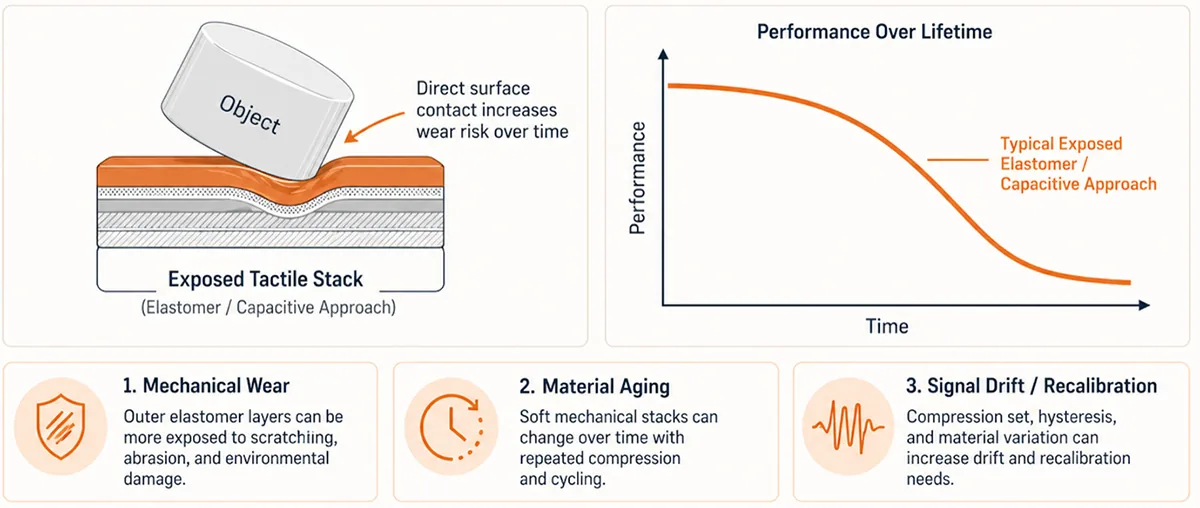
Buena parte de los enfoques táctiles y de piel electrónica se apoya en capas eléctricas flexibles puestas sobre la superficie de contacto o muy cerca de ella. Ahí entran las estructuras capacitivas, piezorresistivas, piezoeléctricas, triboeléctricas y las basadas en impedancia, integradas en elastómeros, sustratos flexibles, redes conductivas o películas multicapa. Esas tecnologías empujaron el campo hacia adelante.
El problema aparece con el uso intensivo. En un dedo robótico que trabaja todo el día, la capa sensora queda expuesta a compresión repetida, abrasión, contaminación, humedad, variaciones de temperatura, productos de limpieza y envejecimiento del material. Aunque esté encapsulada, sigue atada a la piel exterior. Con el tiempo eso puede traer desgaste, histéresis, fluencia, delaminación, deriva de la línea base y la carga de tener que recalibrar.
Para un prototipo de laboratorio, todo eso se maneja. Para una mano robótica comercial que va a operar durante millones de ciclos de contacto, pasa a ser el centro de la viabilidad del producto.
El compromiso es difícil de esquivar. Si la capa sensora va cerca de la superficie exterior, el desgaste mecánico la afecta. Si se la acolcha para protegerla, la resolución espacial y la sensibilidad se degradan. Si el elastómero envejece, la señal se corre. Y si el conjunto sufre corte repetido, la adherencia y la estabilidad entre capas entran en duda.
Lo que está en juego es la integridad de la señal a lo largo de la vida útil, más que el desgaste visible. Un sistema táctil tiene que seguir siendo preciso, repetible y estar calibrado con el paso del tiempo. En robótica, el sensor que funciona el primer día tiene que seguir entregando datos de contacto útiles meses o años después.
Los avances recientes en sensado de fuerza de película delgada muestran que la industria ya se está moviendo más allá del sensor de un solo efecto. Las resistencias sensibles a la fuerza pueden derivar a medida que la red conductiva cambia bajo compresión repetida, y los sensores capacitivos se ven afectados por parásitos, por el entorno y por restricciones mecánicas. Los enfoques más nuevos basados en impedancia capturan una respuesta eléctrica más amplia, porque miden el comportamiento resistivo y el capacitivo combinados.
De ahí sale la distinción que el artículo subraya. El tacto robótico confiable necesita información más rica que un contacto binario o un único valor de fuerza. Aun así, esos enfoques siguen dependiendo de una capa sensora que vive dentro del camino mecánico de la carga.
El ultrasonido mira desde abajo
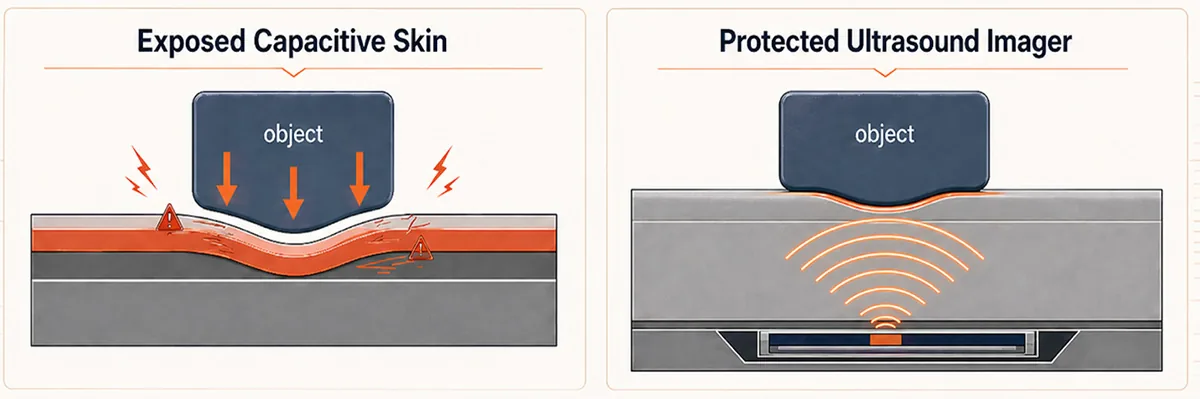
La arquitectura que propone UltraSense da vuelta el orden. En lugar de apoyarse en la deformación eléctrica de la superficie, un sensor de ultrasonido interroga la pila de materiales desde abajo. Las ondas acústicas se propagan por la estructura, rebotan en los límites internos y cambian según la deformación que produce el contacto.
Cuando un objeto presiona una superficie flexible, la geometría de la pila cambia. Cambia el largo del camino acústico. Cambia el tiempo del eco. Pueden cambiar la amplitud de la reflexión y su contenido de frecuencia. Bajo corte, el desplazamiento interno y las condiciones de borde se corren de manera lateral. Todos esos cambios acústicos permiten inferir qué está pasando en la interfaz de contacto.
El tiempo de vuelo, la amplitud de la reflexión, la atenuación, la respuesta en frecuencia, la fase y el desajuste de impedancia acústica entregan información sobre contacto, deformación, distribución de fuerza, corte e interacción con el material. Es una arquitectura de múltiples parámetros, no un sensor de un solo efecto.
La consecuencia práctica interesa al que diseña el robot. Como el sensado ocurre bajo la piel exterior, lejos de la abrasión directa, el diseñador puede elegir el material de afuera según convenga, sea elastómero, polímero, vidrio, metal, cuero, tela u otra superficie de ingeniería, mientras el ultrasonido lee el contacto a través de la pila. La superficie se ocupa de la mecánica y el sensor trabaja tranquilo más abajo.
¿Qué alcanza a medir el sistema?
El tacto robótico no se resuelve con un sí o un no, así que un sistema útil tiene que entregar varias capas de información.
La primera es detectar el contacto y su ubicación, que el ultrasonido identifica observando cómo cambia la respuesta acústica cuando la superficie se perturba mecánicamente.
La segunda es el mapa de fuerza. Un valor único no alcanza, porque el robot necesita saber si la fuerza está centrada o descentrada, si la huella de contacto es amplia o concentrada, y si la carga se está moviendo. El sistema infiere la deformación por los cambios de tiempo de vuelo y de eco, y con eso arma un mapa localizado.
Acá van las cifras que la empresa pone sobre la mesa. UltraSense dice haber demostrado sensado táctil por ultrasonido con 500 µm de resolución espacial a través de una capa de elastómero, suficiente para resolver estructuras finas como los patrones de cresta y valle de un perfil de contacto. También afirma haber demostrado perfilado localizado de fuerza de compresión con una precisión aproximada de 1,25 mN.
La tercera capa es el corte y el deslizamiento. Para muchas tareas de manipulación, el corte importa más que la fuerza normal. Un robot puede apretar lo suficiente para sostener un objeto, y si empieza el deslizamiento tangencial el agarre falla antes de que la visión detecte movimiento alguno. Las personas usan esas señales de corte y microdeslizamiento todo el tiempo. El enfoque subsuperficial de la empresa rastrea el desplazamiento lateral dentro de la pila de materiales para inferir ese comportamiento, con un piso de ruido de alrededor de 5 mN en la inferencia de fuerza de corte, según sus demostraciones.
La cuarta es clasificar el material que se está tocando, apoyándose en la impedancia acústica. Cada material presenta una impedancia distinta según su densidad y la velocidad del sonido en él. Cuando el ultrasonido llega a la interfaz de contacto, la energía reflejada y la transmitida cambian según si el objeto es metal, vidrio, plástico, goma, tela, piel, espuma u otro material blando. Analizando amplitud de reflexión, firma del eco, atenuación, respuesta en frecuencia y cambios en el dominio del tiempo, el sistema infiere la naturaleza acústica de la superficie.
Del prototipo de laboratorio a la línea de producción
Para escalar, el sensado táctil tiene que dejar de ser un montaje de investigación hecho a mano. Necesita volverse una plataforma fabricable, con electrónica repetible, calibración, firmware, encapsulado e integración.
UltraSense argumenta que su base viene de la interacción hombre máquina en automotriz y de dispositivos de consumo con IA. Las aplicaciones automotrices exigen fiabilidad, desempeño térmico, tolerancia a vibración, resistencia a la humedad, manufacturabilidad y repetibilidad. Los dispositivos de IA piden formatos pequeños, bajo consumo, materiales de buena calidad, construcción sellada e interacción intuitiva.
El dato más verificable del artículo es ese. La empresa despachó más de 4 millones de unidades a aplicaciones automotrices, y de ahí saca experiencia de producción en sensado por ultrasonido, circuitos integrados de señal mixta, firmware, calibración, prueba e integración.
Su hoja de ruta de circuitos integrados sigue esa línea. Sin revelar detalles de implementación, la plataforma está diseñada como una arquitectura inteligente basada en un SoC con procesamiento embebido para zonas táctiles. La meta declarada es crear una capa local de inteligencia táctil que detecte el contacto, estime mapas de fuerza, infiera corte y deslizamiento, clasifique el estado del contacto, detecte la respuesta del material y le entregue información accionable al controlador del robot.
Materiales y patentes
En interfaces hombre máquina, UltraSense ya habilitó el tacto sobre superficies de producto reales, metal incluido. El táctil capacitivo convencional se complica con las interfaces de metal sólido, donde los campos eléctricos quedan apantallados o distorsionados. El ultrasonido cambia el modelo de interacción, porque sensa por propagación acústica en vez de modular un campo eléctrico de superficie.
En robótica pasa lo mismo. Una yema robótica puede necesitar una superficie de elastómero por flexibilidad y roce. Una pinza industrial puede pedir un polímero resistente. Un robot médico o de servicio necesita una superficie lavable. Y los dispositivos de IA usan metal, vidrio, cuero o tela por diseño industrial. La plataforma táctil tiene que adaptarse a esas superficies en vez de obligar al diseñador a usar un único material sensor frágil.
La empresa cierra con su cartera de propiedad intelectual, con patentes concedidas y en trámite alrededor del tacto por ultrasonido, el sensado de fuerza, el sensado táctil por tiempo de vuelo, la calibración y las arquitecturas de sistema asociadas, entre ellas el sensado táctil bajo una capa de cobertura, los sistemas táctiles ultrasónicos, los circuitos integrados que miden fuerza y los métodos de calibración y prueba.