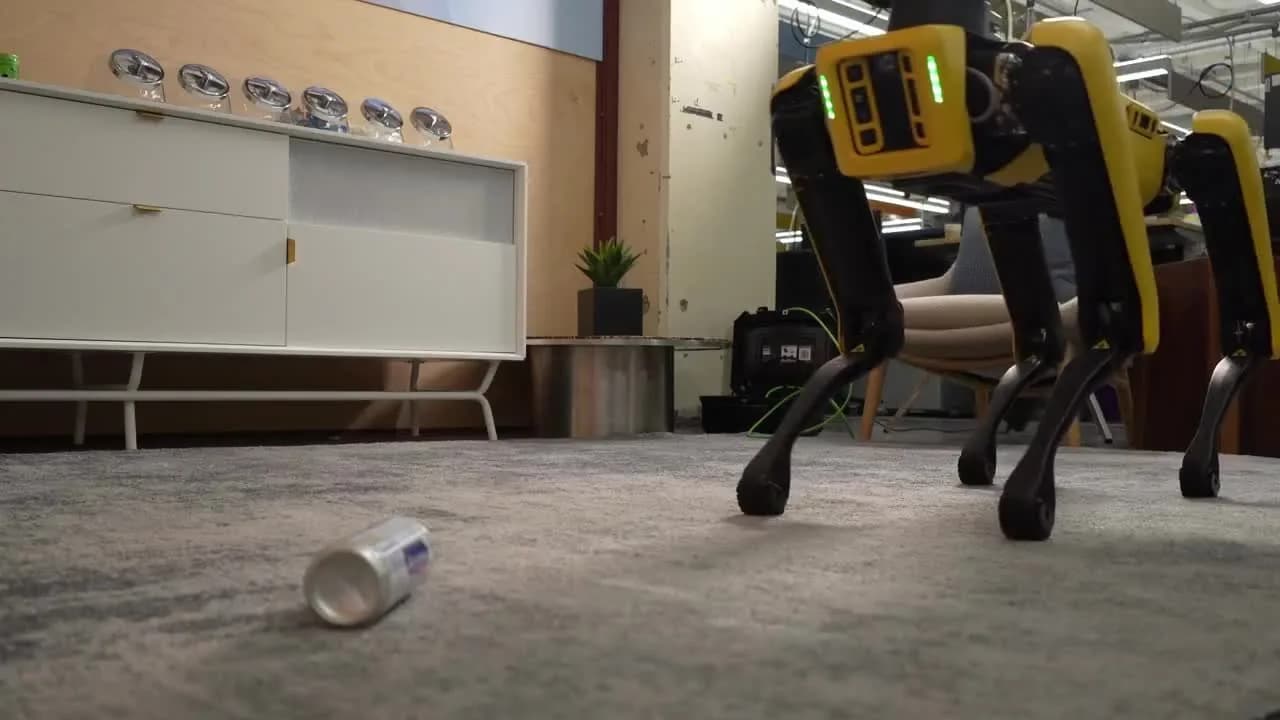
Con Gemini 4 Argon, Google ofrece un solo modelo para todo el ciclo de la robótica. Controla robots, construye mundos virtuales de práctica y califica videos de entrenamiento. Los prompts de ejemplo que publicó la empresa, en cambio, dejan ver cuánta ayuda humana necesita todavía, según el análisis de Jonathan Kemper en The Decoder del 15 de octubre.
Un robot Spot de Boston Dynamics tiene que lanzar latas de bebida a un basurero de pedal. Antes de tocar el pedal real, Argon construye una copia virtual del basurero y el robot practica cómo equilibrarse sobre tres patas dentro de esa simulación. Recién después intenta la tarea con el hardware real. Antes de soltar la lata, dos agentes de IA adicionales verifican que la pata y la pinza estén bien ubicadas.
Así muestra Google las capacidades de su modelo más nuevo para tareas de robótica. Argon está diseñado para entender mejor las relaciones espaciales, escribir código de control e interpretar videos en términos físicos. Google lo ve como una herramienta de propósito general, desde controlar un robot hasta recrear investigaciones publicadas, y lo llama otro paso hacia la "AGI física", la meta que la empresa y su filial DeepMind persiguen hace años.
Una sola foto se convierte en miles de ensayos
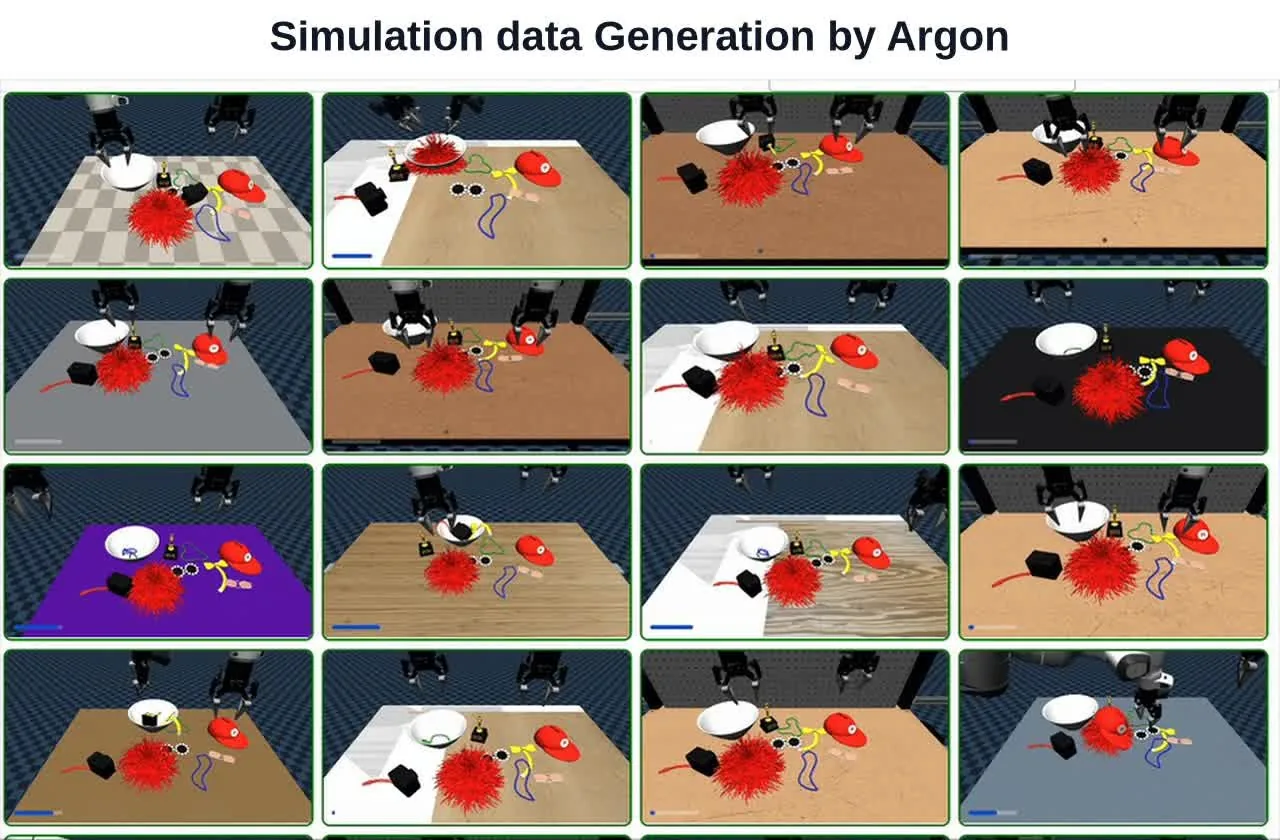
La demo de Spot sigue un patrón que se repite en muchos ejemplos de Google. Argon usa simulaciones para preparar tareas, verificarlas o generar datos de entrenamiento. Con una sola foto de una mesa con objetos de fiesta, el modelo armó una réplica virtual que incluía un gorro de peluche blando. Propuso 77 tareas, desde enderezar objetos caídos hasta despejar la mesa, y generó más de 4.500 episodios de entrenamiento para un modelo de control. En la prueba con el robot real, la tasa de éxito subió de 56% a 75% y el tiempo de ejecución bajó de 35 a 24 segundos.
Argon también trabaja con otras fuentes. A partir de la grabación de un robot teleoperado construye una simulación que se ve igual y reproduce las mismas lecturas de fuerza en las puntas de los dedos. Con un video en primera persona de una persona que agarra un objeto, traslada los movimientos de la mano y los dedos a un humanoide virtual con manos de cinco dedos.
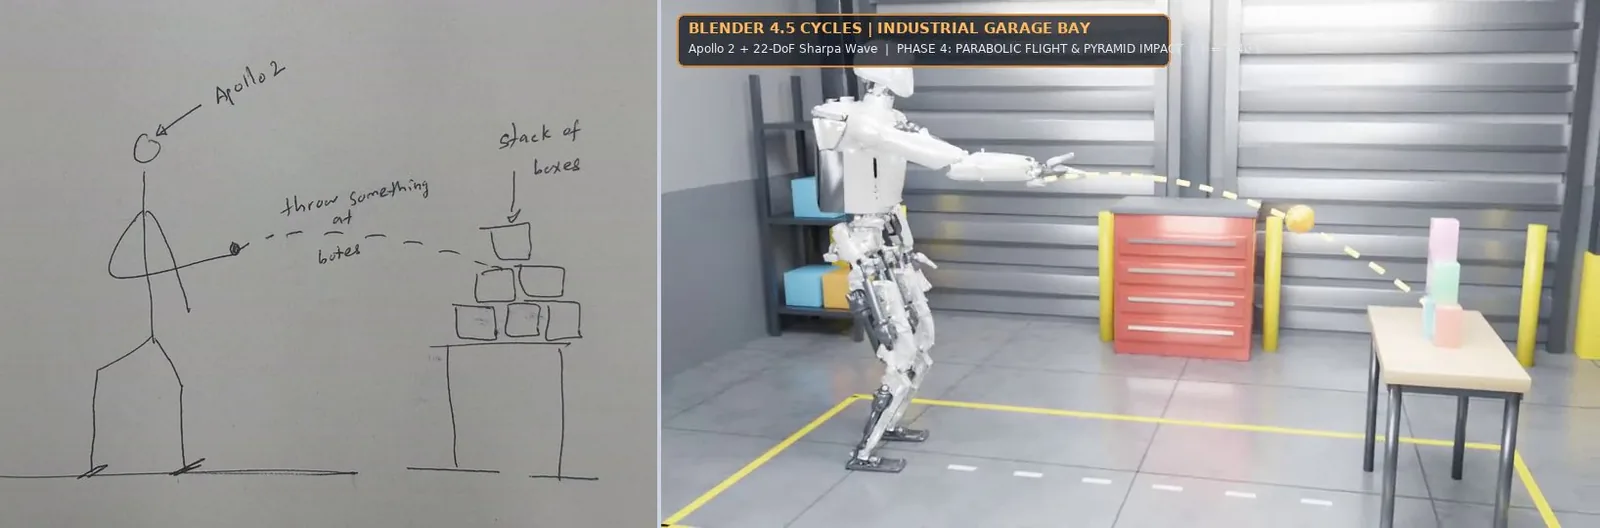
Hasta un boceto hecho con lápiz pasta sirve. Un dibujo muestra a un humanoide que derriba una pirámide de cajas con una pelota, y Argon lo convierte en una simulación que calcula un lanzamiento capaz de botar las seis cajas sin que el robot se caiga.
Argon dirige a un modelo de video
Una de las demos ocurre entera dentro de un video generado por IA. Gemini Omni es un modelo de mundo en video que genera clips de cómo cambia una escena cuando algo pasa en ella, y Argon hace de director. Escribe instrucciones con marcas de tiempo sobre lo que deben hacer las manos, como deslizar una ficha de Scrabble al centro de la mesa. Gemini Omni genera el video, Argon revisa cuadros sueltos y ajusta la orden siguiente. La meta era ordenar cinco fichas dispersas para formar la palabra "ARGON", y tras 33 pasos quedaron en el orden correcto.
En otra demo, con un brazo robótico simple, Argon tenía que meter un ladrillo de Lego en una caja de madera y mejorar su propio desempeño. Cuando un intento fallaba, el prompt le pedía revisar sus registros y las imágenes de la cámara, encontrar la causa y reintentar con una corrección verificada. La primera corrida tomó 58,9 segundos. La segunda bajó a 23 segundos, aunque el ladrillo rozó el borde de la caja, y en la tercera cayó justo al centro en 17,4 segundos.
Google también quiere que Argon sirva a la investigación. Con un solo prompt por paper, recrea experimentos de robótica publicados como simulaciones interactivas que corren en el navegador. Según Google ya hay 68 de estos entornos, entre ellos fútbol de robots y un humanoide sobre una patineta.
¿Cómo le fue en los benchmarks?
El benchmark ERQA (Embodied Reasoning Question Answering) mide qué tan bien resuelve un modelo problemas físicos y espaciales en entornos 3D. La prueba usó 400 preguntas sin herramientas de apoyo, así que todo se resolvía razonando. Según Google, Argon logra 87%, por delante de todos los demás modelos de frontera.
| Modelo | ERQA (según Google) |
|---|---|
| Gemini 4 Argon | 87% |
| Claude Opus 5.5 | 82,3% |
| GPT-6 Astra | 81% |
| Claude Fable 5.1 | 74% |
El benchmark AA-Robotics de Artificial Analysis, publicado un día después, cuenta otra historia. Ahí los modelos de lenguaje controlan directamente un brazo robótico real en ocho tareas, y Argon quedó tercero con 55 de 100 puntos, detrás de GPT-6 Astra con 69 y GPT-6.1 Sol con 65.
Revisa la calidad de los datos de entrenamiento
Además de controlar robots y armar simulaciones, Argon está pensado para evaluar datos de entrenamiento. En un video de poco más de dos minutos en que un robot de dos brazos dobla un zorro de origami, el modelo separa la secuencia en subpasos y marca las pausas y los agarres fallidos. Esos segmentos pesan menos durante el entrenamiento. En otro video, de una persona que ordena anillos, Argon identificó dónde la tarea avanza, se estanca o retrocede.
Google mostró también un uso más lúdico, el clásico acertijo de la balanza. Entre doce pelotas idénticas a la vista, una pesa más o menos que las demás. Argon armó una simulación con dos brazos robóticos y una balanza, leyendo la inclinación solo con imágenes de la cámara, y encuentra la pelota distinta en tres pesadas o menos.
¿Cuánta ayuda llevan los prompts?
Google publicó prompts detallados de las demos, y esos textos ponen en perspectiva algunas afirmaciones. Para enderezar una taza volcada, presentada como "zero-shot", Argon recibe una imagen de la cámara con una grilla en centímetros superpuesta y comandos ya armados como "agarrar" o "bajar hasta hacer contacto". Las simulaciones llevan listas largas de prohibiciones para que el modelo no tome atajos, como copiar directamente los valores medidos por los sensores. Google no informa las tasas de falla de cada demo en su blog, y el 75% de éxito no dice sobre cuántos intentos se calculó.
Argon ya está disponible en Google AI Studio y en el entorno de desarrollo Antigravity, solo para suscriptores de Google AI Ultra. Los desarrolladores también pueden usarlo en el nivel pagado de la API de Gemini.
Google había lanzado Gemini 4 Argon a nivel mundial pocos días antes. Para robótica, la empresa ya había presentado Gemini Robotics-ER 1.6, un modelo de percepción espacial y planificación de tareas. Entrenar en entornos virtuales tampoco es nuevo. La startup World Labs mostró cómo convertir escenas reales en mundos virtuales de entrenamiento, y DreamDojo de Nvidia simula acciones de robots como videos. Lo distinto en Google es la intención de cubrir simulación, control y evaluación con el mismo modelo.