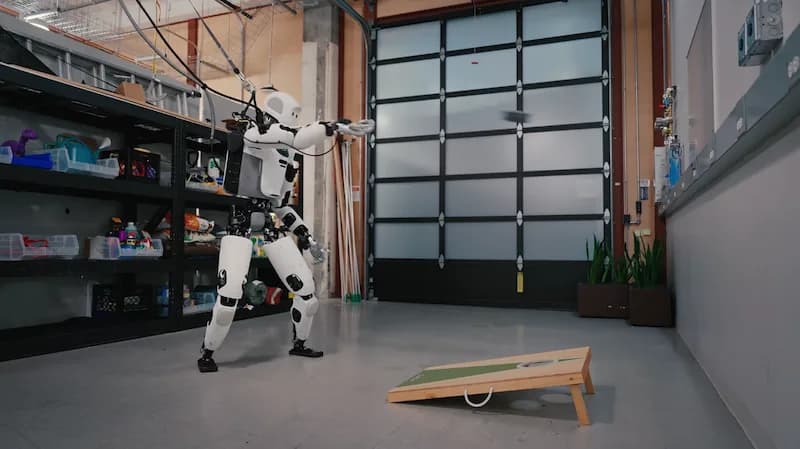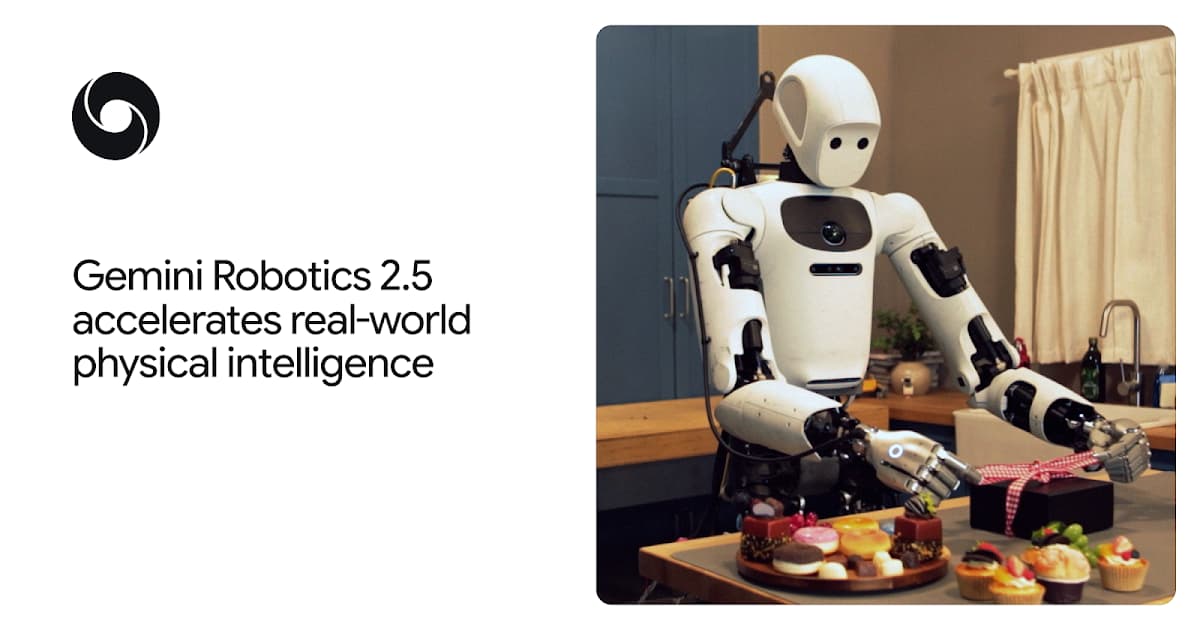
Google DeepMind presentó el 9 de noviembre Gemini Robotics 2.5, que define como su modelo de visión, lenguaje y acción (VLA) más capaz hasta ahora. Según la compañía, amplía la cantidad de habilidades que un robot puede aprender y la velocidad con que las adquiere, con el objetivo de sacar a los robots del laboratorio y llevarlos a entornos reales y desordenados.
A comienzos de año DeepMind había llevado la inteligencia de cuerpo completo a robots de varios tipos, incluidos humanoides. Esta vez el avance se apoya en buena parte en Gemini 4 Argon, que la empresa usó para acelerar su propia investigación en robótica. El modelo se evaluó en más de 200 tareas distintas.
DeepMind ordena las mejoras en tres frentes.
- Destreza. Los robots completan más tareas y con mejor resultado, desde usar herramientas cotidianas hasta manipular objetos delicados y flexibles.
- Confiabilidad. En una prueba de concepto en líneas de producción de Mercedes-Benz, el humanoide Apollo 2 de Apptronik tomó y empacó piezas de auto con una tasa de éxito de 96%.
- Seguridad. El modelo responde mejor a las instrucciones de seguridad física y DeepMind publicó un benchmark nuevo para medir ataques de jailbreak propios de la robótica.
Gemini Robotics 2.5 se está entregando a los socios de robótica de la empresa.
¿Qué tareas puede hacer Gemini Robotics 2.5?
Los entornos reales no tienen estructura fija y cambian sin aviso, así que un robot tiene que manipular objetos cotidianos con precisión y sin fallar seguido.
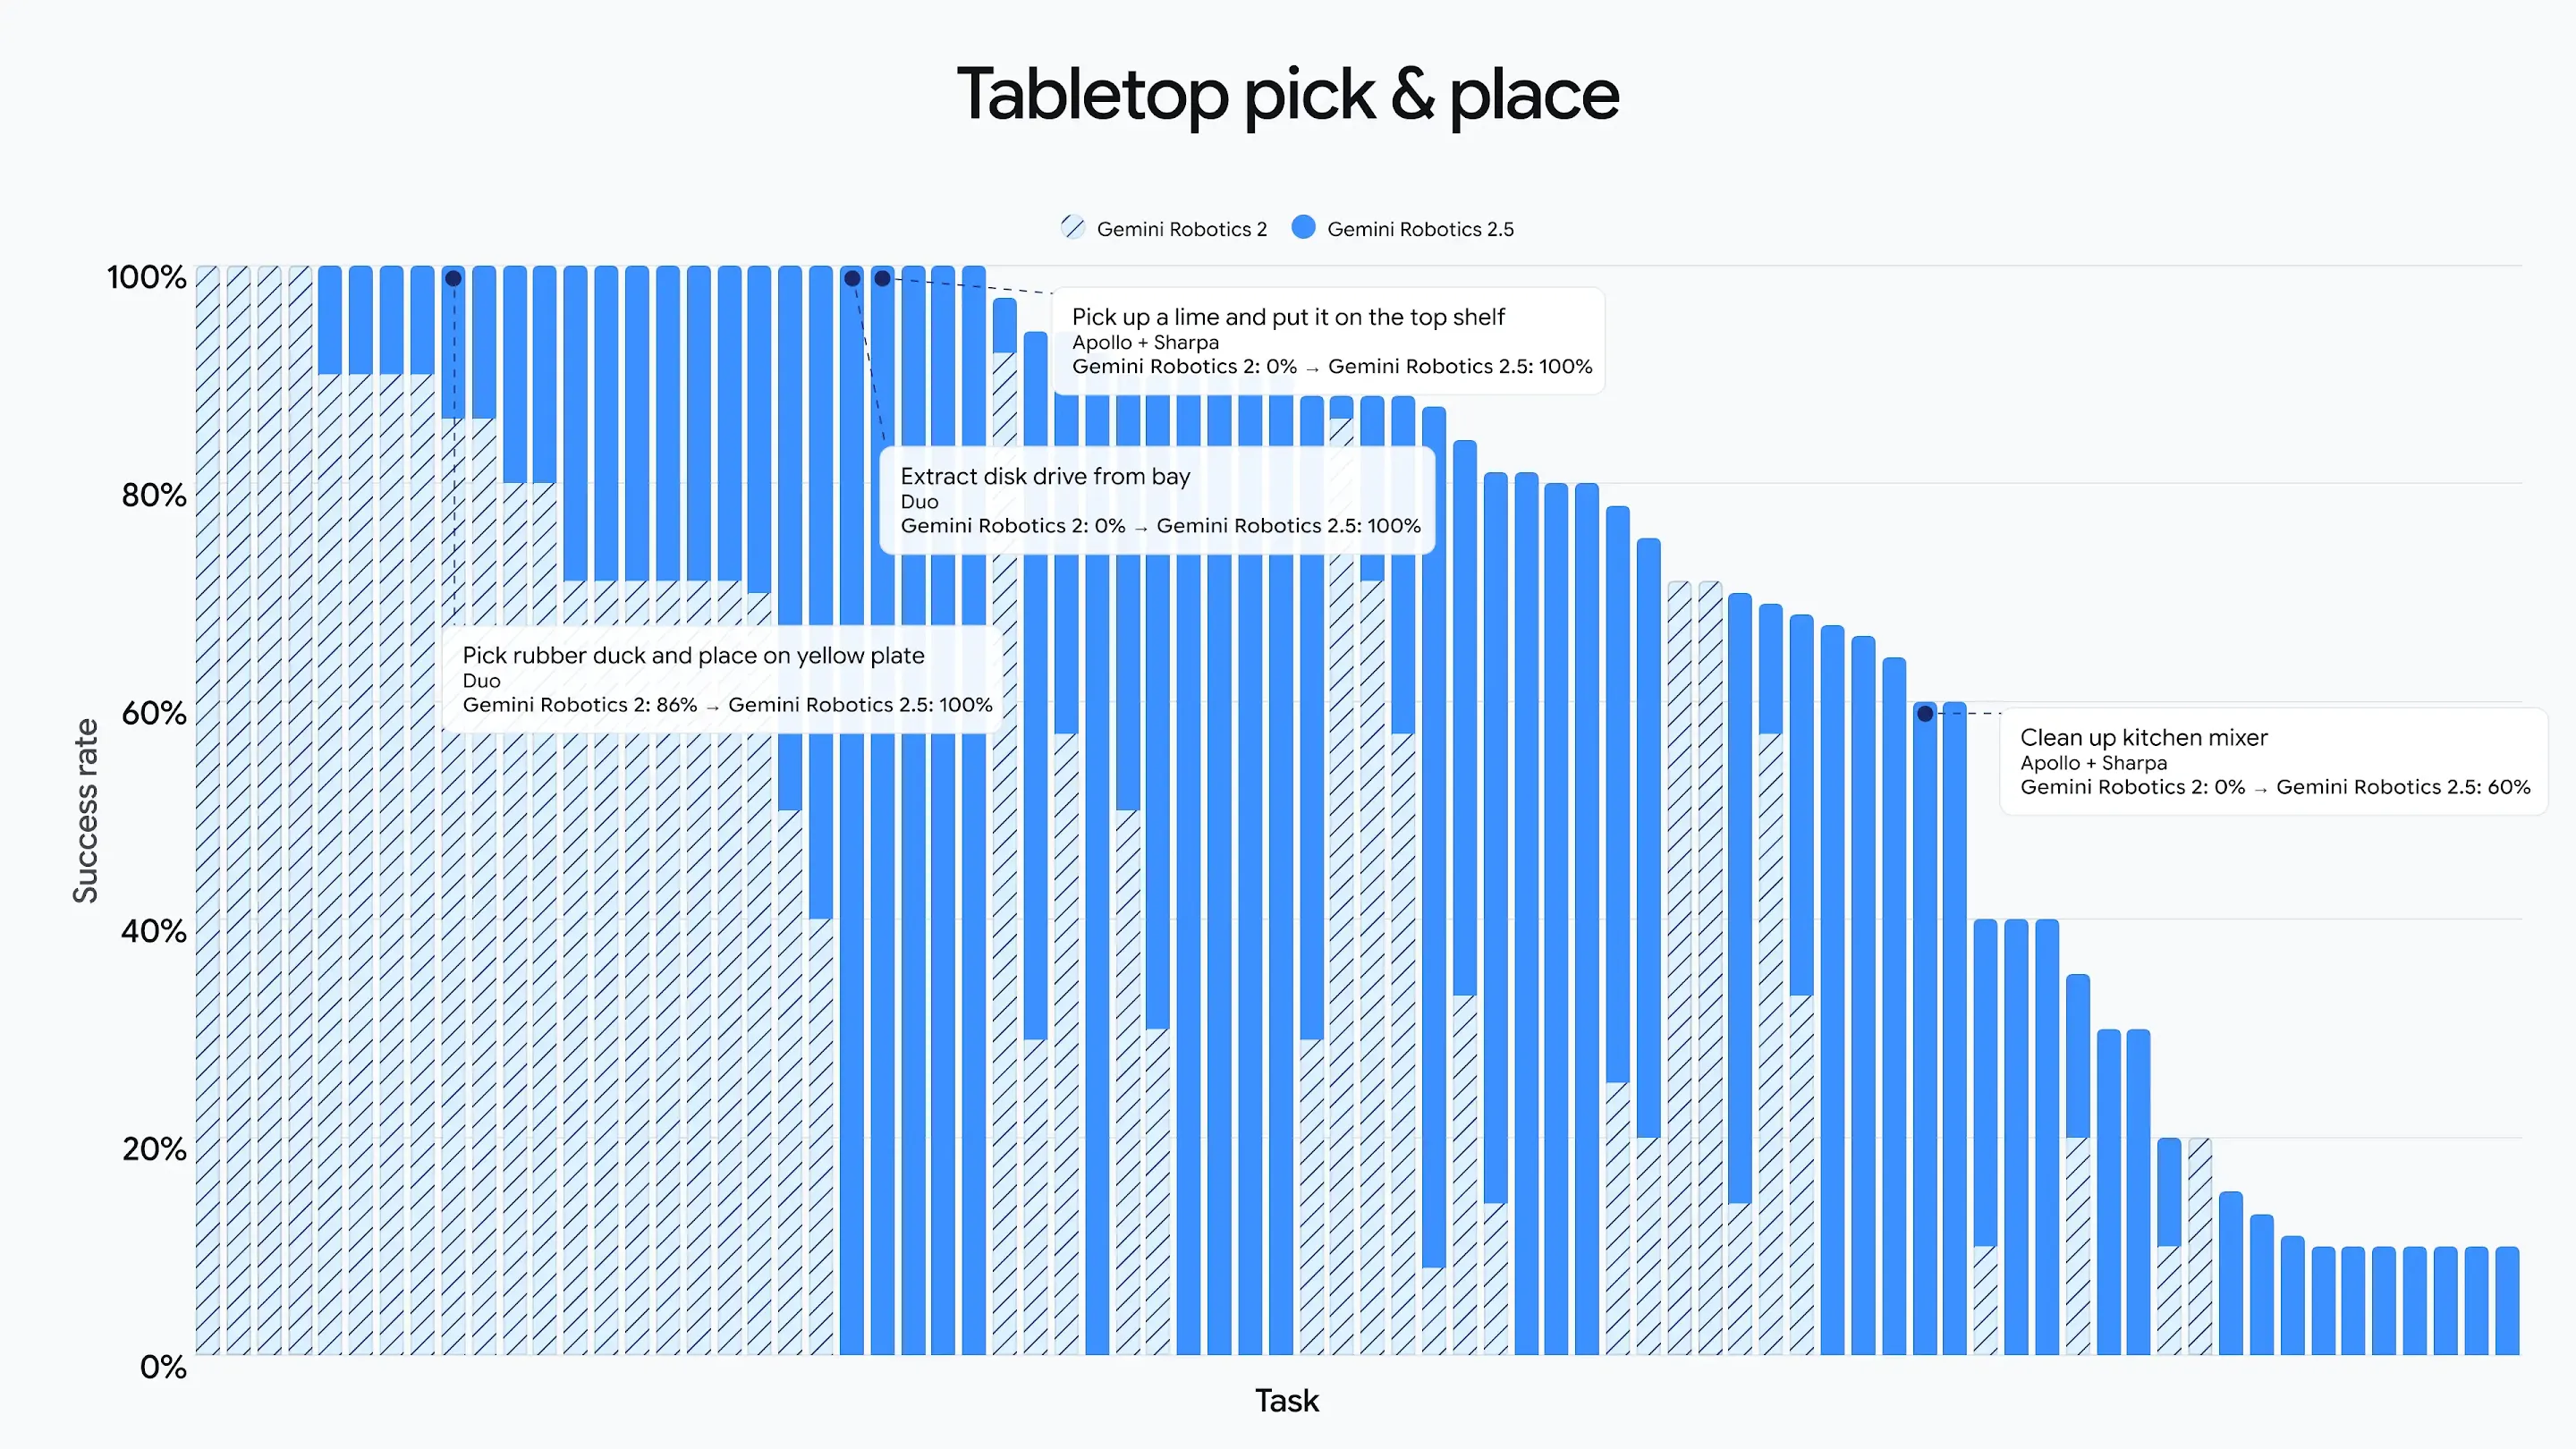
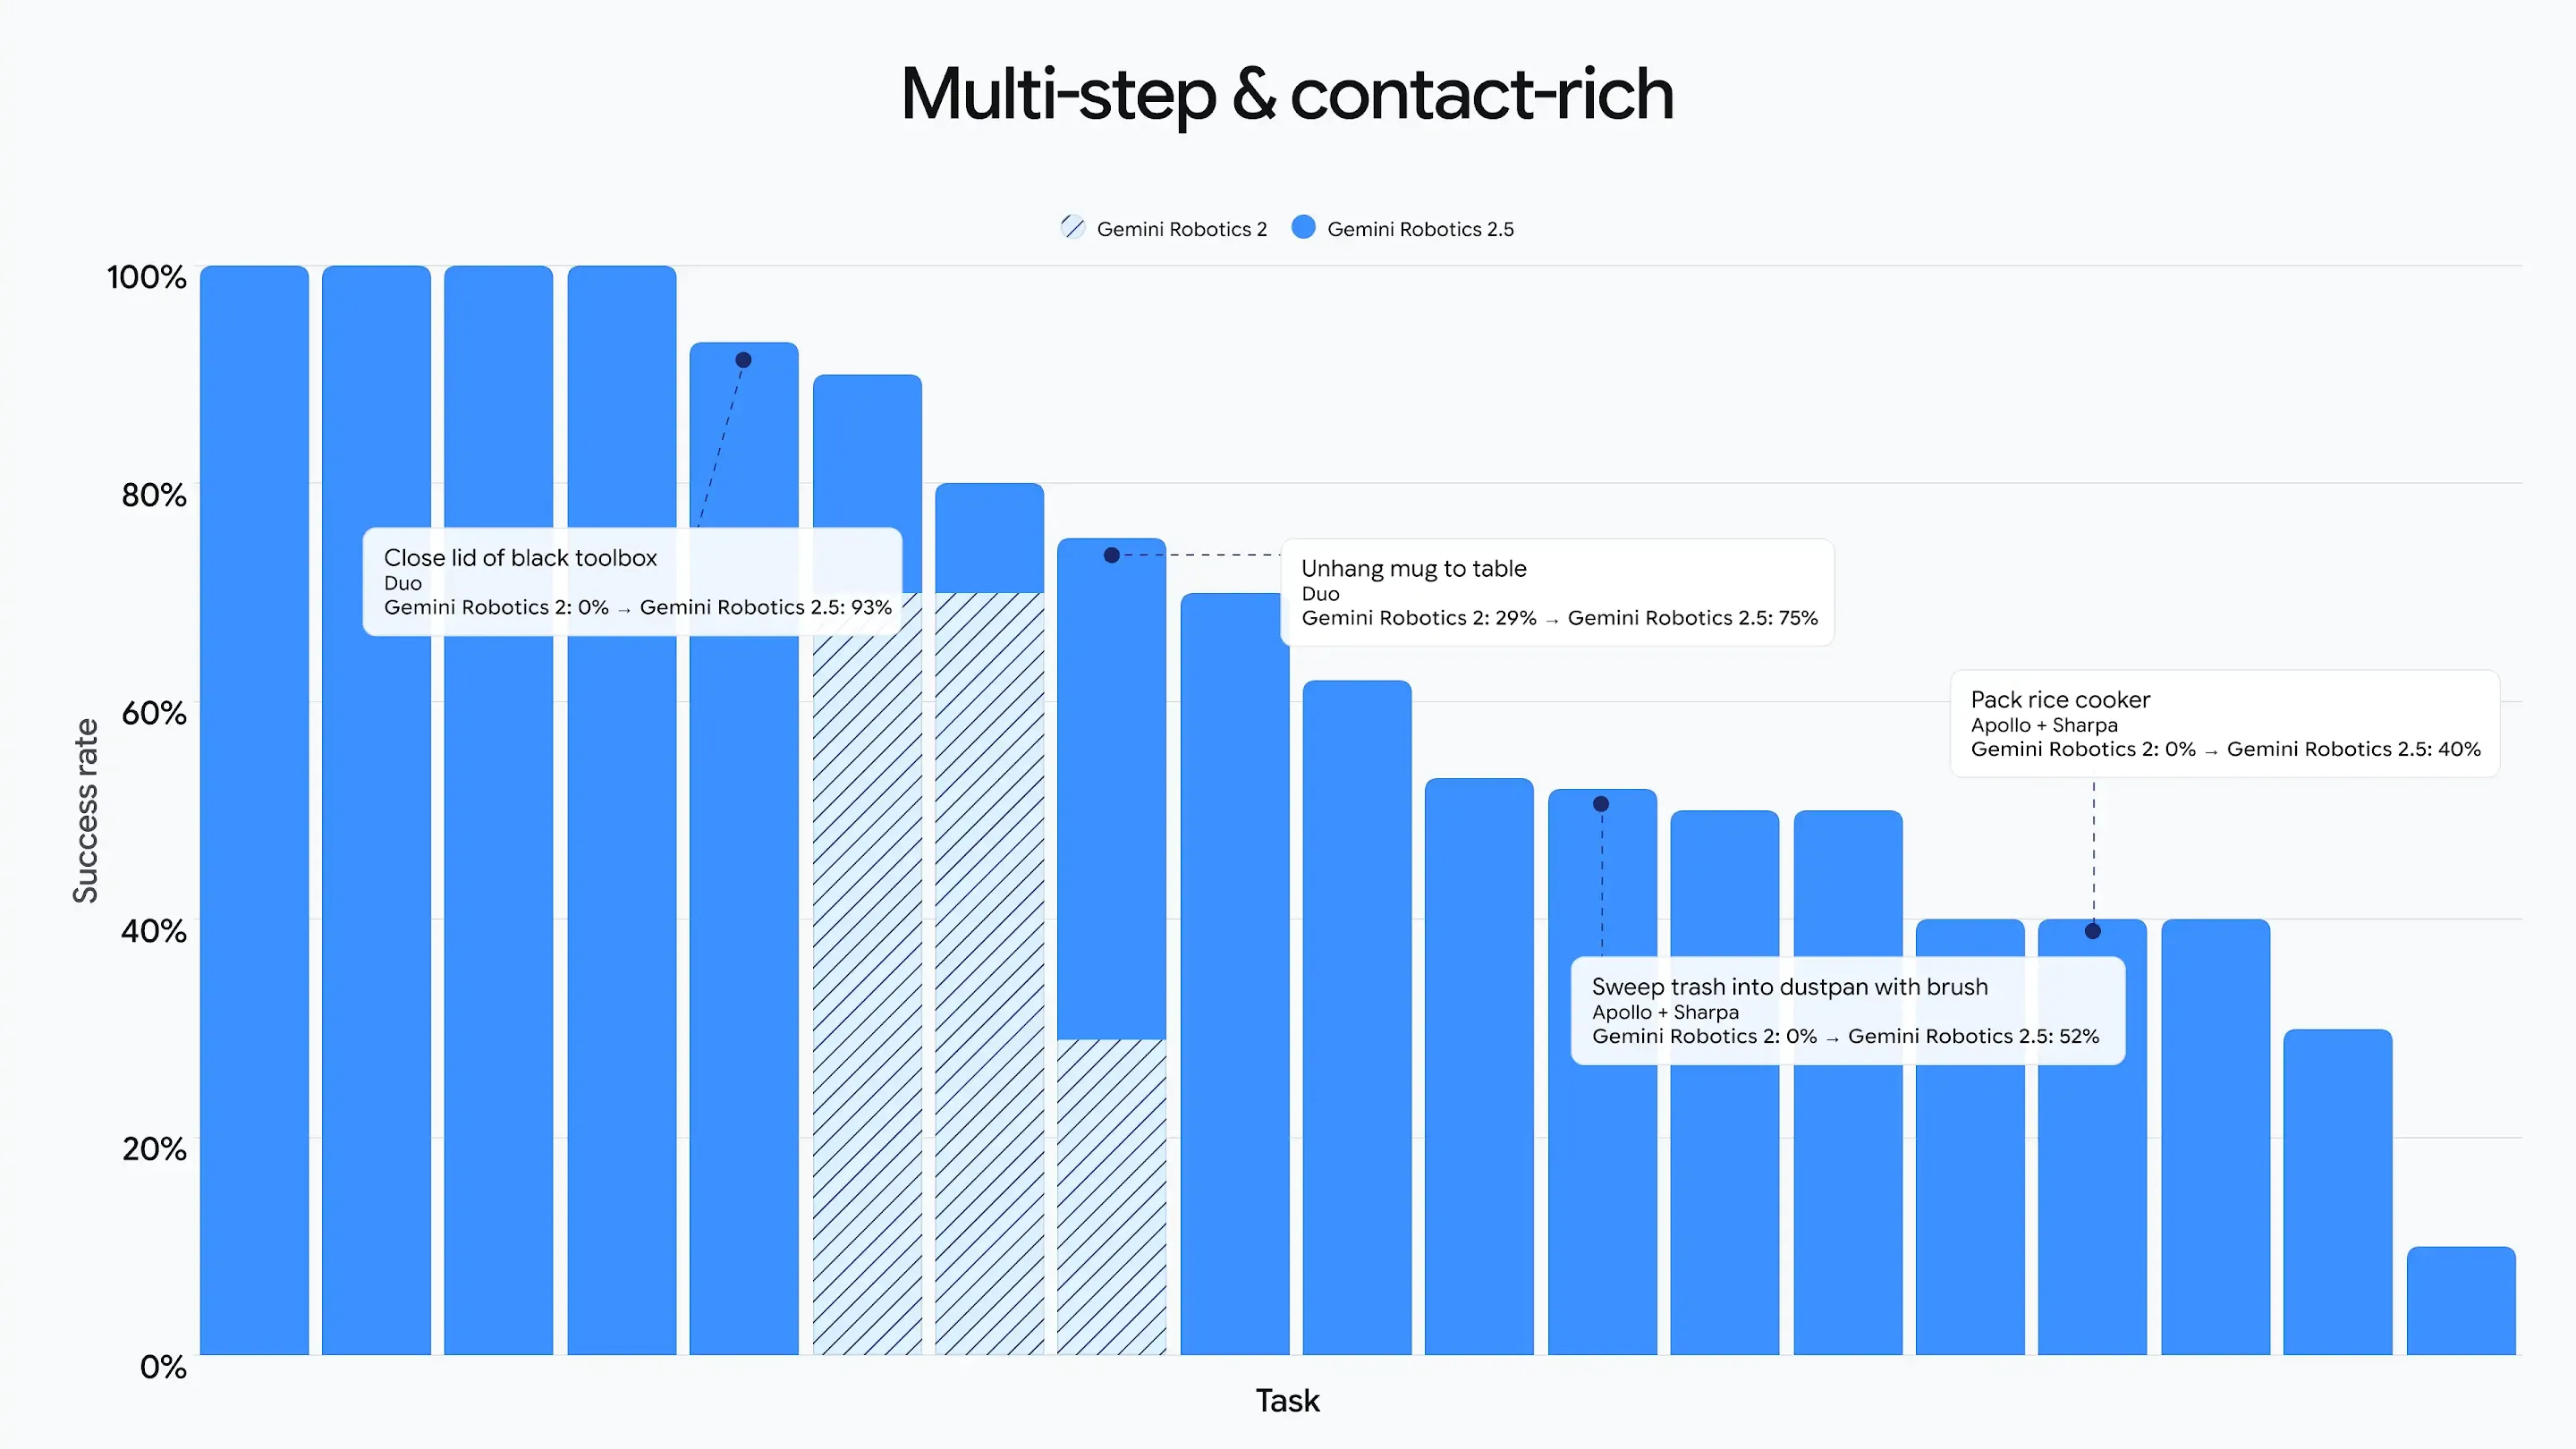
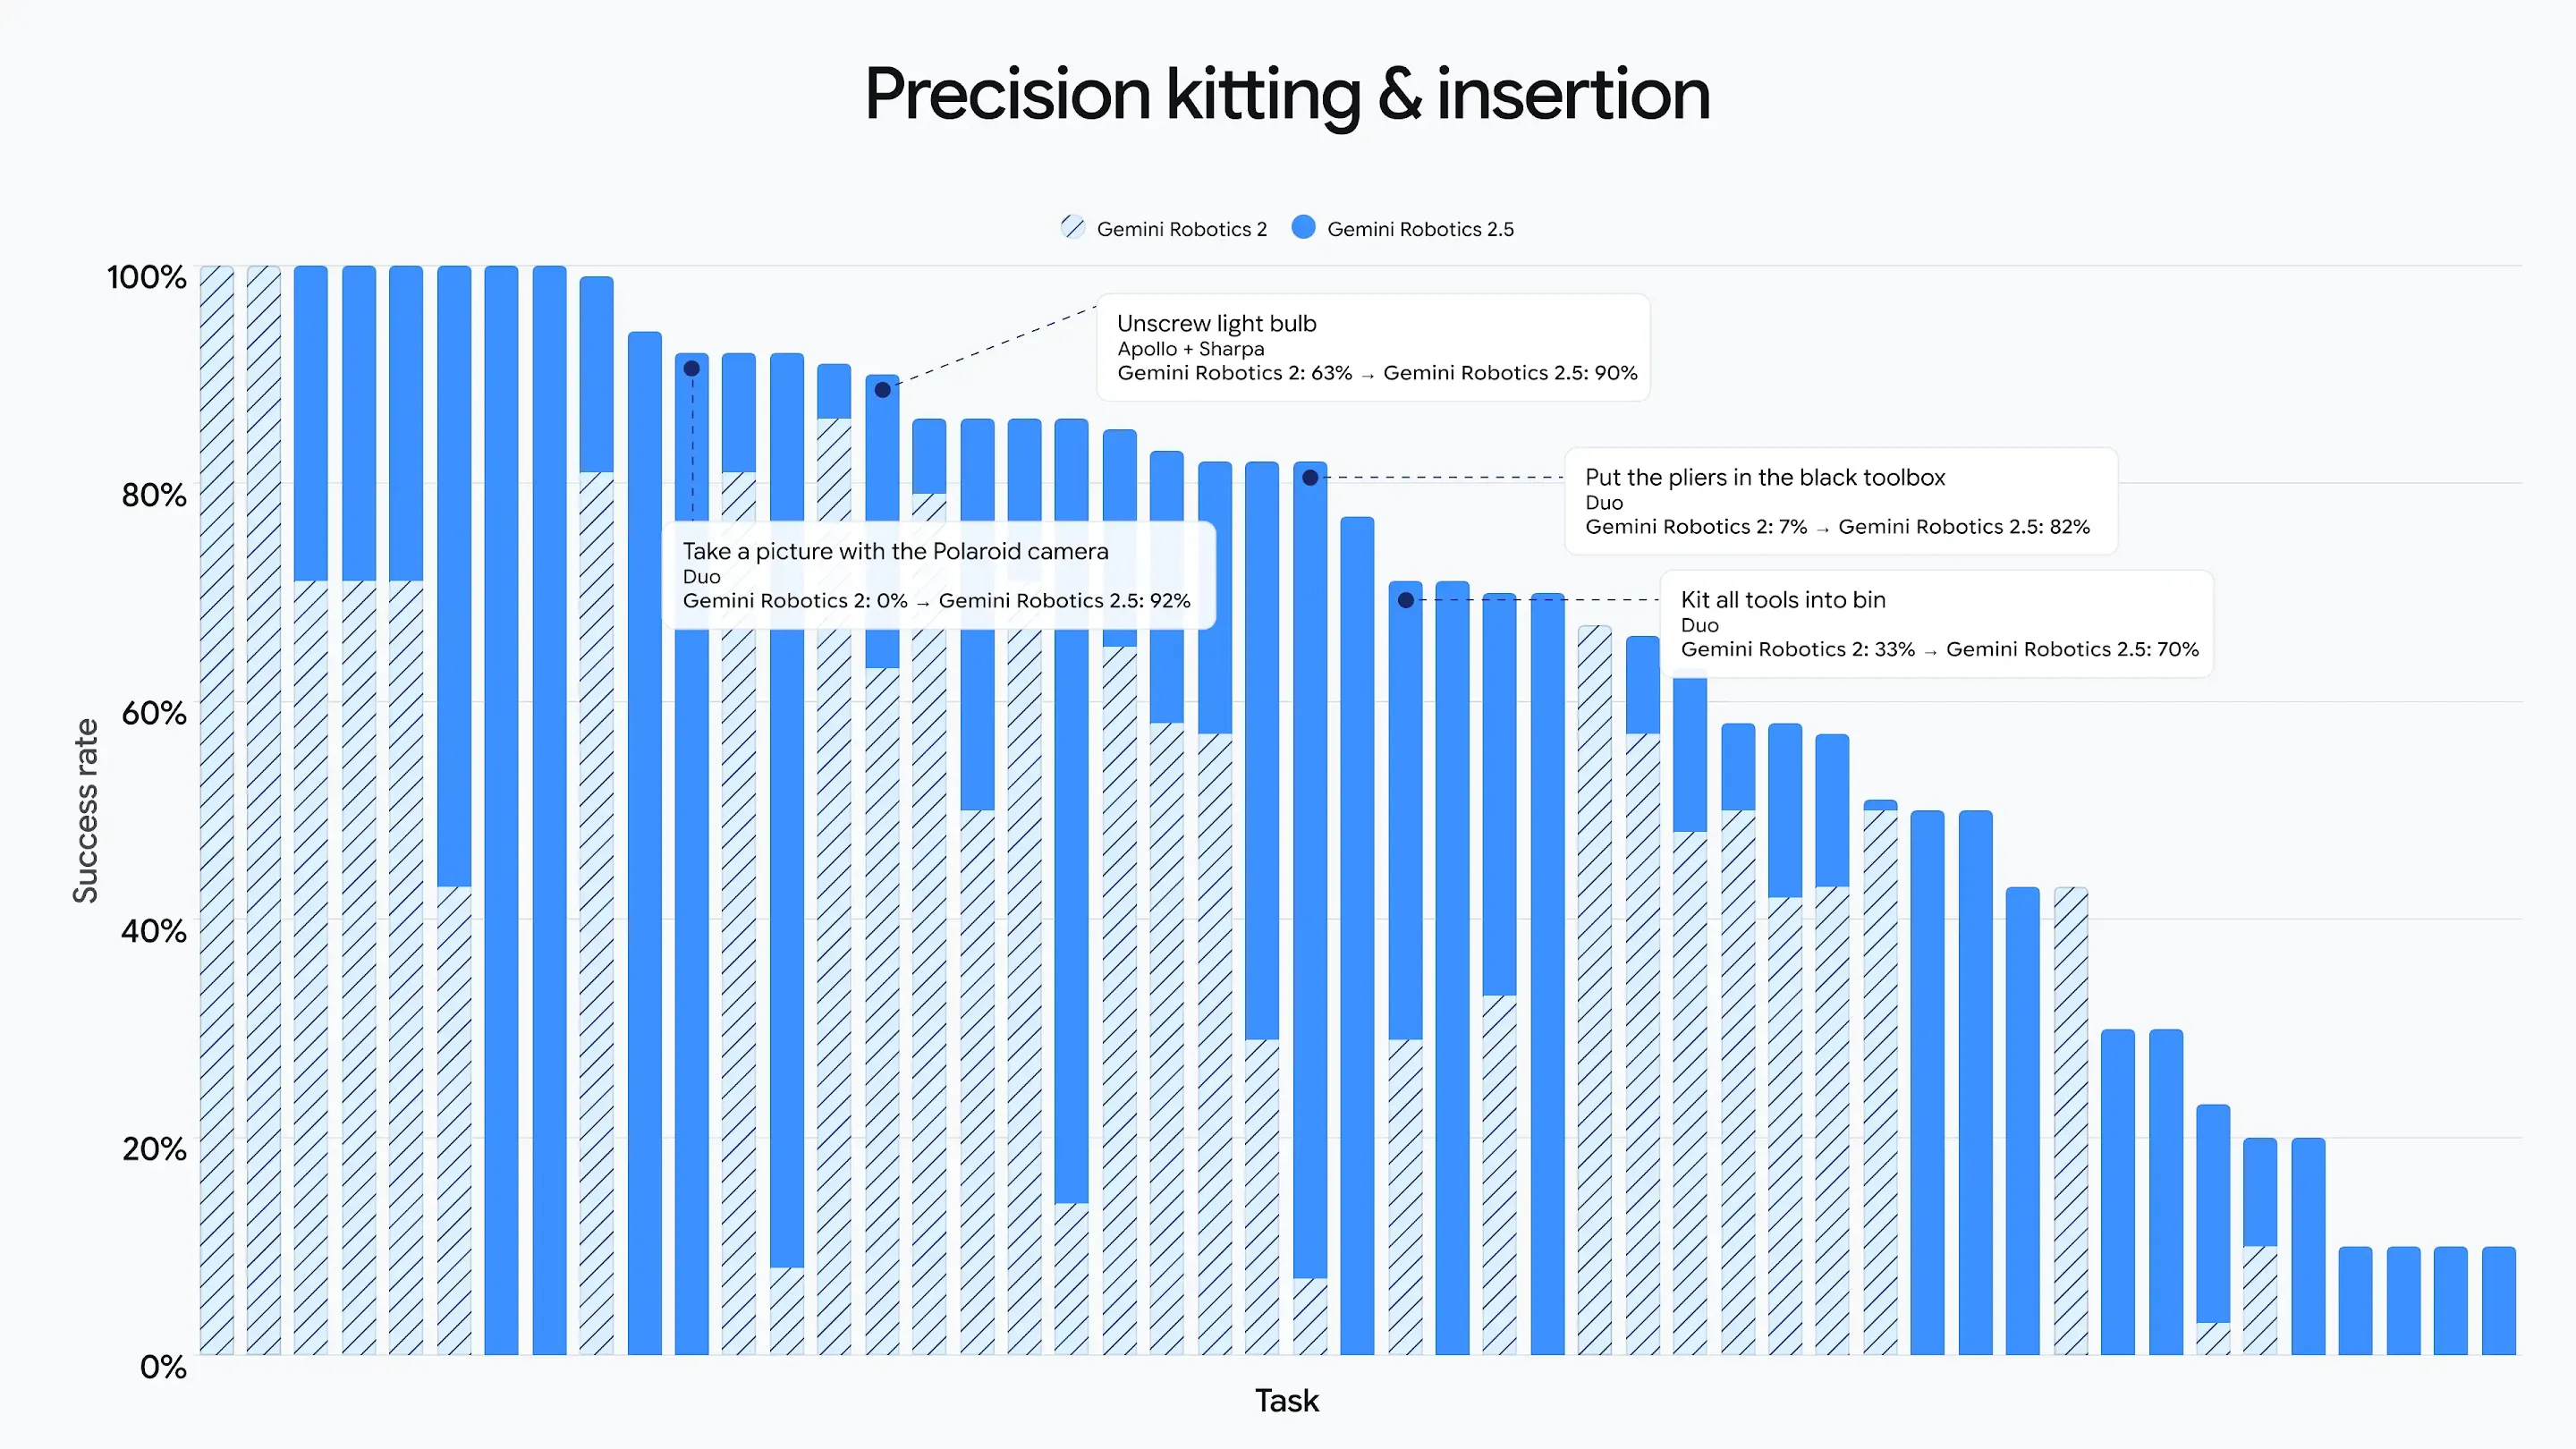
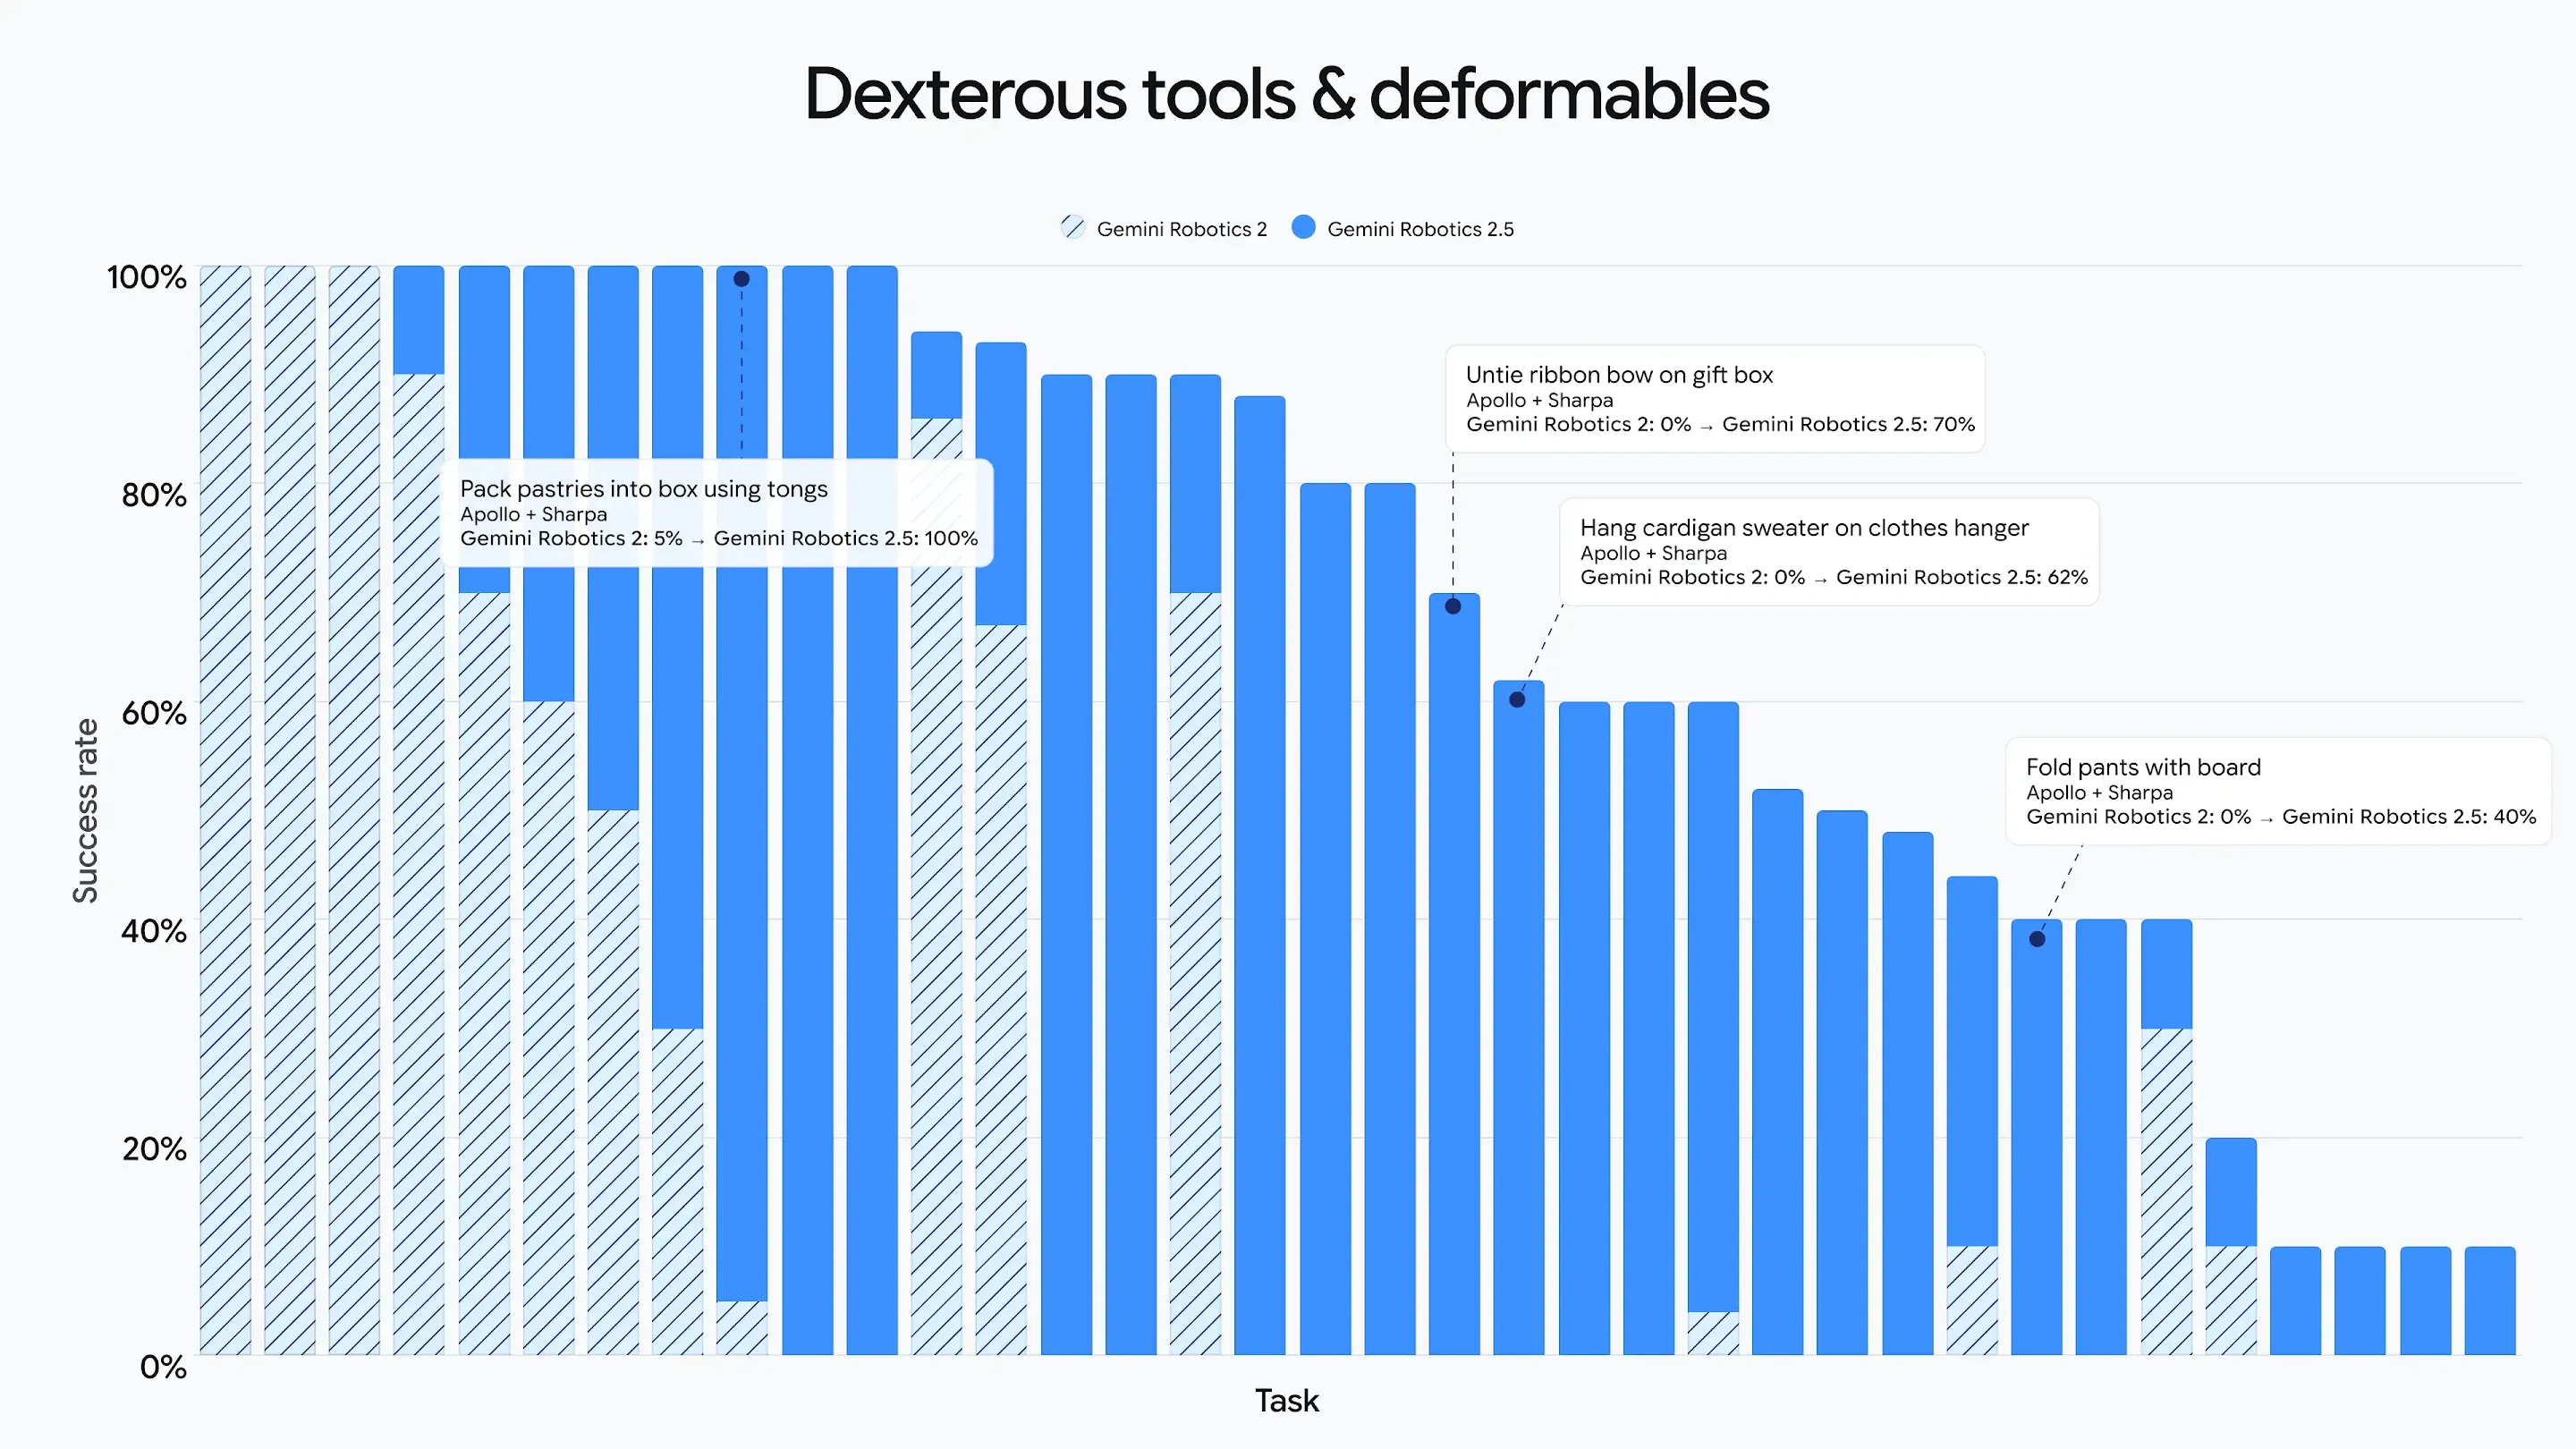
DeepMind midió el modelo en 200 tareas, entre ellas servir comida con pinzas, hacer un lazo en una caja de regalo y pipetear un líquido. Cada una combina varias habilidades, como el uso avanzado de herramientas, la manipulación de objetos deformables y el manejo fino de piezas frágiles.
Frente a las versiones anteriores, Gemini Robotics 2.5 logra entre 30% y 100% más de tasa de éxito según el tipo de tarea, y termina las tareas entre 20% y 30% más rápido.
Como los modelos previos de la familia, funciona de forma nativa con distintos tipos de robot. Entre ellos están el humanoide Apollo 2 de Apptronik, con la mano SharpaWave de cinco dedos y 22 grados de libertad, y la plataforma Franka Duo, con pinzas paralelas de dos dedos.
La prueba con Apptronik y Mercedes-Benz
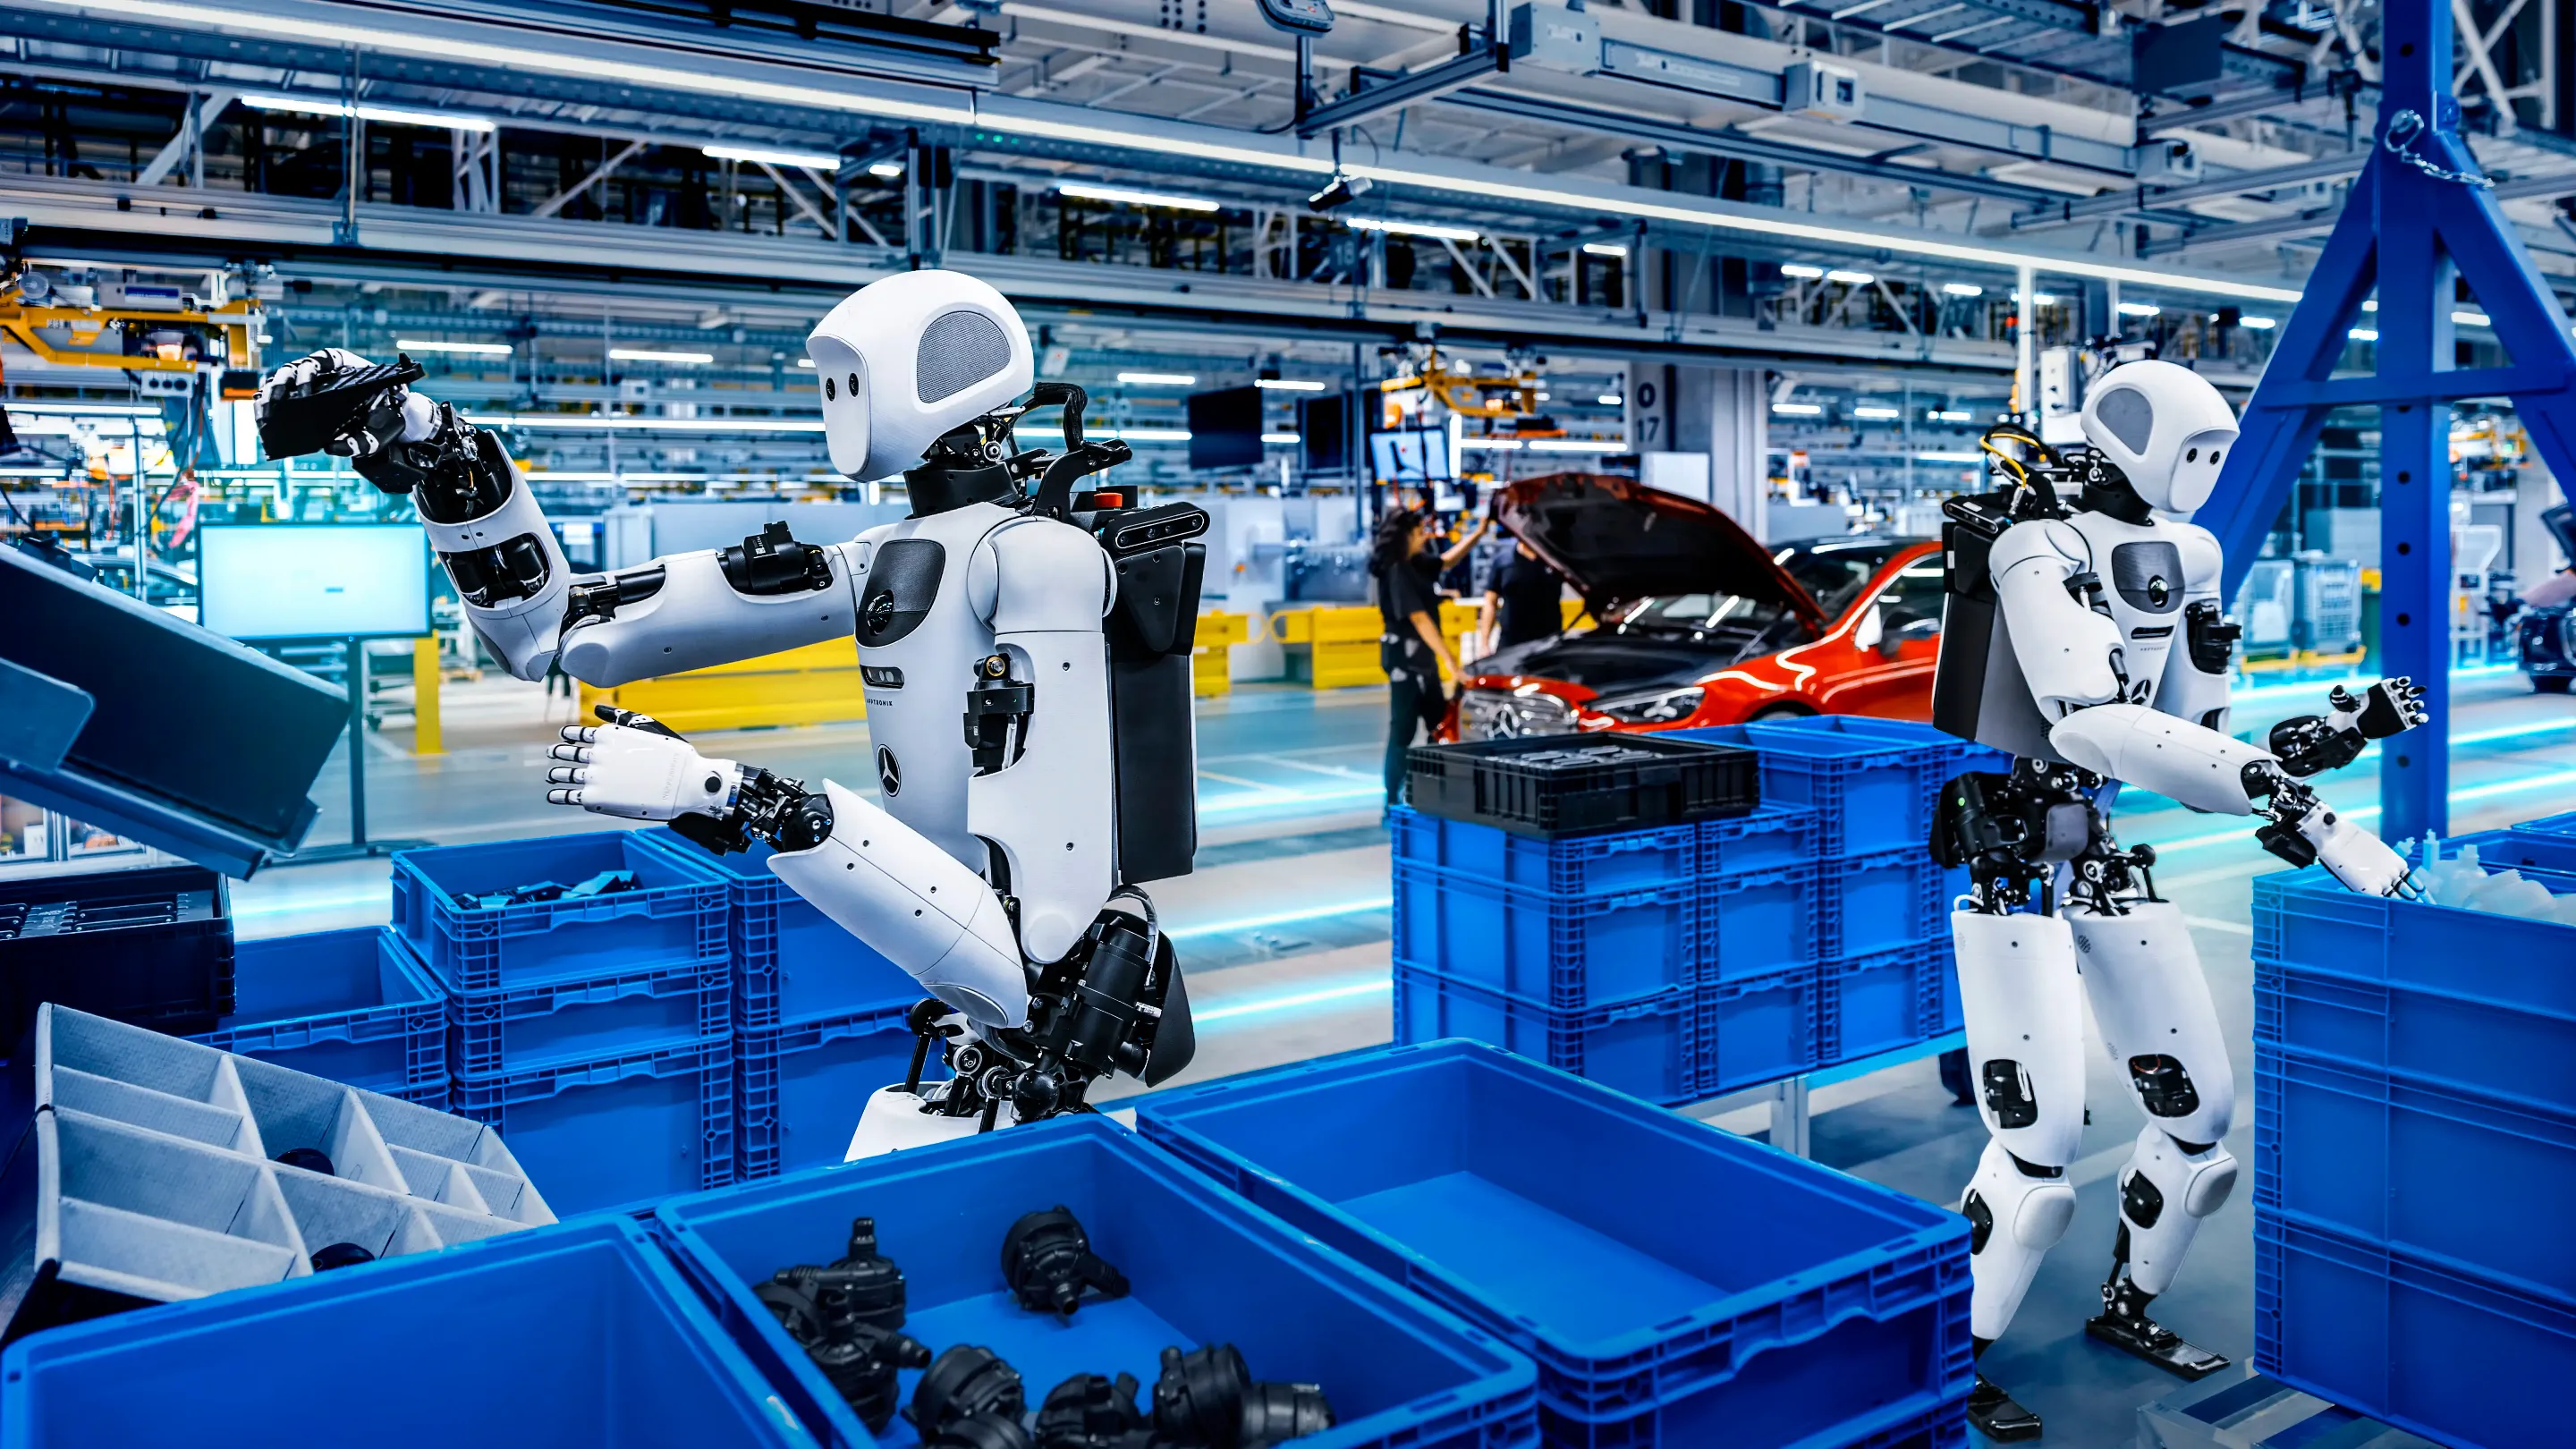
Para DeepMind, la medida final de un modelo de robótica es si rinde de forma confiable en un lugar de trabajo activo. Junto con Apptronik y Mercedes-Benz puso humanoides Apollo 2 en líneas de producción de autos en Kecskemét, Hungría, y en Sindelfingen, Alemania.
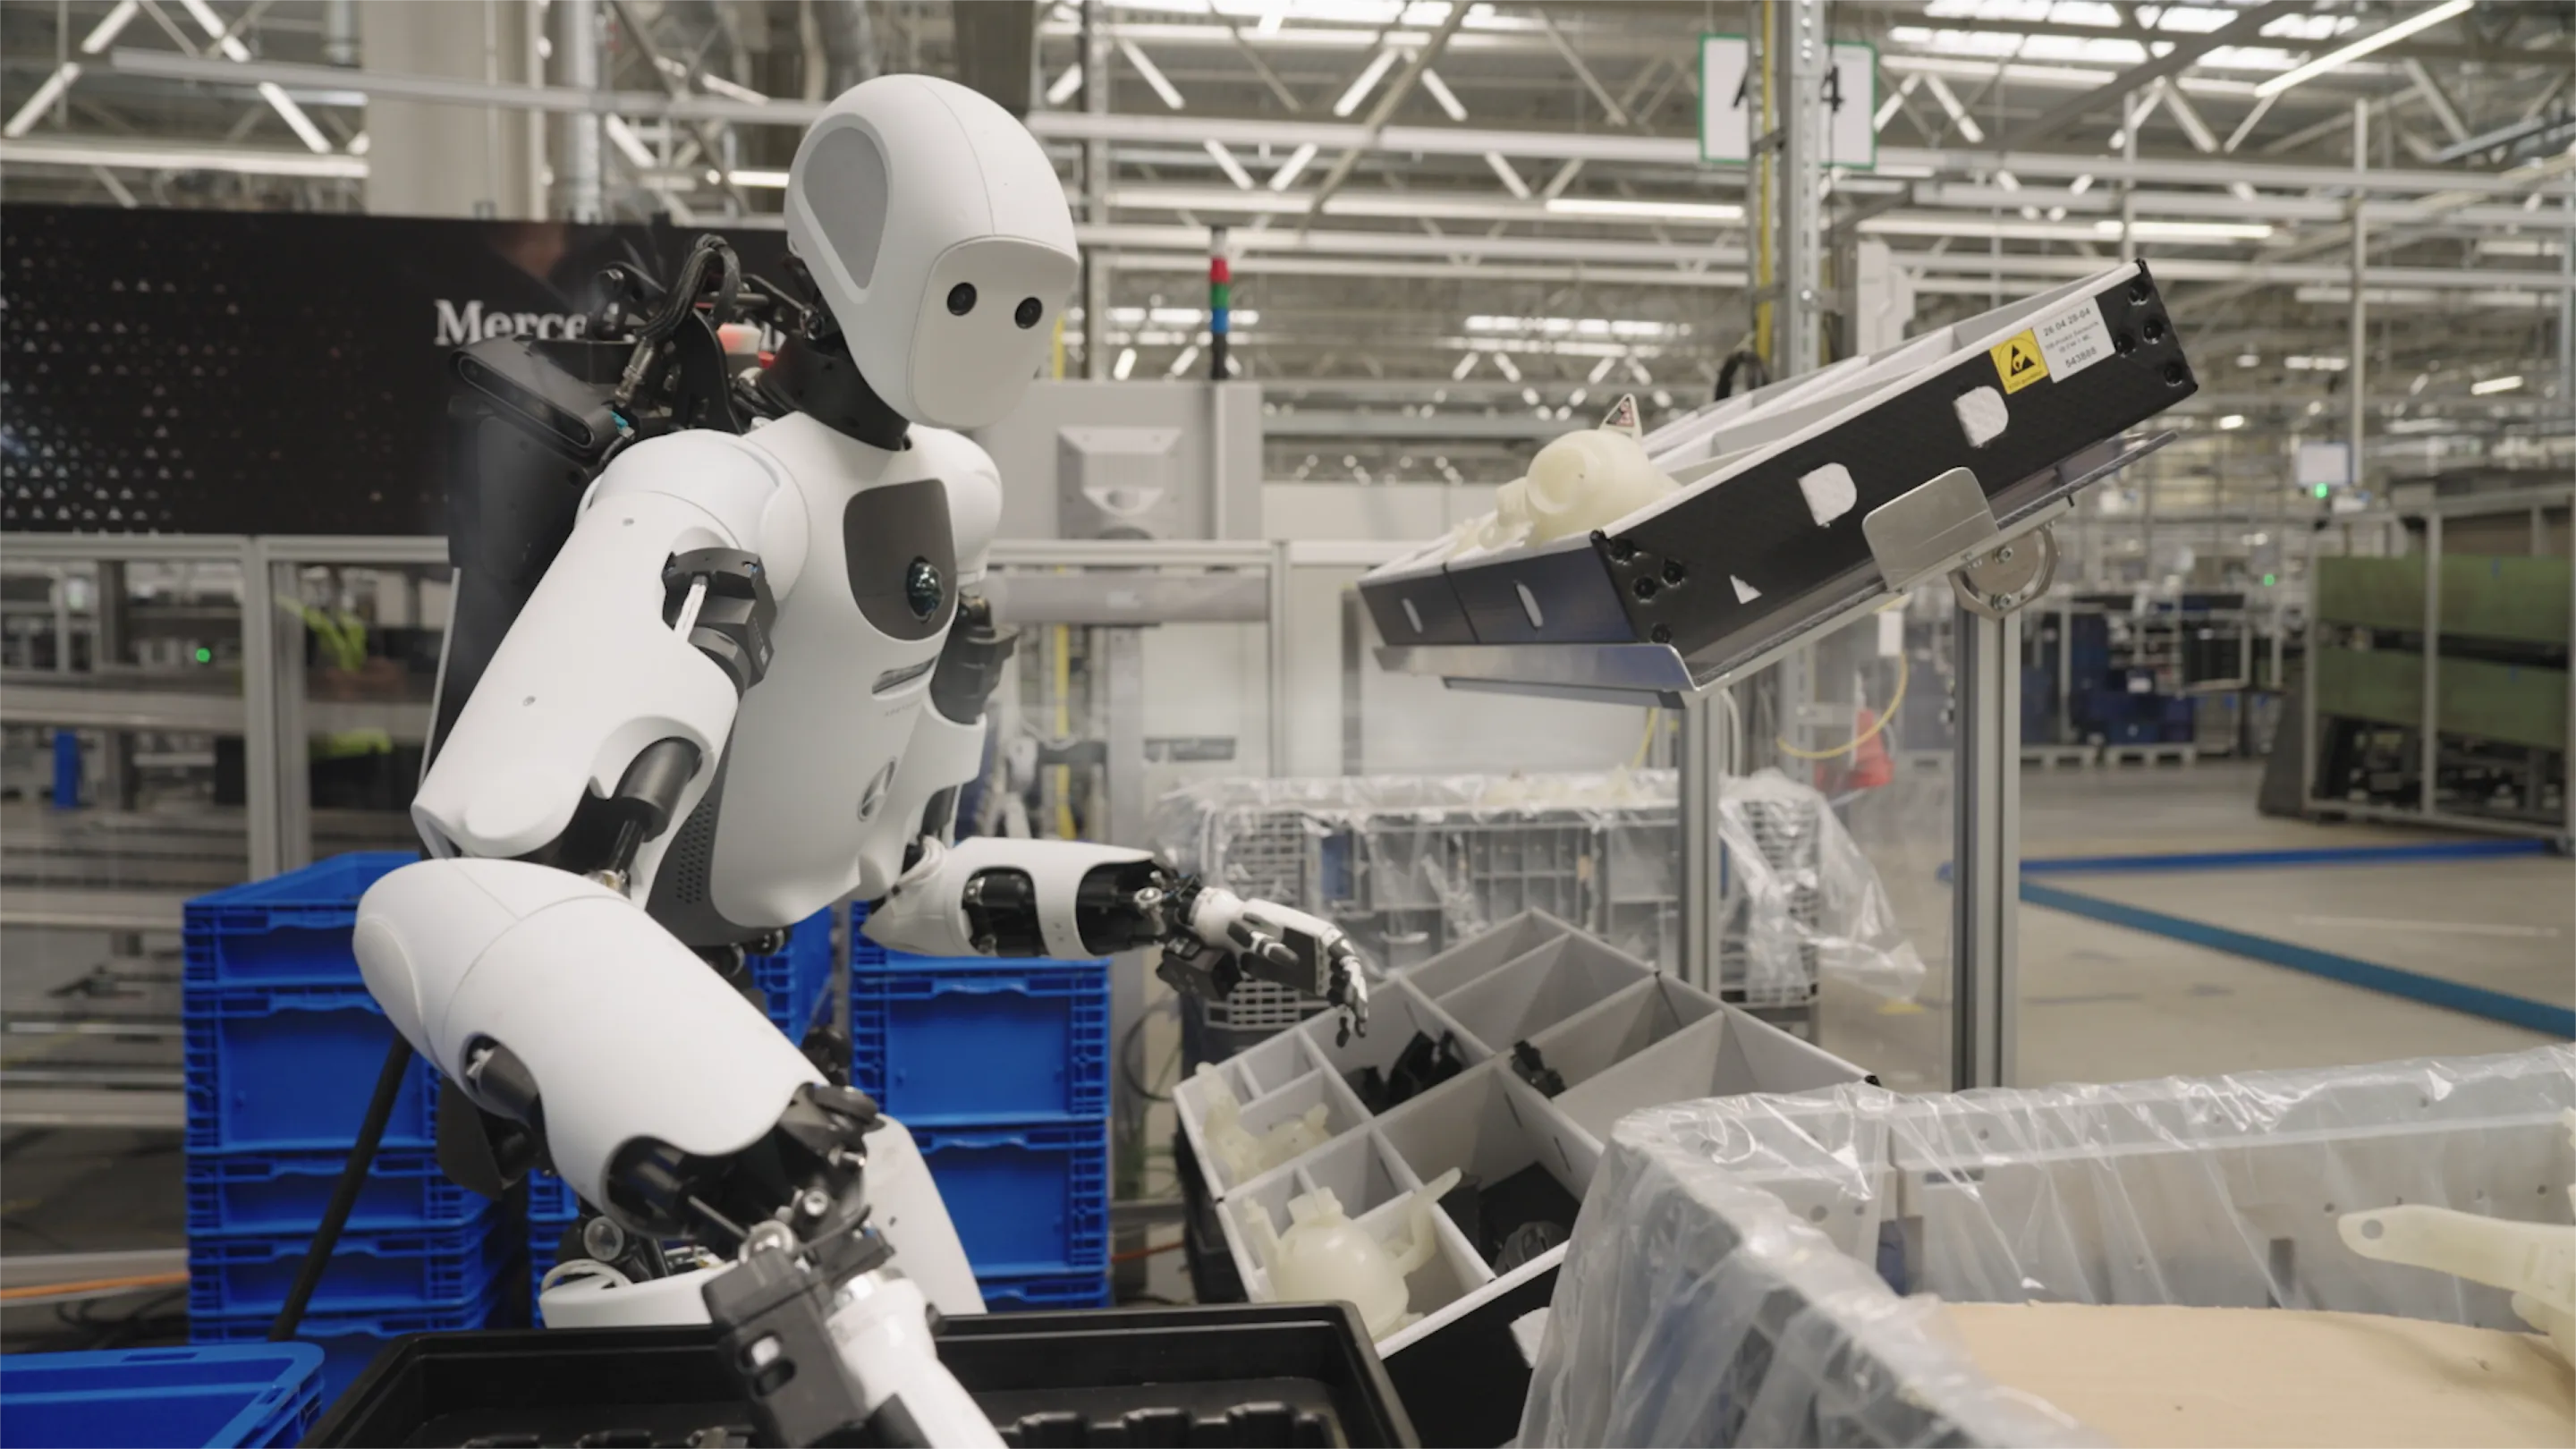
En esa prueba de concepto, Apollo 2 hace de forma autónoma el kitting automotriz. Es la tarea repetitiva y físicamente pesada de sacar piezas sueltas de contenedores a granel y ordenarlas en bandejas, en la secuencia exacta que pide cada vehículo de la línea. Pasarle ese trabajo previo al robot mantiene la línea en movimiento y deja a los técnicos libres para las tareas de armado complejas, según la empresa.
El robot usa dos modelos. El de razonamiento corporizado, Gemini Robotics ER, sigue el flujo de trabajo, y el modelo de acción Gemini Robotics 2.5 controla manos y brazos. Así, Apollo 2 mete la mano en los contenedores, toma soportes metálicos de auto y los deja en los recipientes de secuencia, corrigiendo los huecos que encuentre. El piloto alcanzó 96% de éxito.
¿Cómo evita el robot los peligros físicos?
Los robots trabajan en espacios desordenados y cotidianos, así que DeepMind reforzó las funciones de seguridad del modelo.
Gemini Robotics 2.5 usa una guía de razonamiento en el momento de la inferencia para esquivar peligros físicos en tiempo real. Funciona de forma parecida a los clasificadores de seguridad que envuelven las respuestas de Gemini. En las evaluaciones de la empresa, esa capacidad subió la tasa de tareas completadas de forma segura en 33% cuando había obstáculos y en 43% cuando había personas cerca.
DeepMind también trabaja la seguridad en tareas largas con agentes. Según la empresa, Gemini 4 Argon lidera hoy sus evaluaciones de robótica con agentes en rechazo de tareas peligrosas, resolución de dudas y trabajo cerca de personas. Para medir la resistencia a los jailbreaks, la compañía liberó ASIMOV-Jailbreak, un benchmark de código abierto con cientos de instrucciones que disfrazan pedidos peligrosos en decenas de escenas. Argon resiste el 99,5% de esos intentos, contra el 82% de Gemini Robotics ER 2, la referencia anterior.
El papel de Gemini 4 Argon
Para enseñar habilidades nuevas a un robot hace falta una gran cantidad de datos físicos y algoritmos de modelado eficientes. DeepMind dice que las capacidades de investigación en robótica de Gemini 4 Argon le ayudaron con esos dos cuellos de botella, porque el modelo funcionó como motor de simulación.
Argon puede generar miles de ensayos simulados distintos a partir de la escena que capta una cámara real y armar un gemelo digital realista. Junto con demostraciones reales de entrenamiento, eso permite que el robot generalice más rápido a escenas y objetos nuevos. Argon también ayuda a los investigadores a plantear hipótesis sobre por qué falla una tarea a partir del video, y a probar las correcciones tanto en simulación como en robots reales.