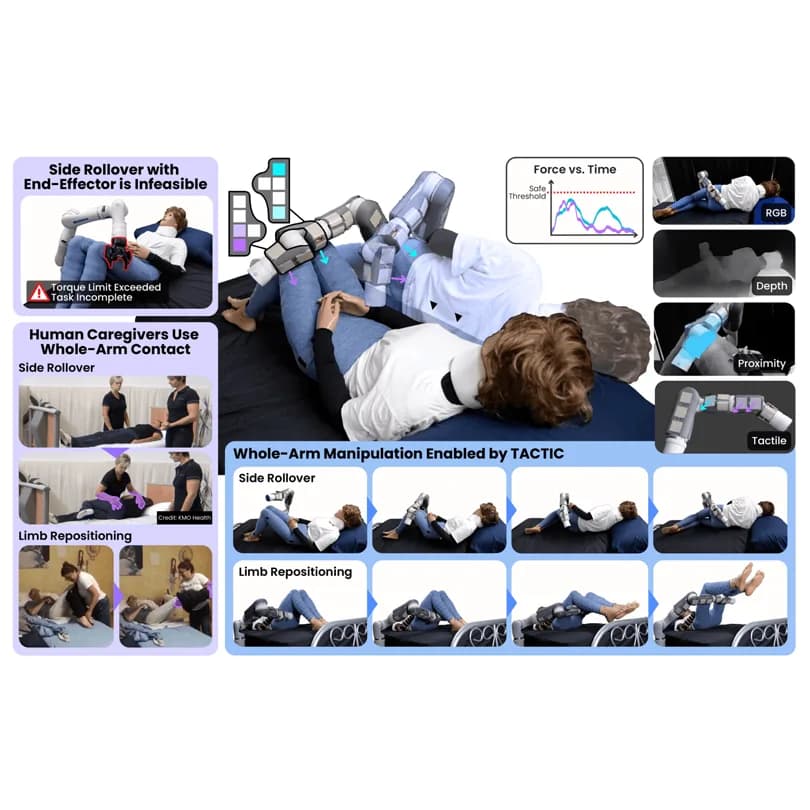
La manipulación con todo el brazo implica contacto directo con el entorno mientras el robot completa una tarea, repartiendo ese contacto entre varios eslabones a medida que los puntos de apoyo se forman, se deslizan y se rompen. Ese escenario rompe supuestos implícitos que son comunes en muchas tuberías de manipulación basadas en aprendizaje, y el Toyota Research Institute lo aborda con un controlador al que llama TACTIC, por Tactile and Vision Conditioned Contact-Centric Control.
¿Qué supuestos se caen con el brazo completo?
Son tres, y los autores los enumeran. La configuración del brazo acopla de forma estrecha el movimiento con las fuerzas de contacto. El estado del contacto queda observado solo en parte, porque hay oclusión. Y las trayectorias puramente aprendidas se vuelven físicamente inconsistentes cuando cambia la distribución de los datos, porque muchas configuraciones de contacto entre varios eslabones aparecen poco representadas en el entrenamiento.
Cómo predice el contacto antes de moverse
TACTIC es un controlador de horizonte deslizante. Usa un modelo predictivo híbrido centrado en el contacto que combina tres señales, una cámara RGB-D, tacto distribuido y una representación compacta de proximidad en dos dimensiones.
El modelo acopla una dinámica latente aprendida y condicionada por la acción con la cinemática analítica, a través de los jacobianos de contacto. Esa combinación le permite simular hacia adelante cómo van a quedar las configuraciones de contacto futuras y las fuerzas de interacción.
Esas simulaciones se integran después en un planificador de control predictivo por modelo basado en muestreo, con un muestreo de acciones consciente del contacto. Las proyecciones basadas en el jacobiano de contacto orientan las secuencias de acciones muestreadas hacia direcciones que modulan la fuerza, y los objetivos definidos sobre la proximidad y las fuerzas de interacción predichas equilibran el avance de la tarea contra la regulación de fuerza en todo el brazo.
¿Contra qué se comparó y con qué tareas?
En simulación, los autores evaluaron TACTIC frente a métodos de última generación tanto basados en modelo como libres de modelo, y corrieron ablaciones para aislar el aporte de cada decisión de diseño. En esos experimentos TACTIC rinde por encima de los otros métodos de forma consistente.
Después llevaron el controlador a un robot real con tacto distribuido a lo largo del brazo, sobre tres tareas de manipulación que exigen trayectorias con contacto en varios puntos a la vez. Dar vuelta un maniquí, reposicionarlo y alcanzar un objetivo dentro de un laberinto dinámico en tres dimensiones.