Saltar al contenido
Etiqueta

#manipulacion

10 notas publicadas

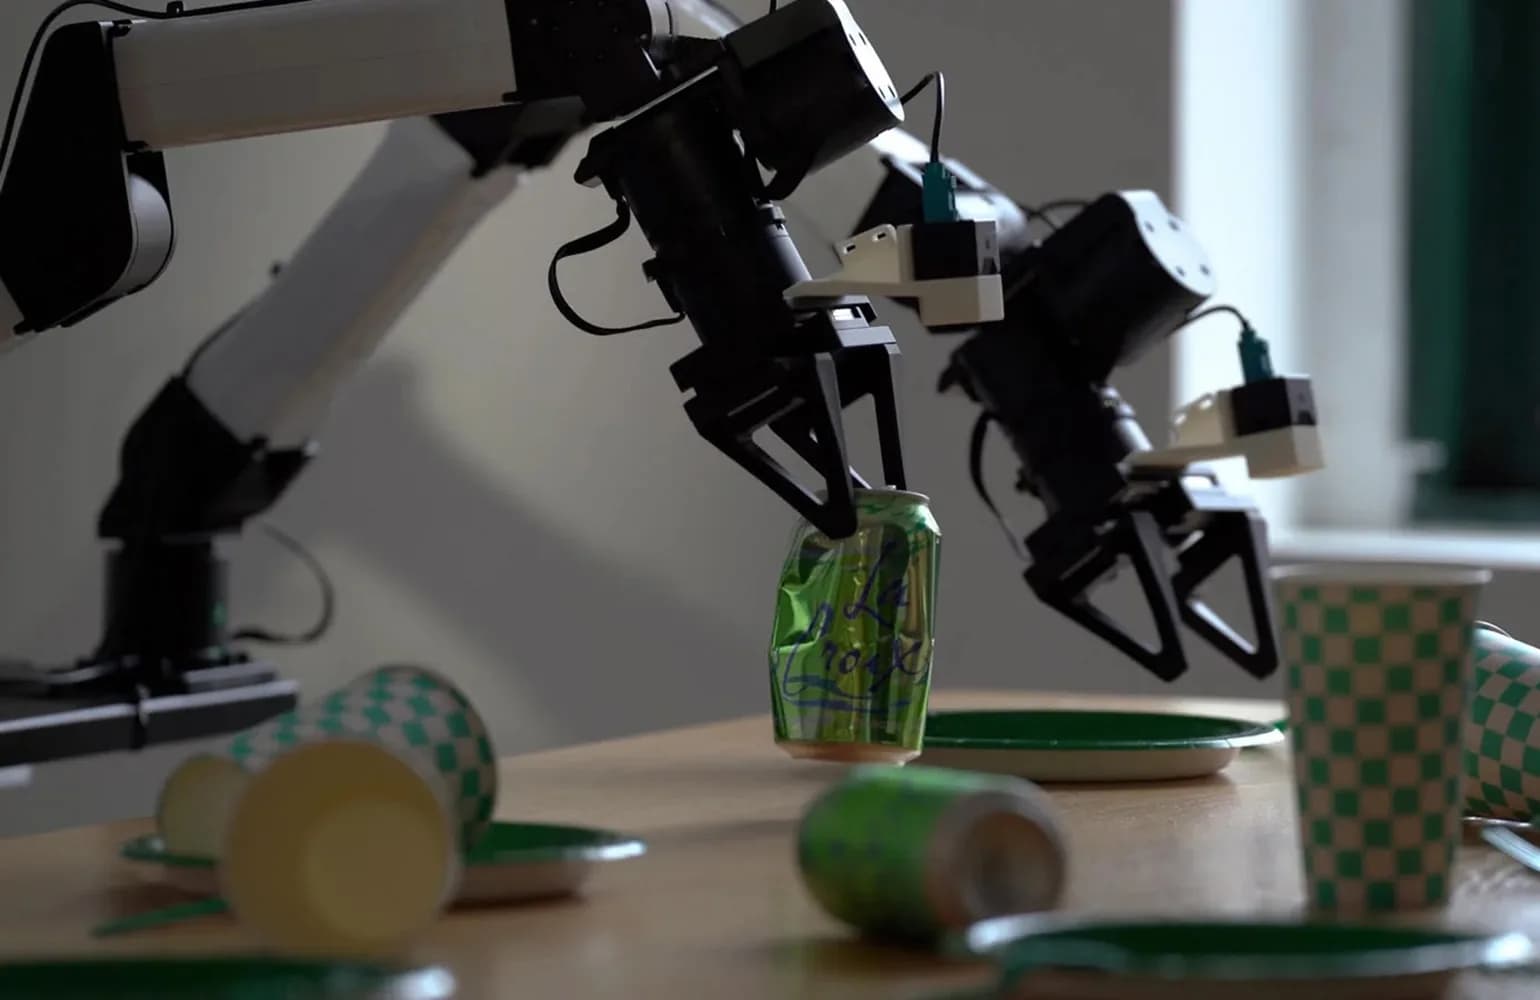
Runway presenta Praxis-1, un modelo de pesos abiertos para robots
Robótica

Runway presenta Praxis-1, un modelo de pesos abiertos para robots

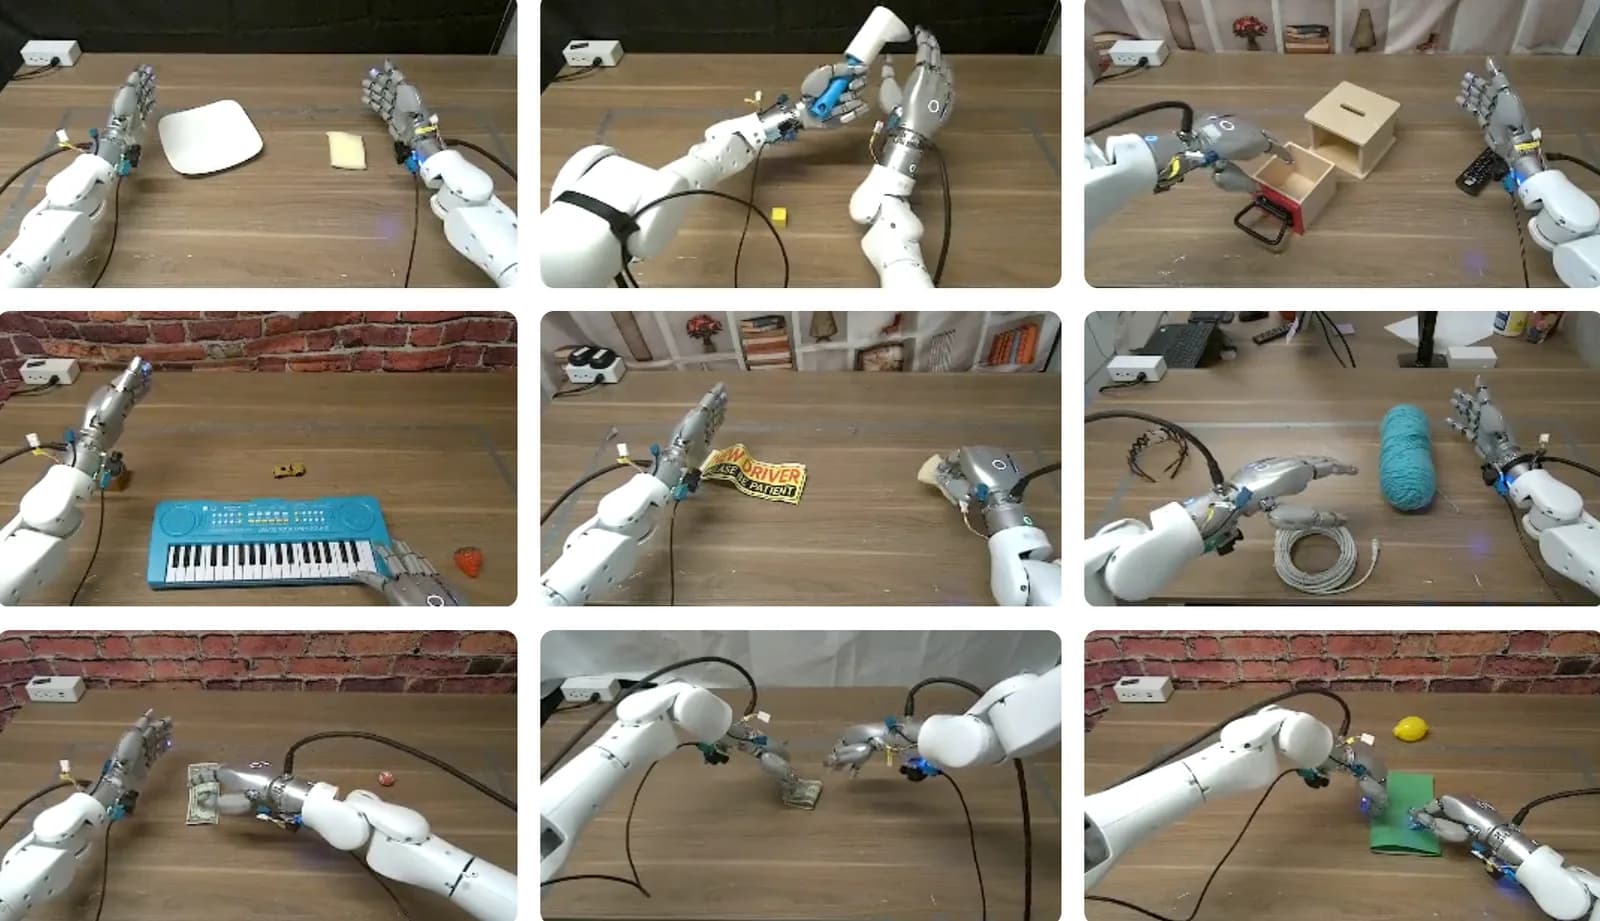
El modelo aprende sobre todo de video en tercera persona y ya lo prueban Noble Machines, Standard Bots y Ultra en su propio hardware antes del lanzamiento público.

The Robot Report
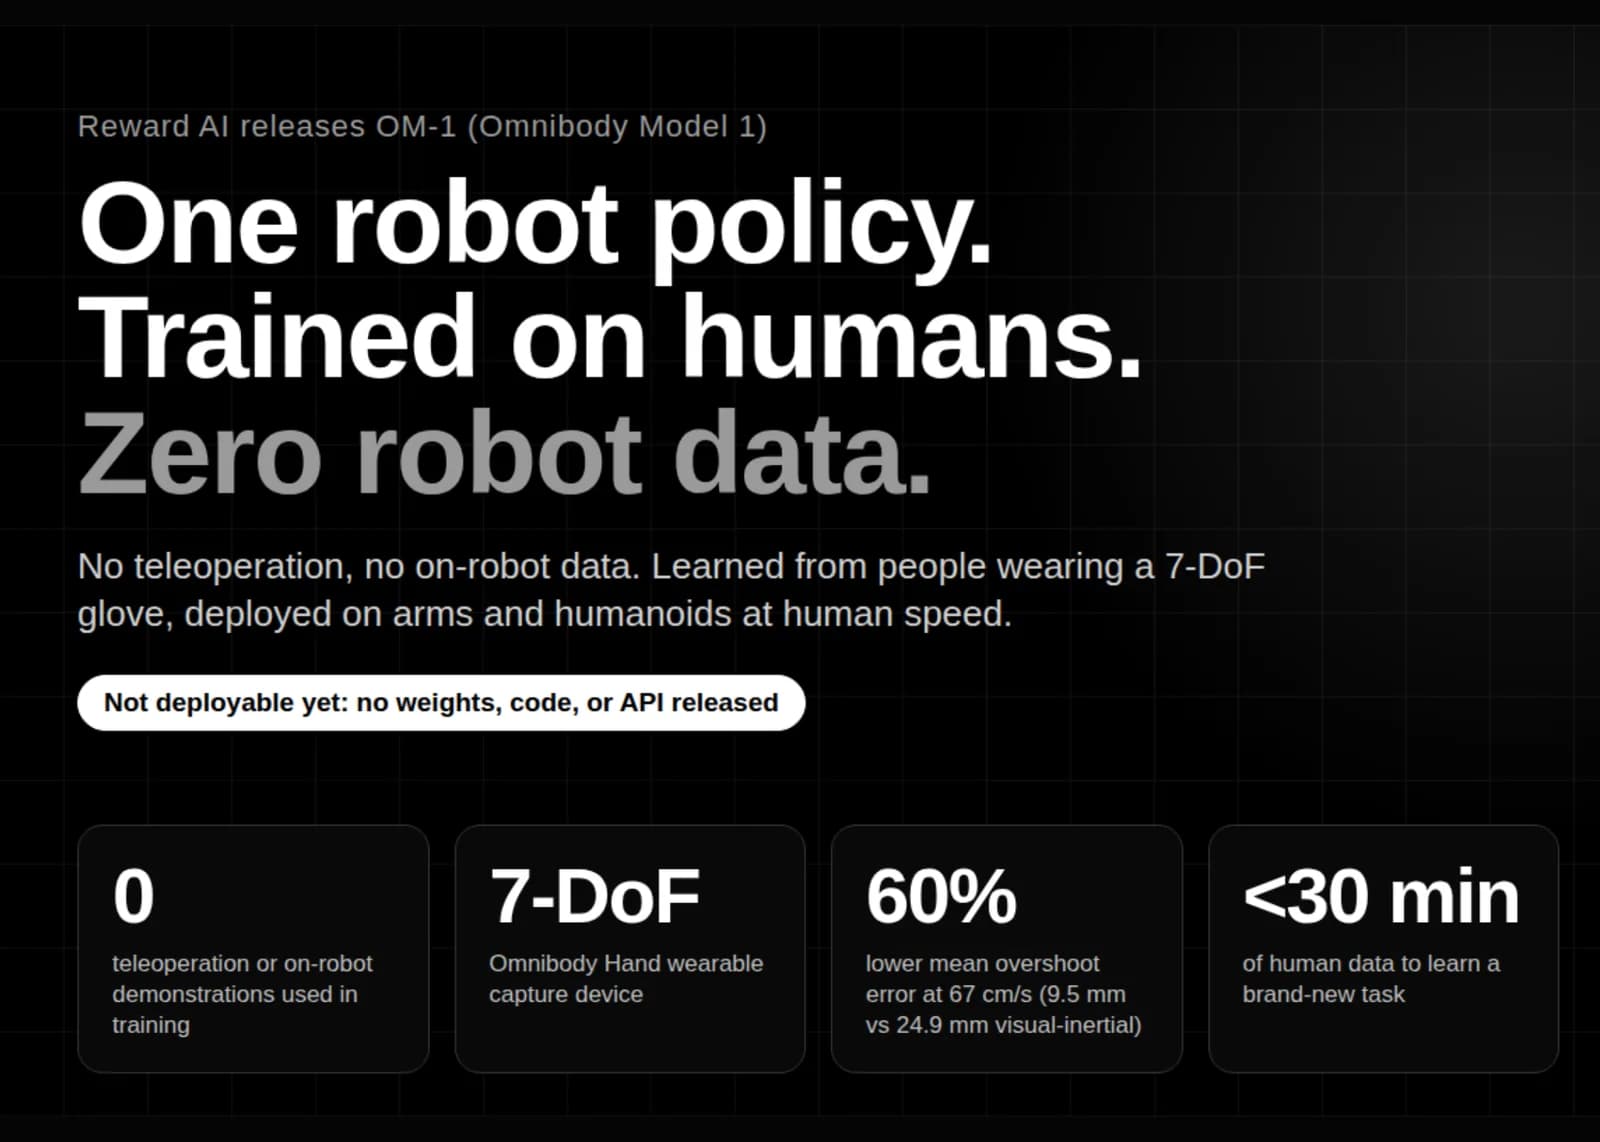
OM-1 entrena robots solo con demostraciones humanas
IA

OM-1 entrena robots solo con demostraciones humanas

La política de manipulación de Reward AI aprende de personas que usan un guante sensorizado y después corre en brazos industriales y humanoides, sin teleoperación ni datos tomados desde el robot.

MarkTechPost
UltraSense propone medir el tacto robótico con ultrasonido
Robótica

UltraSense propone medir el tacto robótico con ultrasonido

La empresa dice que sensar bajo la piel evita el desgaste que sufren las capas eléctricas pegadas a la superficie, y muestra cifras de resolución y de fuerza.

The Robot Report
GPT-6 Astra completa 7 de 100 tareas con brazos robóticos
IA

GPT-6 Astra completa 7 de 100 tareas con brazos robóticos

El modelo de OpenAI terminó 7 de las 100 pruebas de manipulación de StationeryBench, mientras MolmoAct2 no cerró ninguna con el mismo robot de dos brazos.

The Decoder
30.000 horas de tacto para robots con manos más diestras
Robótica

30.000 horas de tacto para robots con manos más diestras

Laboratorios académicos y startups corren por armar bases de datos táctiles masivas, el insumo que a los modelos visión-lenguaje-acción todavía les falta para manipular objetos pequeños.

IEEE Spectrum Robotics
Los humanoides chinos corren más rápido que Usain Bolt
IA

Los humanoides chinos corren más rápido que Usain Bolt

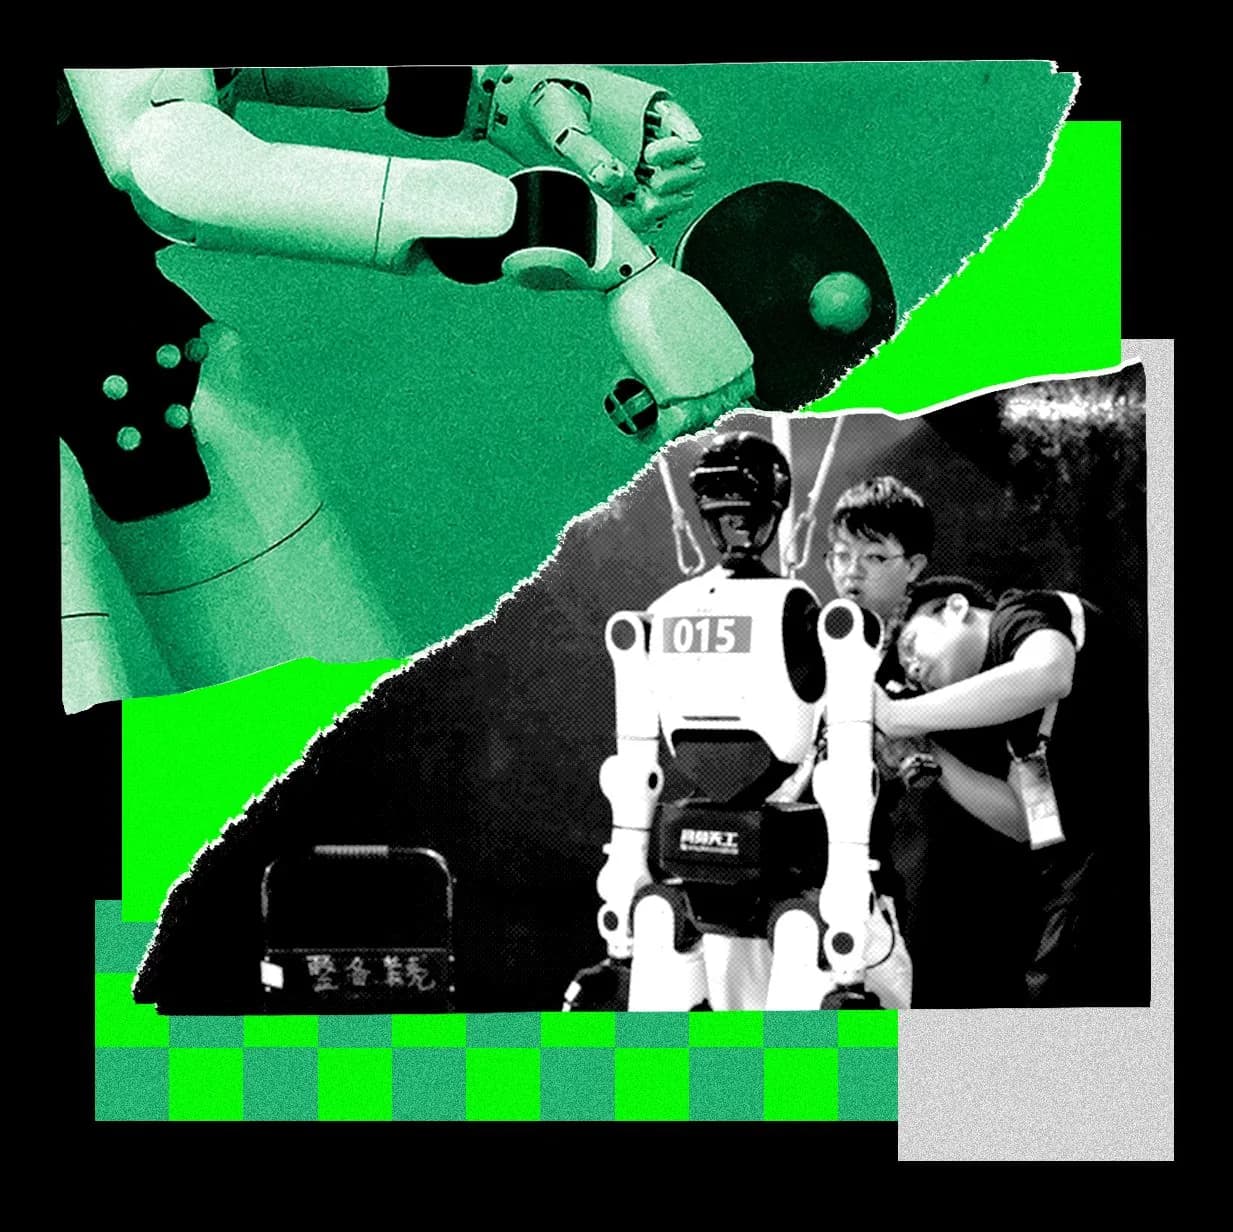
Los Juegos Mundiales de Robots Humanoides cerraron en Beijing con 600 equipos y récords de velocidad, pero la prueba realmente difícil fue tomar porotos con pinzas.

Wired
GEN-1.5 aprende una tarea física con una sola demostración
IA

GEN-1.5 aprende una tarea física con una sola demostración

El modelo de Generalist AI copia una habilidad nueva a partir de 3 a 12 segundos de datos sensoriomotores, sin ajuste fino ni pasos de gradiente, con 59% de éxito promedio.

MarkTechPost
Fricción: la pieza que falta en los modelos de mundo robóticos
Robótica

Fricción: la pieza que falta en los modelos de mundo robóticos

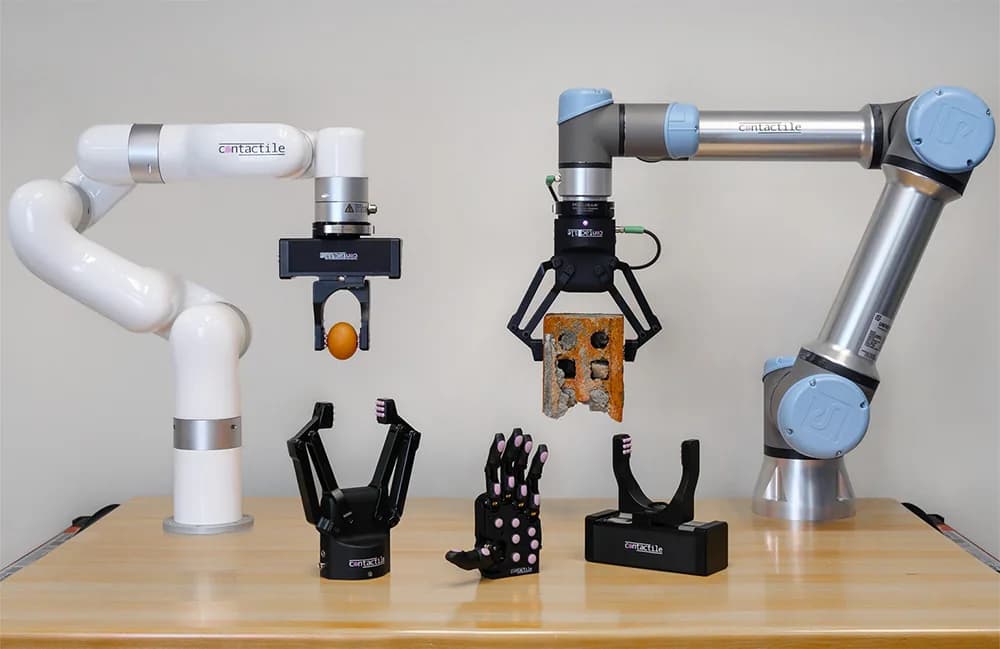
La empresa australiana Contactile propone VμA, una clase de modelos que suma el coeficiente de fricción como entrada directa para que los robots manipulen objetos sin fallar.

The Robot Report
Humanoid lleva su robot a 99% de éxito con RL en pocos días
Robótica

Humanoid lleva su robot a 99% de éxito con RL en pocos días

KinetIQ Ascend usa aprendizaje por refuerzo en el mundo real para pasar del 78% al 99% en manipulación bimanual y elevar 42% el throughput de una línea de bearings.

The Robot Report

Etiquetas relacionadas

Otros temas que aparecen junto a #manipulacion en nuestra cobertura editorial.