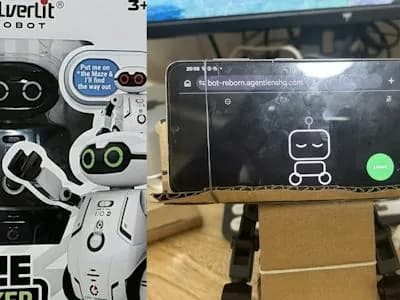
Un robot de juguete barato no suele entretener por mucho tiempo. Con algo de hardware hacking y un poco de IA, la historia cambia. El maker Asten lo mostró con Bot Reborn, un proyecto de código abierto que convierte un juguete en un robot controlado por voz, capaz de sostener una conversación, responder preguntas y obedecer órdenes, informó Hackster.io.
Tiene hasta personalidad. Un modelo de IA especializado le da reflejos rápidos, sin tener que esperar la respuesta de un modelo de lenguaje grande.
¿De qué juguete partió el proyecto?
La base es un Silverlit Maze Breaker, un robot de juguete pensado para seguir líneas y recorrer laberintos simples. Asten compró uno por cerca de 4 dólares y se puso a trabajar para volverlo algo bastante más interesante.
El robot original funciona con un mecanismo muy simple. Un solo motor eléctrico mueve las orugas, mientras un electroimán controla la dirección desplazando una armadura hacia la izquierda o hacia la derecha. Dos chips controladores manejan esas funciones, y cada uno necesita apenas dos señales de control. O sea, bastan cuatro cables para tomar el control total de sus movimientos.
Cómo se tomó el control del robot
Asten se saltó el controlador original cortando una pista del PCB y soldando cables a las entradas de los controladores del motor y de la dirección. Esos cables van a una placa de expansión FT232H de USB a GPIO, que permite que un teléfono Android controle el robot a través de la interfaz WebUSB de Chrome.
El teléfono quedó montado sobre el robot con cartón y elásticos. Su pantalla hace de cara animada, y además aporta el micrófono y el parlante que necesitan las interacciones por voz. Un computador conectado a la misma red Wi-Fi corre los servicios de IA, y un pequeño servidor en Node.js coordina el reconocimiento de voz, las respuestas de la conversación y las órdenes a los motores.
¿Por qué no basta con un modelo de lenguaje grande?
El problema de controlar un robot con un modelo de lenguaje convencional es la latencia. Pedirle al robot que se detenga no debería obligar a esperar varios segundos a que el modelo procese la solicitud, menos todavía si va directo contra un obstáculo.
Para resolverlo, Asten afinó un modelo Qwen3.5-0.8B dedicado a reconocer órdenes de movimiento. Este modelo chico no genera respuestas de conversación. Clasifica lo que escucha en acciones como avanzar, retroceder, girar a la izquierda, girar a la derecha, detenerse o seguir. Lo que no corresponde a un movimiento simple pasa a un modelo conversacional más grande.
El modelo especializado se entrenó con 490 ejemplos en unos 30 minutos, en una GPU gratuita de Google Colab. Alcanzó una precisión de 86,6% sobre un conjunto de prueba aparte de 164 ejemplos. En un Mac mini M4 clasifica una orden en cerca de 200 milisegundos. Para evitar movimientos accidentales, el robot solo ejecuta una orden cuando la confianza del modelo supera el 80%.
El problema del peso y la versión con ESP32-S3
El sistema funciona, pero arrastra un problema de hardware. El teléfono pesa tanto que el robot se vuelca cuando retrocede.
Por eso Asten trabaja en un reemplazo basado en un microcontrolador ESP32-S3, un micrófono I2S INMP441 y un amplificador de audio MAX98357A. El hardware nuevo ya puede transmitir audio por Wi-Fi y reproducir respuestas, aunque todavía no está integrado con los motores del robot. El procesamiento de IA seguirá en el computador.
El código fuente de Bot Reborn, el conjunto de datos de entrenamiento y el modelo afinado están publicados, así que otros makers pueden armar su propio compañero con IA sin partir de cero.