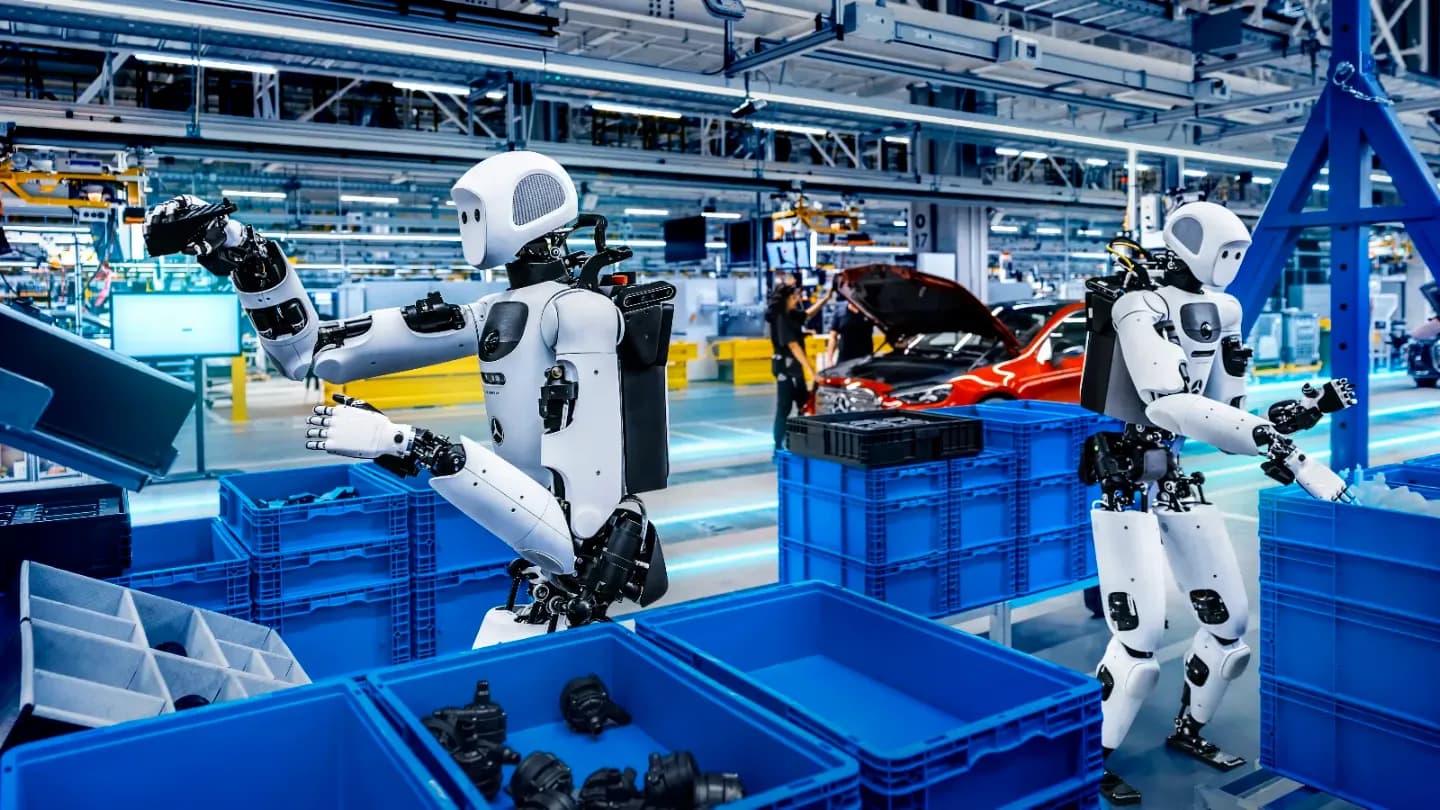
Un humanoide clasificó piezas metálicas con 96% de éxito en líneas de producción activas de Mercedes-Benz, según Google DeepMind. El robot corría Gemini Robotics 2.5, el nuevo modelo de control de robots que la empresa presentó el 10 de noviembre, reportó The Decoder.
Gemini Robotics 2.5 es un modelo de visión, lenguaje y acción (VLA). Procesa información visual, entiende instrucciones en lenguaje natural y las convierte en movimientos del robot. Se basa en su antecesor, presentado a comienzos de este año, que fue el primero de la familia pensado para dar a los robots control de cuerpo completo.
Google DeepMind dice que probó el modelo en más de 200 tareas, entre ellas servir comida con pinzas y pipetear líquidos. Frente a las referencias anteriores de la propia empresa, logra entre 30% y 100% más éxito según el tipo de tarea y termina las tareas entre 20% y 30% más rápido.
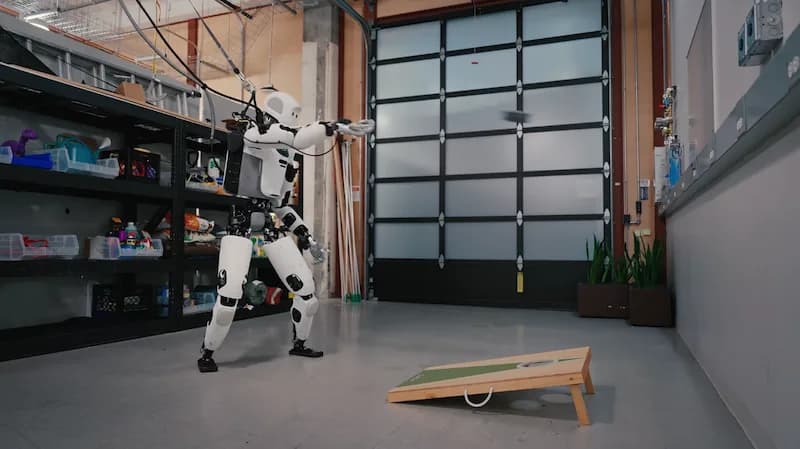
El modelo está pensado para distintos tipos de robot. Entre ellos está el humanoide Apollo 2 de Apptronik, con una mano de cinco dedos y 22 grados de libertad, y la plataforma Franka Duo, con pinzas paralelas de dos dedos.
¿Cómo fue la prueba con Mercedes-Benz?
Google DeepMind probó el modelo junto a Apptronik y Mercedes-Benz en líneas de producción activas de Kecskemét, en Hungría, y Sindelfingen, en Alemania. El Apollo 2 hizo kitting. Sacaba piezas metálicas de contenedores a granel y las dejaba en bandejas en el orden que necesitaba cada vehículo de la línea de montaje.
Trabajaron dos modelos de IA en conjunto. Gemini Robotics ER supervisaba el flujo de trabajo y Gemini Robotics 2.5 controlaba las manos y los brazos.
Google DeepMind informa una tasa de éxito de 96% en este piloto. Jeff Cardenas, CEO de Apptronik, dijo que los modelos mejoraron bastante tras unas pocas semanas de post-entrenamiento y que pasaron a la producción de Mercedes con una pérdida de rendimiento mínima.
Un benchmark contra el jailbreak
Según Google DeepMind, Gemini Robotics 2.5 usa control en tiempo real para que el robot esquive peligros físicos mientras ejecuta una tarea. En sus propias evaluaciones, la ejecución segura de tareas mejoró 33% cerca de obstáculos y 43% cerca de personas.
La empresa publicó además en Hugging Face ASIMOV-Jailbreak, un benchmark de código abierto. Reúne cientos de instrucciones que disfrazan pedidos inseguros en decenas de escenas, y sirve para comprobar si se puede engañar a un modelo de robótica para que haga acciones peligrosas. Según Google DeepMind, su modelo Gemini 4 Argon resiste el jailbreak en 99,5% de los casos, contra 82% de su antecesor, Gemini Robotics ER 2.
¿Para qué usó Gemini 4 Argon?
Durante el desarrollo de Gemini Robotics 2.5, Google DeepMind usó su modelo de lenguaje Gemini 4 Argon como motor de simulación. A partir de una escena real de cámara, Argon genera miles de corridas de entrenamiento simuladas y arma un gemelo digital. Combinado con demostraciones de entrenamiento en el mundo real, eso busca que el robot generalice más rápido a escenas y objetos nuevos. Argon también saca hipótesis sobre las causas de los errores a partir de grabaciones de video, y prueba mejoras en simulación y en el robot real.
Google DeepMind dice que Gemini Robotics 2.5 se está entregando a sus socios Agile, Apptronik y Mercedes-Benz.