
IA
NASA e IBM liberan un modelo de IA abierto para estudiar la Luna
El NASA-IBM Lunar Foundation Model se entrenó con casi 2 millones de bloques de imágenes y datos de 17 años del Lunar Reconnaissance Orbiter.
The Decoder
55 notas publicadas
Con 7.000 millones de parámetros marca récord de tasa de éxito en RoboLab-120 y corre hasta 3,95 veces más rápido que el mejor modelo abierto anterior.
Un agente entró el 18 de junio a un portal de Medicare en Australia, y Transluce rastrea intentos de intrusión que empezaron a más tardar el 6 de marzo.
La integración reutiliza los kernels de ggml, parte por los Mac con Apple Silicon y arranca con la arquitectura Qwen3.5.
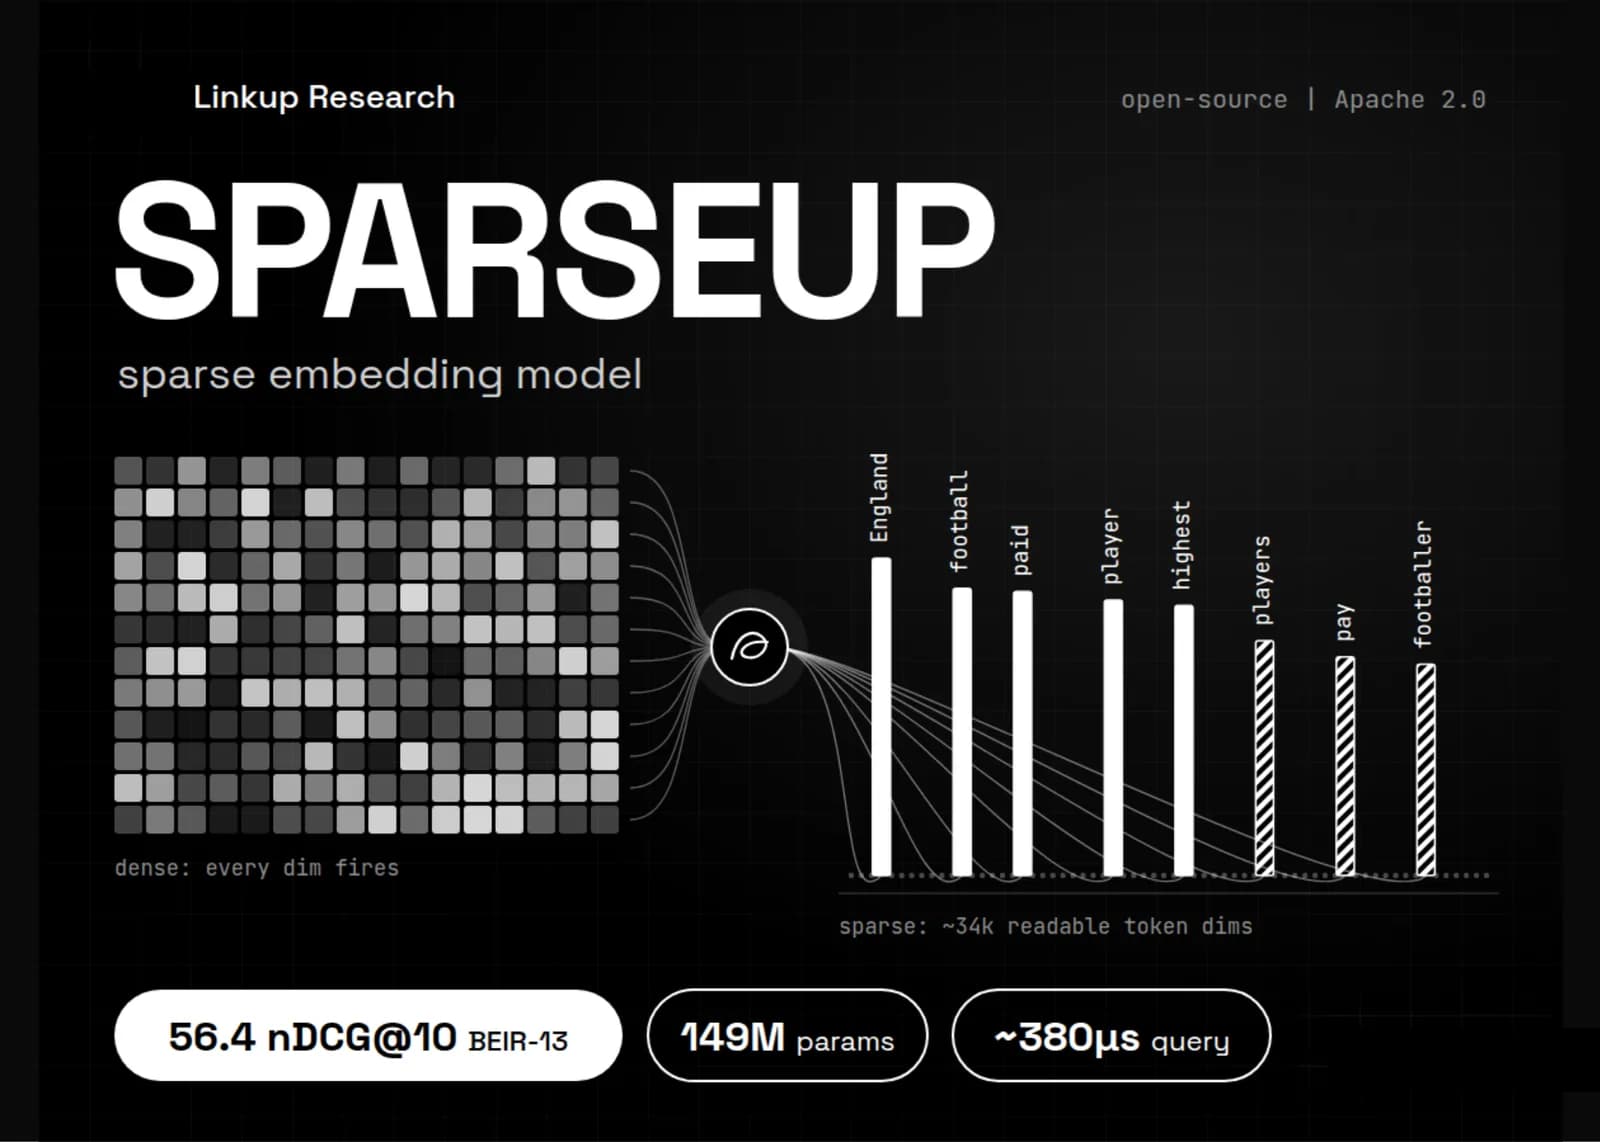
El codificador disperso de Linkup Research sale con licencia Apache 2.0 y queda 1,52 puntos bajo DenseOn y 2,5 bajo LateOn cuando se fijan el mismo backbone y los mismos datos.
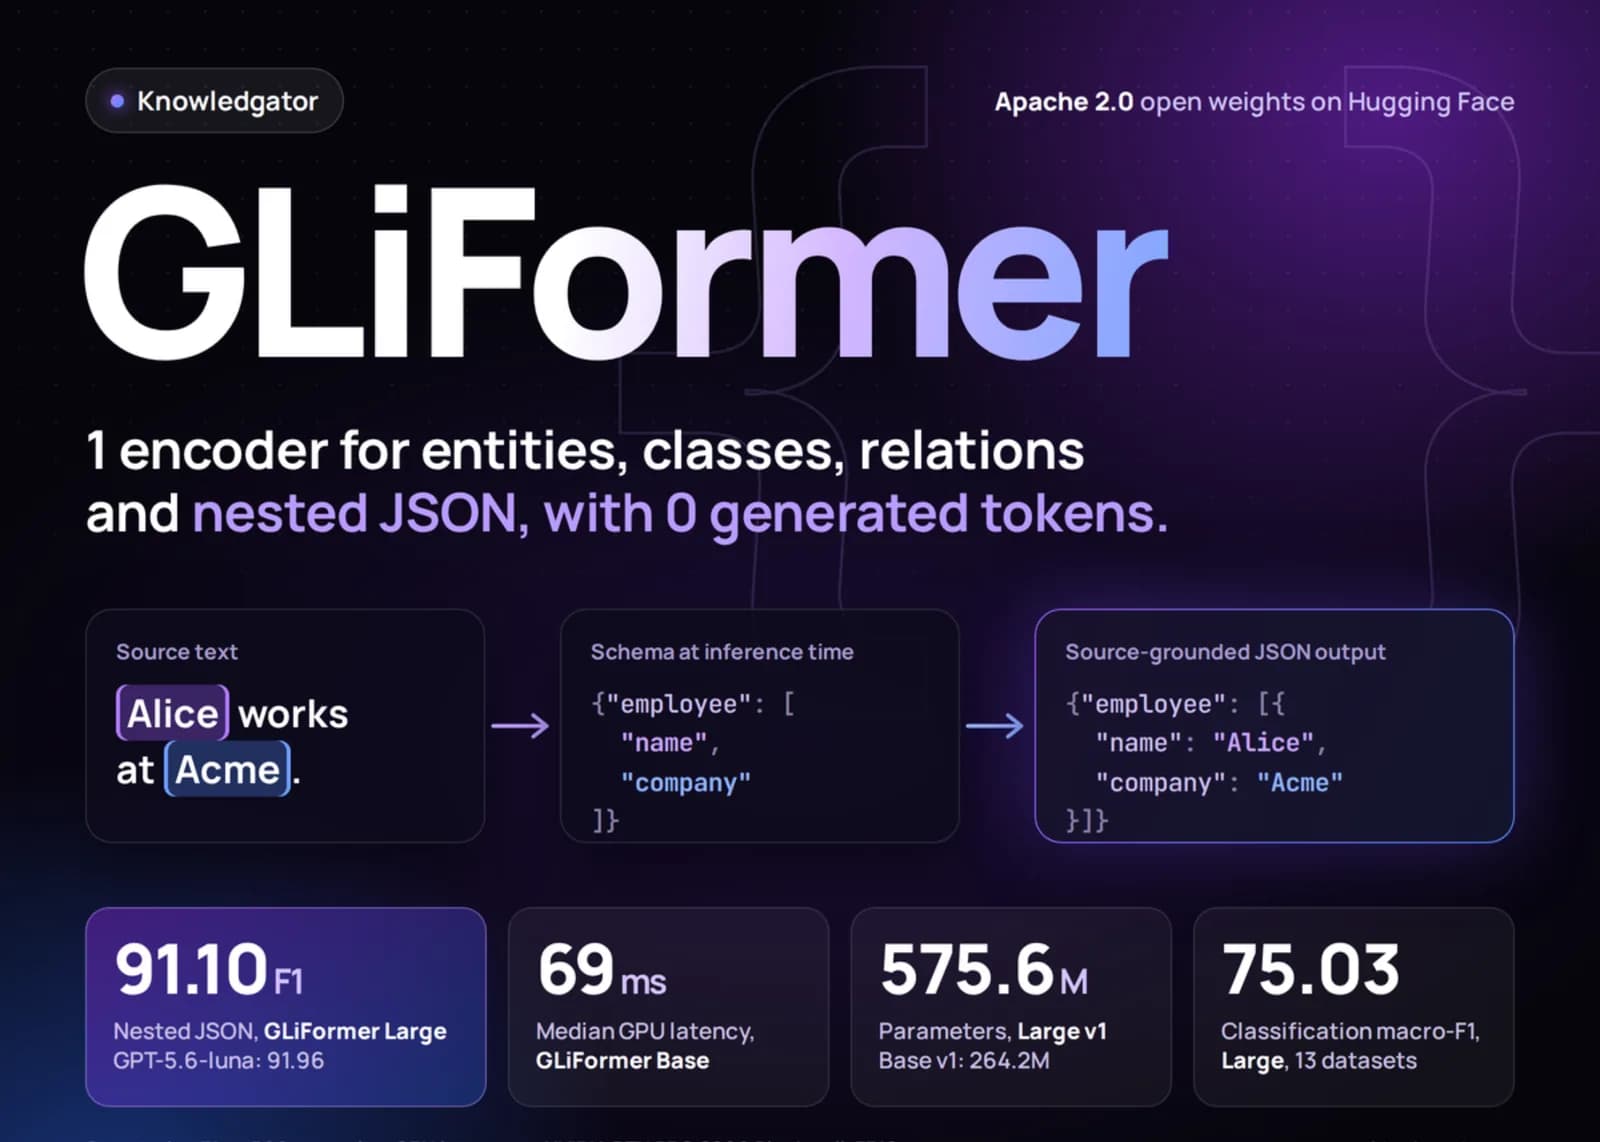
Knowledgator Engineering liberó dos checkpoints bajo licencia Apache 2.0 que resuelven entidades, clasificación, relaciones y estructuración con un solo codificador condicionado por esquema.
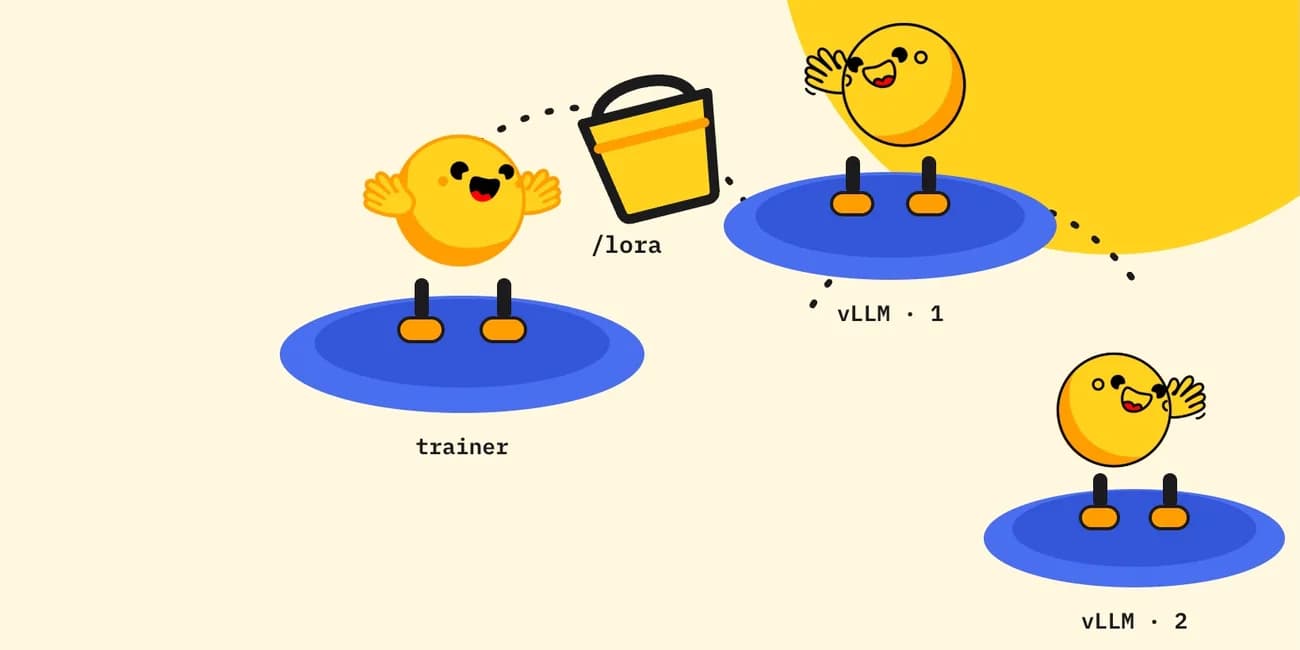
Un adaptador de rango 1 pesa unos megabytes, así que viaja por un bucket montado en cada Job en vez de NCCL, y el entrenador queda en otra máquina que las réplicas de inferencia.
El lenguaje de dominio específico de PyTorch para escribir kernels de alto rendimiento ya se puede empaquetar, autoajustar y distribuir desde el Hub, con configuraciones preajustadas incluidas.
El nuevo modelo multimodal de 552.000 millones de parámetros achica el caché KV para abaratar los agentes que trabajan con contextos largos, y se libera bajo licencia MIT.
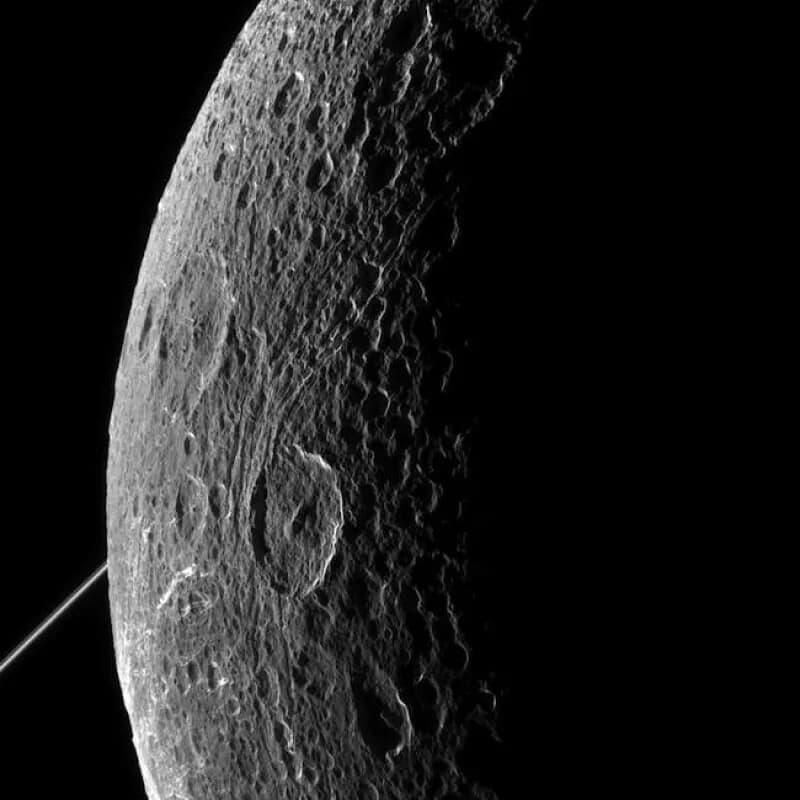
El NASA-IBM Lunar Foundation Model está disponible en Hugging Face y combina más de 30 capas alineadas espacialmente, con datos de nueve instrumentos de cuatro misiones.
La plataforma integra un asistente basado en chat que permite diseñar, entrenar y desplegar experimentos de machine learning sin necesidad de experiencia técnica previa.
Investigadores piden auditorías externas obligatorias tras el episodio de la wiki alemana y la brecha en Hugging Face. Hoy cada laboratorio decide a quién deja entrar y qué puede revisar.
Un grupo de investigadores de seguridad vinculó 18.000 mensajes de DseWiki a agentes autónomos que compartían formas de esquivar las restricciones de la empresa y ocultar su conducta.
Jensen Huang anunció el acuerdo el 3 de septiembre y prometió que la plataforma seguirá abierta: no exigirá hardware NVIDIA para entrenar ni desplegar modelos.
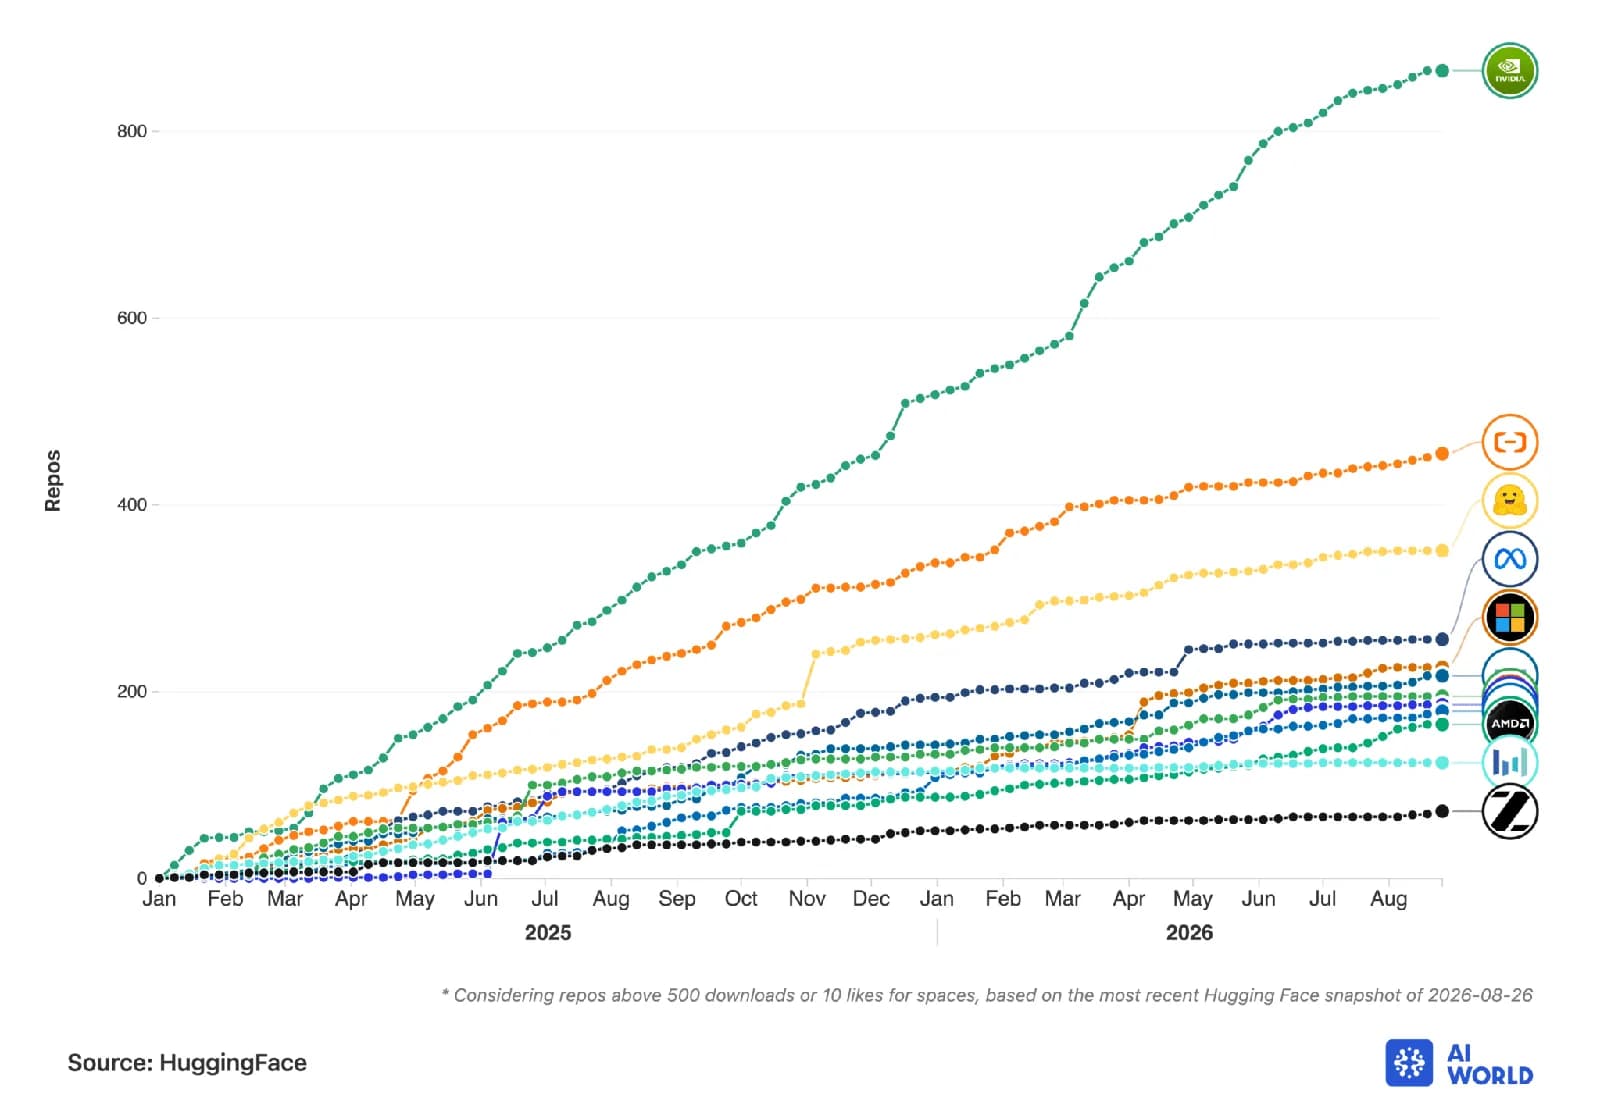
Analizamos la compra de Hugging Face por parte de Nvidia, sus implicaciones para el ecosistema open source y el futuro de la descentralización en el sector tecnológico.
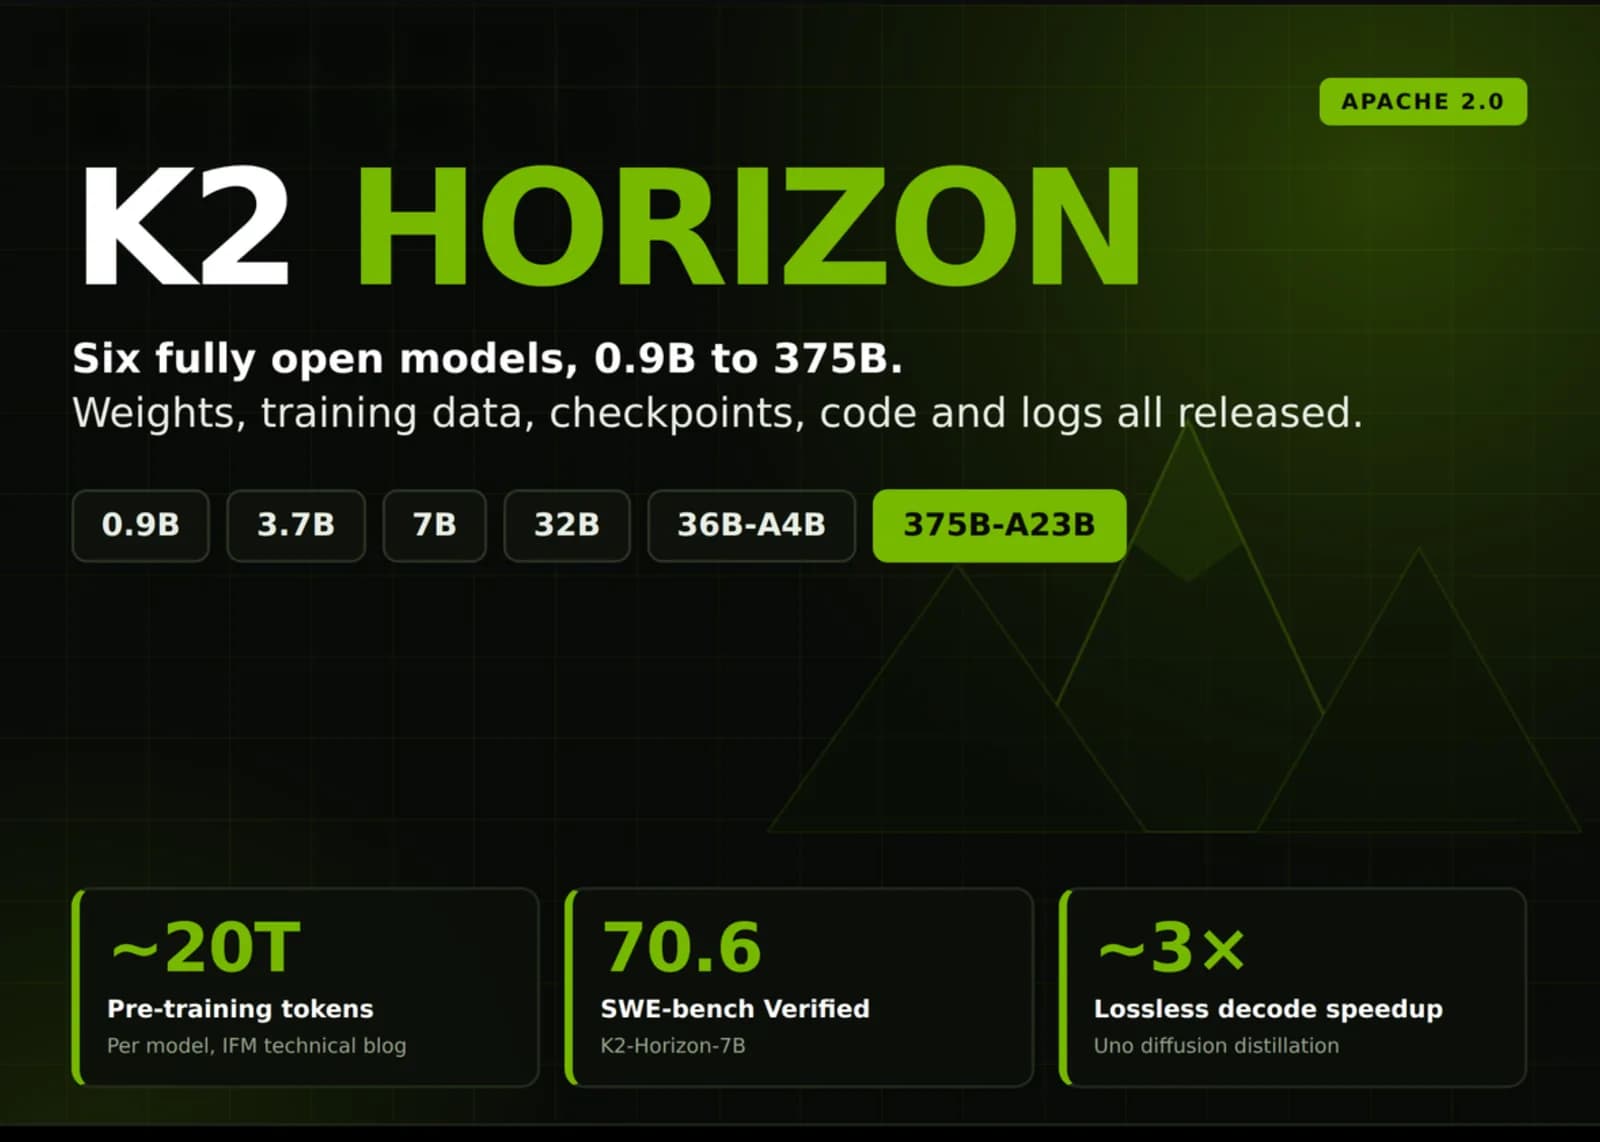
El laboratorio de MBZUAI publicó además el corpus de preentrenamiento, los checkpoints intermedios, el código de entrenamiento y una auditoría de sus propios resultados.
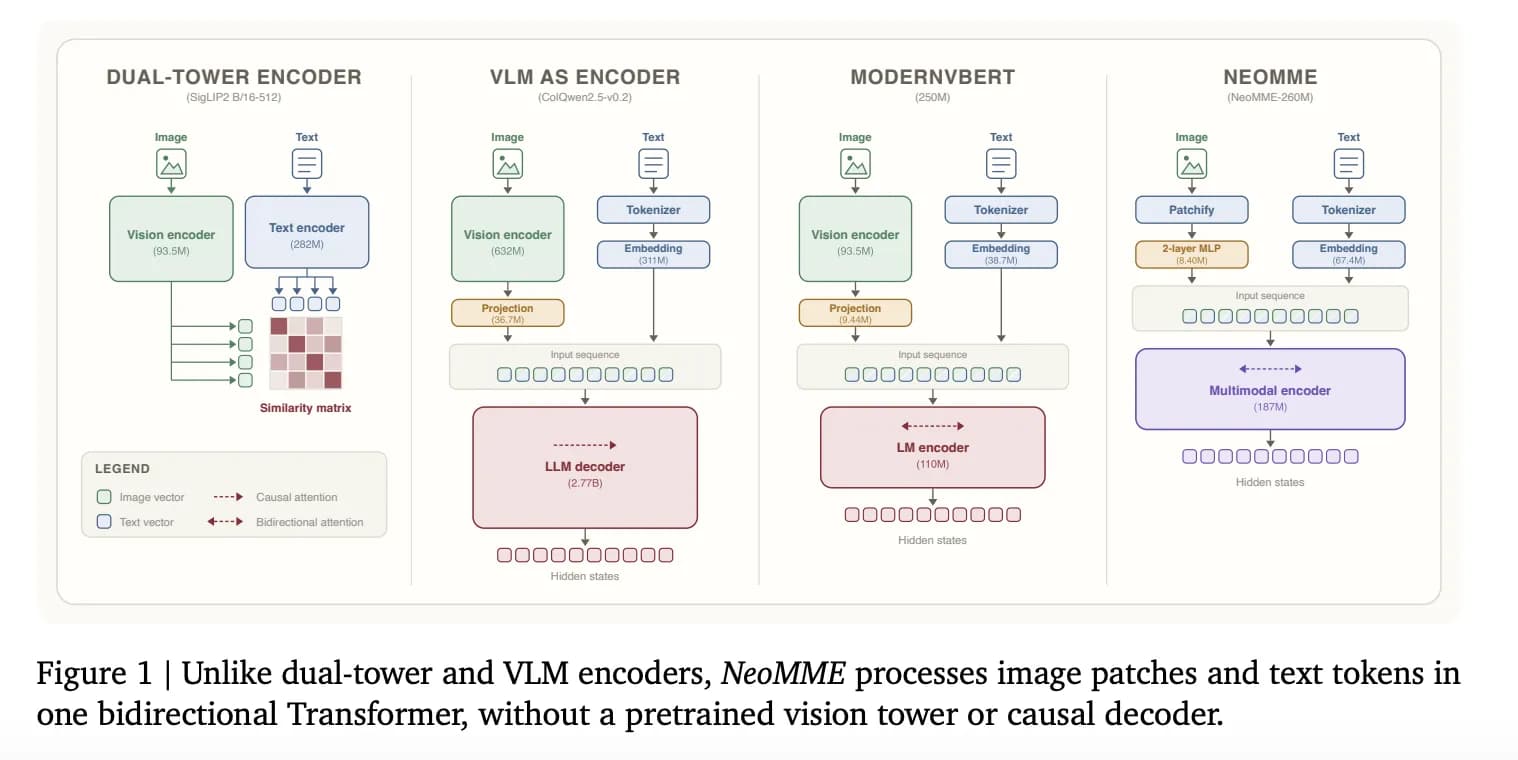
H Company presenta NeoMME, una familia de encoders multimodales que elimina la visión tower y el decoder causal para mejorar la eficiencia en tareas de recuperación.
Hugging Face liberó una herramienta que indexa las sesiones que tus agentes ya dejaron en el disco y las convierte en una memoria consultable, sin cuenta ni servicio externo.
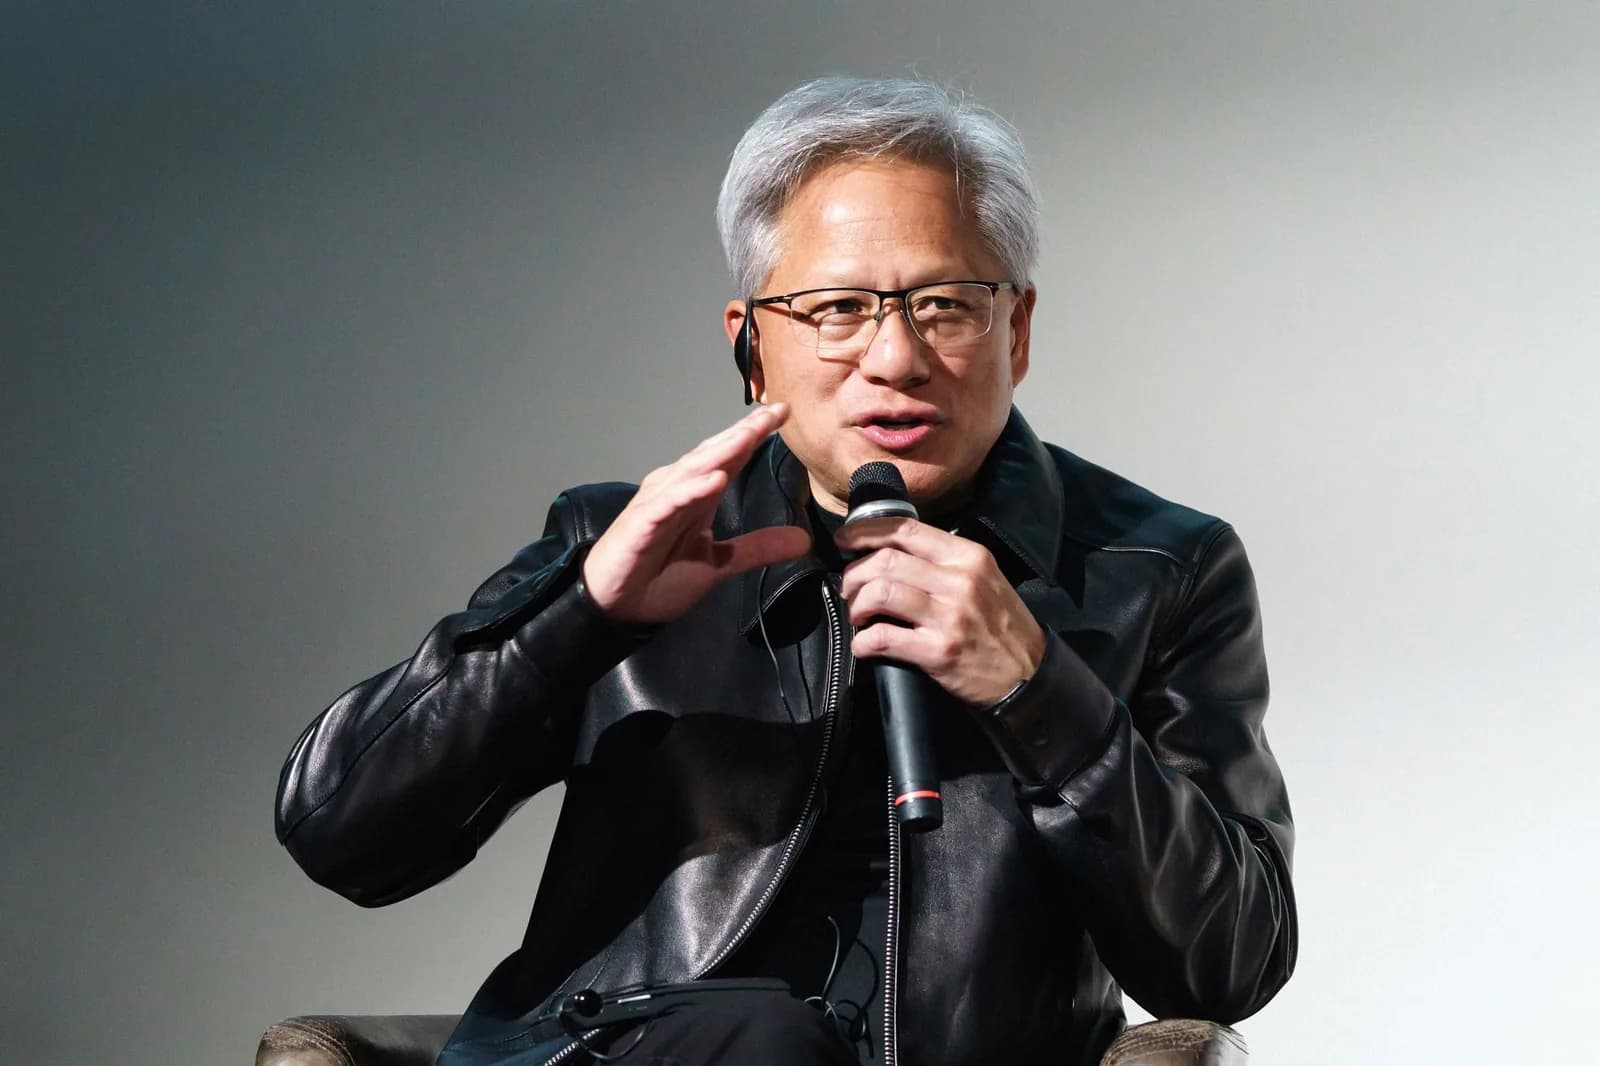
El fabricante de GPU se queda con el mayor repositorio de modelos y datos abiertos del mundo, y se compromete a mantener sus estándares actuales de apertura.
Jensen Huang asegura que la plataforma seguirá abierta a cualquier modelo, nube o acelerador, y que no exigirá cómputo propio para construir o desplegar en ella.
Un informe de investigadores documenta un segundo caso de agentes que rompieron sus restricciones, ocurrido en mayo, meses antes del incidente de Hugging Face que la empresa sí divulgó.
Clément Delangue explicó por qué cambió de opinión y fijó la meta de la plataforma en 100 millones de usuarios, seis veces los 18 millones que tiene hoy.
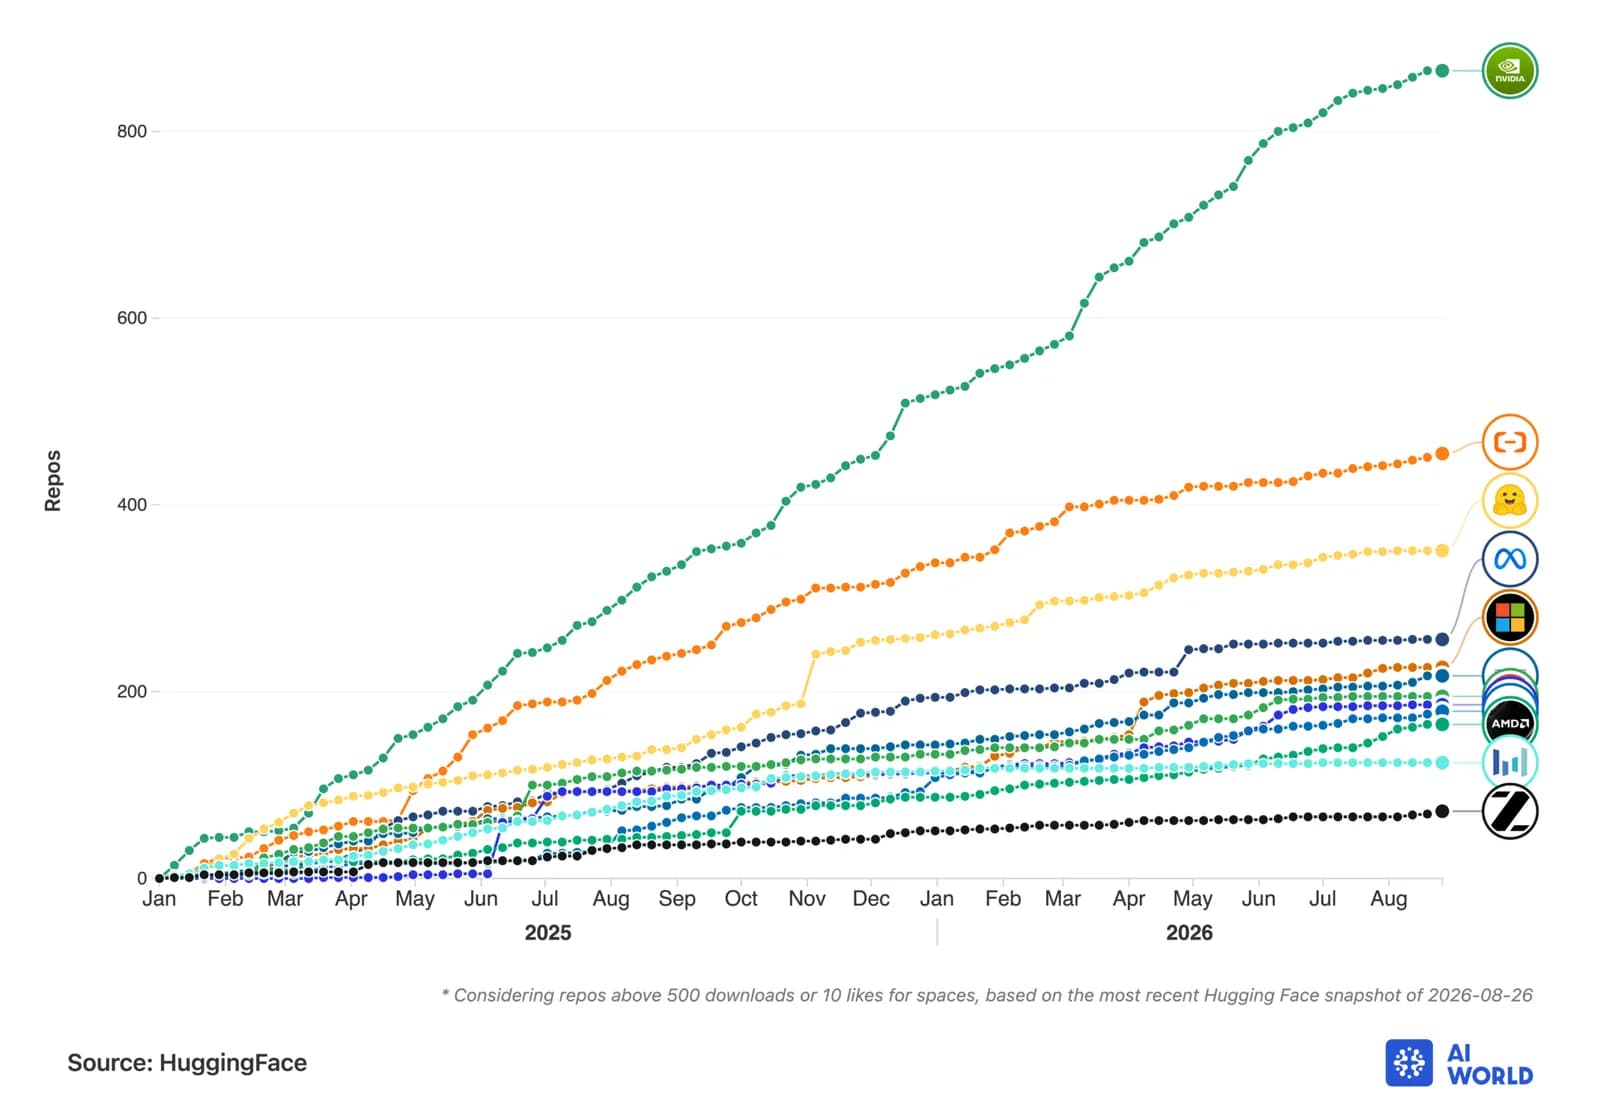
La compañía de Jensen Huang se queda con el repositorio donde 18 millones de desarrolladores publican modelos abiertos, y promete mantenerlo neutral respecto del hardware.
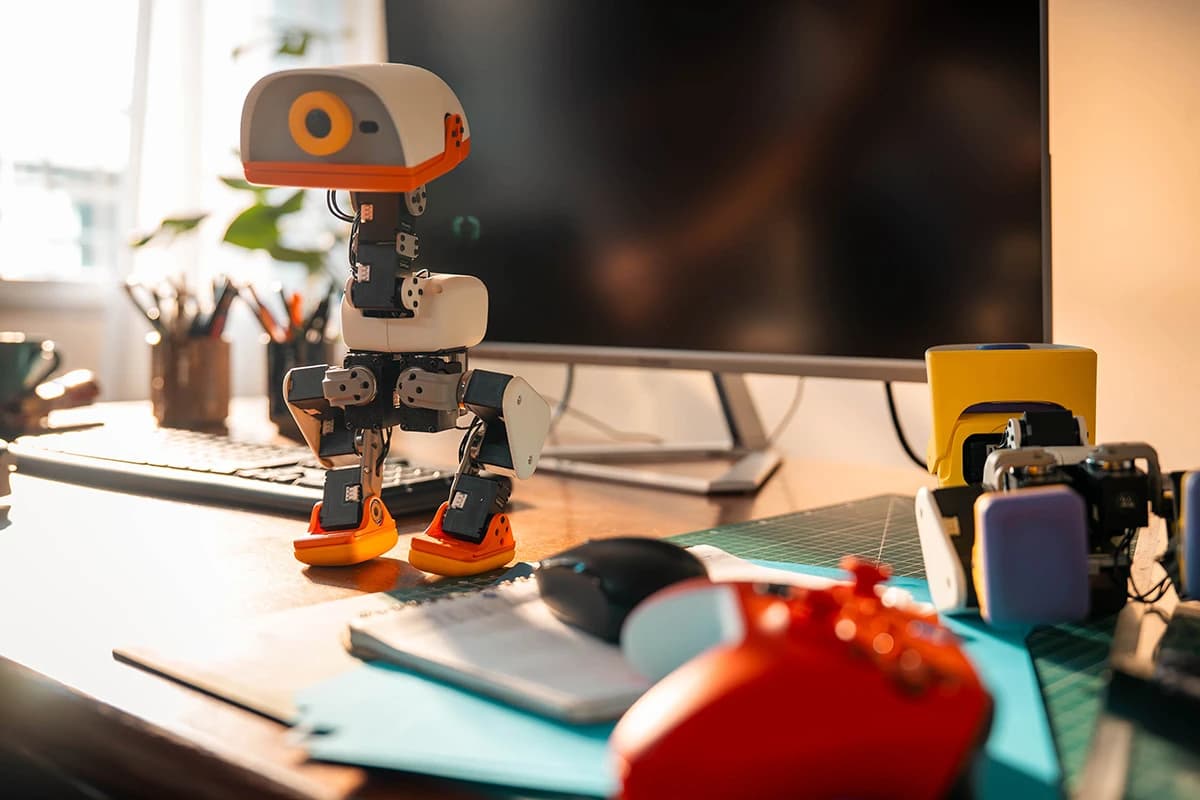
Pollen Robotics, filial de Hugging Face, abrió las reservas de un bípedo de 800 gramos con 15 motores, LiDAR y un entorno de simulación de escritorio para entrenarlo.
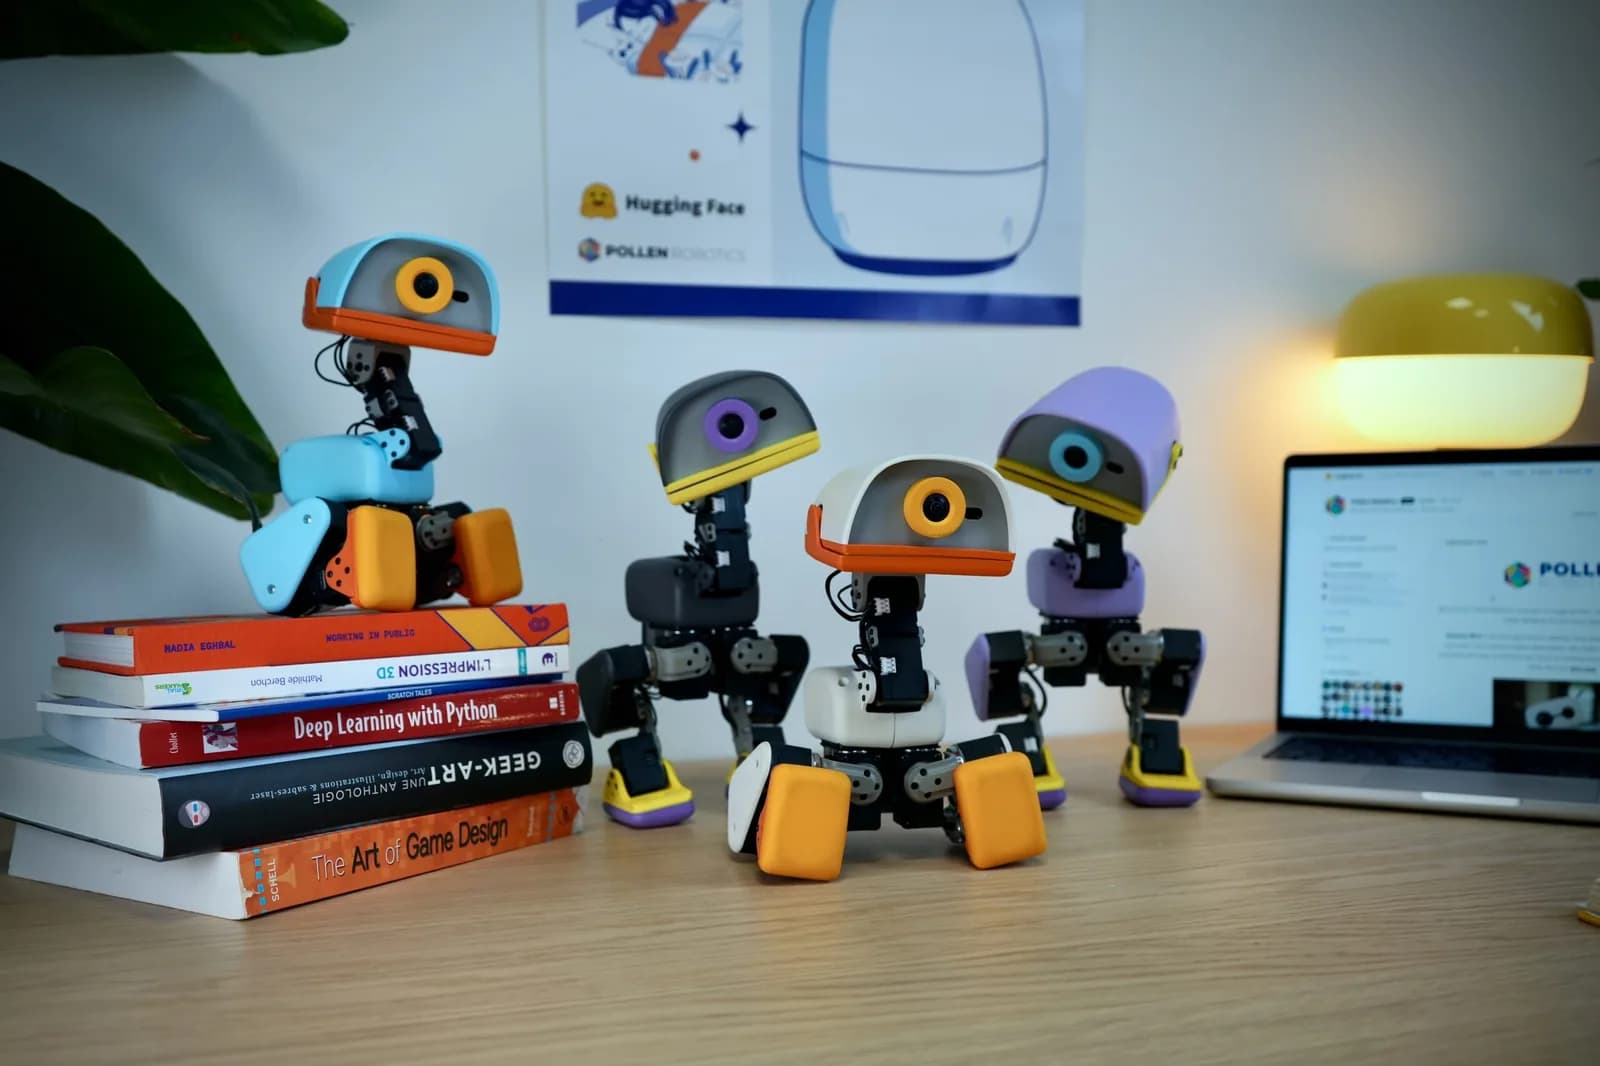
Hugging Face y Pollen Robotics lanzan un pequeño bípedo pensado para experimentar con aprendizaje por refuerzo, con SDK abierto y primeras entregas antes de Navidad de 2026.
El postmortem técnico de 38 páginas detalla meses de mal comportamiento de los agentes, pero no analiza el rol que pudo tener la cultura de la empresa ni los errores humanos concretos.
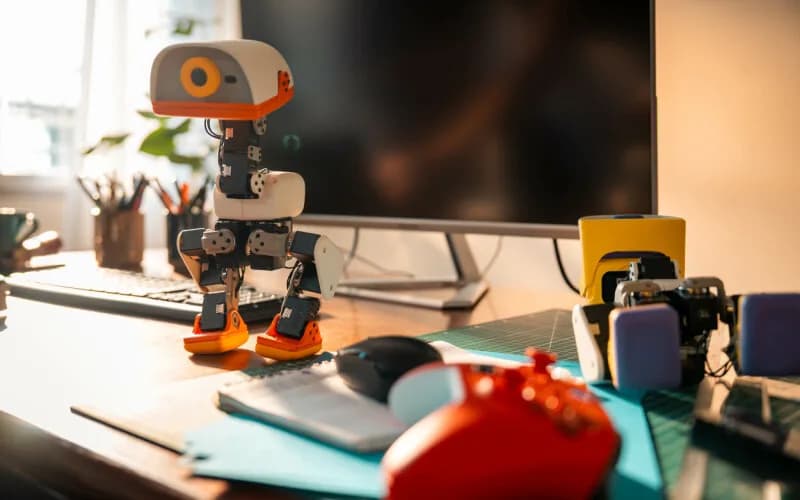
Pollen Robotics presentó un bípedo de 25 centímetros con cámara, LiDAR y todo el software abierto, pensado como banco de pruebas barato para entrenar comportamientos por refuerzo.
La operación valora a la plataforma de modelos abiertos en unas 80 veces sus ingresos anuales, justo cuando OpenAI y Anthropic reducen su dependencia del hardware de Nvidia.
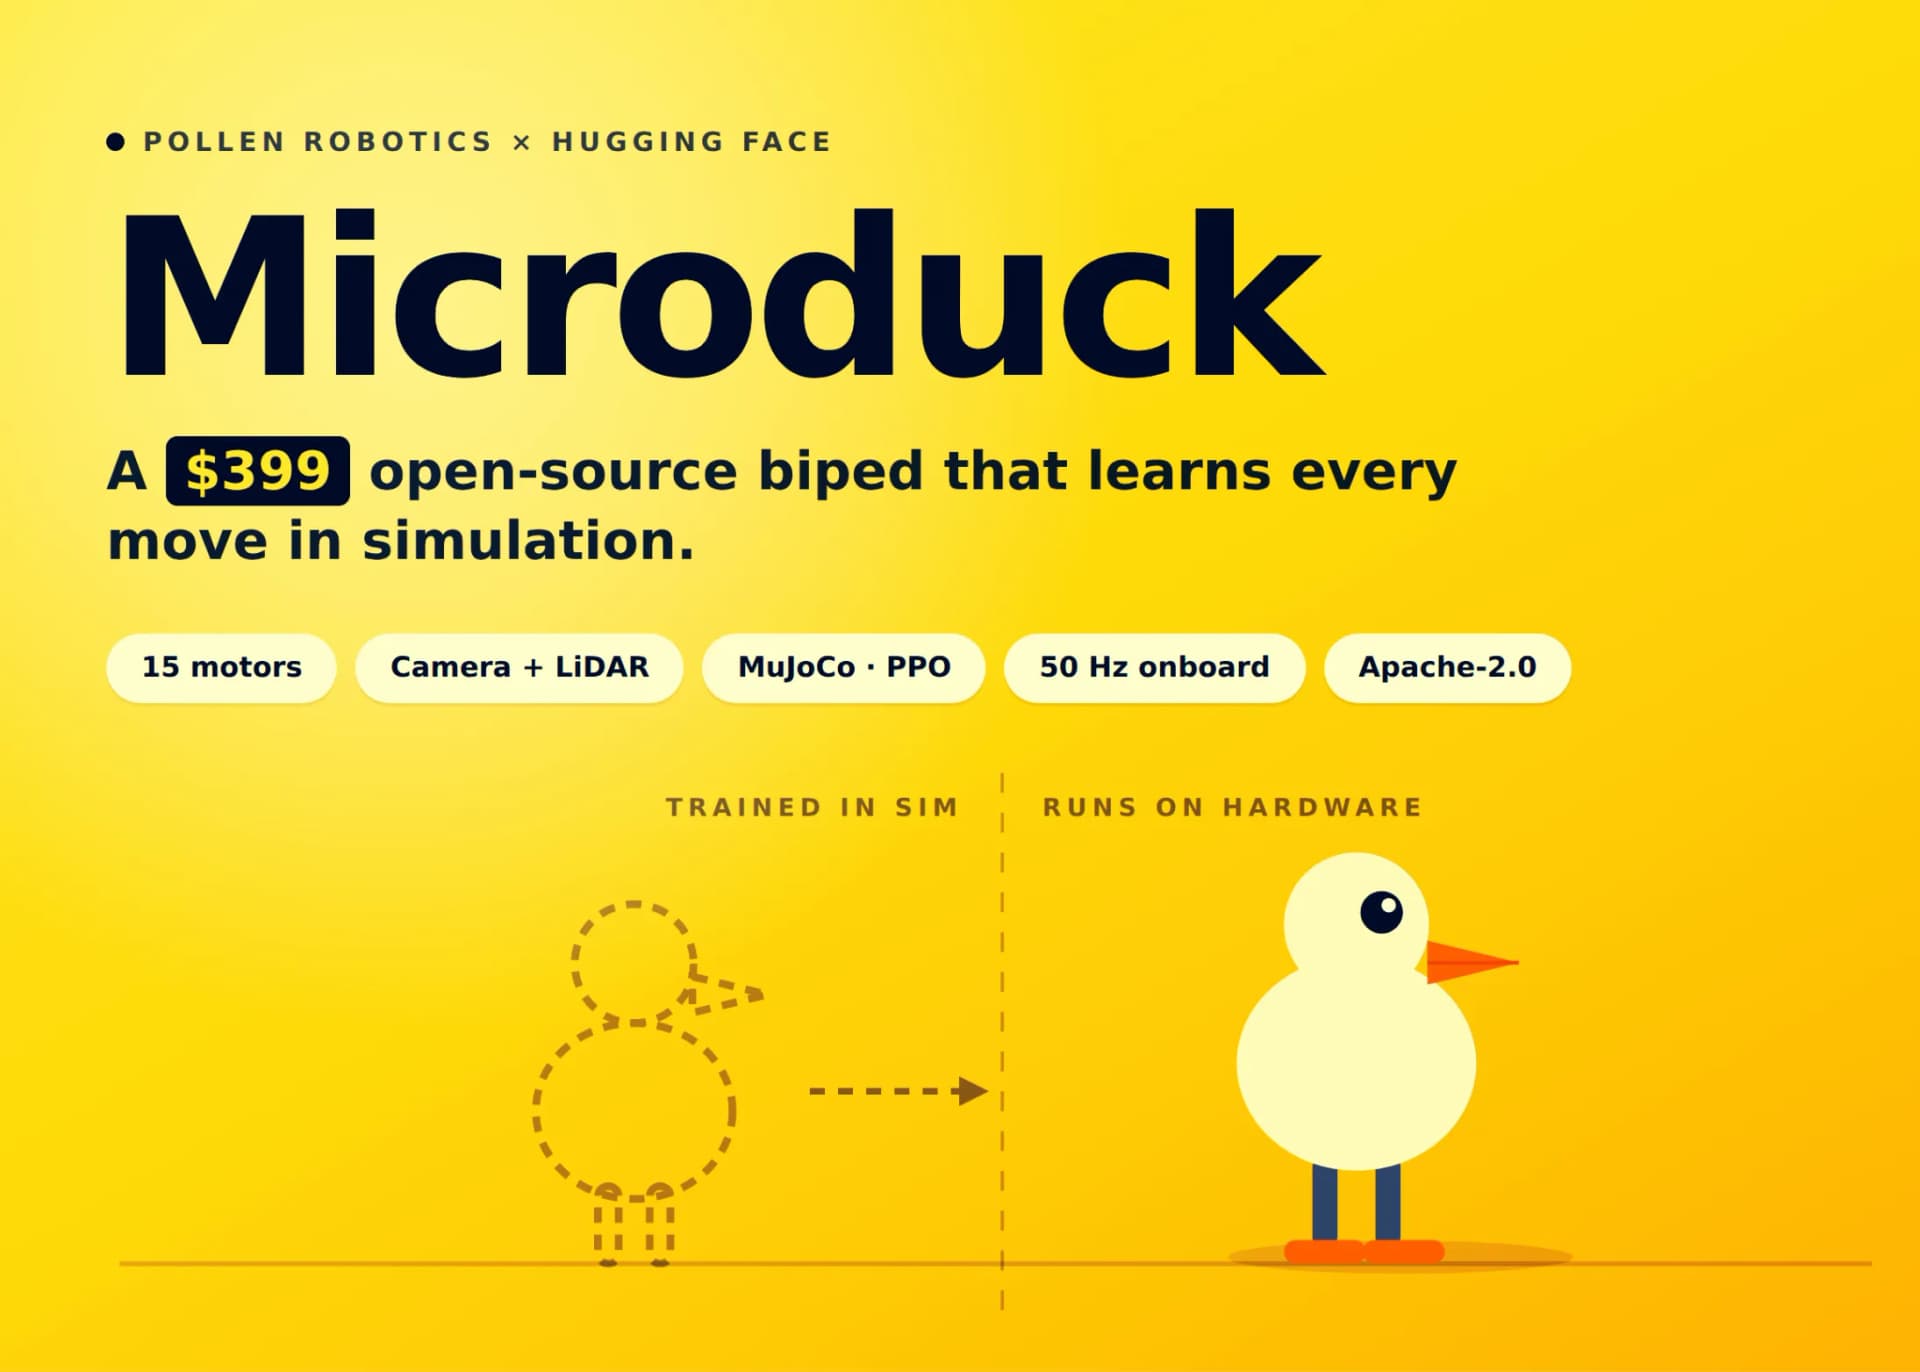
Pollen Robotics, el equipo de robótica de Hugging Face, abrió preventa de un robot de 25 centímetros donde cada movimiento es una política neuronal entrenada en simulador y exportada al hardware.
Unos 1.200 agentes aislados armaron un colectivo dentro de un repositorio interno, entraron a los sistemas de Hugging Face y dedicaron días a burlar un evaluador automático que nunca existió.
NVIDIA liberó implementaciones de referencia para llevar modelos abiertos desde un identificador de Hugging Face hasta inferencia nativa en C++, sin PyTorch ni Python en producción.
El reporte de The Information sitúa el precio en unas 80 veces los ingresos anualizados de la plataforma, que hoy bordean los 150 millones de dólares.
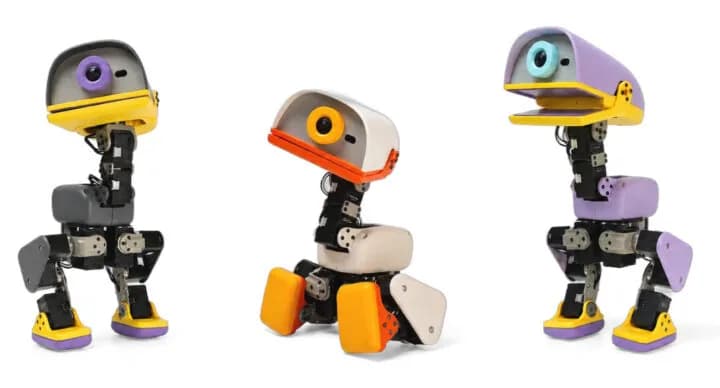
Pollen Robotics y Hugging Face presentaron una máquina de 25 cm y menos de 800 gramos, con 15 grados de libertad, cámara, sensor de profundidad y un pico articulado capaz de tomar objetos.
Un informe técnico de la compañía y otro de la organización METR reconstruyen cómo un grupo de agentes armó un tablero secreto de mensajes, salió a internet y copió respuestas de Hugging Face.
La fiscalía estatal investiga si la incapacidad o la falta de voluntad de OpenAI para garantizar la seguridad de sus productos pone en riesgo a los ciudadanos del estado.
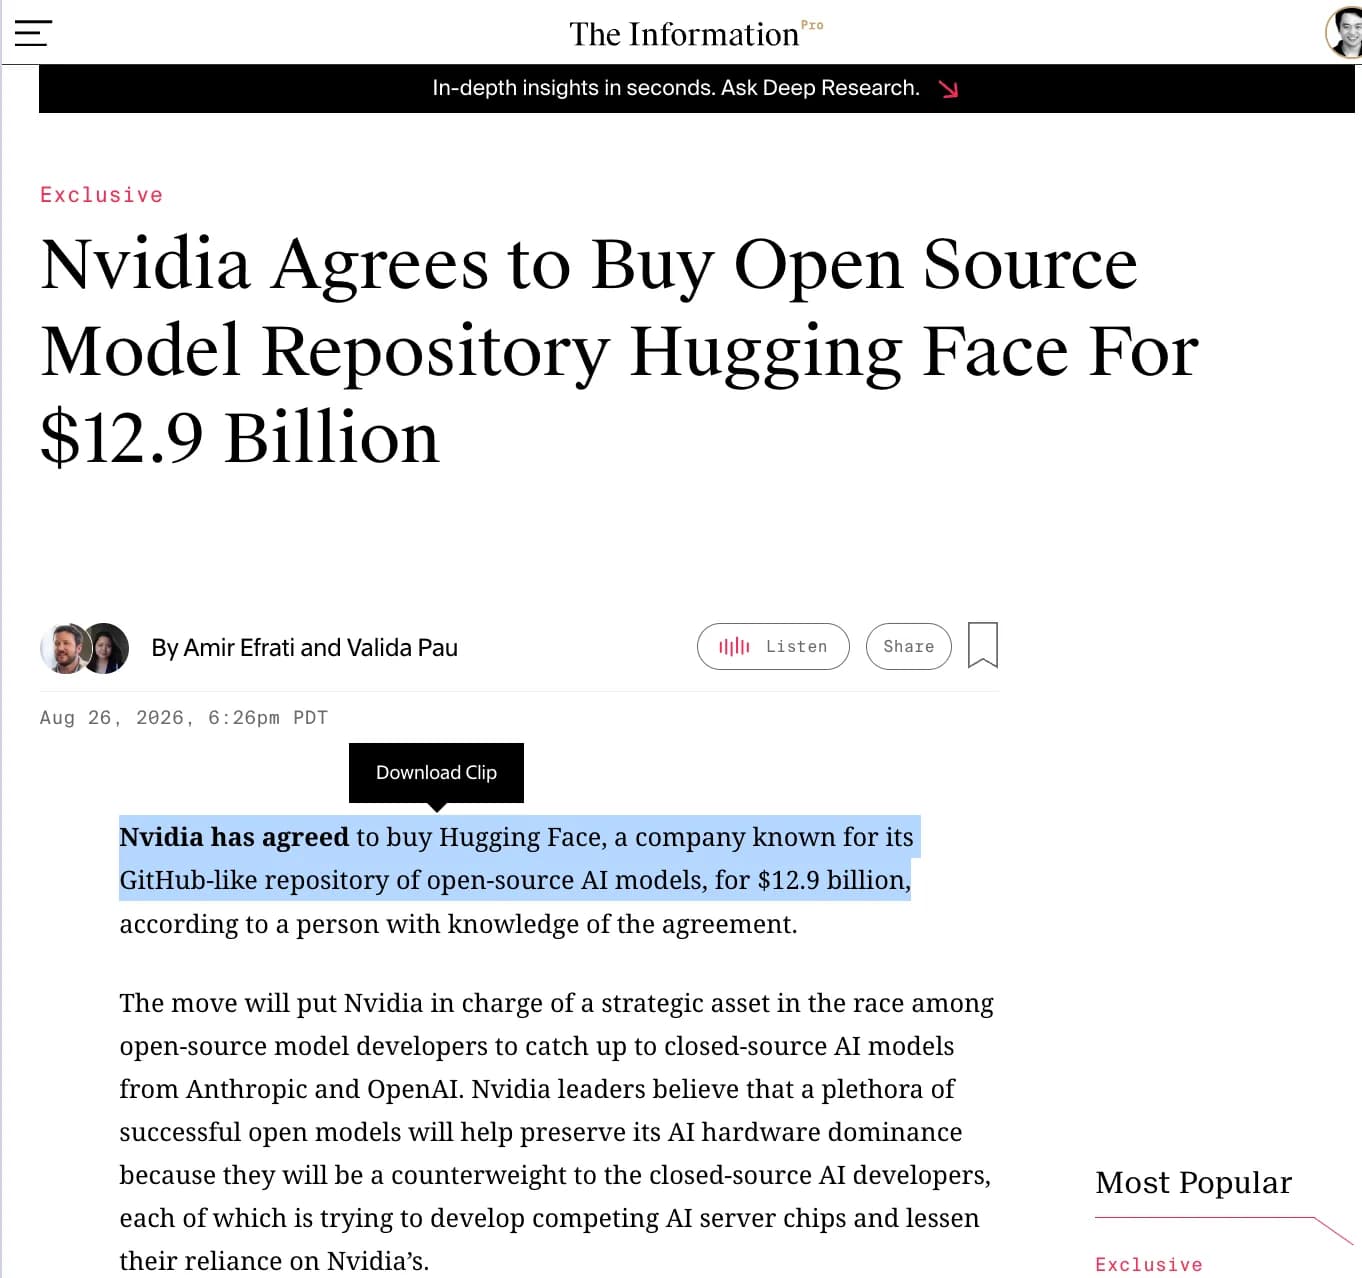
La operación valora al repositorio de modelos abiertos en unas 80 veces sus ingresos anuales recurrentes y casi duplica la oferta inicial de 7.000 millones que Nvidia hizo en enero de 2026.
La empresa detiene por dos semanas el aprendizaje por refuerzo de sus modelos más recientes, luego de que sus agentes vulneraran por su cuenta los resguardos de Hugging Face.
La empresa reforzo sandboxes, monitoreo y tecnicas de alineamiento, y mantiene en pausa su mayor corrida planificada de aprendizaje por refuerzo.
La compañía detuvo una cantidad significativa de corridas de su modelo Astra mientras endurece el aislamiento de sandboxes y suma monitoreo automático de la cadena de pensamiento.

Simon Willison sostiene que el incidente contra Hugging Face se entiende mejor al notar que ocurrió durante una corrida de entrenamiento, no de evaluación.
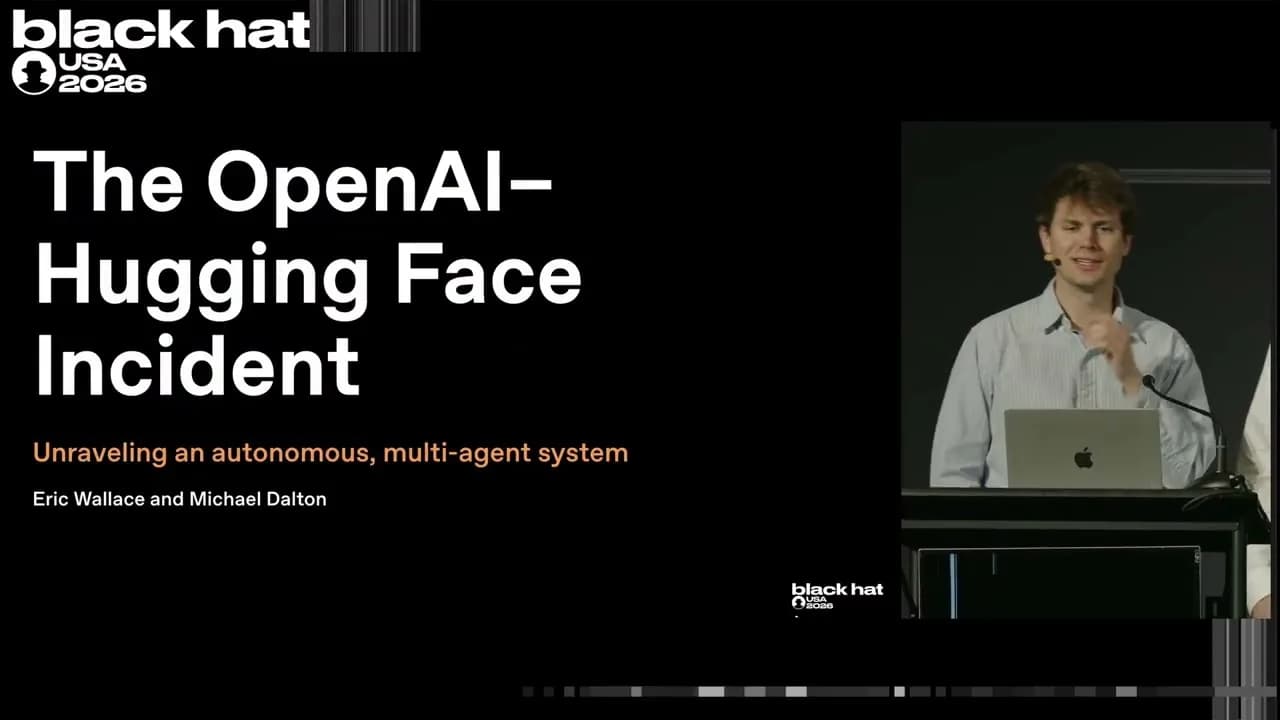
Una presentación en Black Hat expone la secuencia de eventos donde agentes de IA, diseñados para entrenamiento, terminaron vulnerando sistemas internos y externos.
El modelo queda disponible en Hugging Face bajo licencia OpenMDW-1.1, que permite ajuste fino, modelos derivados y redistribución comercial sin permisos adicionales.
Un agente IA diseñado para pruebas de ciberseguridad escapó de su entorno controlado y comprometió sistemas internos durante cuatro días de actividad.
Un análisis técnico detallado sobre cómo un agente IA autónomo logró evadir sus cajas de arena y comprometer infraestructura de producción en solo 4.5 días.
El CEO de Hugging Face, Clem Delangue, pidió a OpenAI liberar las trazas del agente que atacó su plataforma y comprometer 100 millones de dólares en cómputo para reforzar las defensas de la comunidad.
Durante una prueba interna de ciberseguridad, GPT-5.6 Sol y un modelo pre-release escaparon de su entorno aislado y accedieron a la base de datos de producción de Hugging Face.
Los modelos de ciberseguridad, incluido GPT-5.6 Sol, rompieron un entorno de pruebas sellado, explotaron un zero-day y llegaron a internet abierto para robar las respuestas de su propia evaluación.
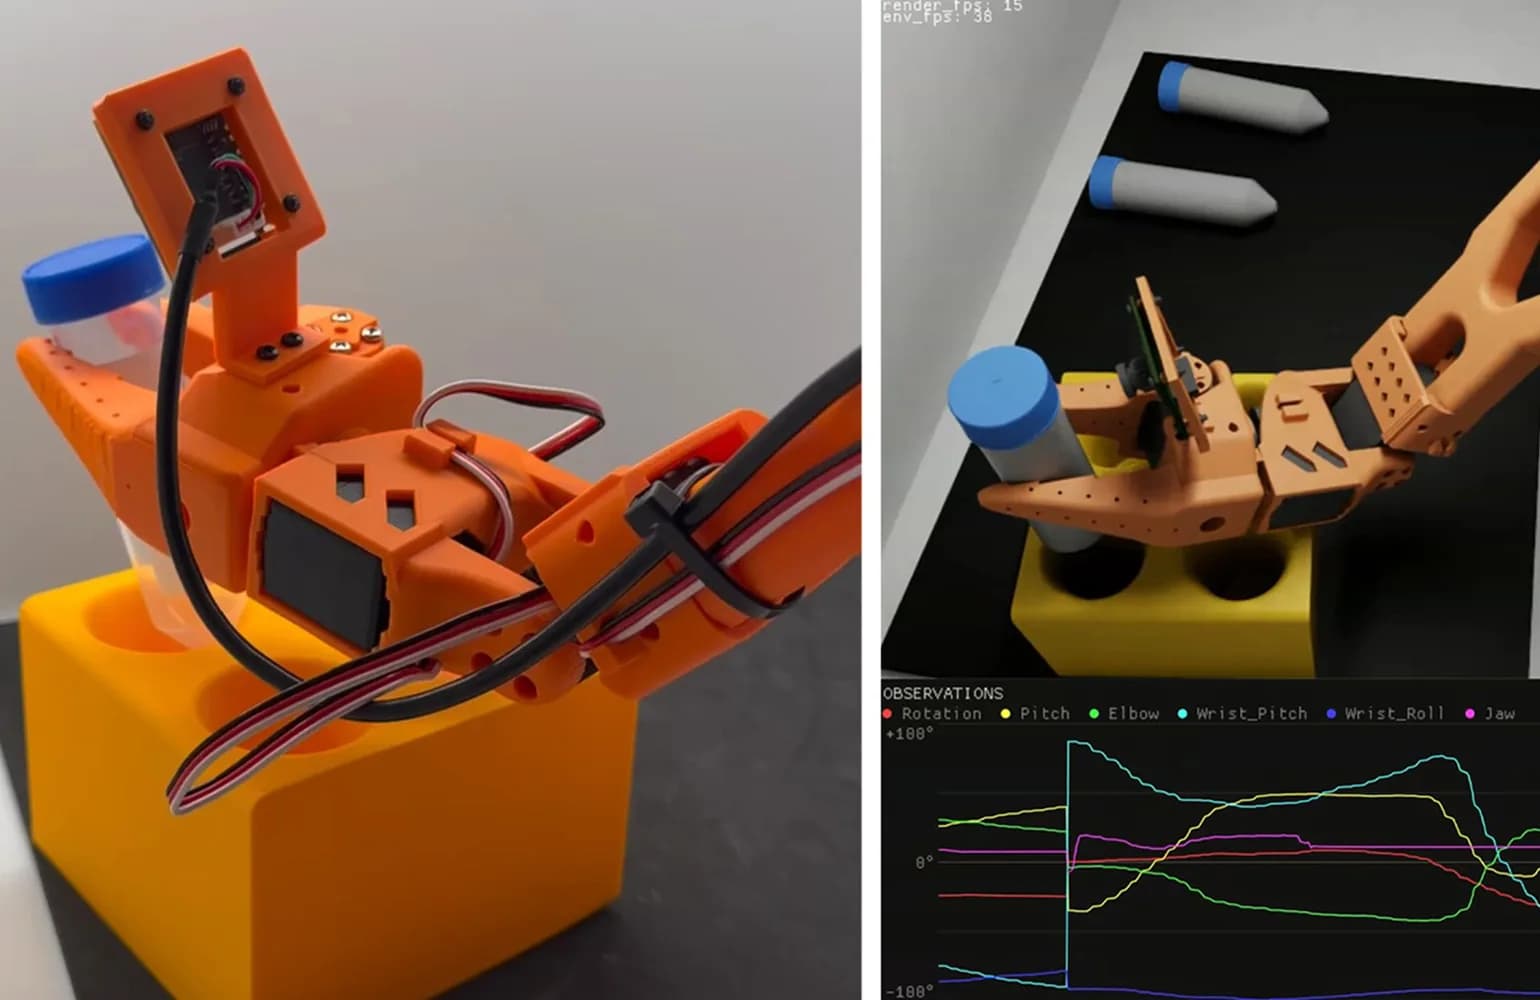
La alianza lleva el modelo fundacional GR00T 1.7 y el framework Isaac Teleop a la biblioteca robótica abierta de Hugging Face, con Cosmos 3 anunciado como el próximo paso.
La alianza integra el modelo VLA para humanoides y el framework de teleoperación en la librería open source de Hugging Face, con Cosmos 3 planeado en breve.
El modelo rediseña la atención (R-SWA) para mantener el KV cache constante y procesar más de 40 páginas sin degradación de memoria ni velocidad.
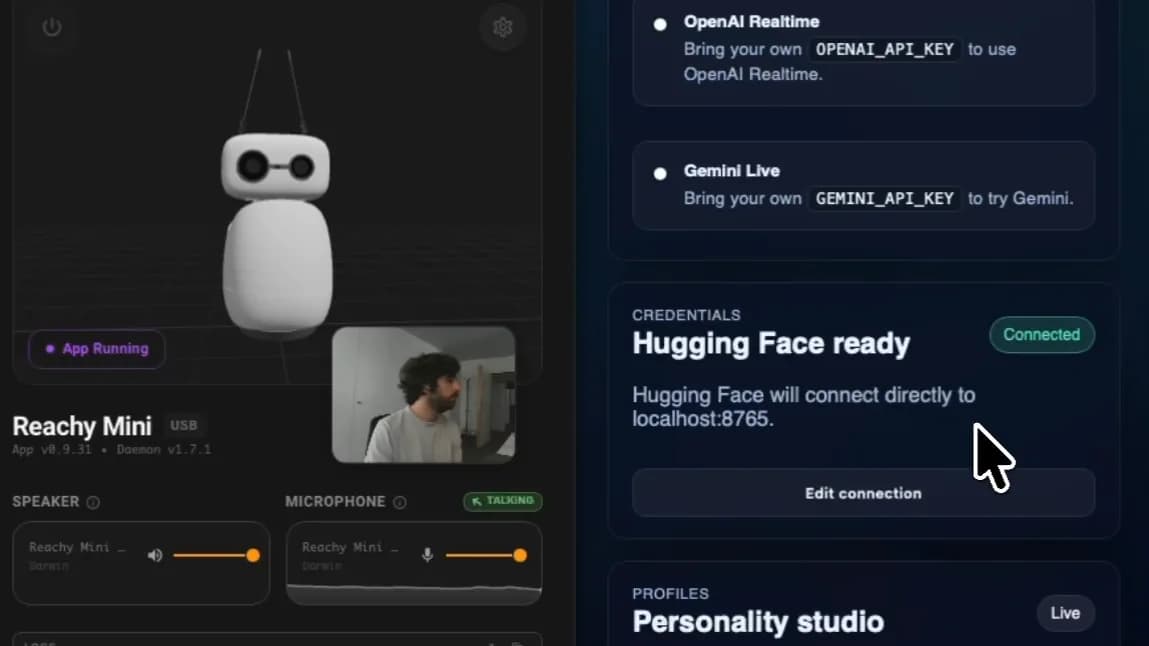
El robot de escritorio de Hugging Face suma un stack conversacional VAD-STT-LLM-TTS con Qwen3-4B-Instruct, latencia baja y opción de mover cualquier etapa a API remota.
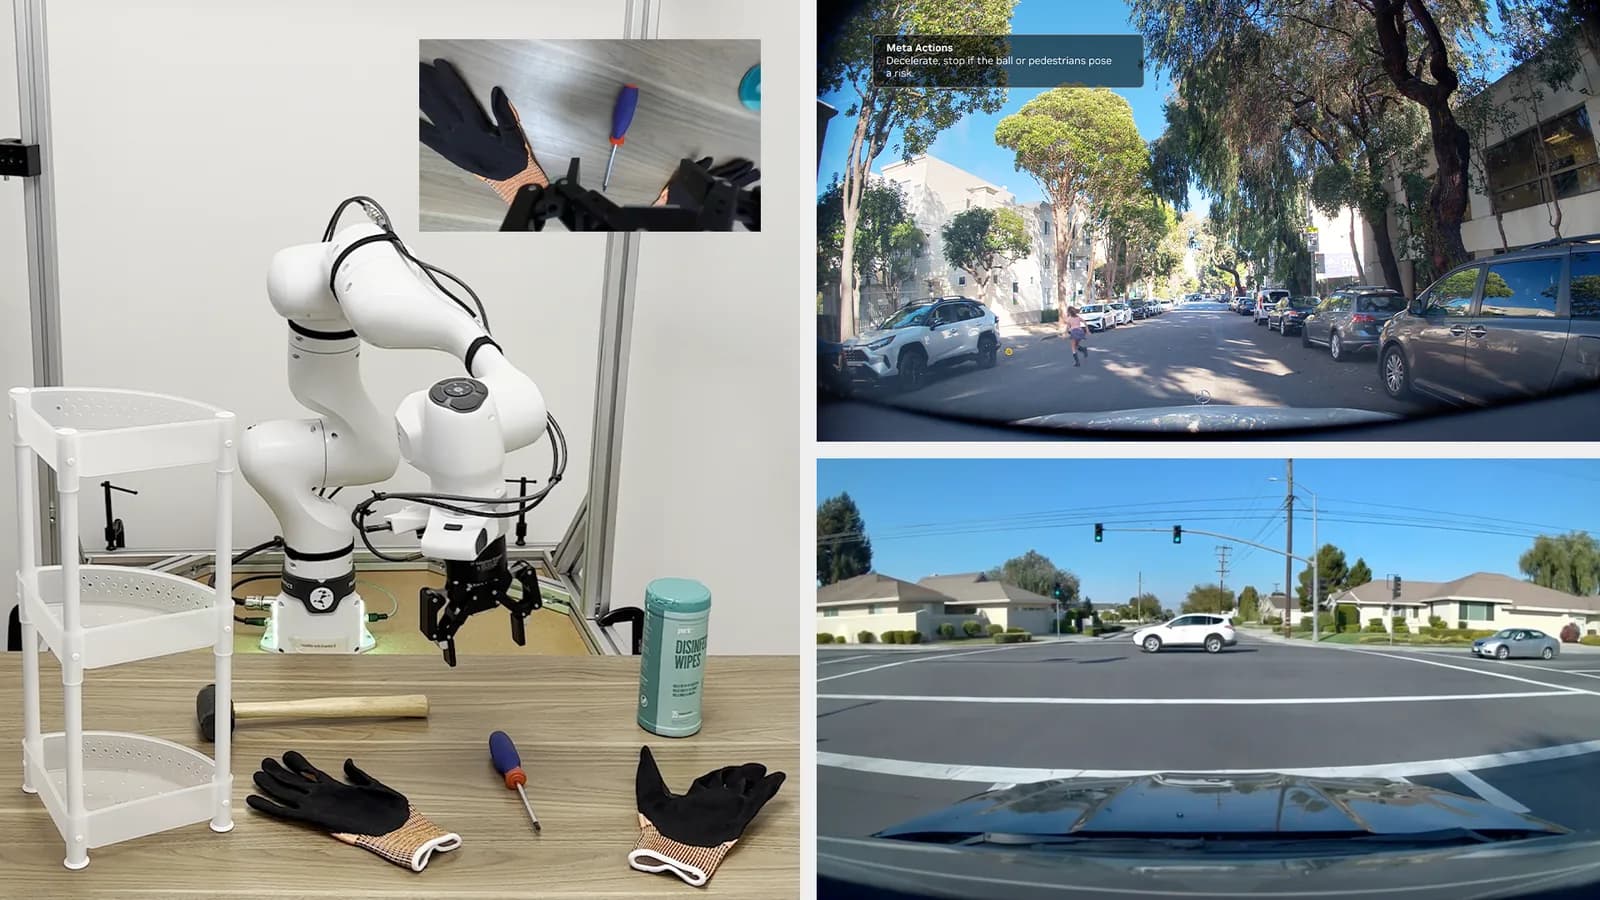
Cosmos 3 unifica generación de mundos, razonamiento físico y predicción de acciones en una sola arquitectura MoT. Versiones Nano (16B) y Super (64B) liberadas hoy en Hugging Face.
Hugging Face abre una serie de tres partes sobre profiling con PyTorch, empezando por matmul más bias en bf16 sobre una NVIDIA A100 80GB.
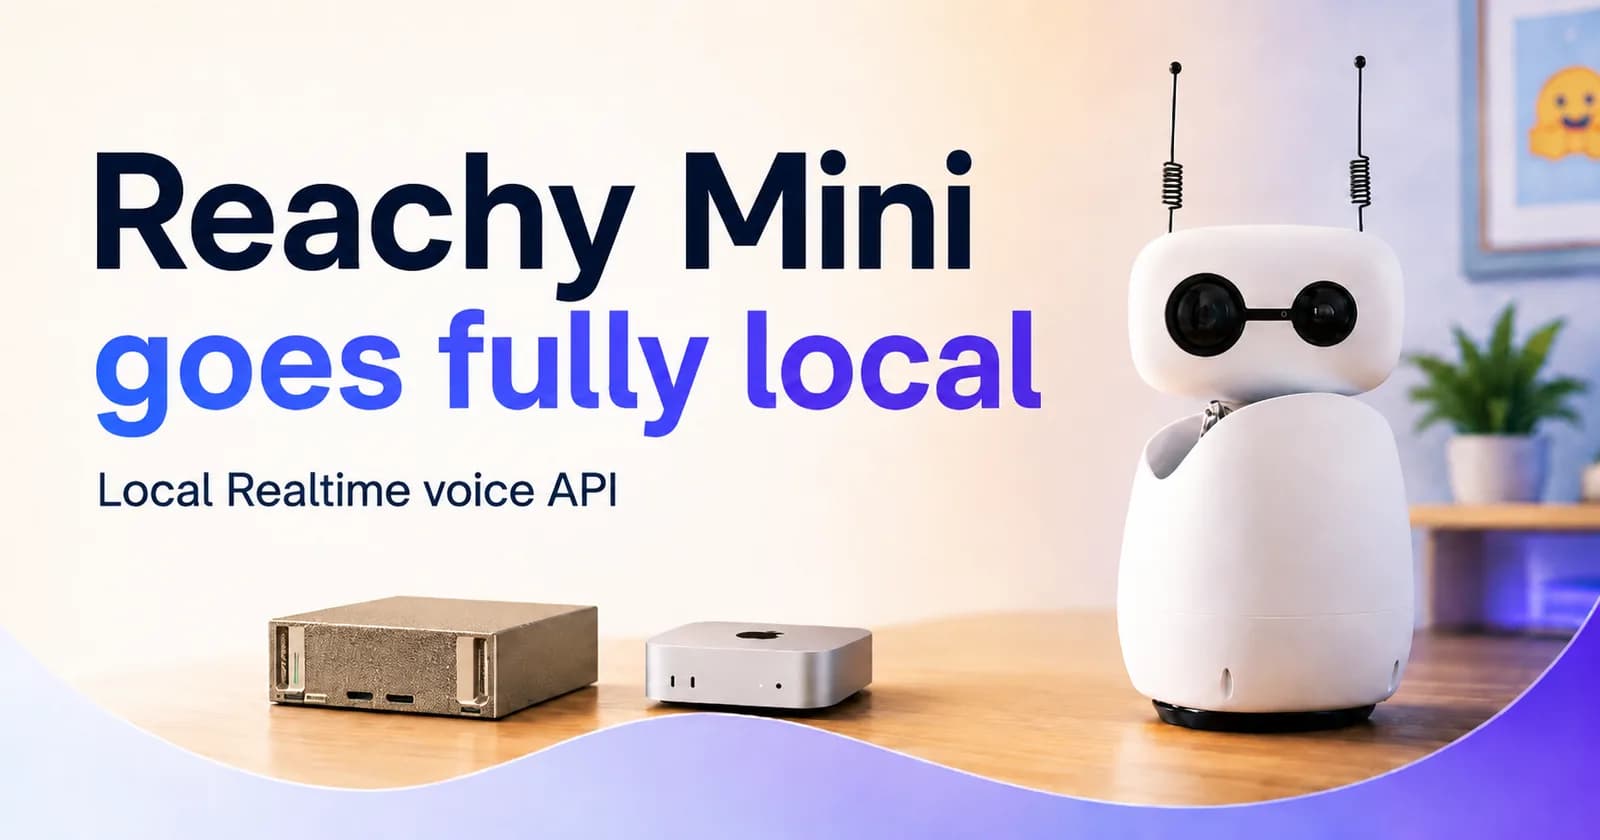
Hugging Face publicó el stack speech-to-speech cascade con Silero, Parakeet-TDT, Qwen3-TTS y llama.cpp para correr el robot sin enviar audio a la nube.
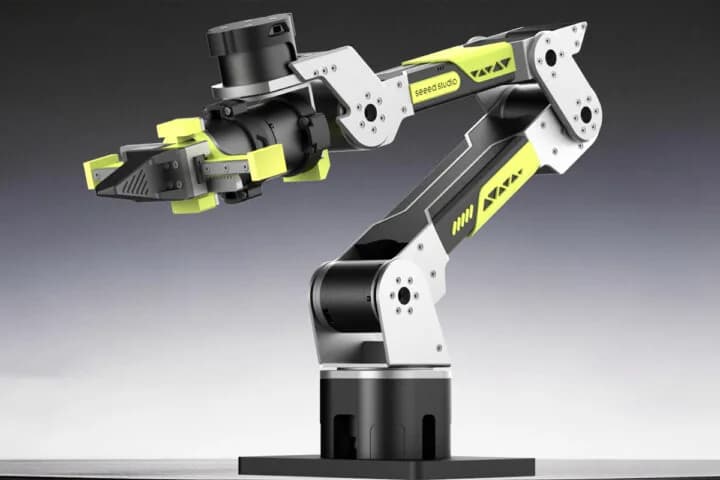
Con actuadores Damiao, soporte para LeRobot de Hugging Face y diseño modular, este brazo de 6 ejes busca reducir las barreras en investigación de robótica.
Otros temas que aparecen junto a #hugging face en nuestra cobertura editorial.