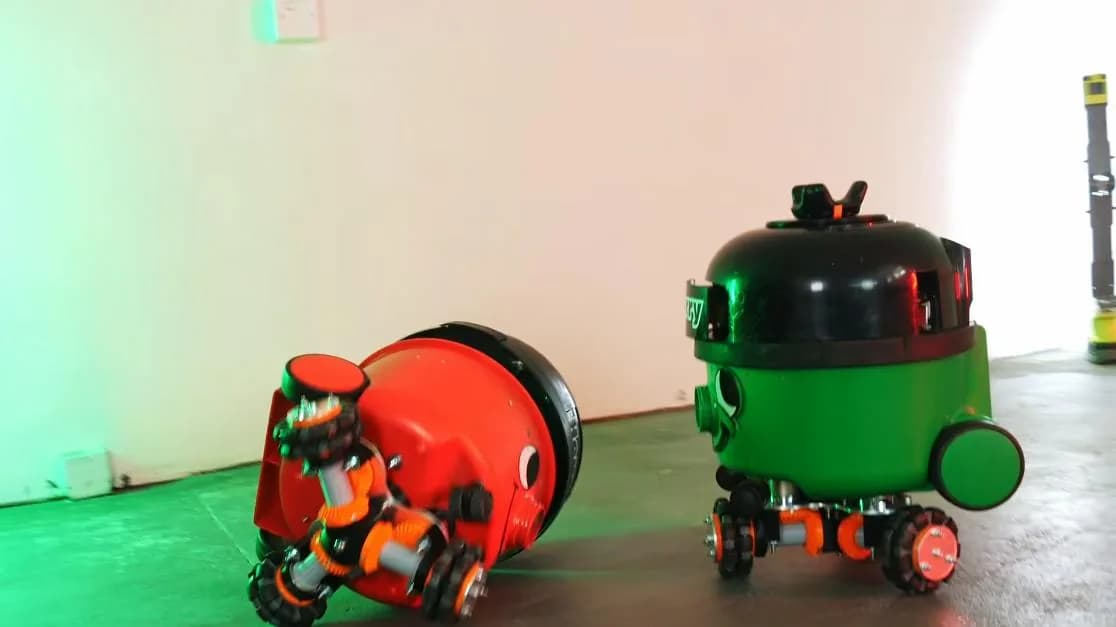
James Bruton convirtió dos aspiradoras Henry Hoover en robots que pelean entre sí bajo el control de un modelo de IA, informó Hackster.io el 5 de noviembre. El proyecto le sirvió para entender cómo se entrena un sistema de aprendizaje automático, una tecnología cuyo funcionamiento interno sigue siendo difícil de explicar. Se sabe cómo hace lo que hace, con qué mecanismos, pero no se puede seguir su razonamiento.
La Henry Hoover es una aspiradora de taller con una cara sonriente pintada al frente. Bruton compró dos y quiso que se enfrentaran al estilo de BattleBots, de forma autónoma y controladas por IA.
¿Qué tipo de IA usa?
"IA" es un término amplio que agrupa varias tecnologías. Los LLM (modelos de lenguaje grandes) son los más conocidos hoy, pero este proyecto no usa ninguno. Se basa en aprendizaje profundo, una forma de aprendizaje automático construida con capas de redes neuronales.
El entrenamiento en simulación
Bruton entrenó el sistema dentro de una simulación digital armada en RViz. Ahí viven gemelos digitales en 3D de las dos aspiradoras, aunque la lógica no corre en ese entorno.
La lógica corre en un campo de batalla 2D hecho en PyGame, con versiones simplificadas de los robots y reglas básicas. PyTorch hace el aprendizaje profundo y Gymnasium evalúa el entrenamiento.
Para guiar el proceso, Bruton definió recompensas y castigos. Golpear al rival, por ejemplo, suma una recompensa. Después dejó correr el entrenamiento una iteración tras otra, hasta que el modelo aprendió a mover las aspiradoras para cumplir sus objetivos.
De la simulación a los robots reales
Con el modelo entrenado, Bruton transformó las aspiradoras en robots. Cada una lleva tres ruedas omnidireccionales movidas por motorreductores, y una Arduino Due dentro de cada robot controla esos motores. Otro motor acciona el brazo que golpea.
Un segundo par de placas Arduino Due va conectado al PC que corre el modelo. Esas placas mandan las órdenes a las de los robots por medio de transceptores de radio.
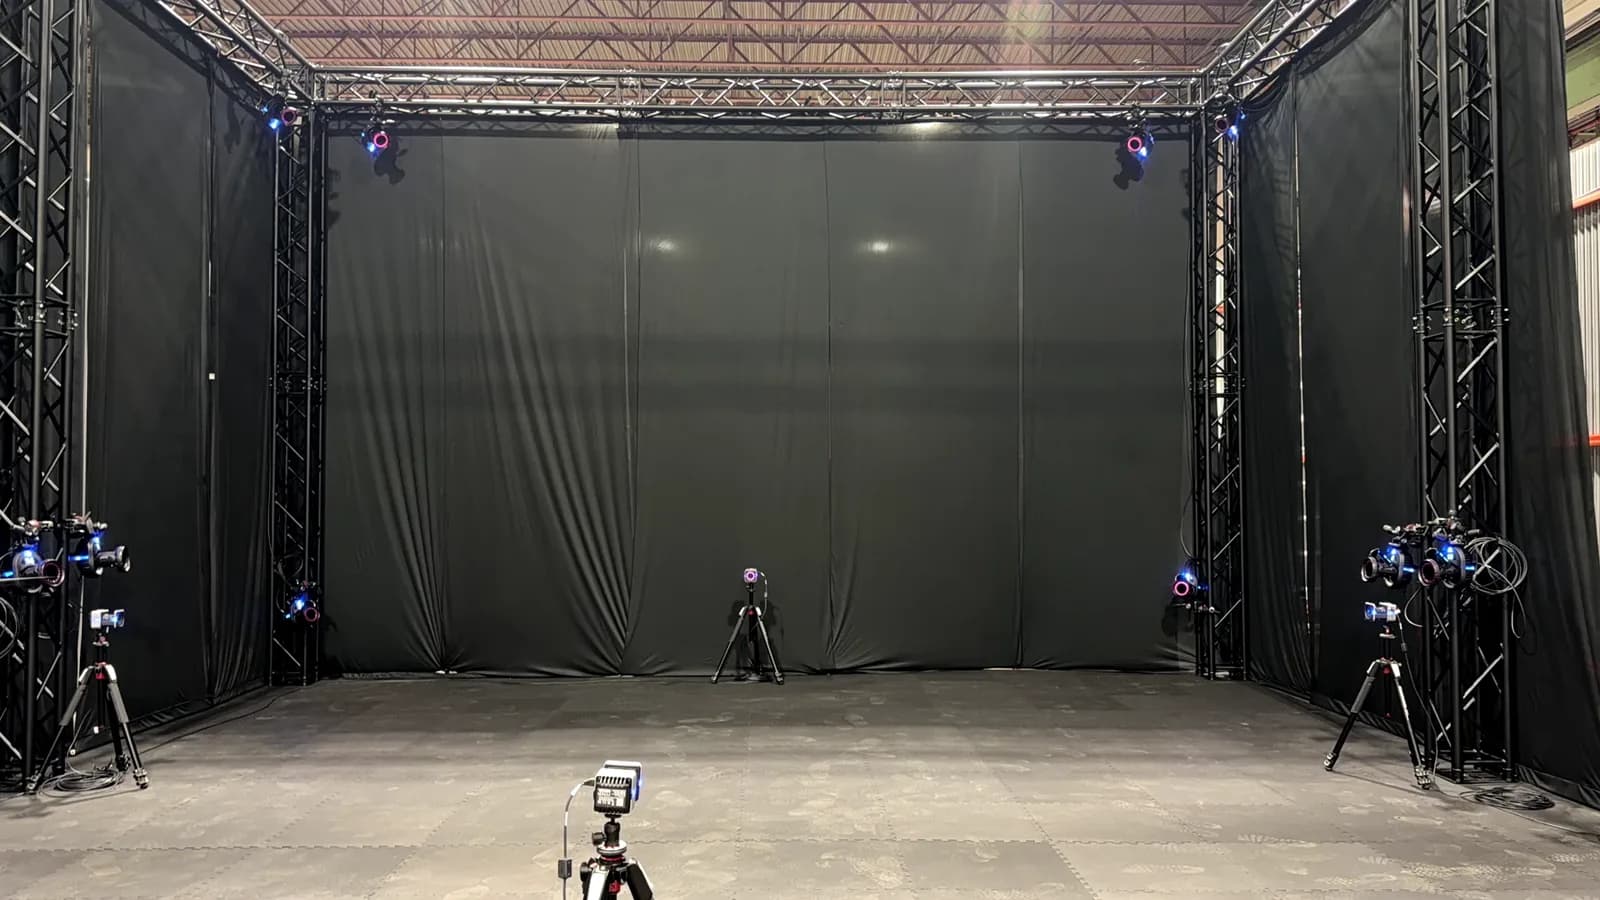
Para que la IA controle la pelea real igual que la virtual, necesita saber dónde está cada robot y hacia dónde apunta. Bruton resolvió eso con rastreadores de realidad virtual HTC Vive montados en la cabeza de cada aspiradora y cámaras de seguimiento en las esquinas de la sala.
El plan funcionó. Los robots reales pelearon entre sí bajo el control total de la IA, usando lo que el modelo aprendió en la simulación. Según Hackster.io, es el mismo método con que se desarrollan los modelos de punta, aplicado a hacer pelear dos aspiradoras.