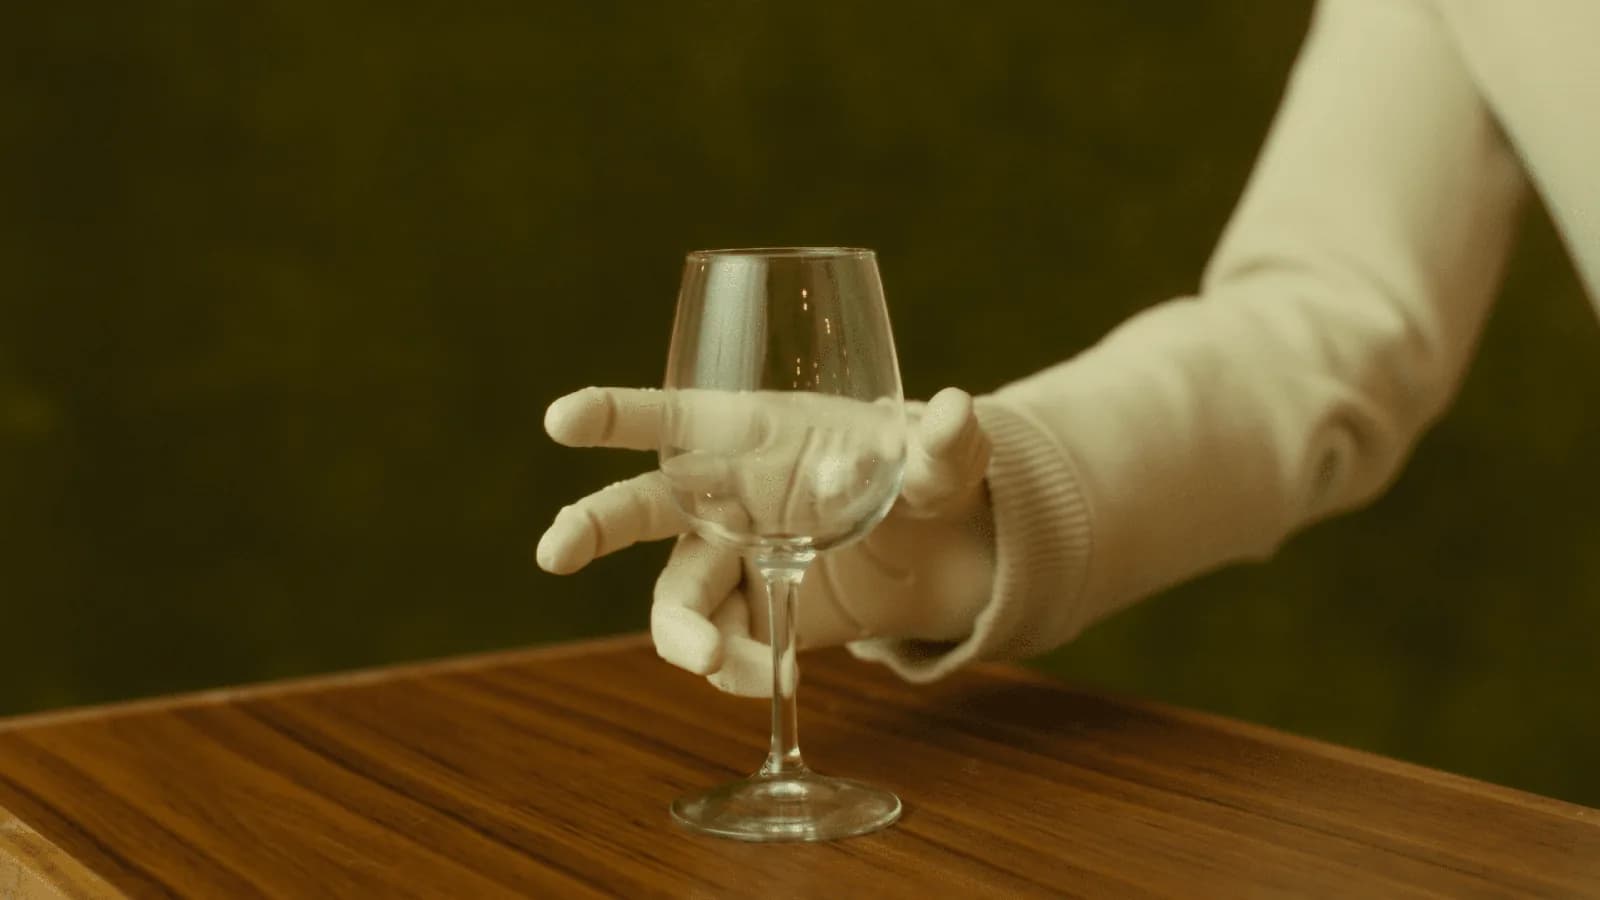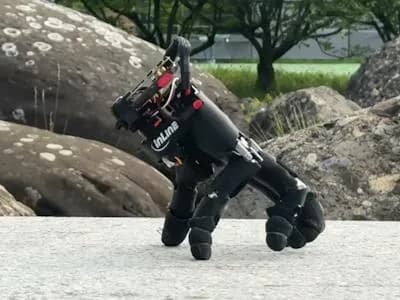
Una mano robótica que camina sola sobre sus cinco dedos, como la mano de la Familia Addams, es el prototipo que presentó el Soft Robotics Lab de ETH Zurich. El diseño es raro y trae una ventaja concreta. La mano usa los mismos dedos sobre los que se desplaza para interactuar con el entorno de formas complejas. Puede apretar teclas de un teclado y empujar objetos, todo mientras sostiene su propio peso.
La idea apunta a darle a las manos robóticas bastante más libertad para operar de manera independiente de los brazos que normalmente las cargan. Un robot más grande podría dejar una de estas manos cerca de una abertura estrecha, por ejemplo, para que gatee hacia adentro, accione un control y vuelva. En vez de sumarle ruedas, patas u otro sistema de locomoción, los investigadores quisieron que los propios dedos cumplieran doble función.
El prototipo está basado en una mano derecha WUJI de catálogo, con 20 articulaciones accionadas, cuatro por cada dedo. Los investigadores dejaron intactos la cinemática de dedos y el controlador de posición que la mano ya traía, y le agregaron un módulo con el hardware de alimentación, sensado y cómputo. El robot completo pesa 818 gramos y corre sus políticas de control a bordo, lo que le permite operar sin cable.
¿Por qué caminar con dedos es difícil?
Como descubrió el equipo, caminar sobre dedos es un problema bastante complicado.
A diferencia de las patas de un robot cuadrúpedo típico, los dedos no son idénticos entre sí. El pulgar en particular tiene una posición y un rango de movimiento muy distintos. La palma, además, queda en ángulo mientras la mano está parada. Y cada vez que un dedo se levanta para dar un paso, los otros tienen que mantener sostenida la mano entera.
Para lidiar con eso, los investigadores entrenaron la mano con aprendizaje por refuerzo en una simulación calibrada con mediciones del hardware físico.
El enfoque le da a cada punta de dedo su propia posición objetivo, derivada de la postura natural de la mano cuando está parada. En vez de especificar una marcha fija, el sistema de entrenamiento incentiva a los dedos a mantenerse cerca de esas posiciones y deja que la política aprenda sola cuándo y dónde debe pisar cada dedo.
14 superficies y 0,093 metros por segundo
Ya entrenada, la mano física gateó sin cable sobre 14 superficies de interior y exterior, entre ellas piso liso, rejilla metálica, pasto y ripio. En 21 trayectorias medidas avanzó a una velocidad promedio de 0,093 metros por segundo.
También puede dirigirse hacia donde quiere ir y, quizá más importante para algo que anda sobre cinco dedos, levantarse después de darse vuelta. La política de recuperación logró enderezar la mano en 21 de 25 pruebas.
¿Qué más puede hacer mientras se sostiene?
La mano aprendió a usar sus dedos para otros fines sin desplomarse en el intento.
En una prueba ejecutó correctamente 29 de 32 comandos de teclado consecutivos mientras mantenía la postura. Los investigadores incluso la usaron para jugar Sokoban apretando físicamente las teclas de flecha.
En otra demostración, una cámara cenital le permitió acercarse a un cubo pequeño y empujarlo hacia objetivos ubicados a entre 10 y 40 centímetros de distancia.
Las versiones futuras podrían sumar visión a bordo, para que la mano deje de necesitar cámaras externas para ver su entorno. Con eso, un robot más grande podría simplemente dejar una mano en el suelo y mandarla a gatear hacia espacios donde el resto de la máquina no puede entrar, y lo que normalmente es apenas un efector final pasaría a ser un robot pequeño por sí mismo.