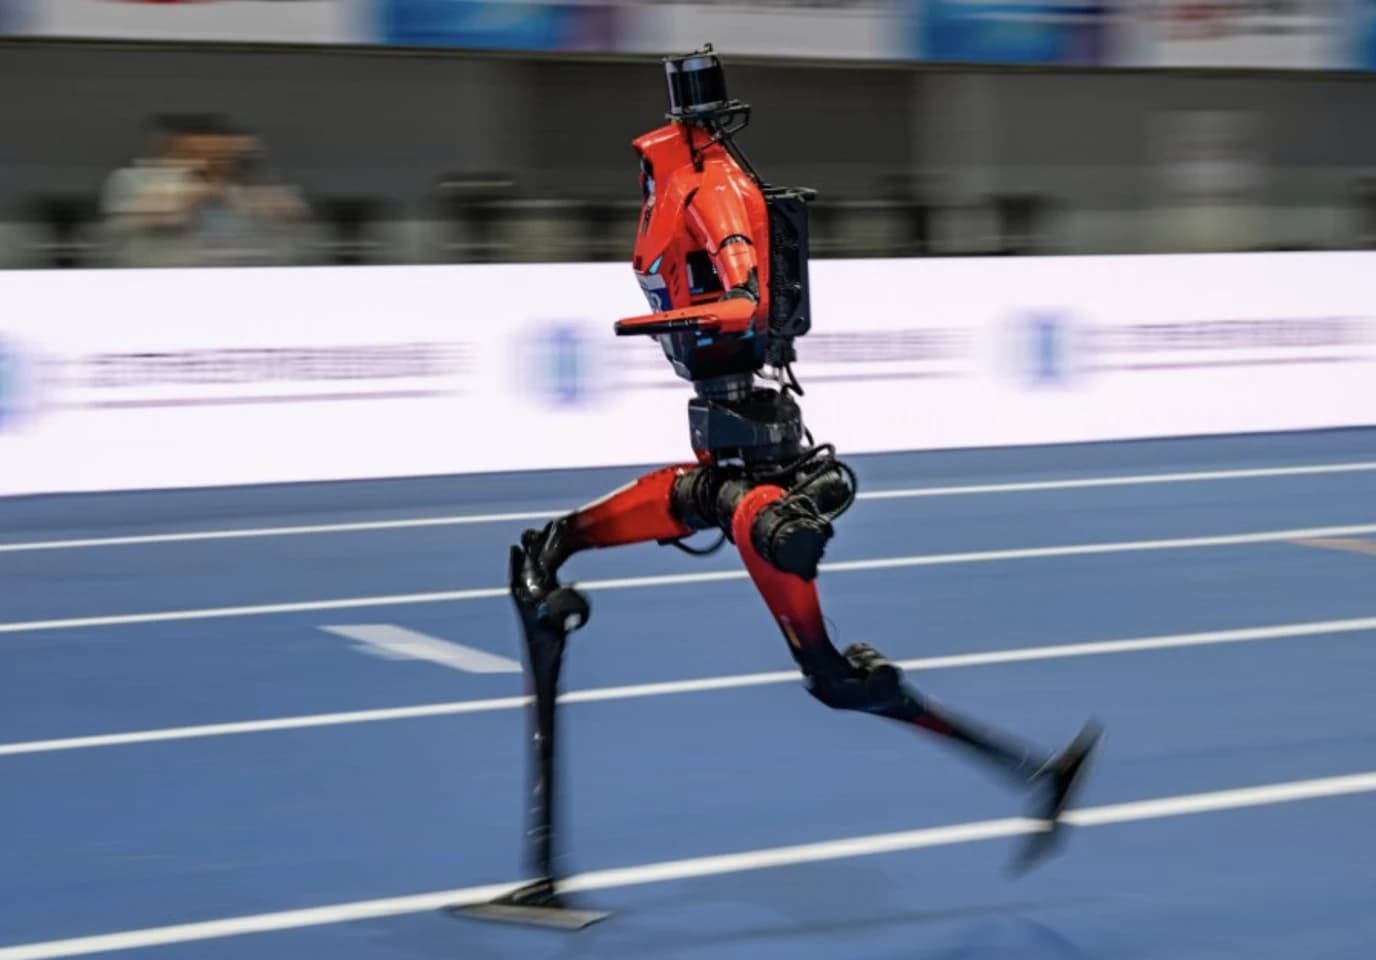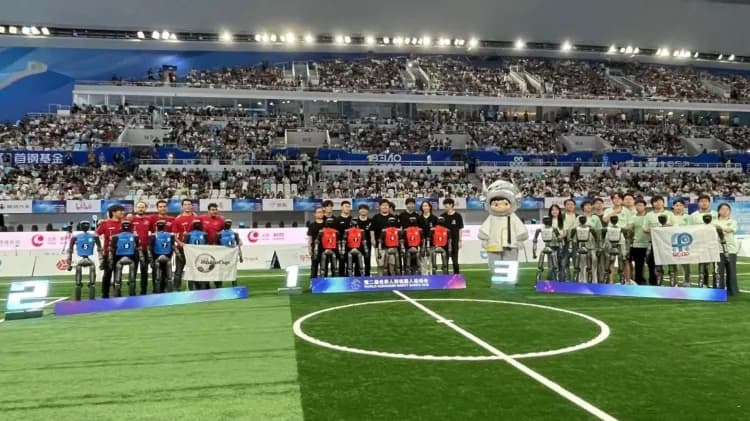
Veintidós robots humanoides entraron a una cancha de fútbol en Incheon, Corea del Sur, este invierno. Once contra once, sin control remoto. El 5 de julio de 2026, B-Human, de Bremen, y HTWK Robots, de Leipzig, jugaron el primer partido de once contra once en la historia de RoboCup. Fue una exhibición posterior a la competencia oficial, en una cancha más grande, y duró un tiempo. B-Human ganó 4 a 0. El marcador importa menos que el hecho de que el partido se haya podido jugar.
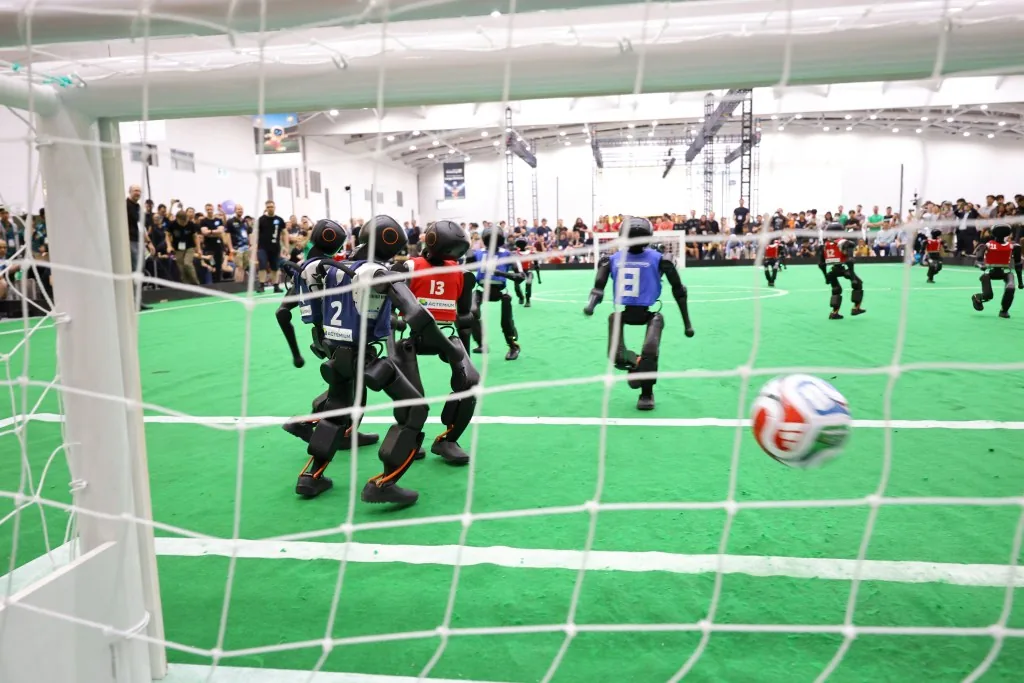
Cuando RoboCup estrenó su primera competencia humanoide en Fukuoka, en 2002, los robots todavía resolvían desafíos acotados en vez de jugar un partido completo. Veinticuatro años después, dos equipos completaron un once contra once. En el medio hay bastante ingeniería. Un robot que juega fútbol calcula vectores cinemáticos, velocidades de rueda y direcciones de fuerza para navegar de forma autónoma, seguir la pelota y patear al arco.
¿Por qué hacer que un robot juegue fútbol?
RoboCup partió en 1997 con un objetivo de largo plazo poco habitual por lo explícito. A mediados de este siglo, un equipo de humanoides completamente autónomos debería ser capaz de ganarle al campeón del mundo humano vigente, bajo las reglas de la FIFA. Suena improbable y esa es justamente la idea.
El fútbol es un buen problema de robótica porque casi nada se queda quieto. La pelota se mueve. Los demás jugadores se mueven. El robot se equilibra sobre dos piernas mientras trata de calcular dónde está y qué debería hacer a continuación. No hay una secuencia fija de movimientos que resuelva un partido.
Un robot tiene que ubicar la pelota, entender su propia posición en la cancha, reconocer a los otros jugadores, elegir una acción, moverse sin caerse y reaccionar cuando otro llega antes. Y todos esos sistemas tienen que estar de acuerdo entre sí. Una buena visión sirve de poco si el robot no alcanza a girar. Una patada bien entrenada no vale nada si el robot calculó mal dónde estaba la pelota. Uno mejora el sistema de caminata y puede crear un problema nuevo de localización. Cambia un componente y el software que ayer funcionaba necesita ajuste otra vez.
¿Qué cambió en la temporada 2026?
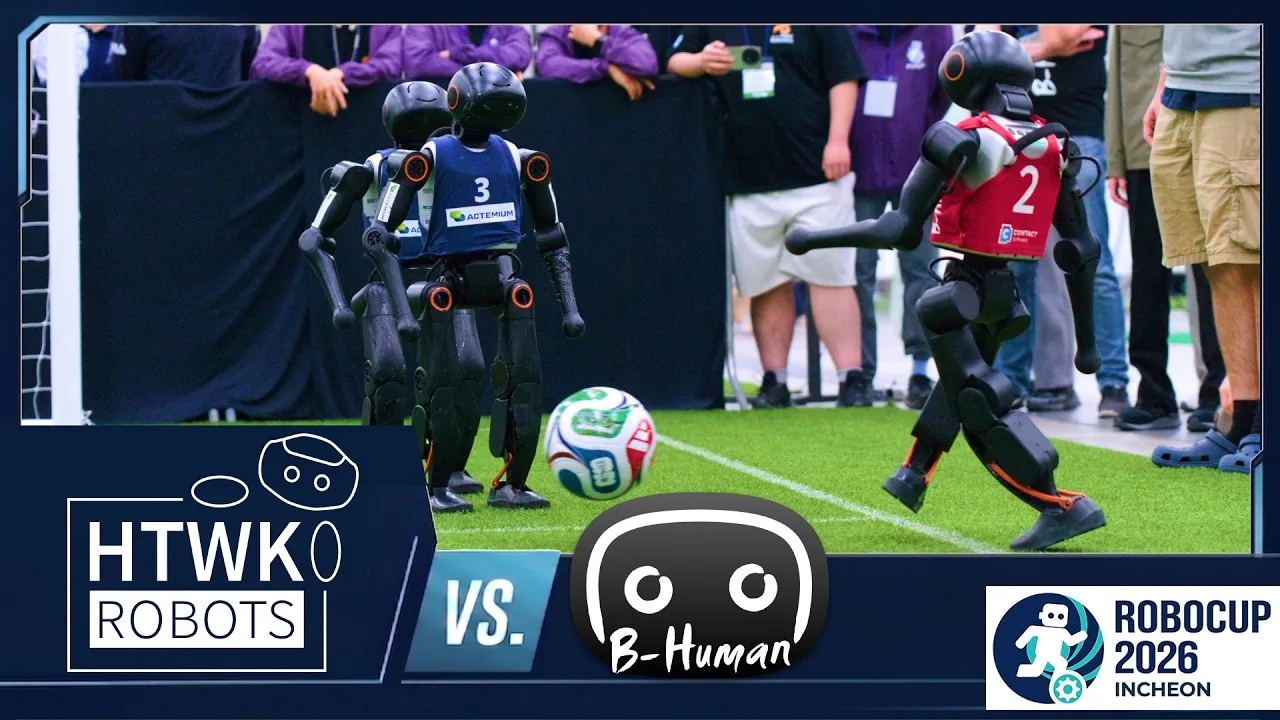
RoboCup fusionó la antigua Standard Platform League con la Humanoid League en la nueva Humanoid Soccer League. En la División Media, equipos como B-Human y HTWK Robots compitieron usando la plataforma humanoide K1 de Booster Robotics.
Tener el mismo robot de base no significa tener el mismo robot en la cancha. B-Human desarrolló sus propios sistemas de movimiento para el K1, incluidos correr, patear y volver a ponerse de pie. El equipo entrenó esos comportamientos con aprendizaje por refuerzo profundo en lugar de apoyarse del todo en las rutinas de movimiento estándar del fabricante.
Ese es el punto que conviene mirar. Comprar una plataforma humanoide saca del camino un trabajo de ingeniería enorme, porque ya no hay que diseñar cada articulación, cada caja reductora y cada pieza estructural. Pero no entrega un futbolista. Eso sigue siendo software, entrenamiento, control, pruebas, ajuste y muchas horas descubriendo que una conducta que se veía bien en simulación se comporta distinto cuando entran en juego los motores, las baterías, el roce y la gravedad.
B-Human terminó ganando el título de la División Media de RoboCup 2026, con un 6 a 0 sobre HTWK Robots en la final oficial. Después las dos escuadras volvieron a la cancha para el partido experimental de once contra once.
¿Qué hay que mirar antes del remate?
El fútbol de robots se pone interesante cuando uno deja de mirar solo los goles. Conviene fijarse en los segundos previos a que el robot llegue a la pelota. Cómo la encontró. Cómo sabe dónde están sus propios pies respecto de ella. Por qué se acercó desde ese ángulo. Qué tan rápido puede cambiar de dirección. Qué pasa cuando otro robot se cruza en la trayectoria que tenía planeada. Y cuando se cae, que todavía ocurre, cómo decide levantarse y volver al juego.
Un partido junta problemas de visión por computador, localización, planificación de movimiento, locomoción bípeda, aprendizaje automático, control y coordinación entre varias máquinas autónomas. También deja a la vista algo que todo maker termina aprendiendo. El mundo físico tiene opiniones propias. A un simulador no se le suelta un conector. Su batería no se descarga a mitad de una prueba. Su pie no resbala porque la superficie es un poco distinta de la que se probó. Las máquinas reales hacen las tres cosas, y por eso verlas fallar enseña tanto como verlas convertir.
RoboCup llega a Maker Faire Roma
Del 23 al 25 de octubre, Maker Faire Roma será sede del primer Torneo Abierto Italiano de Fútbol Humanoide de RoboCup, un evento regional oficial de la organización, en el Gazometro Ostiense. La cita romana incluye la División Media y la División Grande, con partidos de 3 contra 3 y de 5 contra 5 según los equipos y las plataformas que participen. También habrá pruebas técnicas, demostraciones abiertas al público y un taller de fútbol humanoide de RoboCup.
Eso lo diferencia bastante de ver un video pulido de demostración. Los robots tienen algo que hacer. Necesitan encontrar la pelota, moverse a su posición, mantenerse en pie, decidir, cooperar con sus compañeros y responder a lo que haga el otro equipo. A veces va a funcionar. A veces alguien va a estirar la mano para buscar el computador. Las dos cosas son parte de la historia.
Igual de importante es conversar con la gente detrás de los robots. En una Maker Faire la máquina es la mitad de la muestra. La otra mitad suele ser la persona parada al lado, dispuesta a explicar por qué falló la versión tres y por qué la cuatro tiene una rodilla completamente distinta. Los equipos de RoboCup reúnen estudiantes, investigadores e ingenieros que trabajan en mecánica, electrónica, inteligencia artificial, visión por computador y sistemas de control. Lo que en la cancha parece un movimiento simple puede ser el resultado de semanas cambiando una marcha, reentrenando una conducta o tratando de entender por qué el robot real se niega a comportarse como el modelo.
Debajo de la competencia está el ciclo de siempre. Construir, probar, encontrar la falla, cambiar y volver a intentar. La meta del mundial contra humanos sigue a veinticuatro años de distancia, y mientras tanto el torneo romano se juega en el Gazometro Ostiense entre el 23 y el 25 de octubre de 2026.