
Robótica
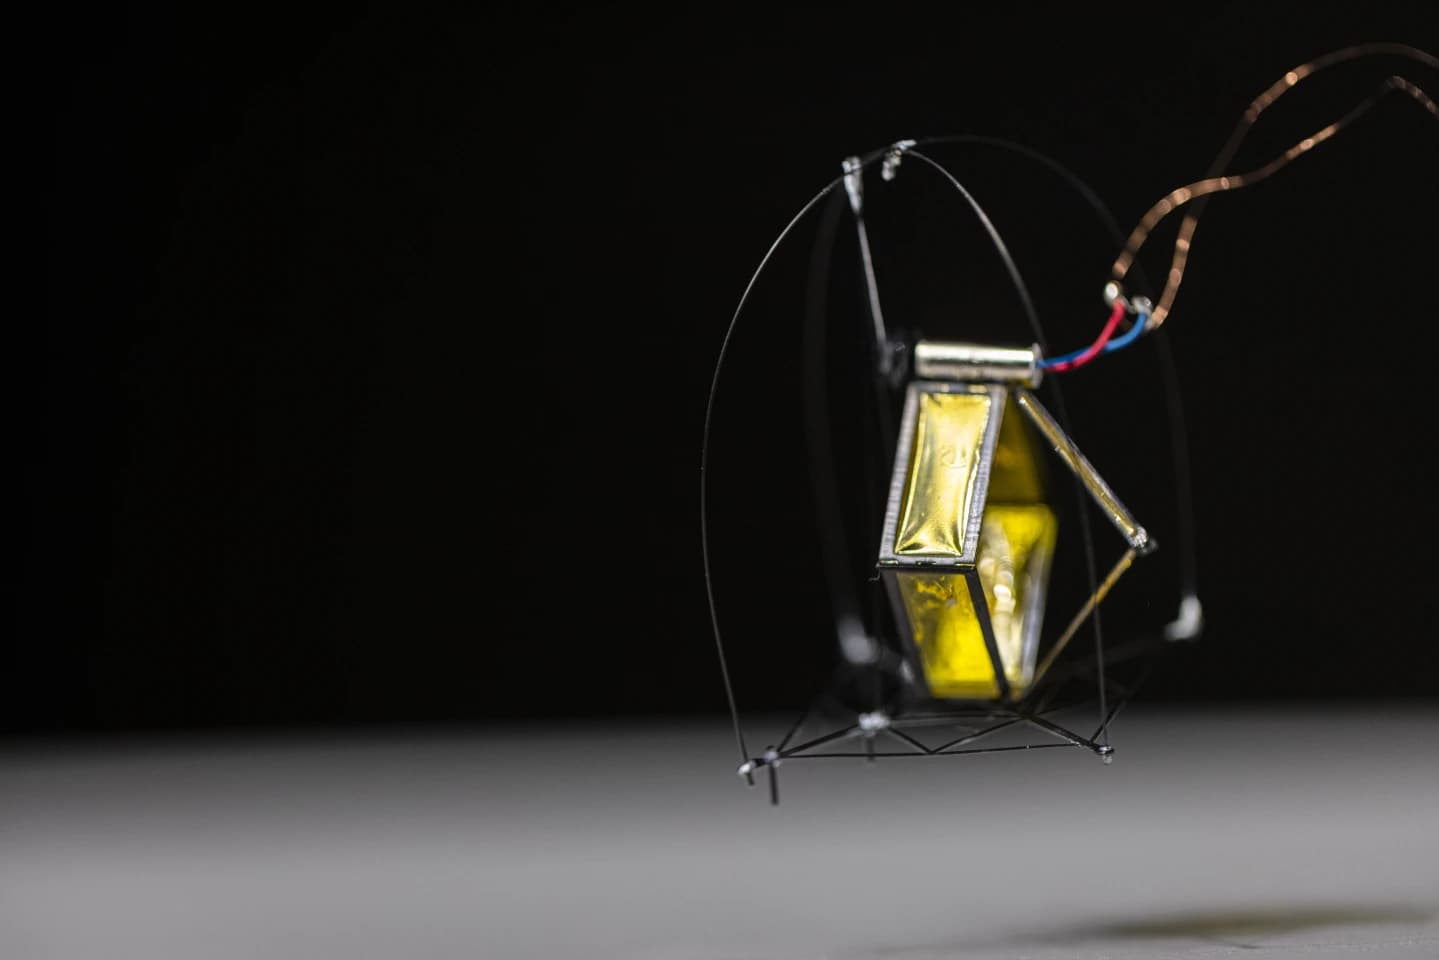
DirectHop, un robot saltador de 1 gramo inspirado en la pulga
El prototipo de la Universidad de Washington regula la altura de cada salto con la corriente de su motor y se endereza solo en cerca del 90% de las caídas.
New Atlas
Todas las notas publicadas en MechaNoticias. Ordenadas por fecha de publicación, de la más reciente a la más antigua.
2.099 notas · Página 14 de 88
El prototipo de la Universidad de Washington regula la altura de cada salto con la corriente de su motor y se endereza solo en cerca del 90% de las caídas.
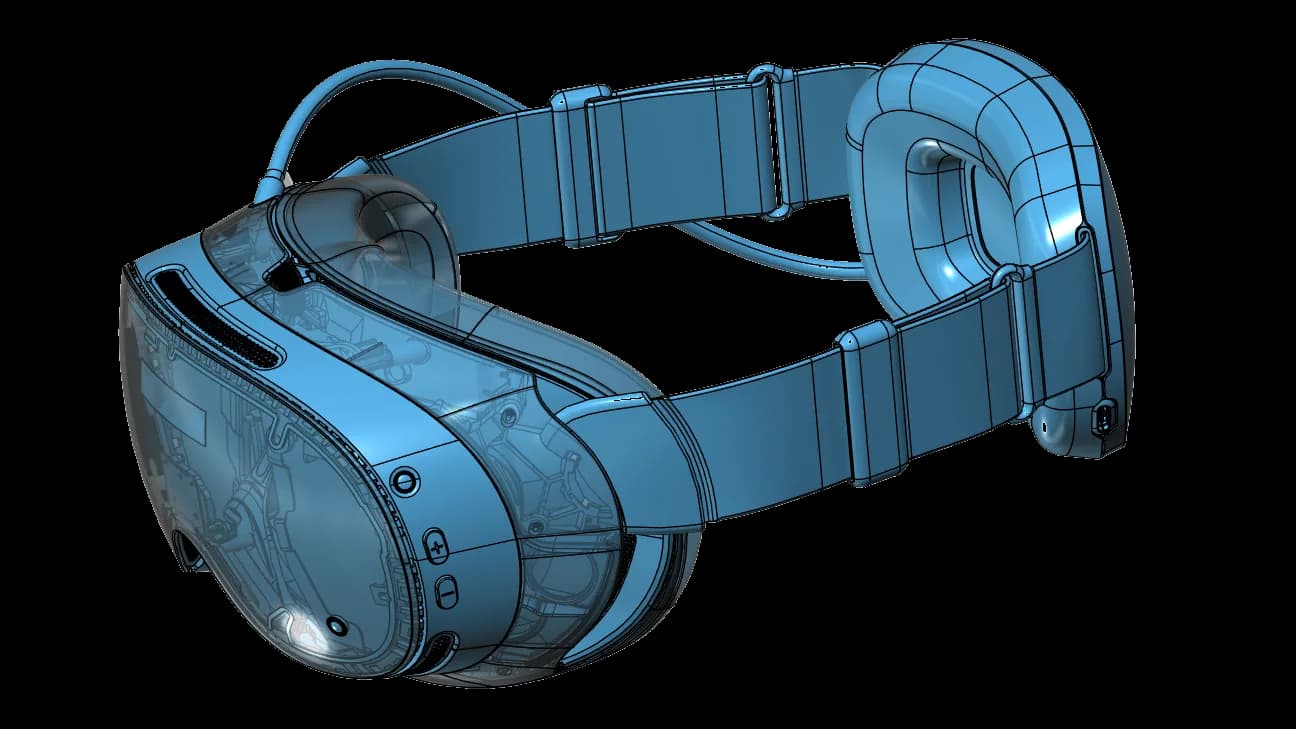
El repositorio trae archivos STEP del visor y los controles, y un diseño de referencia en KiCad y Altium para el puerto con MIPI y PCI Express.
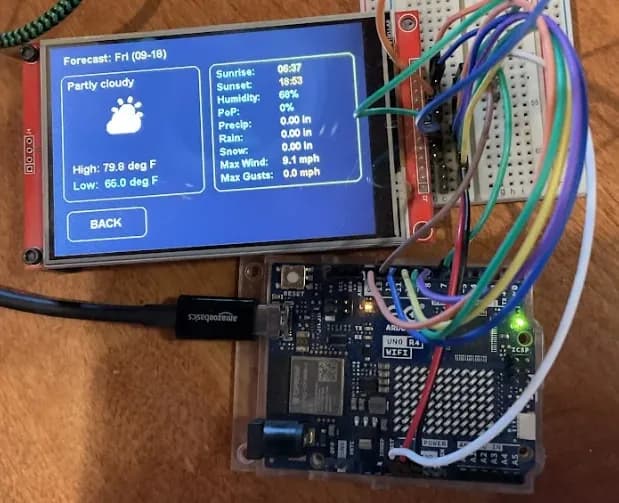
Dos usuarios del foro de Arduino hicieron caber en 32 kB de RAM una aplicación con interfaz táctil escrita para una placa de 480 MHz.
Eliana Otrera organiza Raspberry Jams en Forres desde 2020, con proyectos que van de trivias electrónicas a un invernadero automatizado.
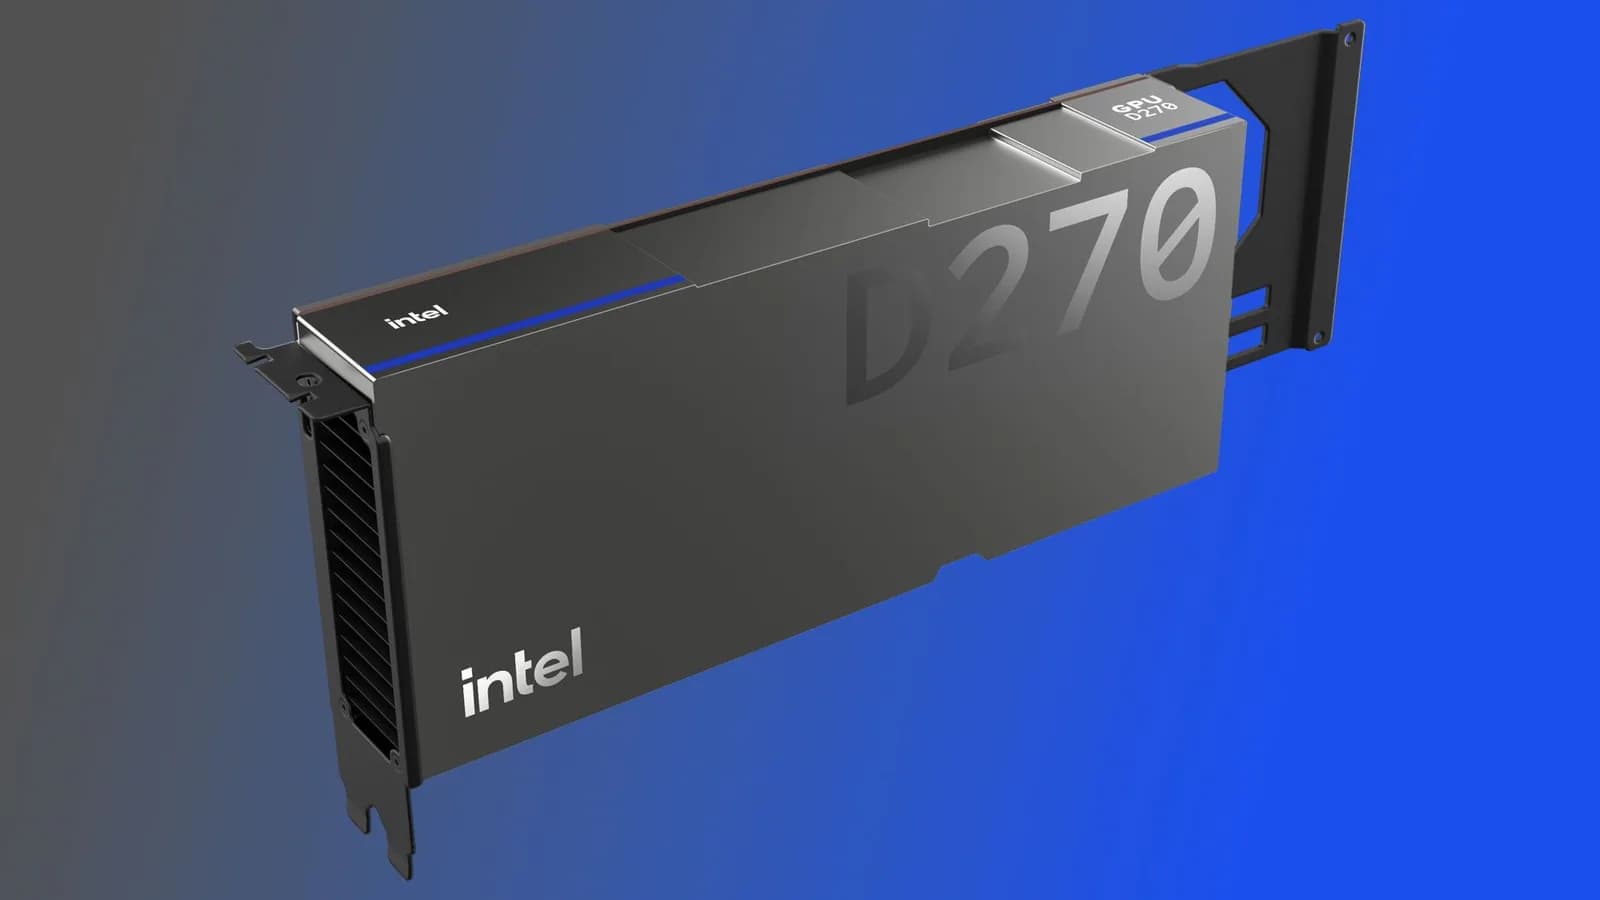
El acelerador de inferencia promete 1,3 PFLOPS en FP8, 1,5 TB/s de ancho de banda y refrigeración por aire en tarjetas PCIe de 350 W.
Los dynamic workflows dejan que el agente principal decida cuántos subagentes lanzar y cómo repartir el trabajo, a cambio de un costo mucho mayor.
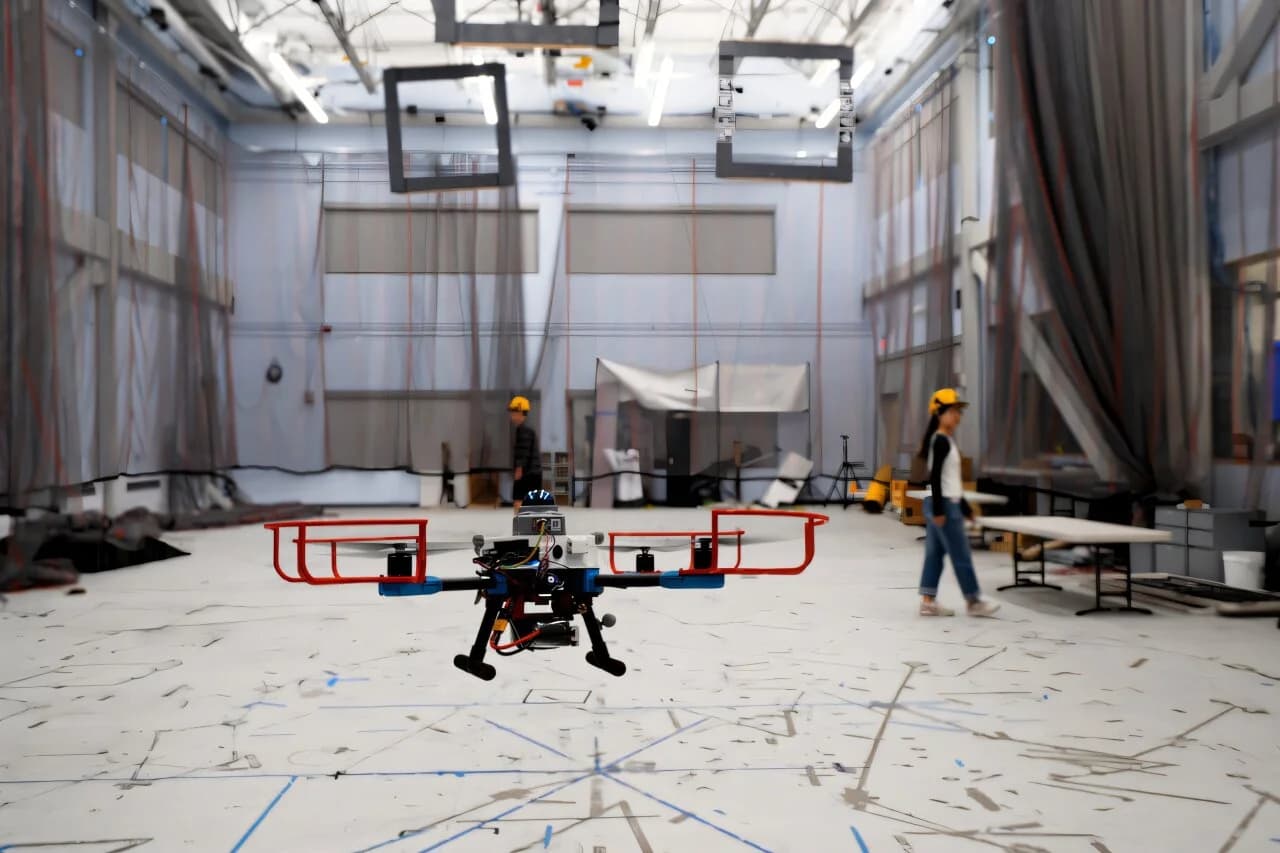
El sistema arma un corredor de vuelo seguro alrededor de lo que los obstáculos podrían hacer, sin mapa previo, y esquivó todo en 12 vuelos reales.
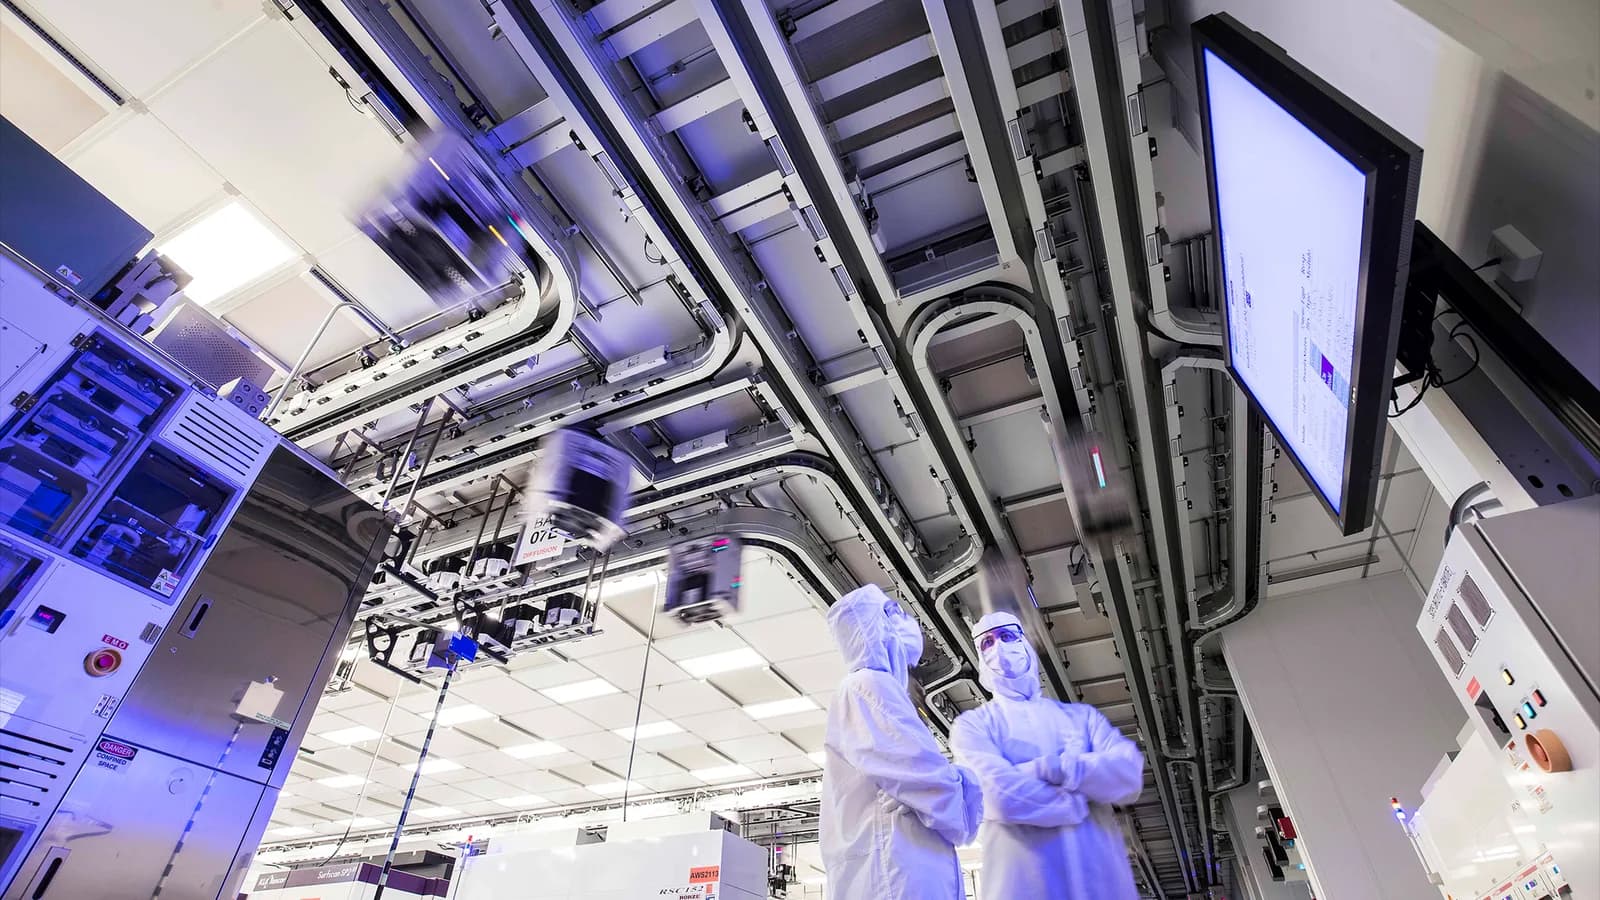
El nuevo proceso FD-SOI duplica la densidad de 22FDX, apunta a autos, IA en el borde y robótica, y entrará en producción en Dresde en 2028.
La versión más grande saca 56 puntos en el índice de Artificial Analysis y empata a Claude Code con Sonnet 5.5 en programación, aunque cuesta casi el triple que su antecesor.
El ingeniero Rob Newport financia en Kickstarter unas placas portadoras con M.2 PCIe y PoE, y liberó los archivos para imprimir en 3D sus propios racks.
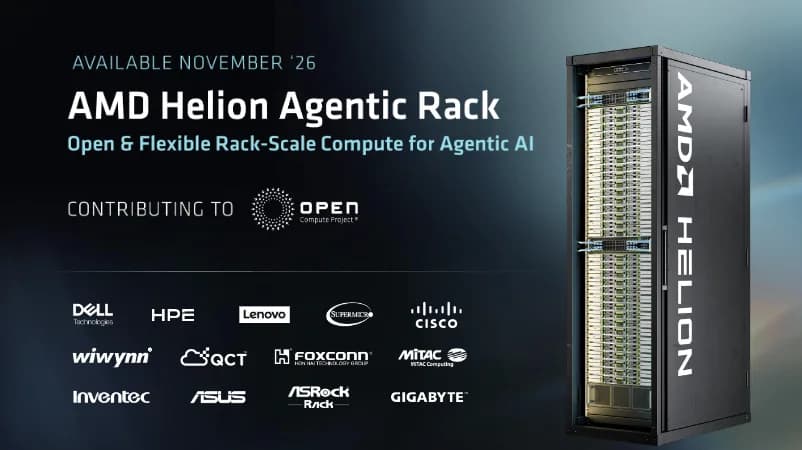
El diseño abierto para el Open Compute Project apunta a los servidores de CPU que usan los agentes de IA y AMD adelantó su llegada a noviembre de 2026.
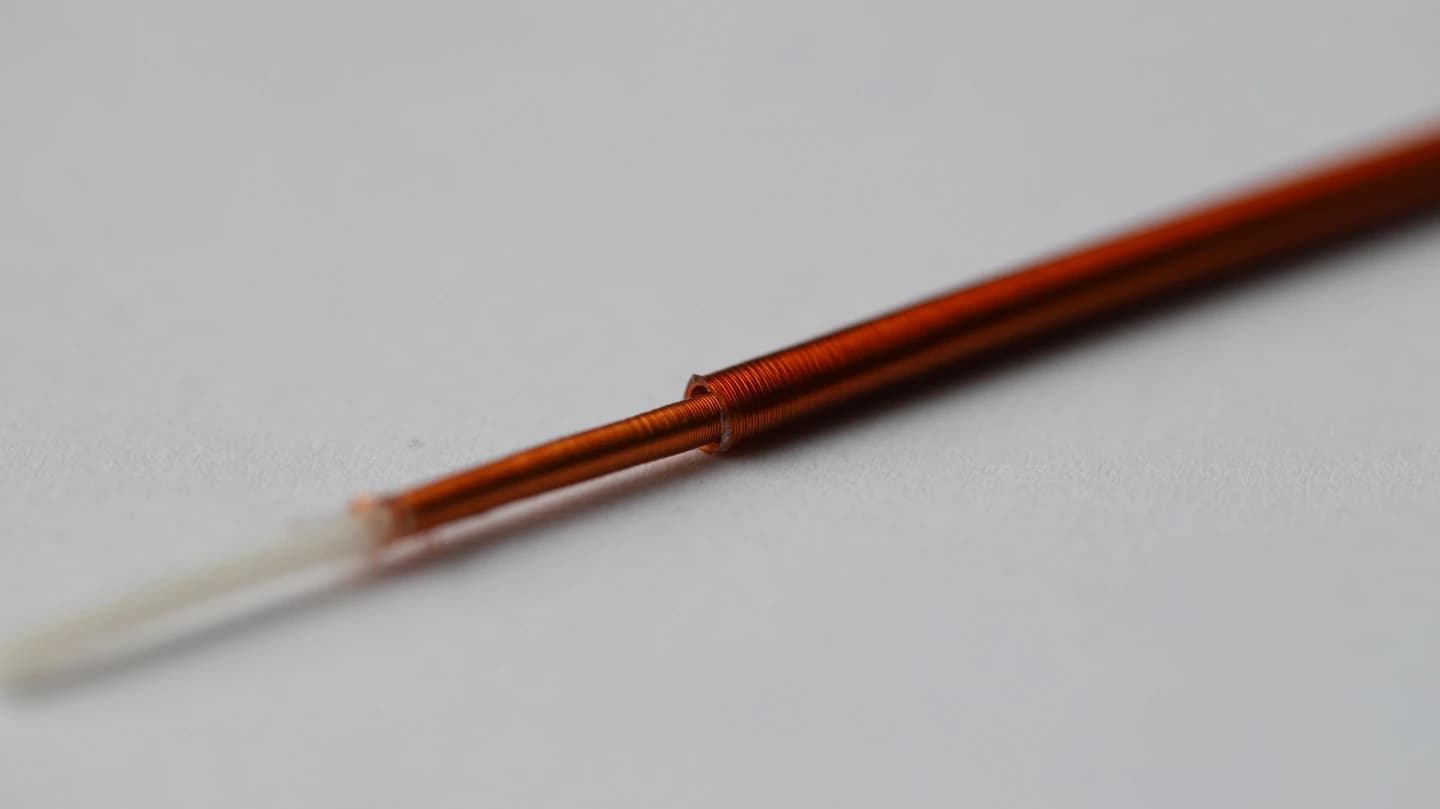
Mide entre 1 y 3 milímetros de diámetro, no tiene engranajes y cuatro unidades juntas levantan una barra de chocolate de 46 gramos.
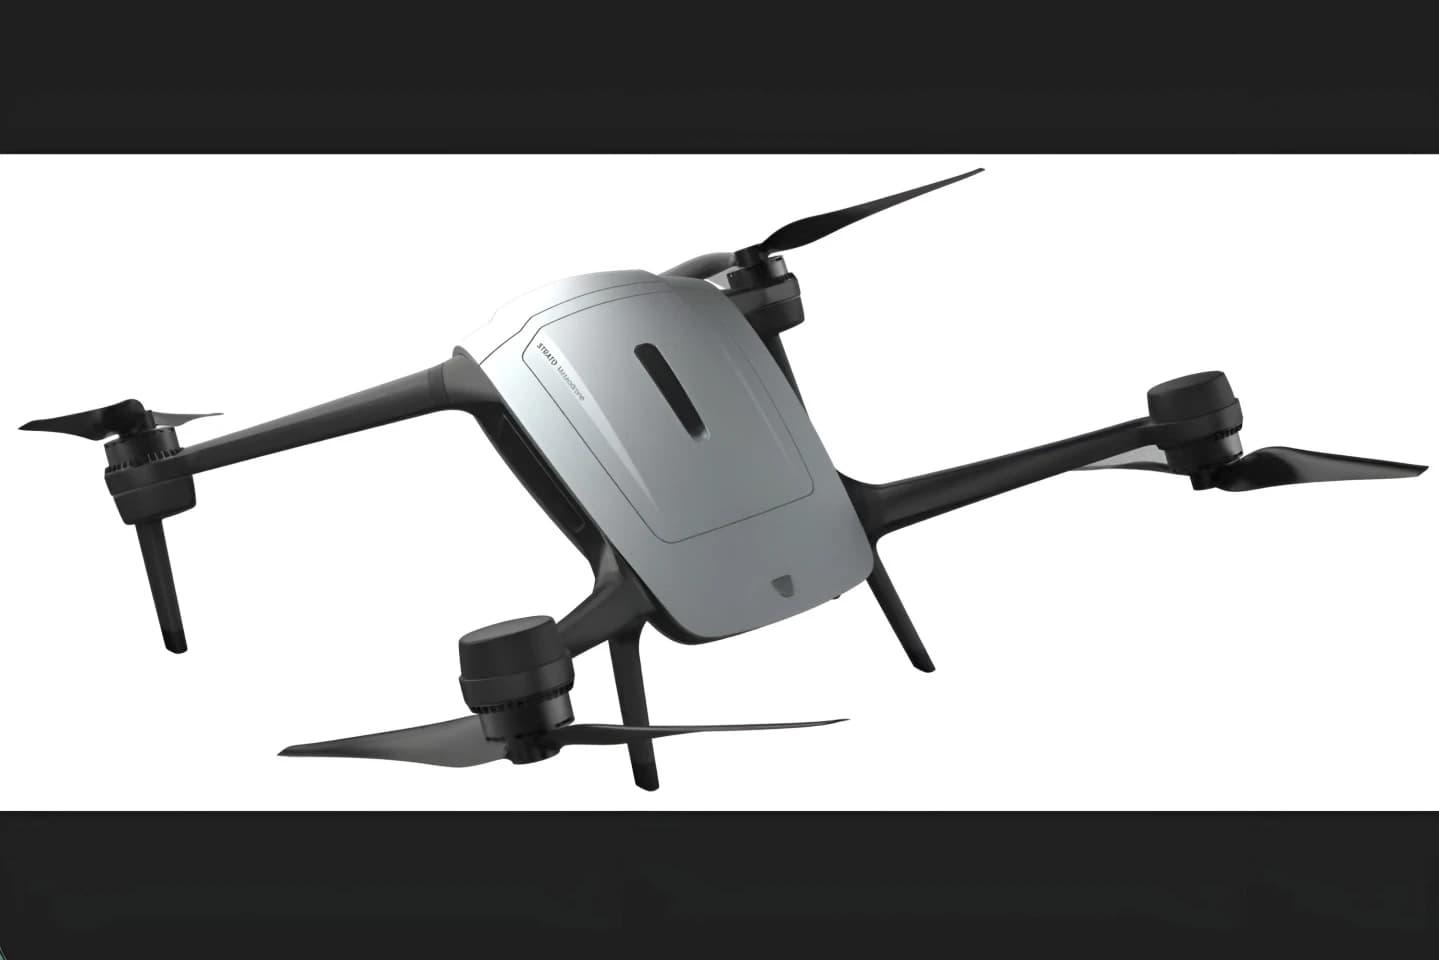
El cuadricóptero suizo es reutilizable, resiste vientos de 129 km/h y puede despegar a cualquier hora, a diferencia de los globos sonda que se lanzan dos veces al día.
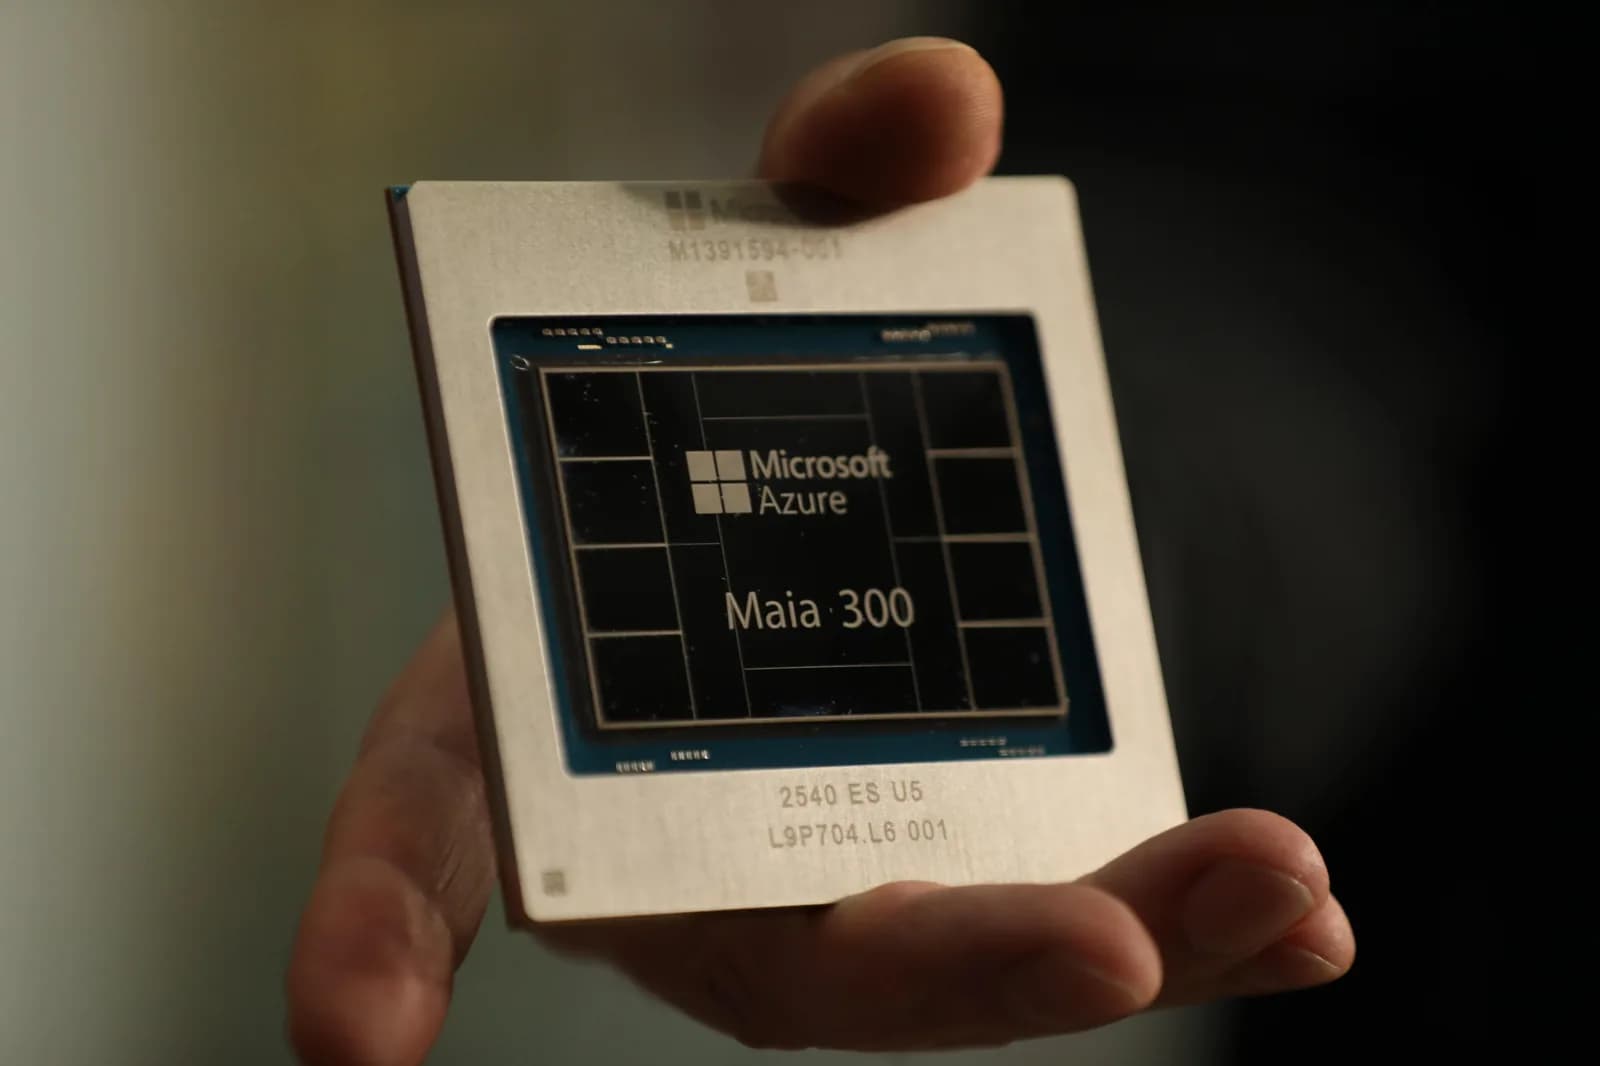
La tercera generación del acelerador propio de Microsoft se fabrica en el nodo N2P de TSMC y entrará a producción en 2027.
Artificial Analysis lo ubica como el mejor modelo fuera de Estados Unidos y China, pero cuesta más de cuatro veces lo que sus rivales de inteligencia parecida.
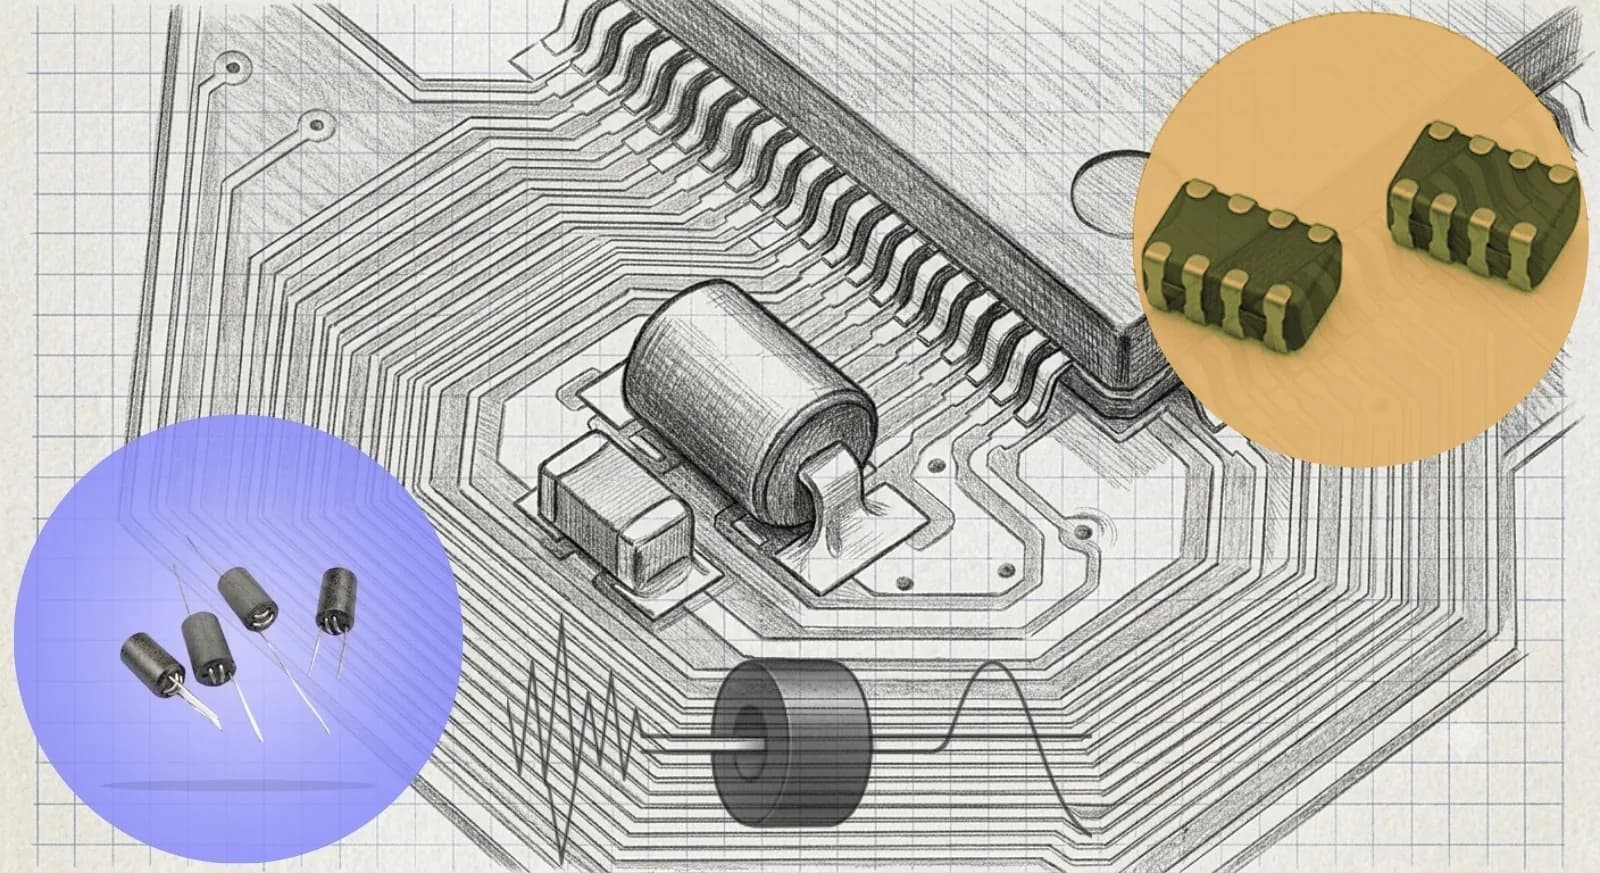
EDN explica por qué la perla de ferrita no es un inductor, cómo leer su hoja de datos y qué errores de diseño la convierten en un amplificador de ruido.
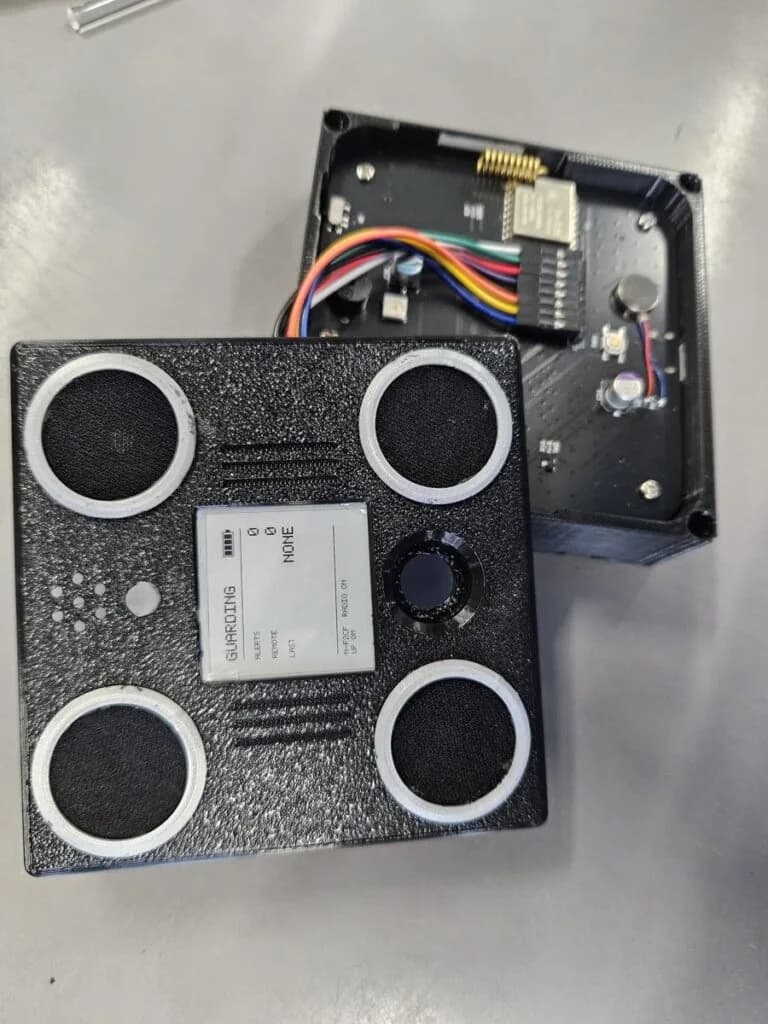
El proyecto abierto de Agam Rossen usa cuatro micrófonos MEMS y escucha incluso a los drones FPV por fibra óptica, que no emiten señal de radio.
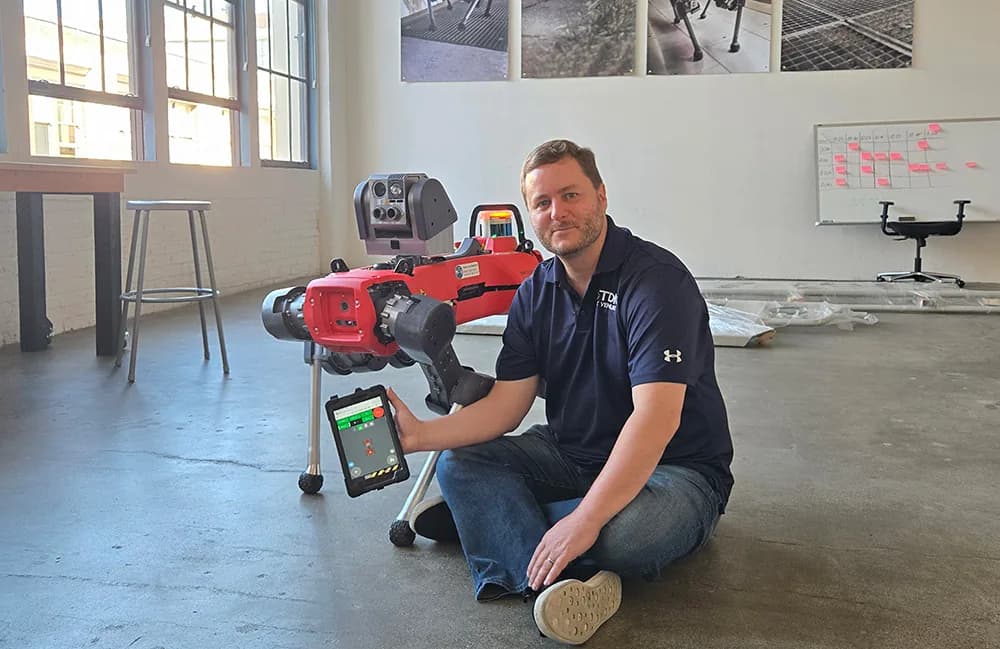
Nicolas Sauvage, de TDK Ventures, sostiene que la destreza robótica se mide en flujos completos sin ayuda humana y no en lo que un robot hace una vez en una demostración.
Un académico de la Universidad Metropolitana de Cardiff explica por qué doblar una polera dice más de la inteligencia de un robot que correr 100 metros en 8,64 segundos.
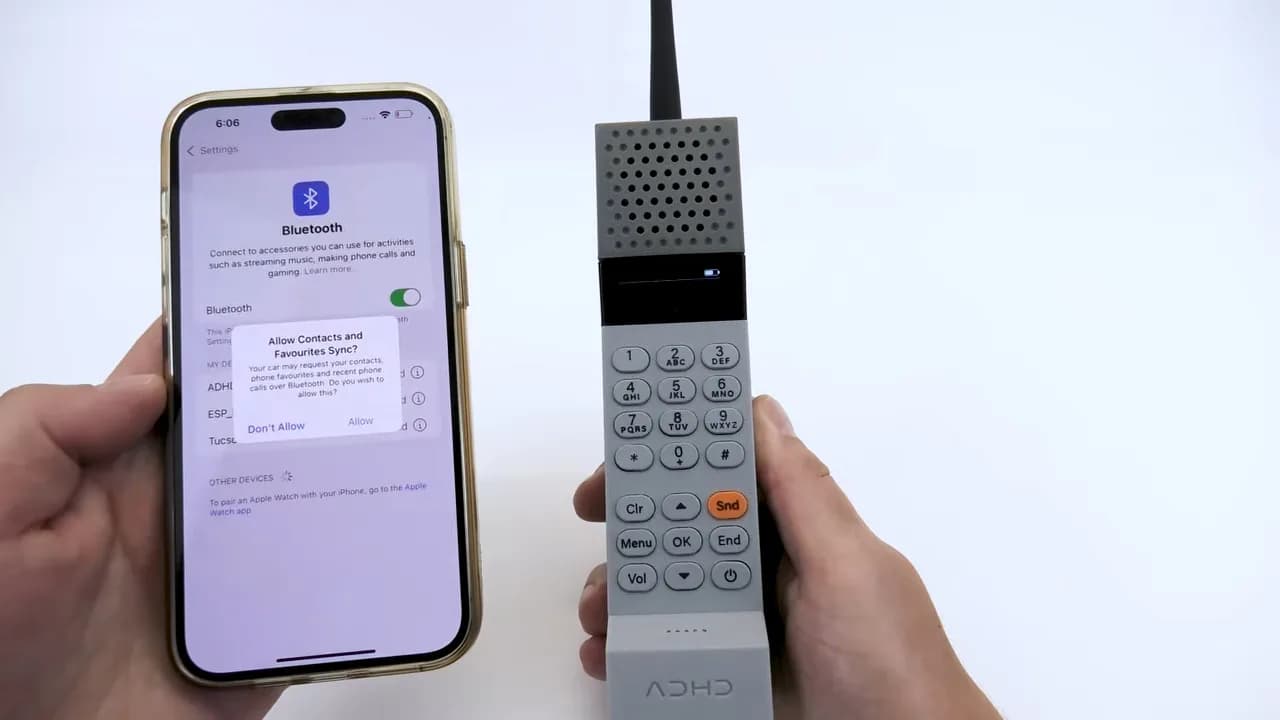
Kevin Noki partió con un ESP32, lo cambió por un módulo Bluetooth HFP por la calidad del audio y modeló la carcasa en espuma antes de imprimirla.
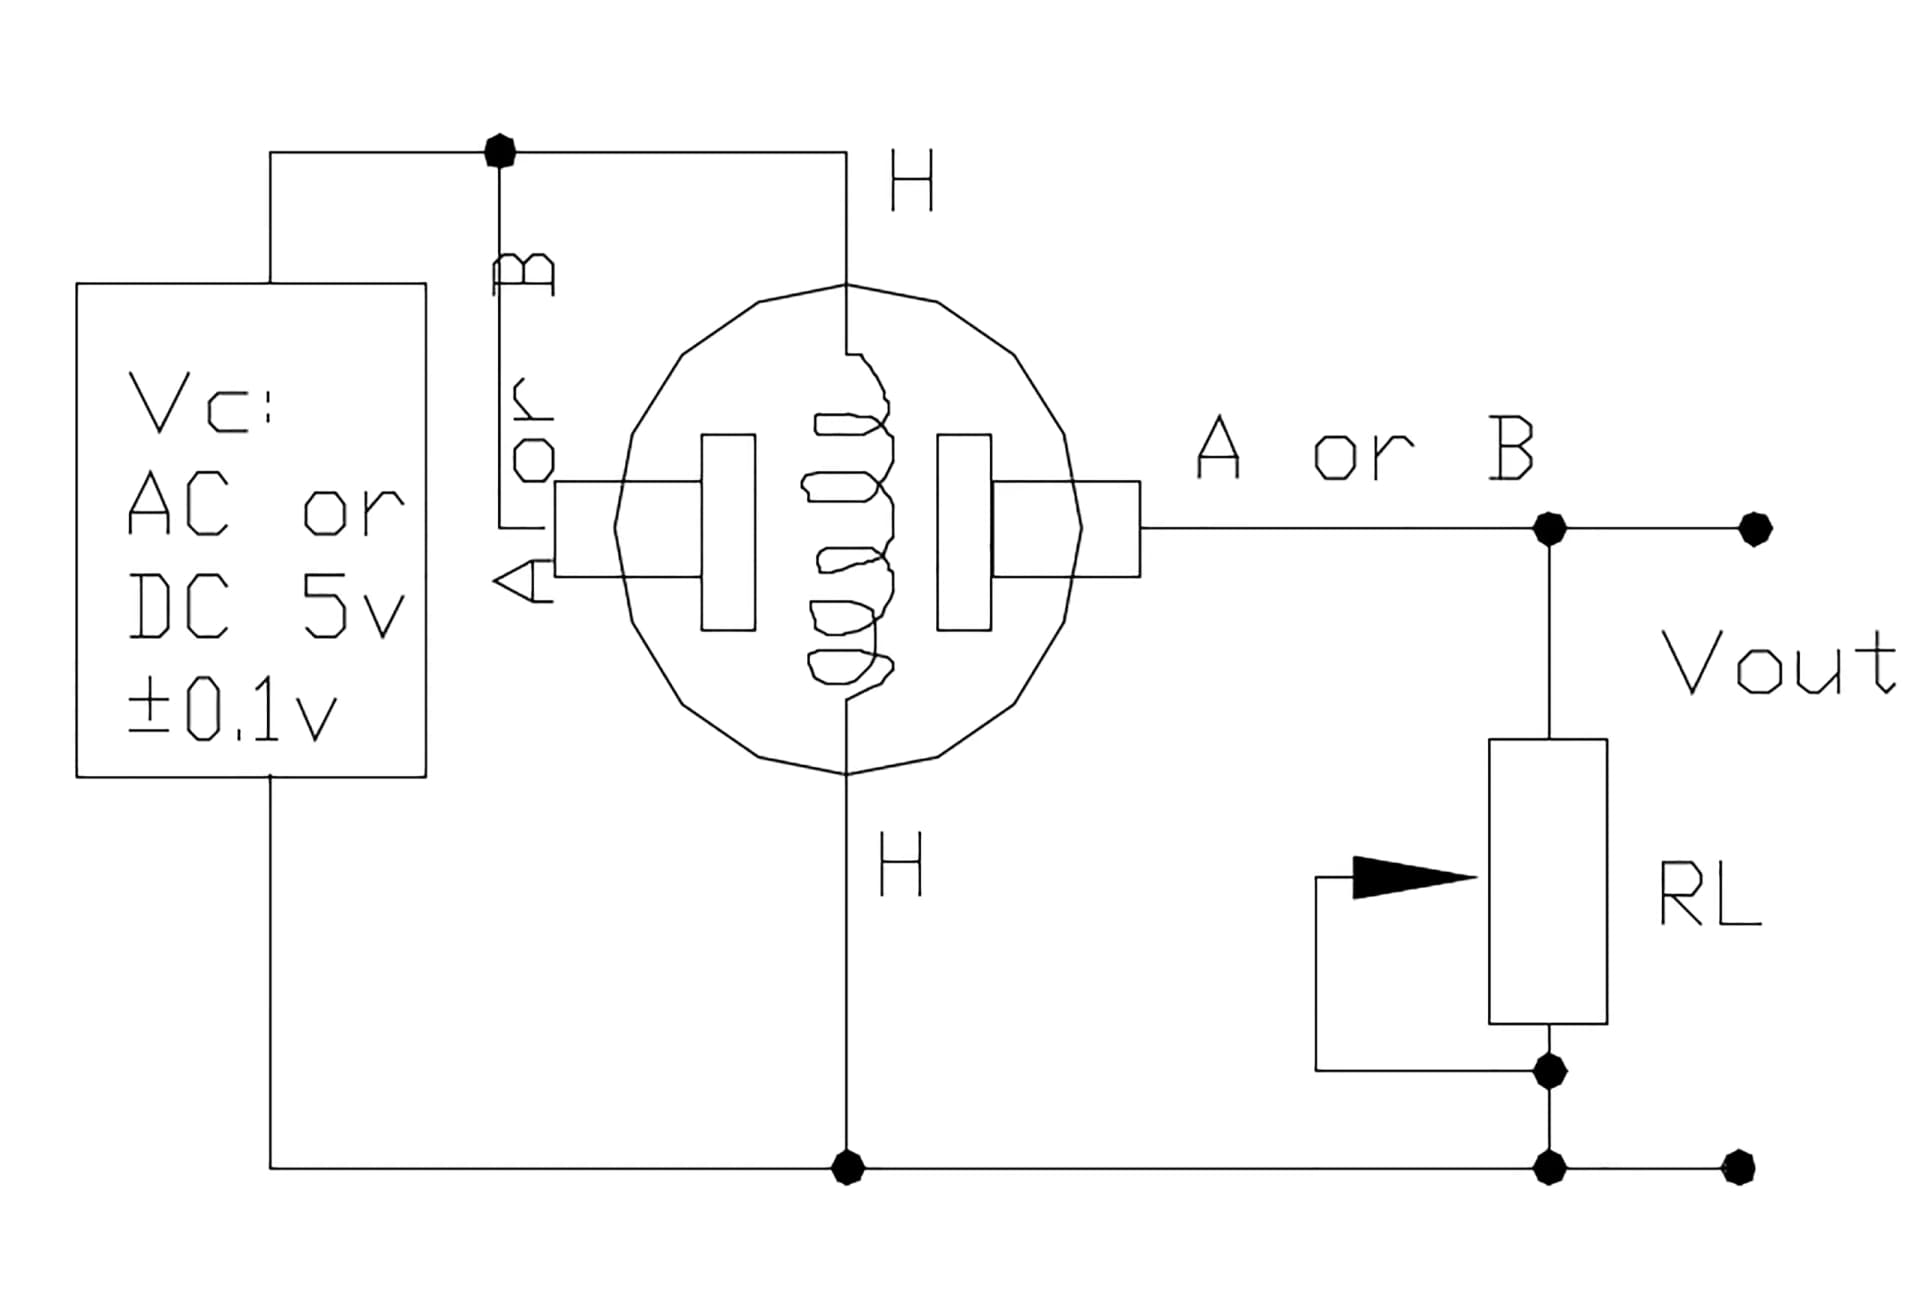
El circuito de Open Electronics no usa microcontrolador, compara la señal del sensor con el disparador de un 555 y suma un relé para usarlo como detector de gas.
El modelo de Microsoft se apoya en Qwen3.5-9B de Alibaba y llega a un mercado donde ya compiten más de 100 modelos de decisión tras el debut de Jev.
El fabricante de robots industriales usa modelos de pocos miles de millones de parámetros, inferencia dentro de la fábrica y correcciones humanas tomadas de cada despliegue.
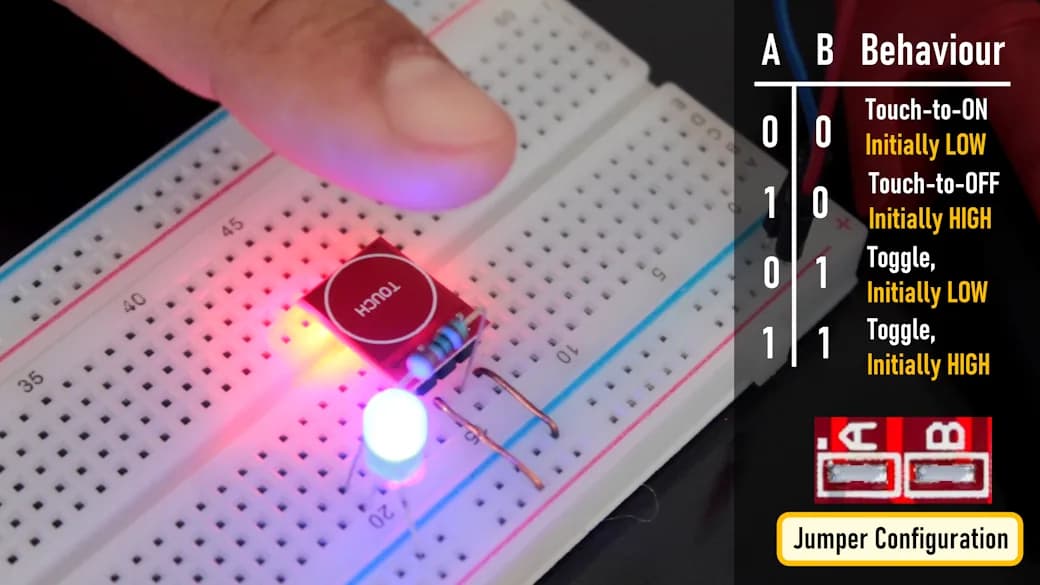
El módulo detecta el toque a través de plástico, vidrio o madera, consume menos de 2 microamperes en reposo y se configura con dos puentes de soldadura.