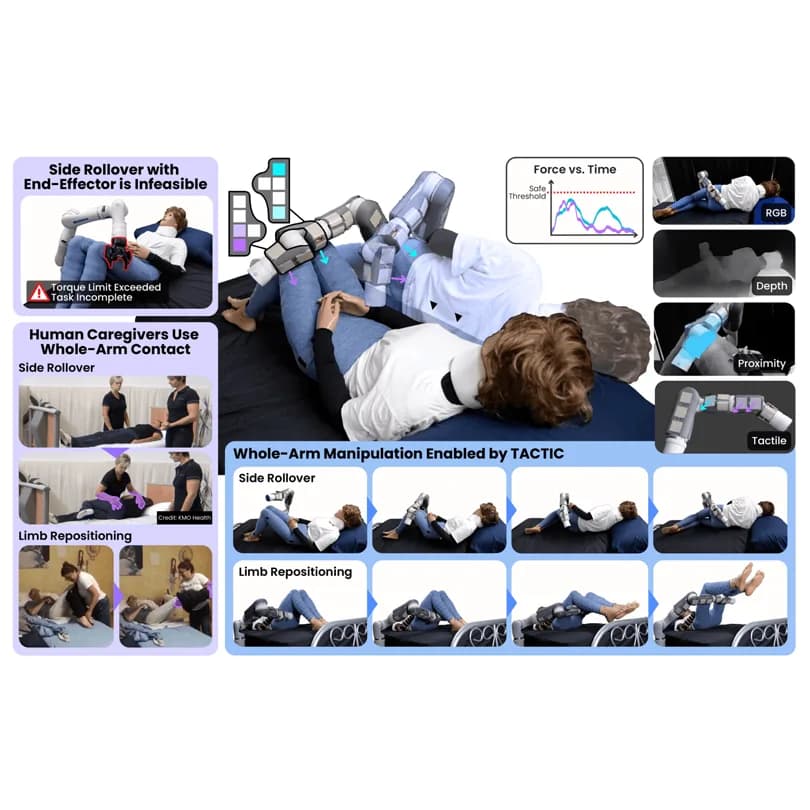
TACTIC usa todo el brazo del robot para mover un maniquí
El controlador del Toyota Research Institute combina cámara RGB-D, tacto distribuido y cinemática analítica para anticipar cómo se forman, deslizan y se rompen los contactos.
Todas las notas publicadas en MechaNoticias. Ordenadas por fecha de publicación, de la más reciente a la más antigua.
2.118 notas · Página 28 de 89

El controlador del Toyota Research Institute combina cámara RGB-D, tacto distribuido y cinemática analítica para anticipar cómo se forman, deslizan y se rompen los contactos.
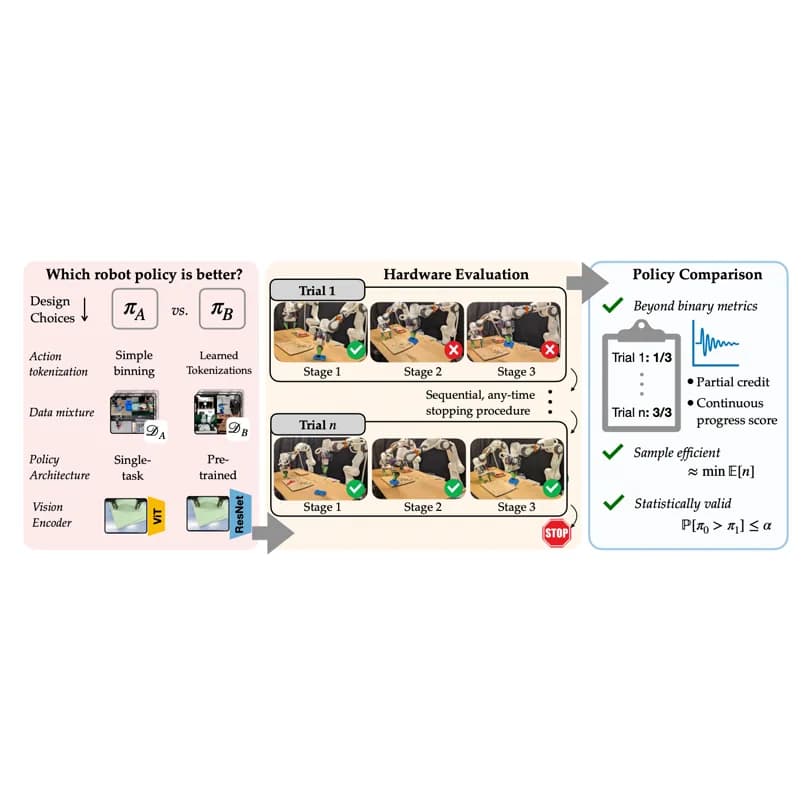
El Toyota Research Institute propone comparar políticas de manipulación con inferencia válida en cualquier momento, y detener el experimento apenas la evidencia alcanza la confianza pedida.
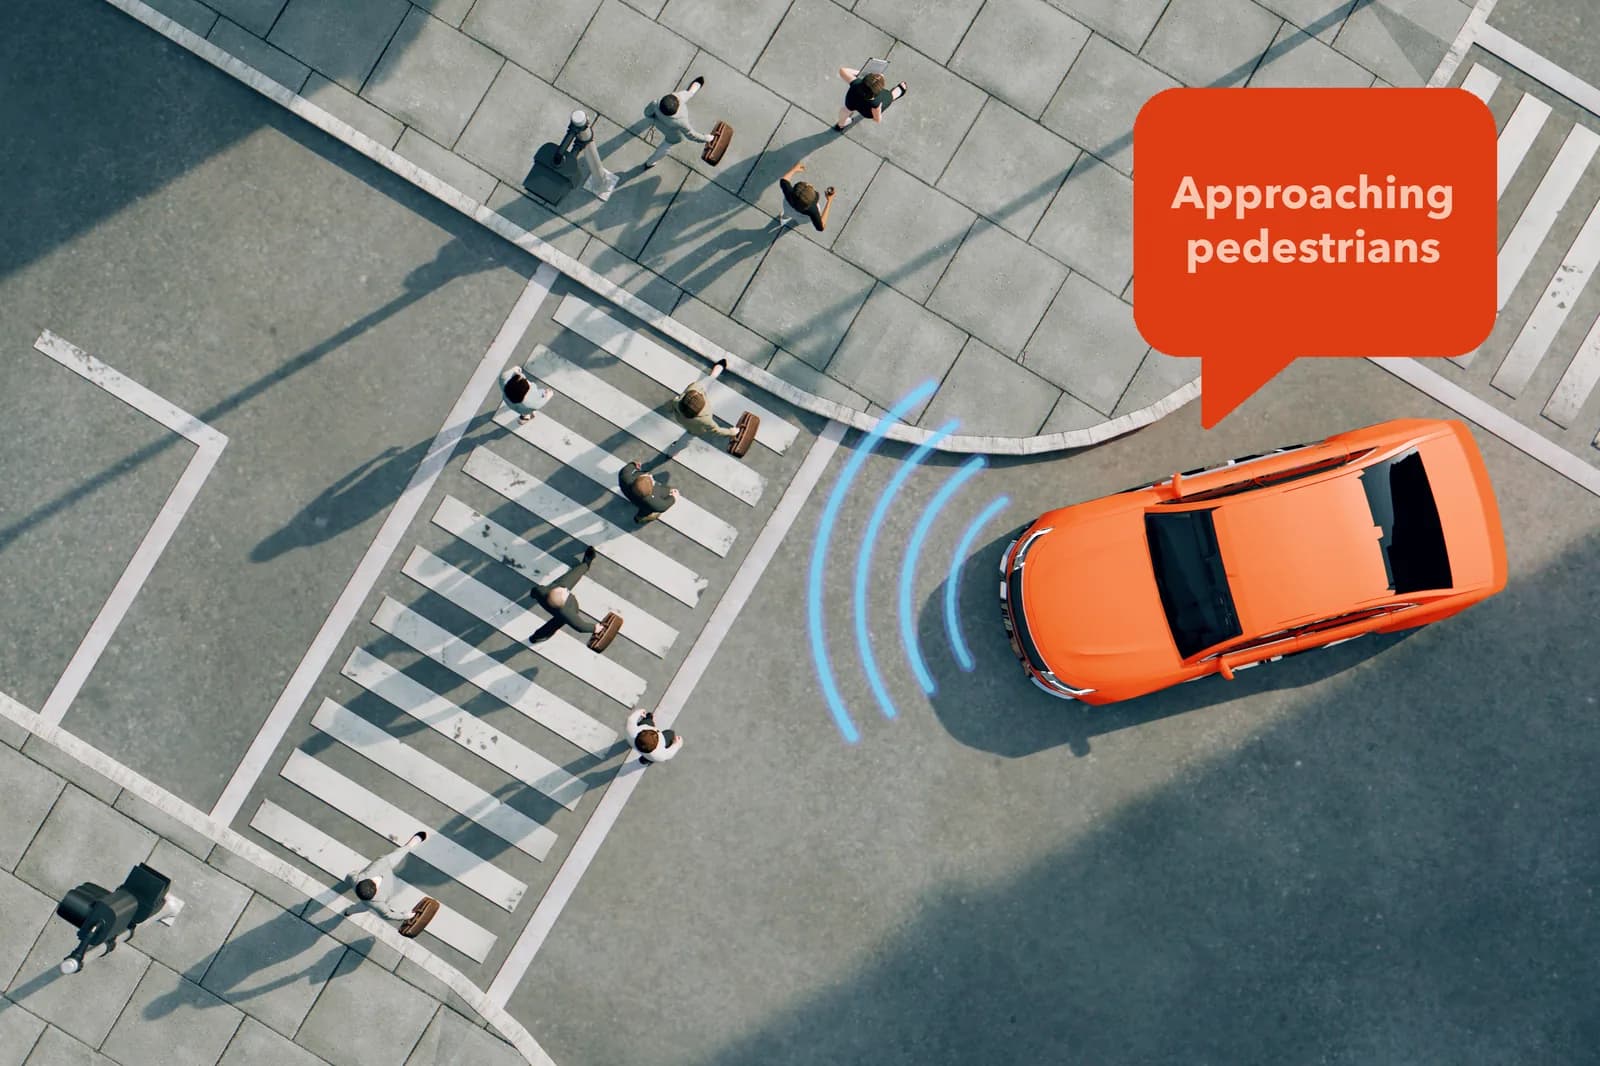
El módulo desarrollado por el MIT y Motional traduce el razonamiento del planificador a conceptos legibles, y en pista destapó que el modelo había elegido una trayectoria de colisión.

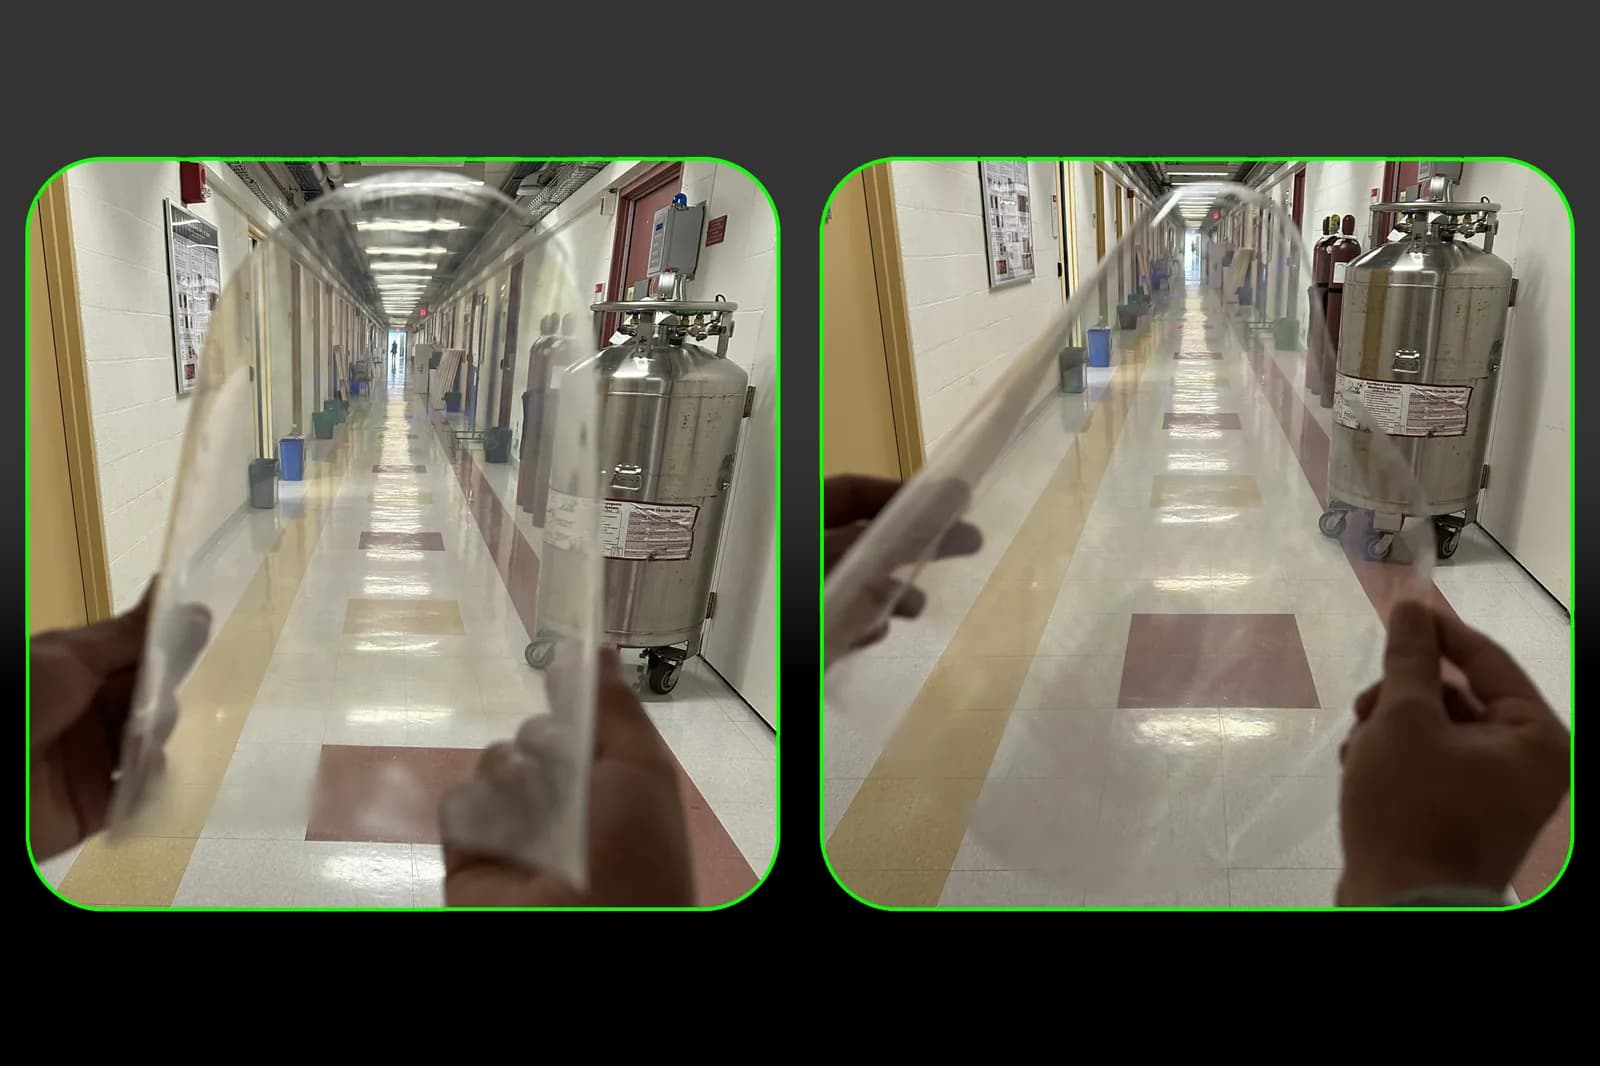
El equipo del MIT dobló un chip miles de veces alrededor de cilindros cada vez más finos, hasta el grosor de un tornillo pequeño, sin que el rendimiento óptico cayera.

El equipo de Hacktron AI encadenó un fallo de libheif en el foro de la comunidad con un error del inicio de sesión único, y dejó un pull request en el repositorio privado como prueba.

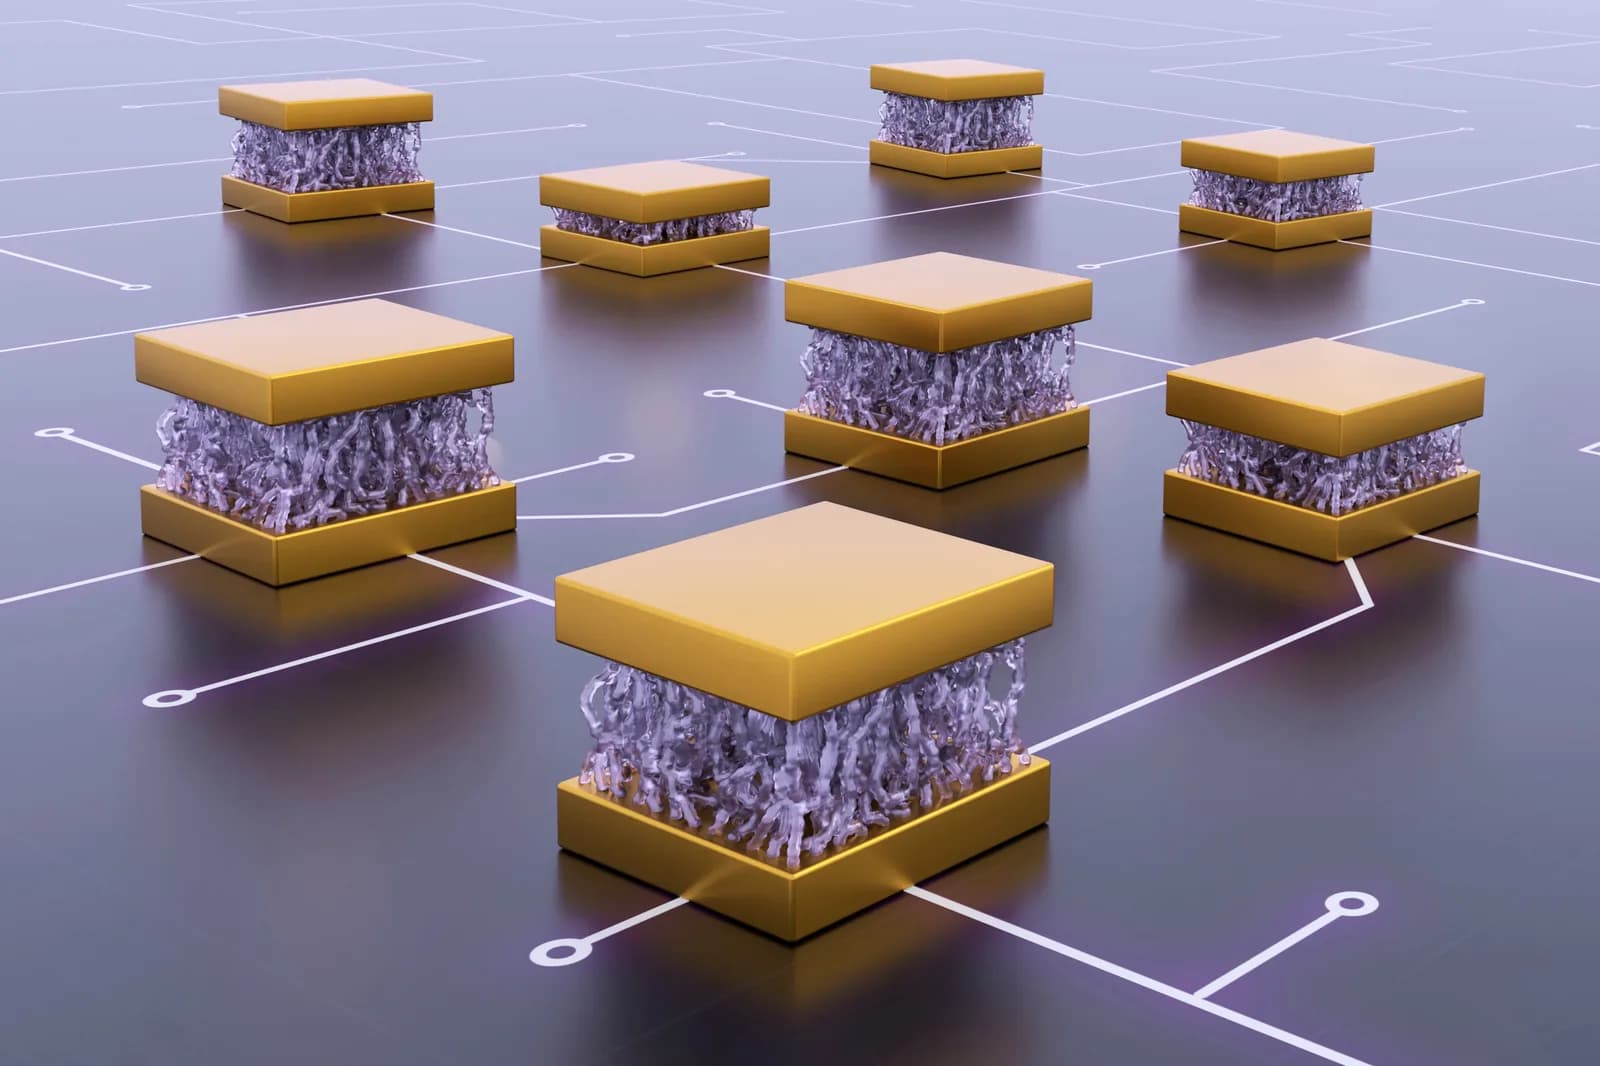
Una película delgada de PDMS entre dos electrodos metálicos acumula estímulo y se dispara como una neurona, con cómputo y memoria en un solo dispositivo a nanoescala.

El método del MIT aplica las reglas de valencia antes del paso caro de generación, que hoy se lleva cerca del 90% del costo de cómputo de crear un material usable.

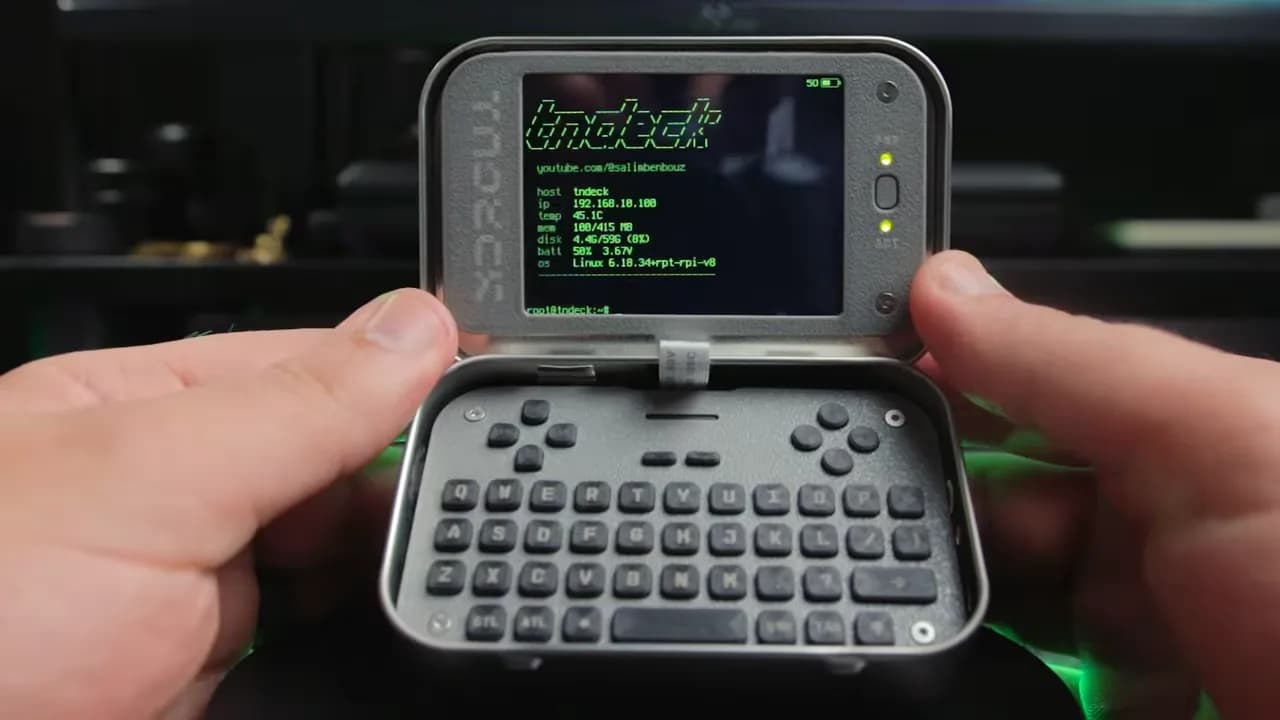
El TN Deck de Salim Benbouziyane mete pantalla, teclado, parlante y batería recargable alrededor de un Raspberry Pi Compute Module Zero.

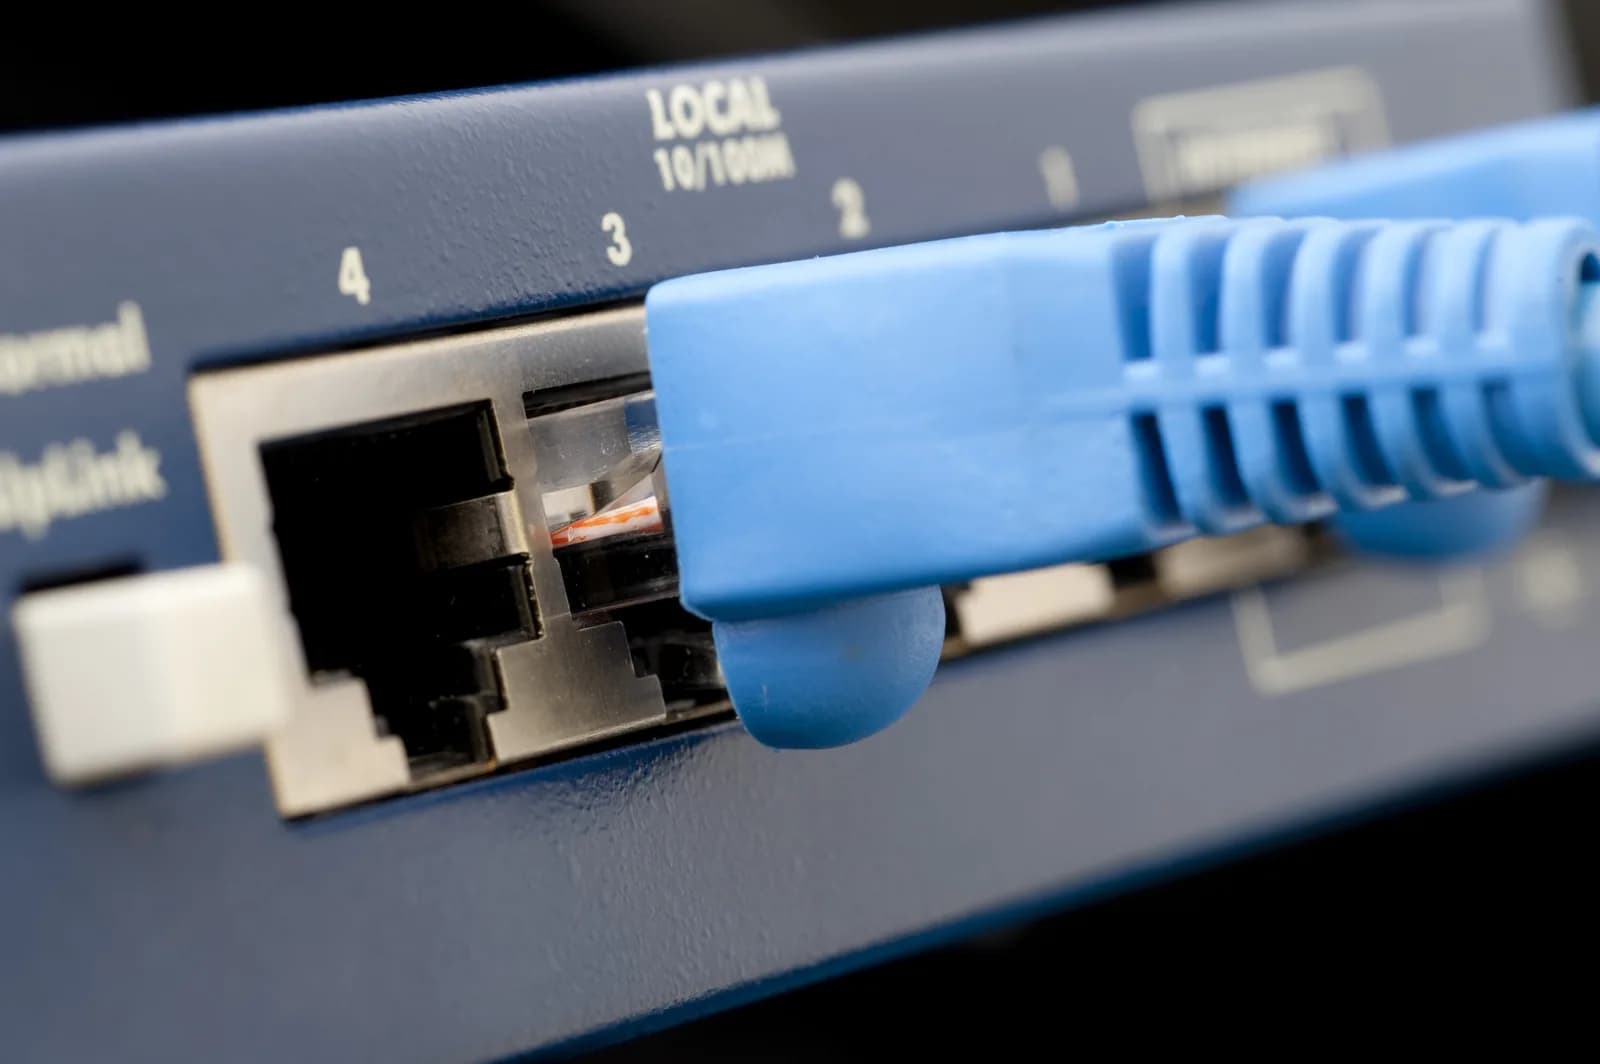
Hackaday instaló el sistema en una placa Intel D2500CC de dos núcleos a 1,8 GHz con 2 GB de RAM, después de que OpenWrt no reconociera ninguna de sus cuatro tarjetas Ethernet.

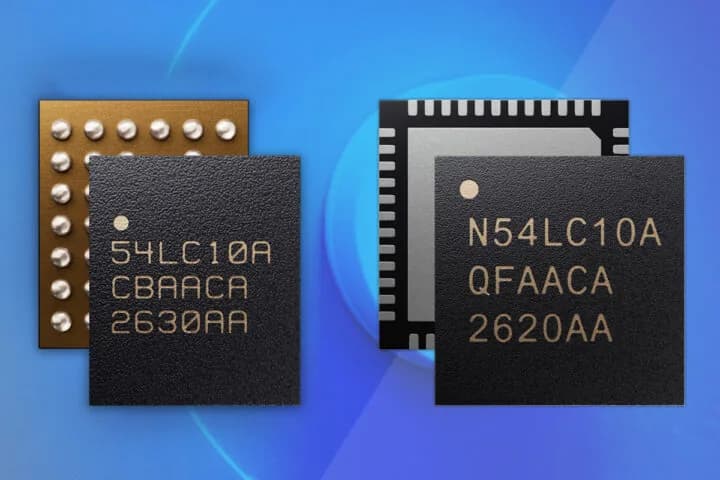
El integrado corre un Cortex-M33 a 128 MHz con radio Bluetooth LE y 802.15.4, y llega con menos memoria y menos periféricos que el nRF54L15.

El informe que Interconnects preparó para legisladores estadounidenses pone la ventaja china en 1.600 millones de descargas y en más del 80% del uso de OpenRouter.

La comparación se corrió con el framework Harbor contra Claude Code, Codex, OpenCode y el entorno de DeepSeek, todos vendidos como agentes de programación, y Strands dice no ser uno.

Aaron Gayle genera la imagen línea por línea, sin memoria de cuadro, y supera los 720p que hasta ahora eran el techo de la familia Raspberry Pi Pico.

Borna Kovač recortó la placa de un módem MF800, la metió dentro de un teclado para iPhone y le adaptó el controlador de una pantalla Sharp monocroma.

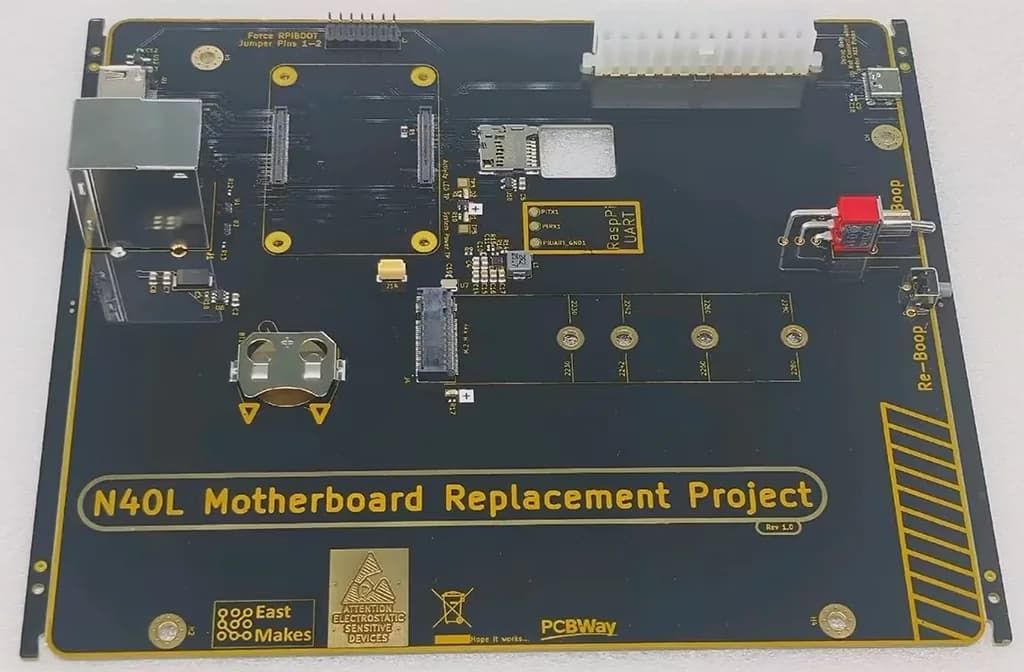
El youtuber EastMakes diseñó una placa madre a medida para el chasis del HP ProLiant N40L, con ranura NVMe y USB 3.0 que la máquina original nunca tuvo.

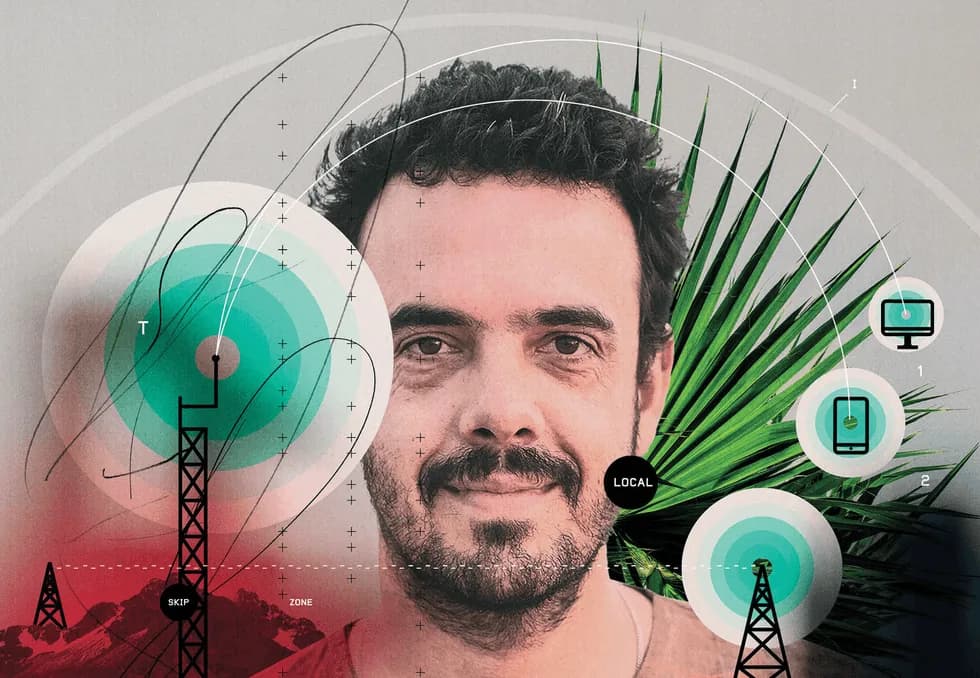
La organización Rhizomatica liberó como código abierto una radio digital que usa la ionosfera como espejo y transmite fotos, correos y notas de voz con 20 watts.

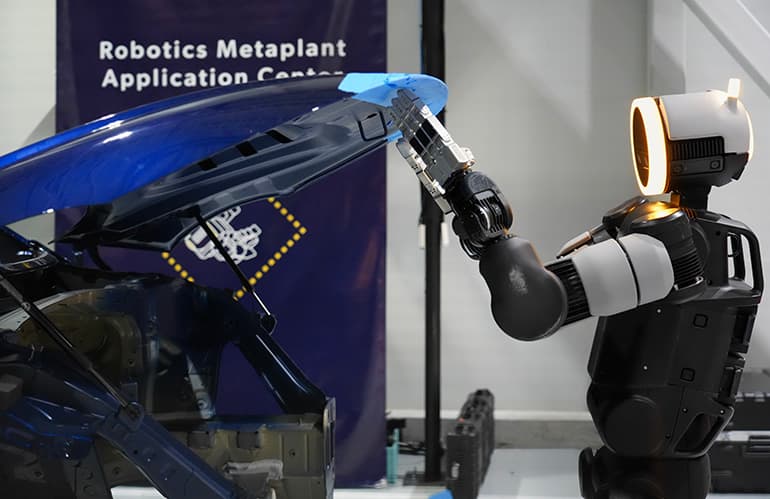
El nuevo centro de Georgia toma piezas, plantillas y estaciones de trabajo reales de la línea de autos, les suma robots Atlas y operadores, y produce datos para entrenar conductas.

La serie combina dos núcleos Arm, DSP para audio y el modo High Data Throughput de Bluetooth 7, que Realtek lleva a 15 Mbps con una variante propia.

El pez robótico conserva el diseño mecánico en toda la escala y solo cambia el grosor de las varillas de fibra de vidrio que forman la cola.

La empresa publicó tres mediciones internas sobre cuánto de su propio desarrollo hace ya el modelo, cómo vigila a sus agentes y qué parte del cómputo destina a seguridad.

MarkTechPost ordenó 11 proyectos de código abierto según lo bien que documentan la inferencia local, con los datos de cada repositorio leídos en GitHub el 18 de septiembre de 2026.

El montaje usa un emisor infrarrojo de 940 nm, un receptor de 38 kHz y la plataforma climate_ir de ESPHome, y deja el equipo dentro de Home Assistant sin pasar por una cuenta en la nube.

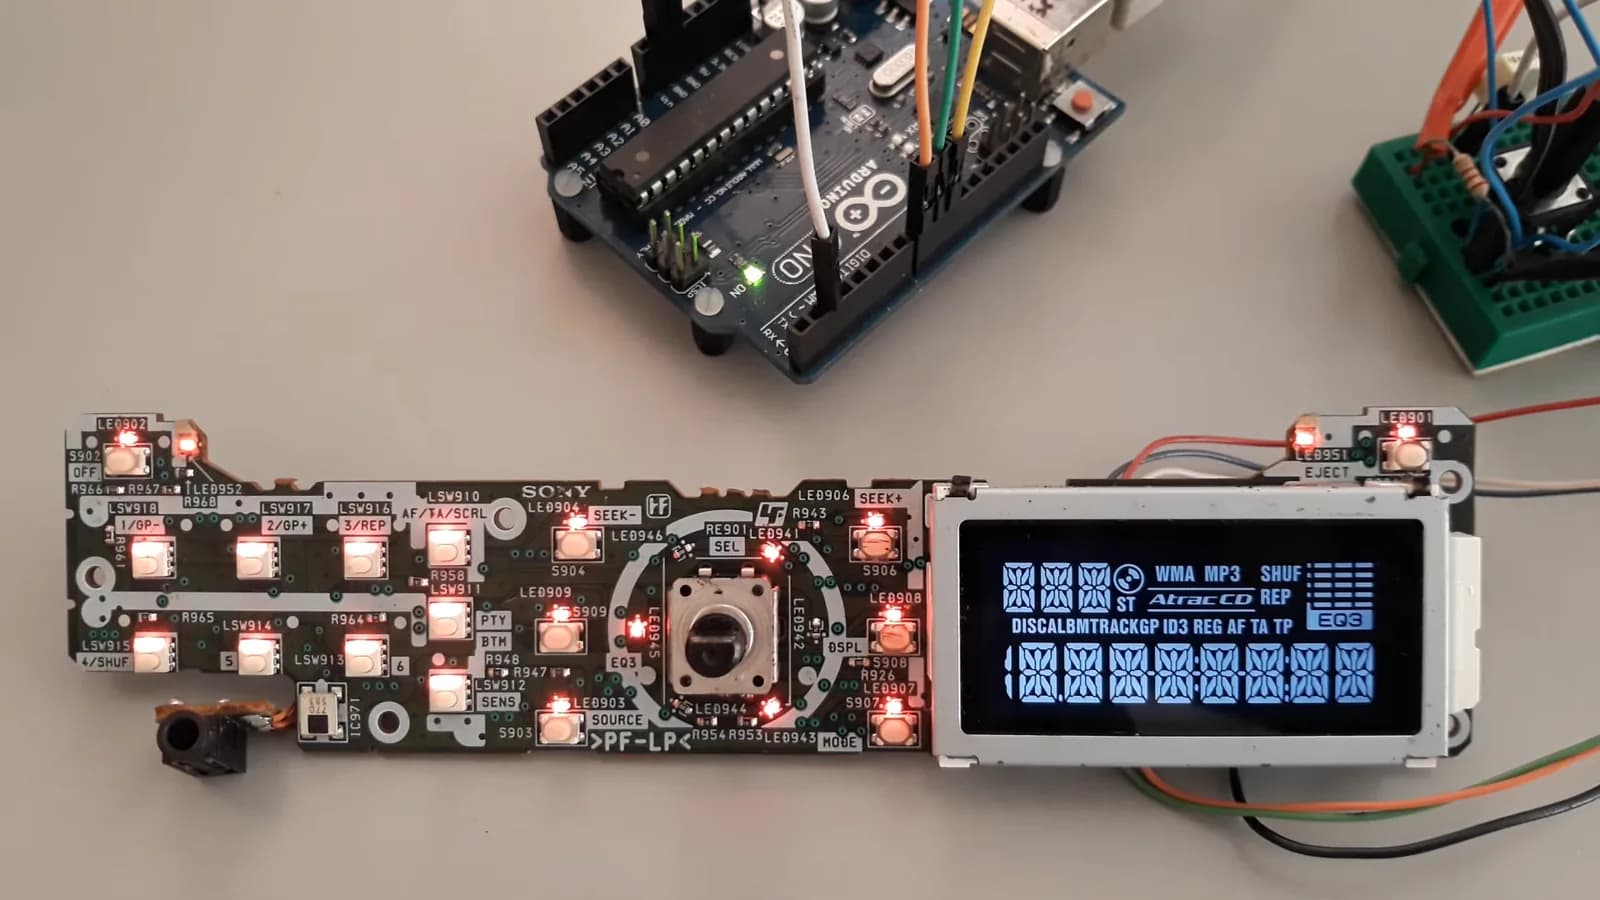
Jose Luis Monteiro hizo ingeniería inversa del panel frontal del equipo y publicó el código en GitHub con licencia MIT, para que cualquiera lo tome como punto de partida.

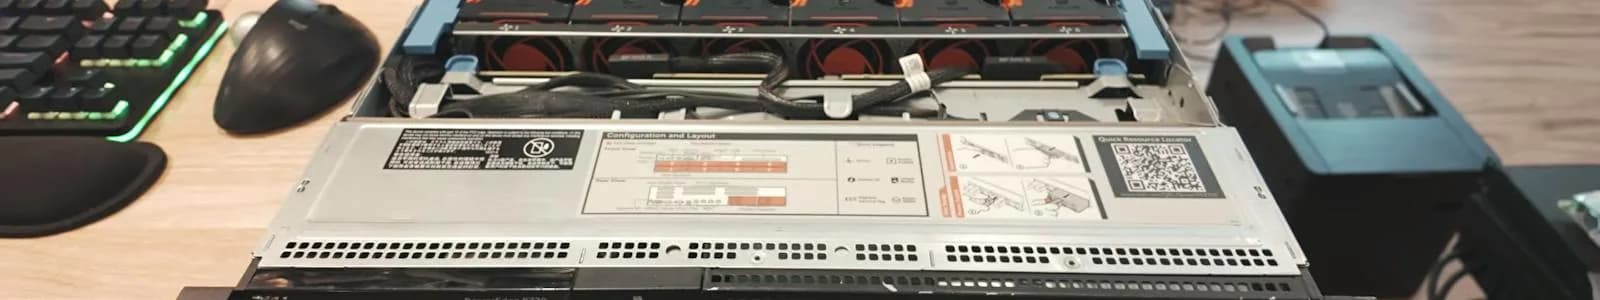
El youtuber MattMo llenó un Dell PowerEdge R720 de 2012 con 384 GB de memoria DDR3 ECC y ejecutó modelos completos en los dos Xeon, sin una sola tarjeta aceleradora.