
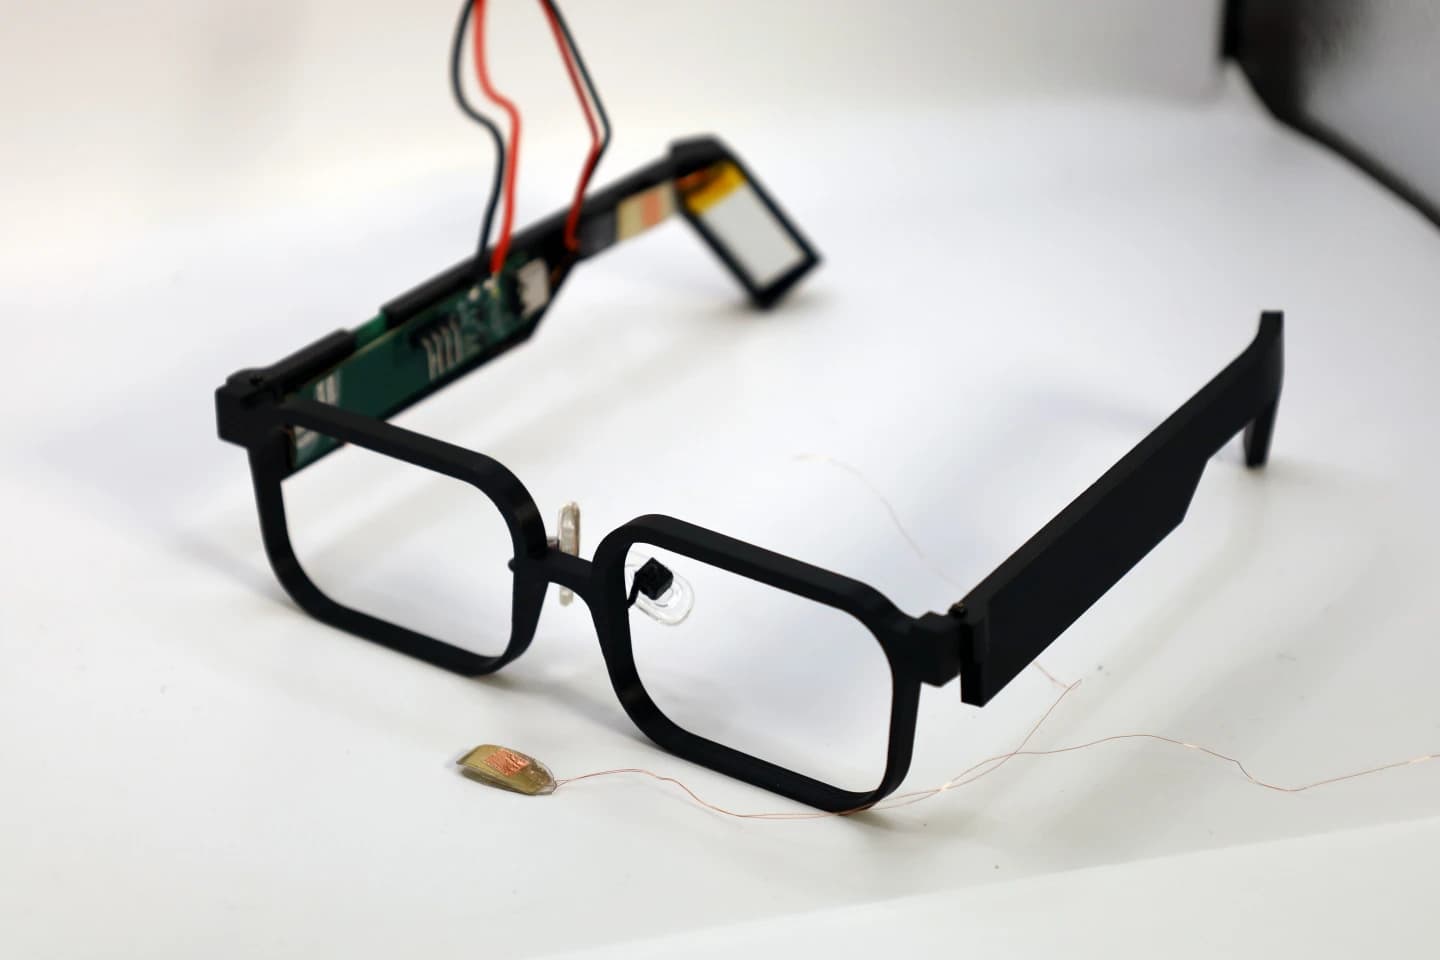
GlassTENG, los lentes sin batería que se cargan con cada parpadeo
Ingenieros de Northwestern montaron tres sensores triboeléctricos en el marco para medir pulso, bruxismo y fatiga con la energía de los gestos de la cara.
New Atlas
Robots humanoides, brazos colaborativos, cuadrúpedos, drones autónomos y la automatización industrial que se viene. Cubrimos lanzamientos de Boston Dynamics, ABB, Universal Robots, Ghost Robotics y los proyectos open source que están abriendo el campo.
Ingenieros de Northwestern montaron tres sensores triboeléctricos en el marco para medir pulso, bruxismo y fatiga con la energía de los gestos de la cara.
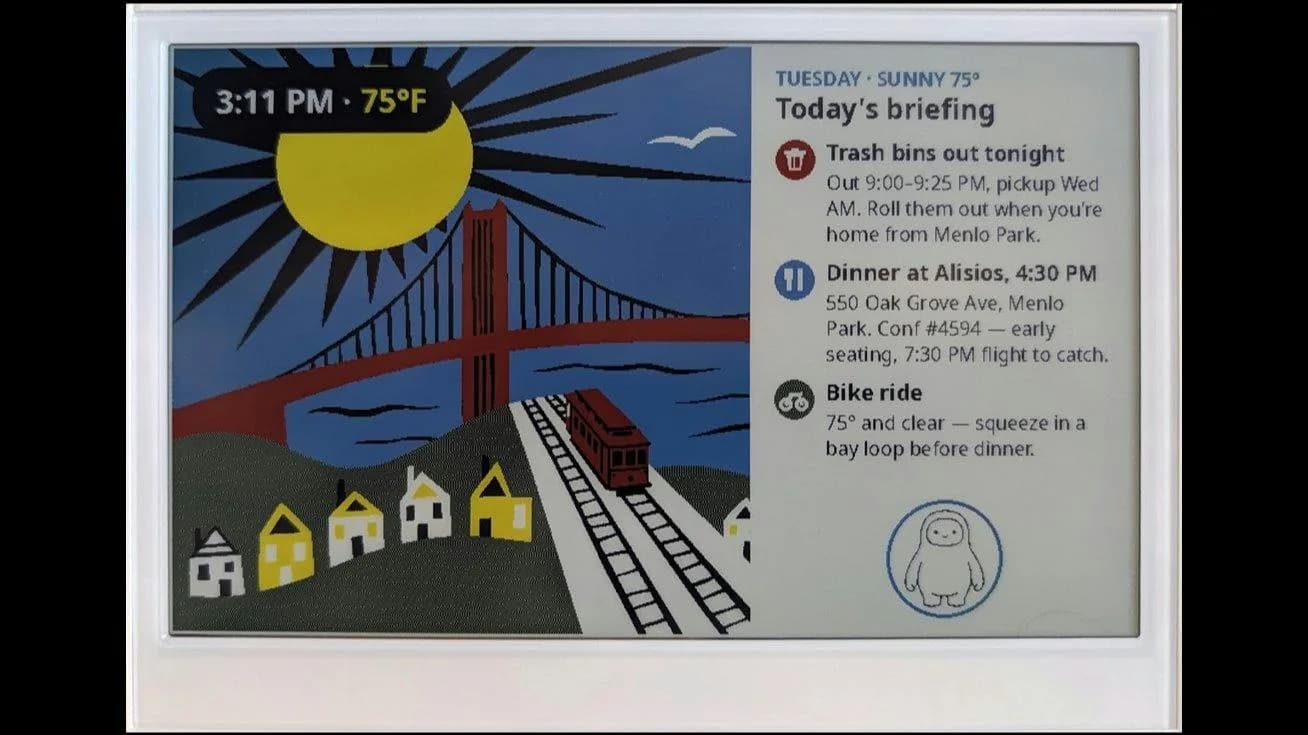
Muse Gadgets es un SDK abierto con licencia Apache 2.0 que conecta el agente de IA a pantallas, micrófonos, sensores y actuadores.
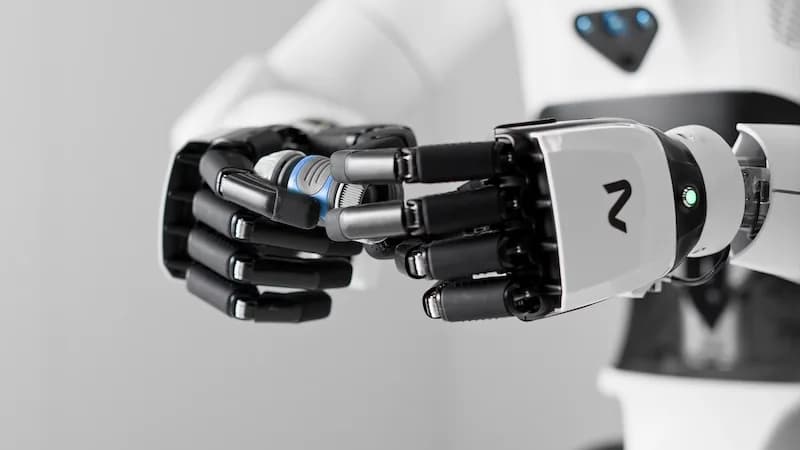
El modelo une visión 3D, tacto, fuerza, audio y lenguaje, y Neura lo mostrará con su humanoide 4NE1 lavando ropa en GTC Berlín.
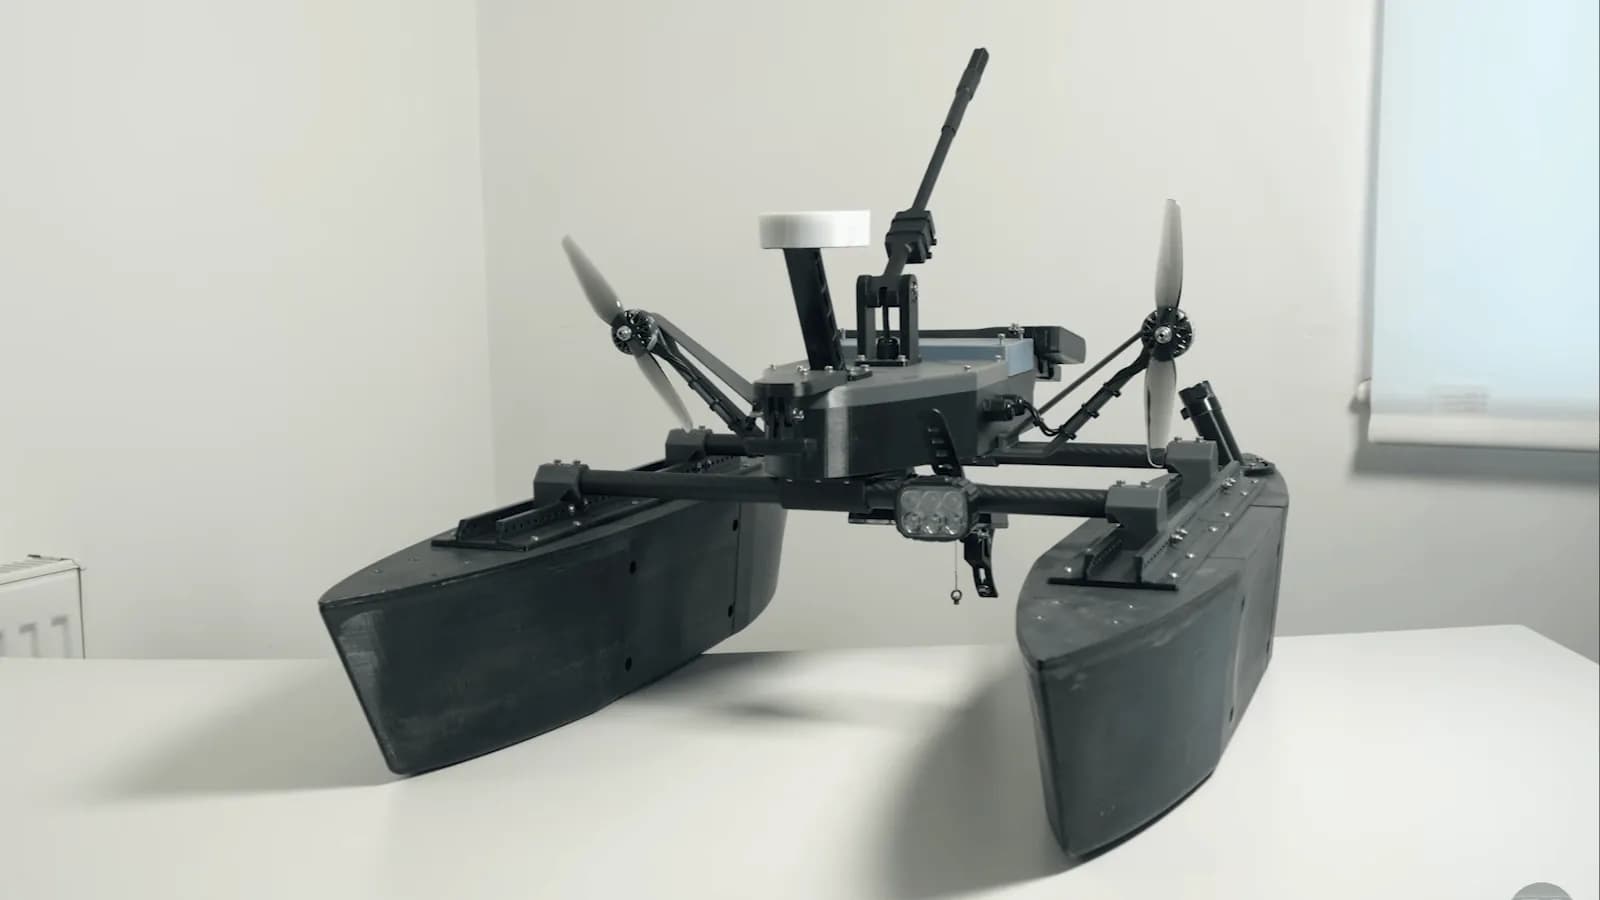
Cy Antony Ash pasó dos años desarrollando la embarcación, que navega con ArduPilot por puntos GPS y costó cerca de 725 dólares en piezas.
Reemplaza al delegado GPU de TensorFlow Lite, funciona con OpenCL, OpenGL ES, Metal y WebGPU y se publica bajo licencia Apache 2.0.
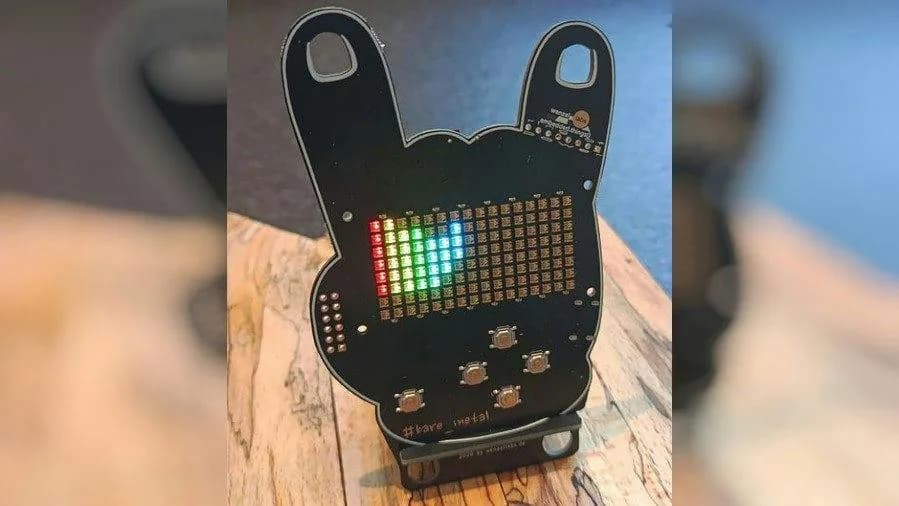
La placa abierta de Wenzel Labs trae matriz LED de 16x8, batería de control de PS5 y tres bitstreams de usuario que pueden arrancarse entre sí.
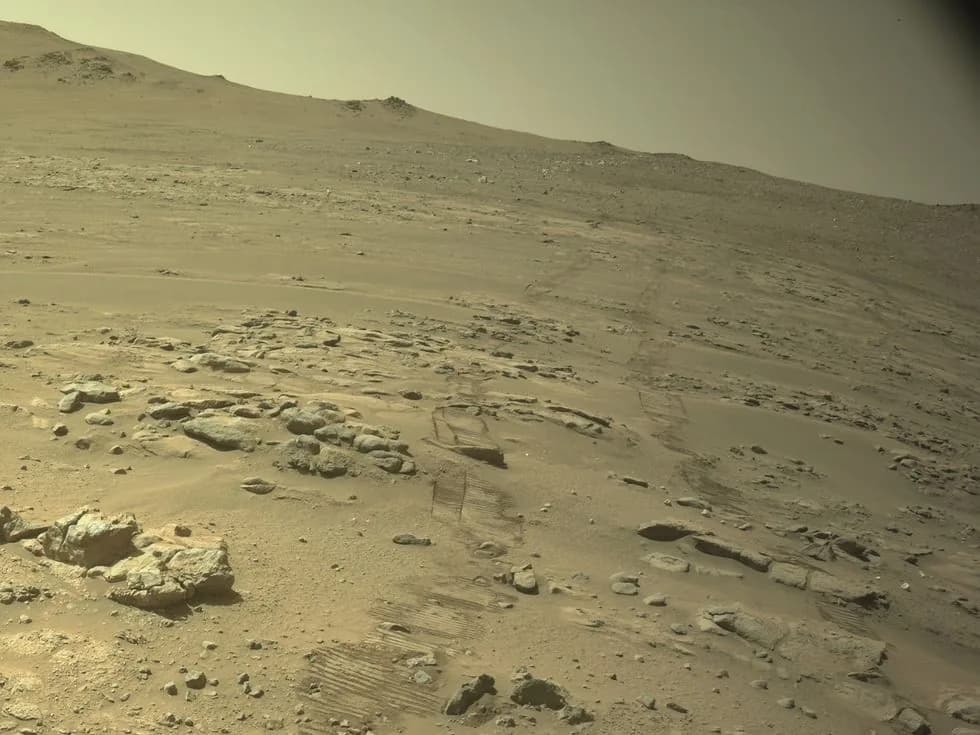
Mark Maimone, el ingeniero del JPL que escribió el software de conducción autónoma de cuatro rovers, explica cómo se logró.
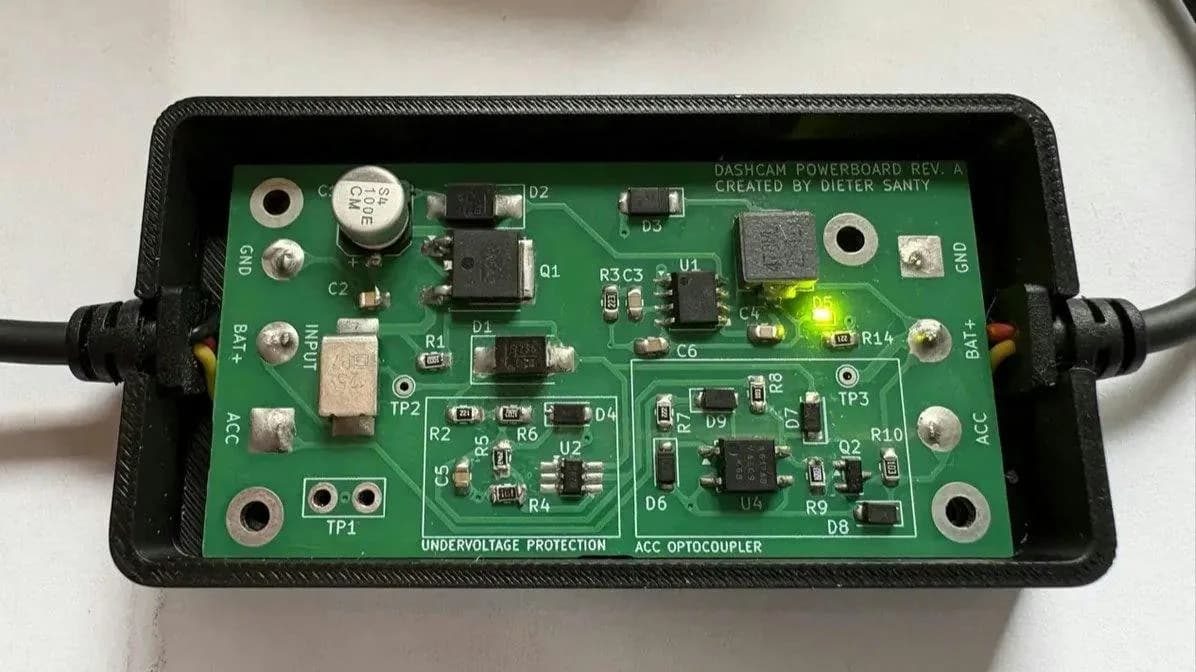
Dieter Santy la diseñó en KiCad después de comprobar que el kit de instalación de su Vantrue nunca cortaba la corriente con la batería baja.
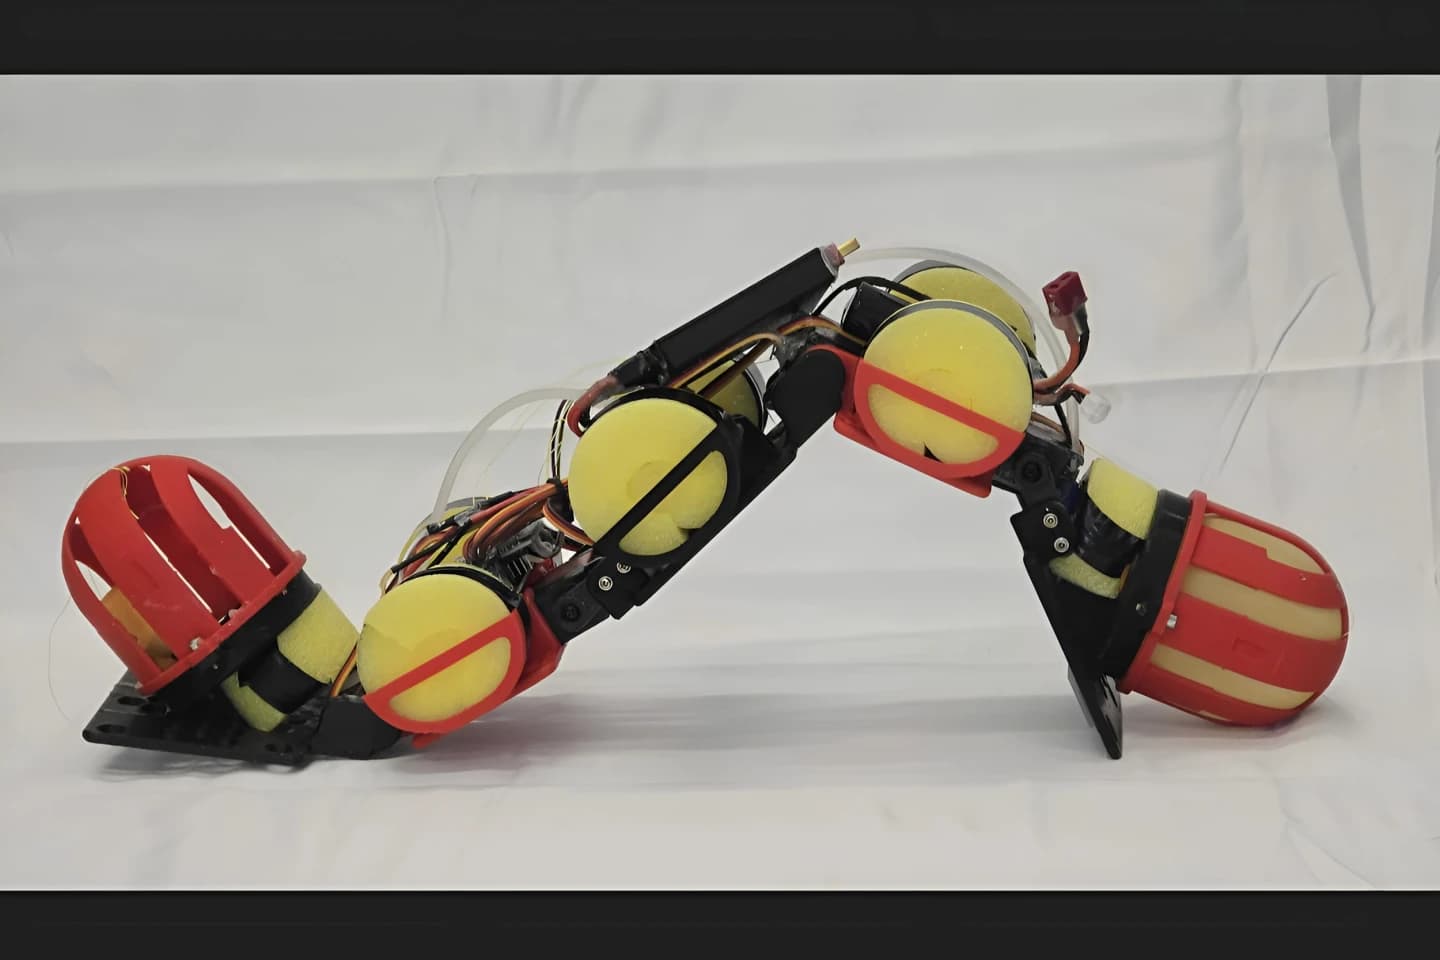
El robot anfibio traslada 300 gramos de agua entre la cabeza y la cola para cambiar su centro de masa en pendientes, en el agua y en escaleras.
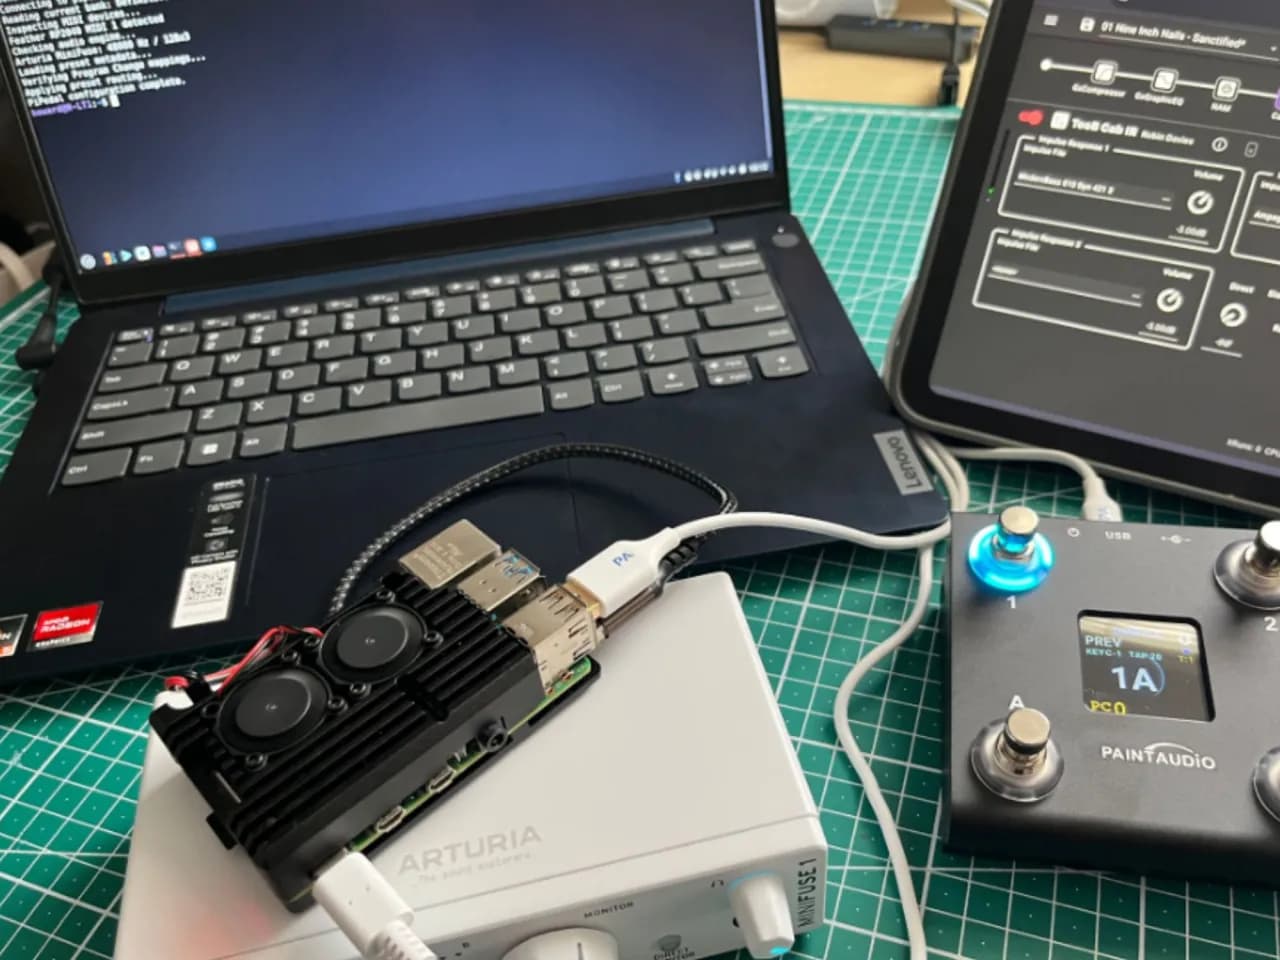
Un periodista de New Atlas armó un multiefectos para bajo con una Pi vieja, una interfaz USB y capturas de amplificadores de TONE3000, sin leer un solo manual.
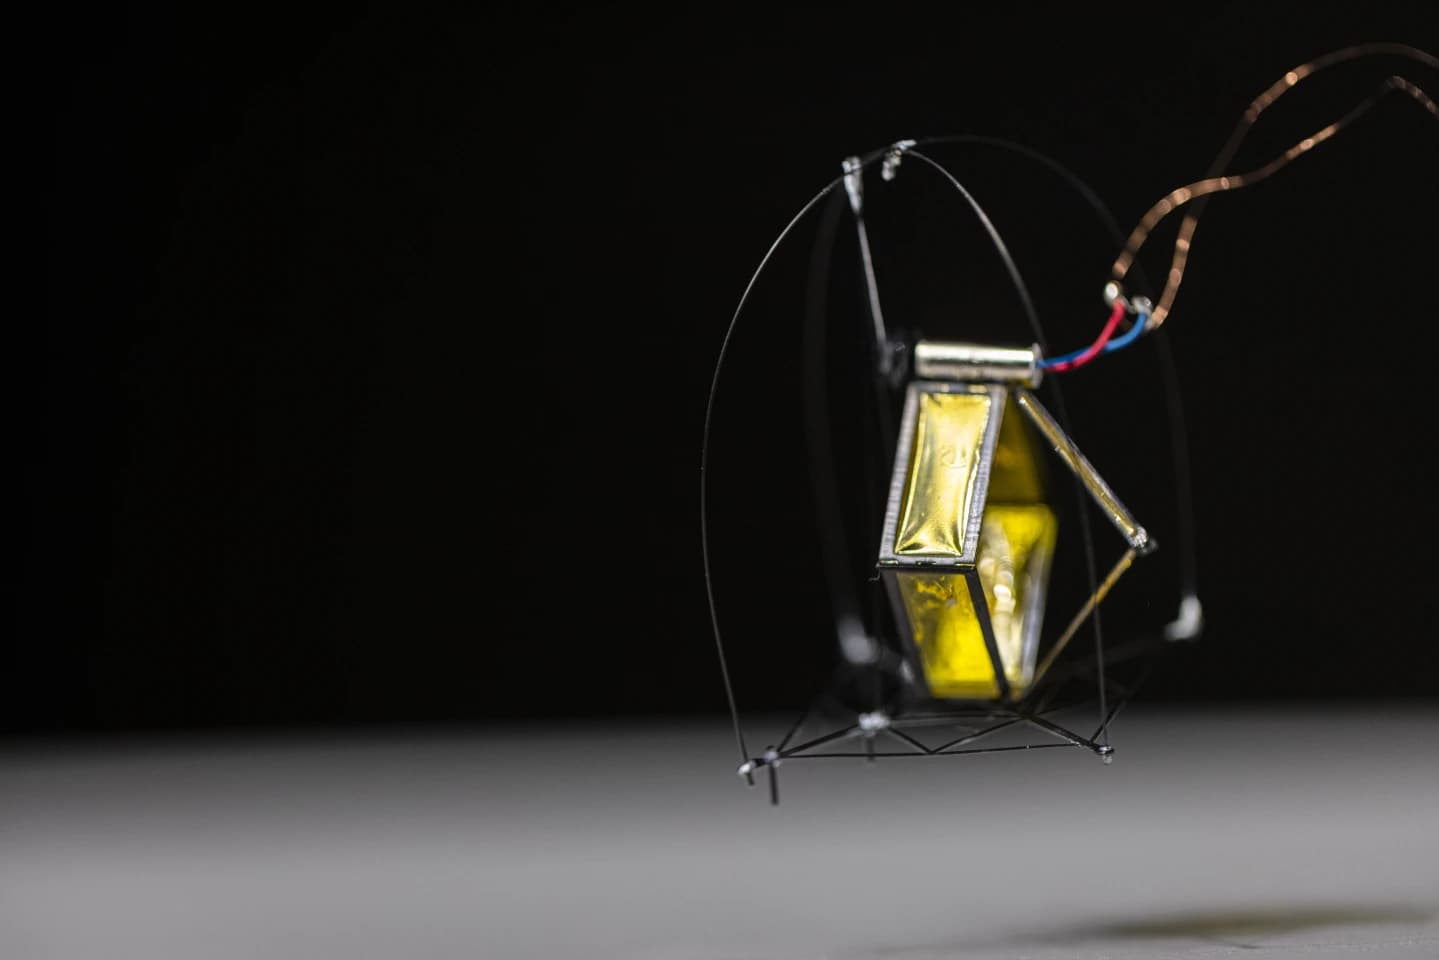
El prototipo de la Universidad de Washington regula la altura de cada salto con la corriente de su motor y se endereza solo en cerca del 90% de las caídas.
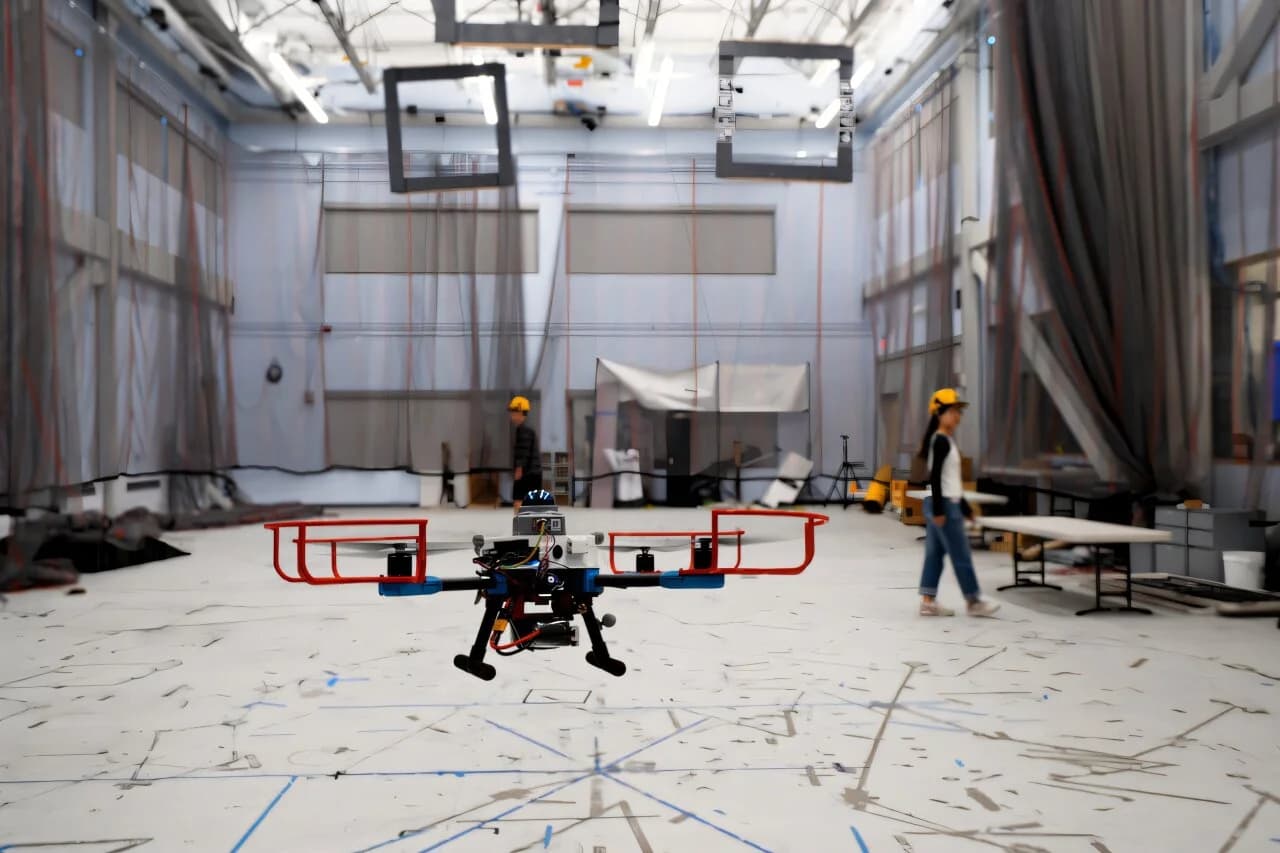
El sistema arma un corredor de vuelo seguro alrededor de lo que los obstáculos podrían hacer, sin mapa previo, y esquivó todo en 12 vuelos reales.
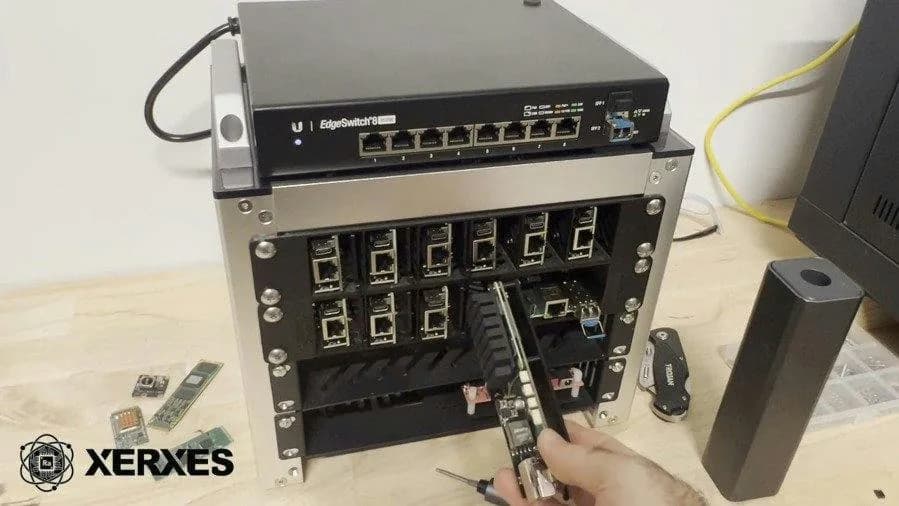
El ingeniero Rob Newport financia en Kickstarter unas placas portadoras con M.2 PCIe y PoE, y liberó los archivos para imprimir en 3D sus propios racks.
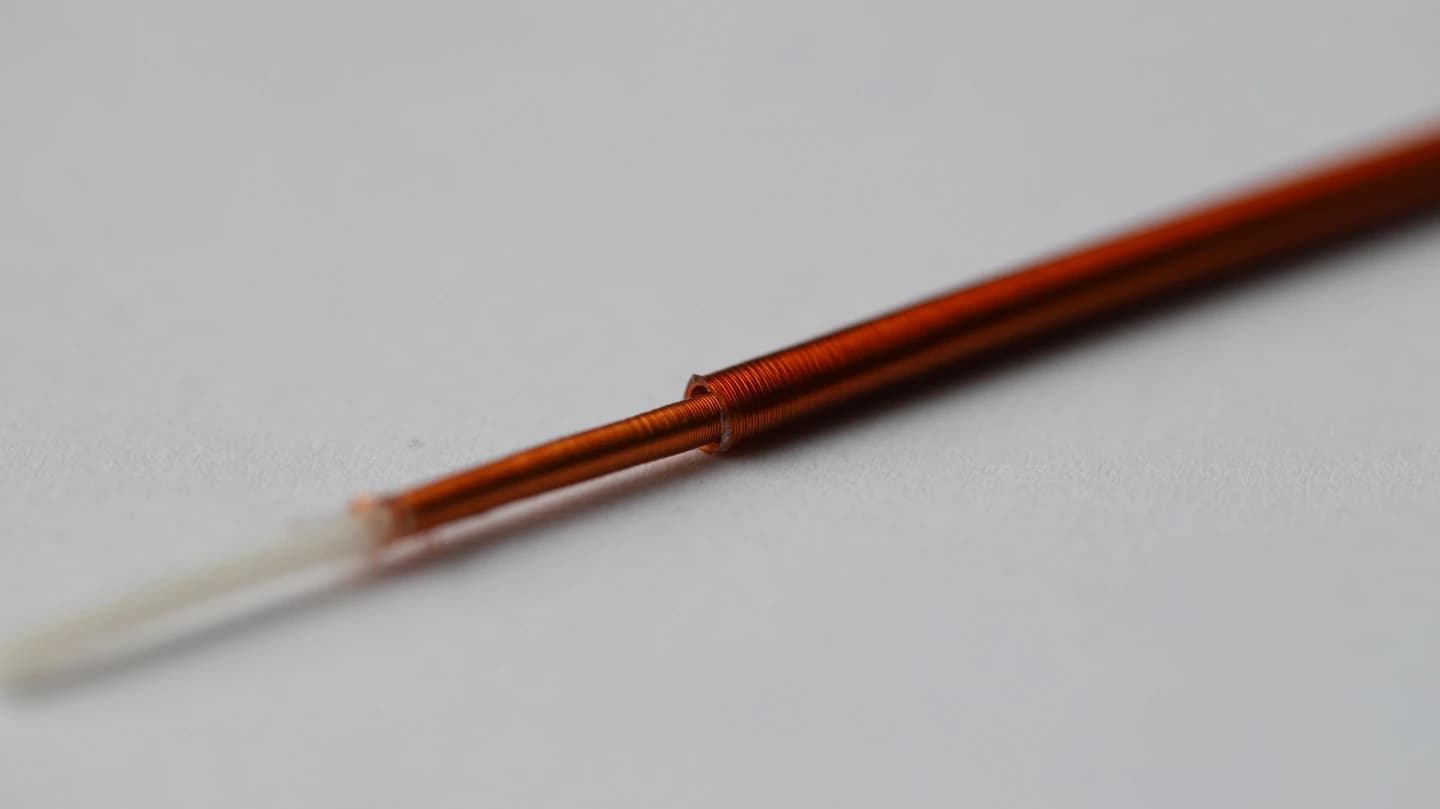
Mide entre 1 y 3 milímetros de diámetro, no tiene engranajes y cuatro unidades juntas levantan una barra de chocolate de 46 gramos.
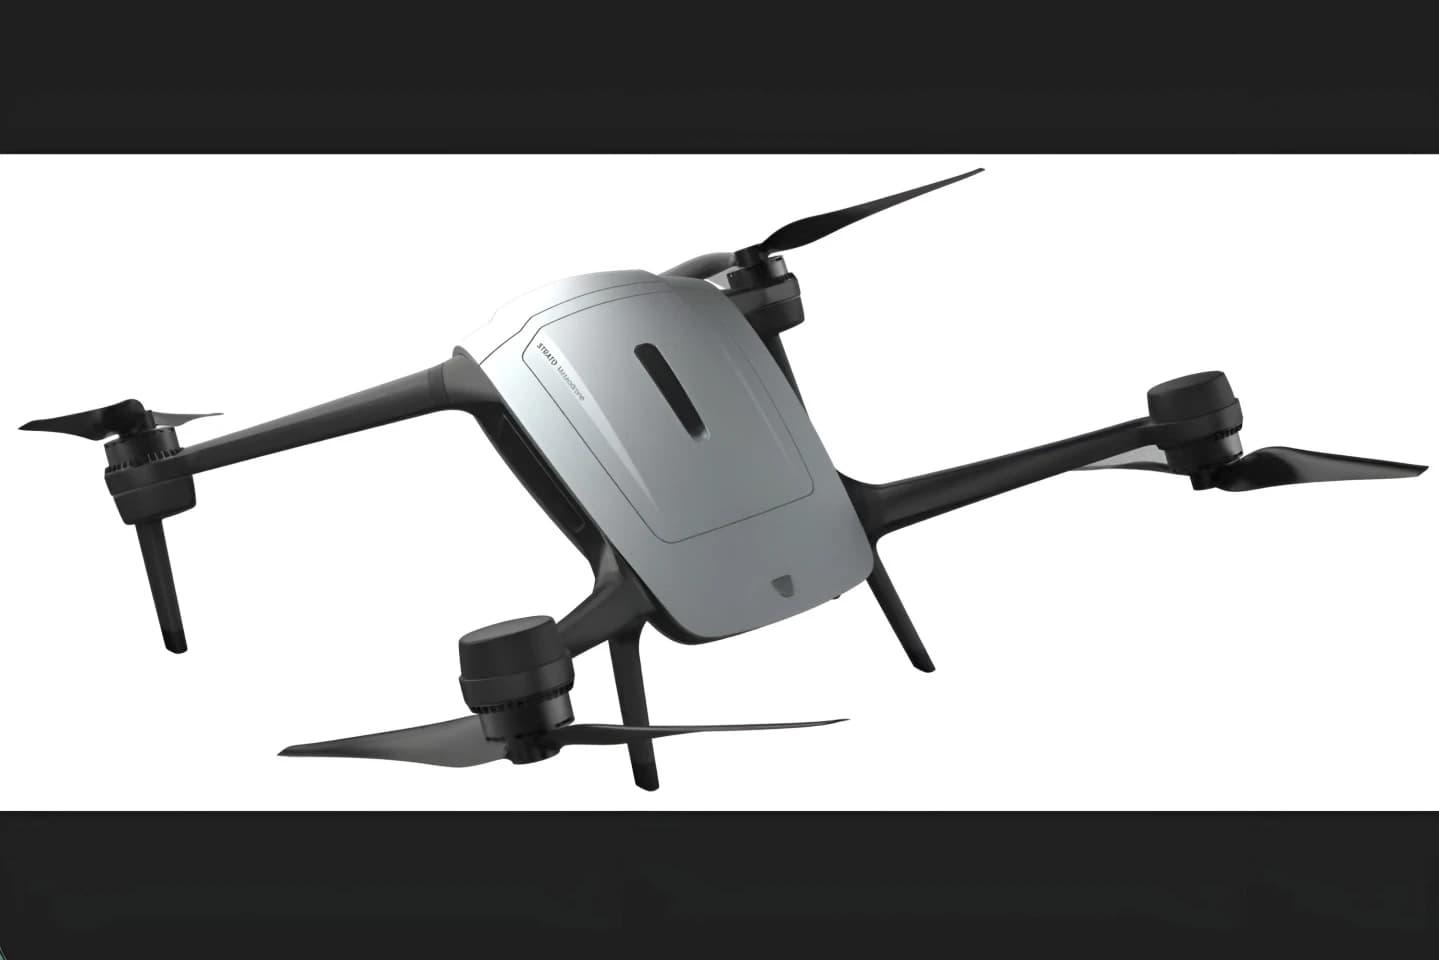
El cuadricóptero suizo es reutilizable, resiste vientos de 129 km/h y puede despegar a cualquier hora, a diferencia de los globos sonda que se lanzan dos veces al día.
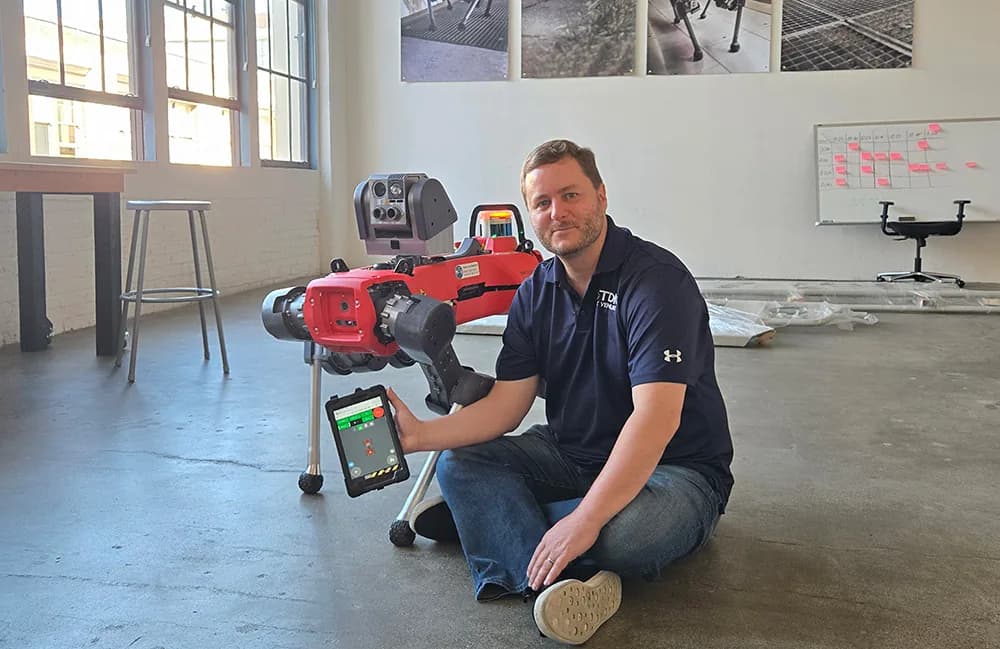
Nicolas Sauvage, de TDK Ventures, sostiene que la destreza robótica se mide en flujos completos sin ayuda humana y no en lo que un robot hace una vez en una demostración.
Un académico de la Universidad Metropolitana de Cardiff explica por qué doblar una polera dice más de la inteligencia de un robot que correr 100 metros en 8,64 segundos.
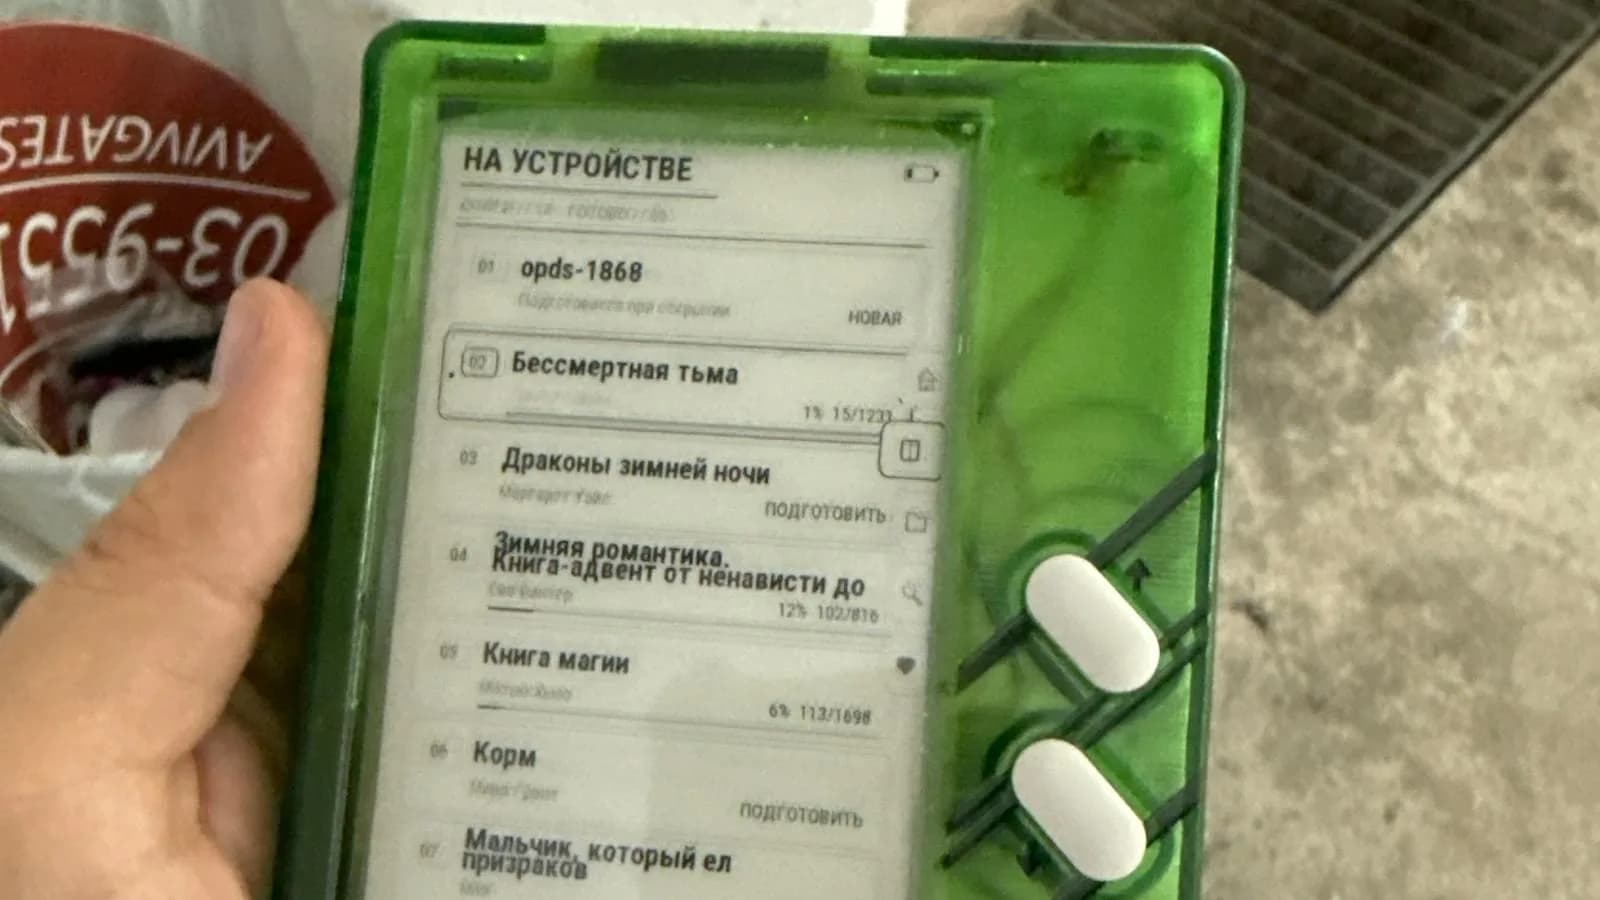
Un usuario de Reddit armó un lector con la placa LilyGo T4 y su pantalla de tinta electrónica de 4,7 pulgadas, más un servidor propio para guardar la biblioteca.
La empresa de Redwood City firmó en 12 meses acuerdos con fabricantes de autos, proveedores Tier 1 y empresas de automatización industrial, y dice estar en camino al punto de equilibrio.
La Universidad Dongguk unió un nanogenerador triboeléctrico con un transistor de grafeno que imita sinapsis y reconoce seis actividades humanas.
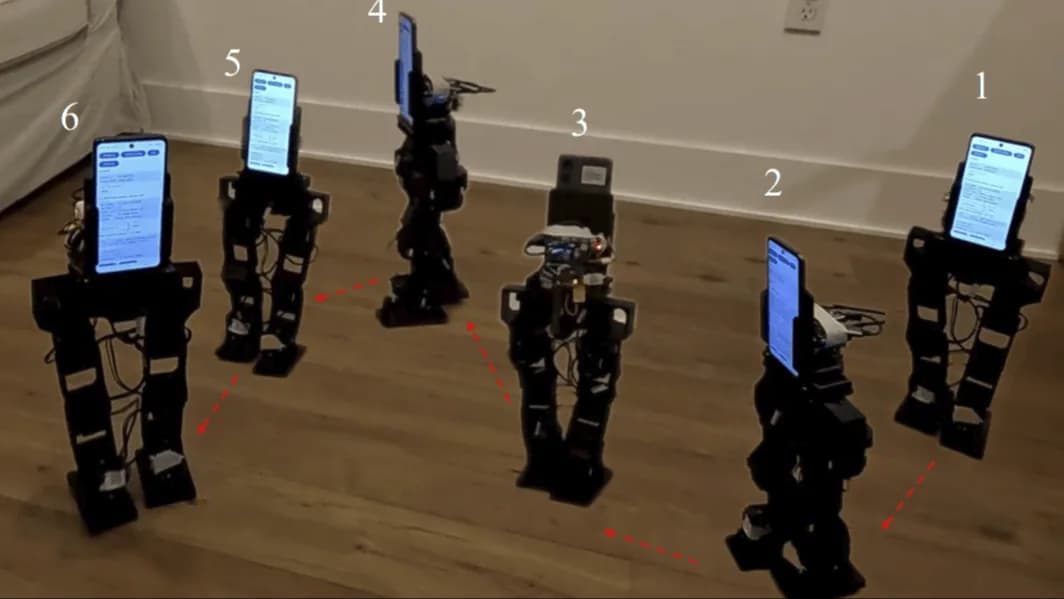
El robot de código abierto mide unos 48 cm, cuesta cerca de 400 dólares sin contar el teléfono y camina con un Android de 2017.
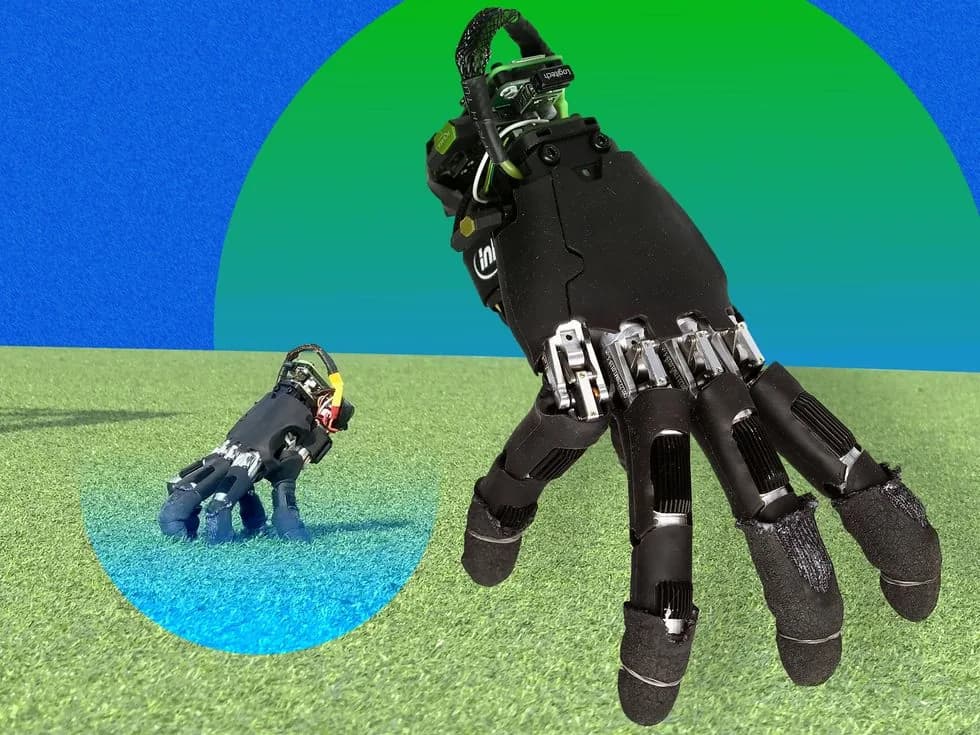
La mano de Wuji Technology lleva una mochila de 80 gramos con una Raspberry Pi Zero, camina a 9 cm/s y además aprieta teclas y empuja objetos.
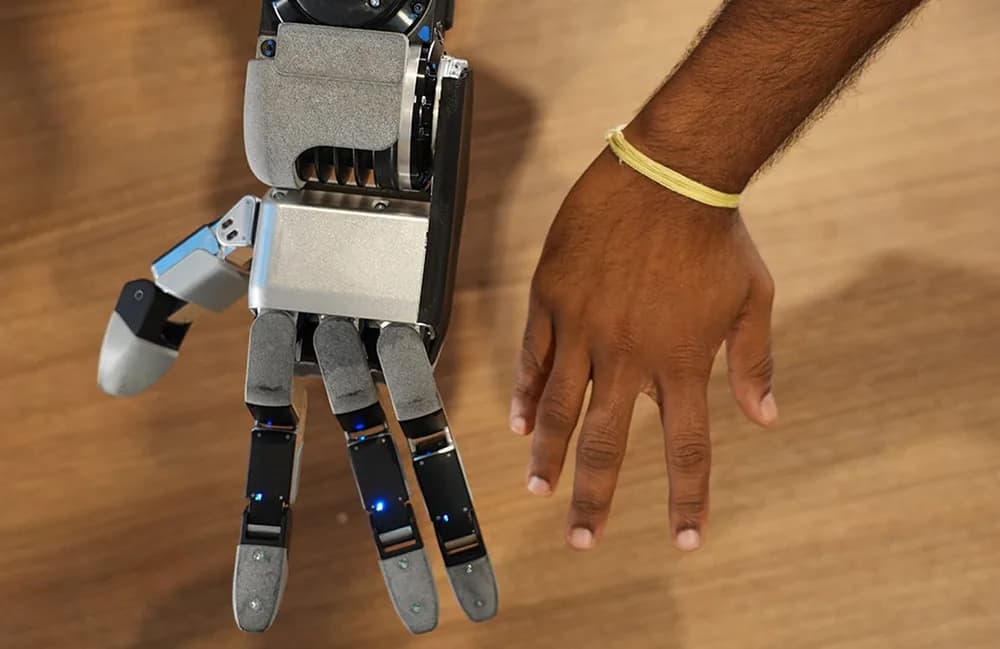
Alberto Rodríguez, director de comportamiento del Atlas, detalla los 13 actuadores idénticos, el pulgar doble descartado y el entrenamiento en simulación.
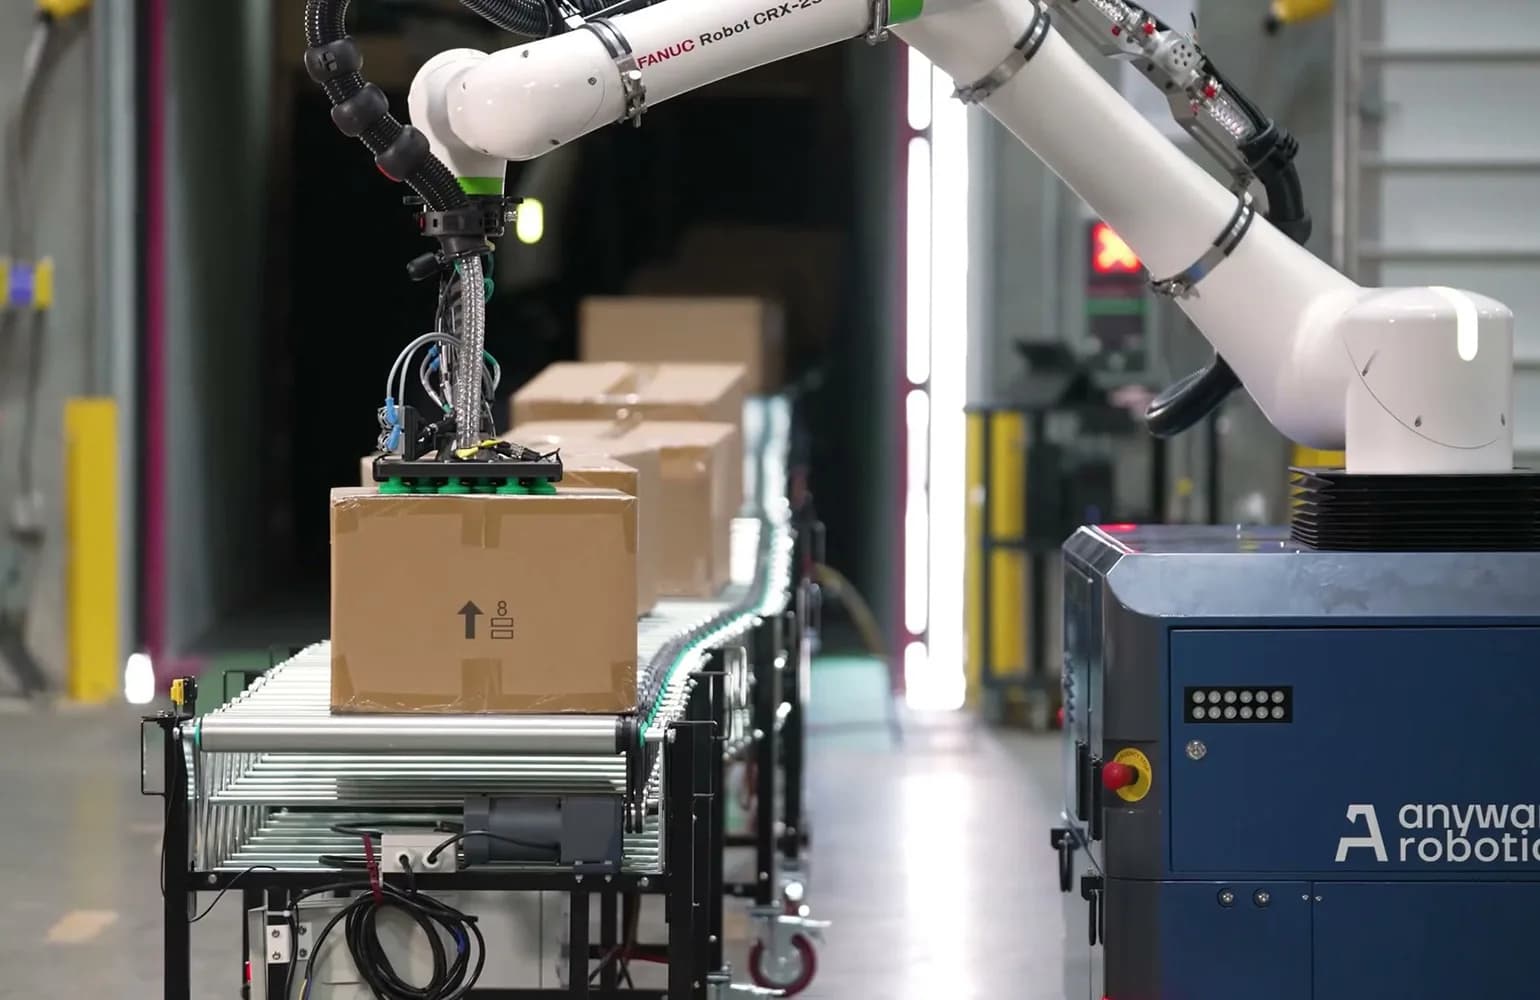
La startup de Oakland, cofundada por el director del Safe AI Lab de Carnegie Mellon, prueba cómo se comportan los robots cerca de personas en miles de escenarios simulados.