
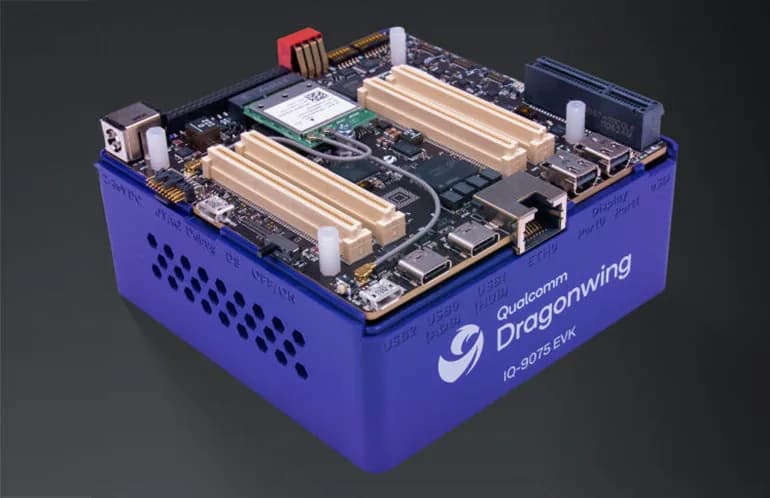
Qualcomm compra PickNik y mantiene MoveIt como código abierto
La empresa que mantiene el principal framework de manipulación de ROS pasa a Qualcomm, que promete integrarlo con Dragonwing y con las placas Arduino VENTUNO Q.
The Robot Report
Robots humanoides, brazos colaborativos, cuadrúpedos, drones autónomos y la automatización industrial que se viene. Cubrimos lanzamientos de Boston Dynamics, ABB, Universal Robots, Ghost Robotics y los proyectos open source que están abriendo el campo.
La empresa que mantiene el principal framework de manipulación de ROS pasa a Qualcomm, que promete integrarlo con Dragonwing y con las placas Arduino VENTUNO Q.
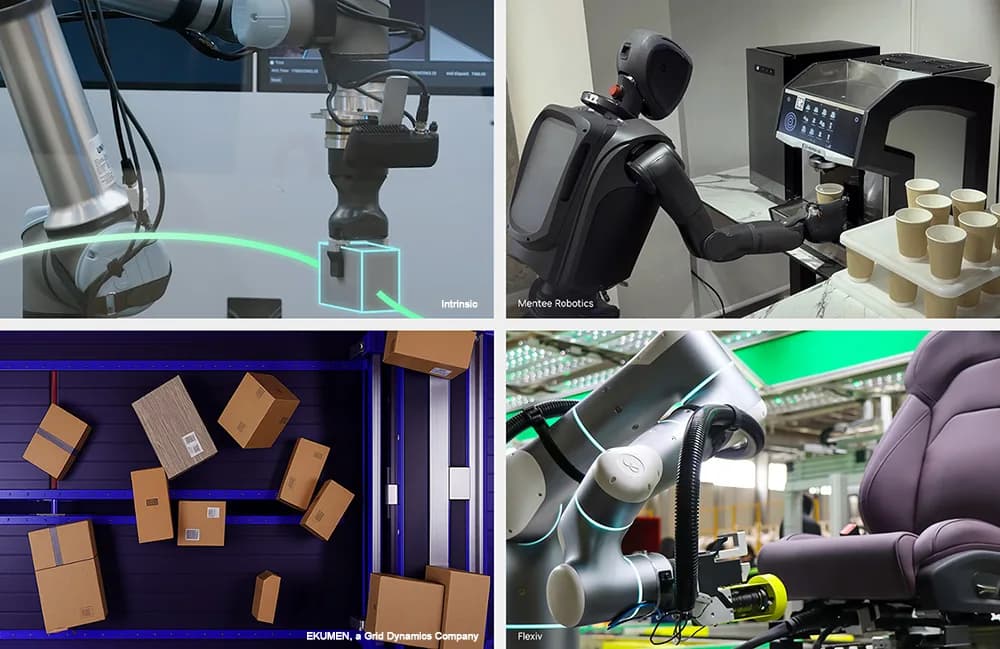
La versión llega con compatibilidad para ROS 2 Lyrical y Ubuntu 24.04, y su modelo FoundationPose sigue la posición de un objeto hasta 5,5 veces más rápido.
La reseña de Hackster midió un tubo de 55 W, área de trabajo de 600 por 300 milímetros y precisión absoluta de 0,1 milímetros sobre 600.
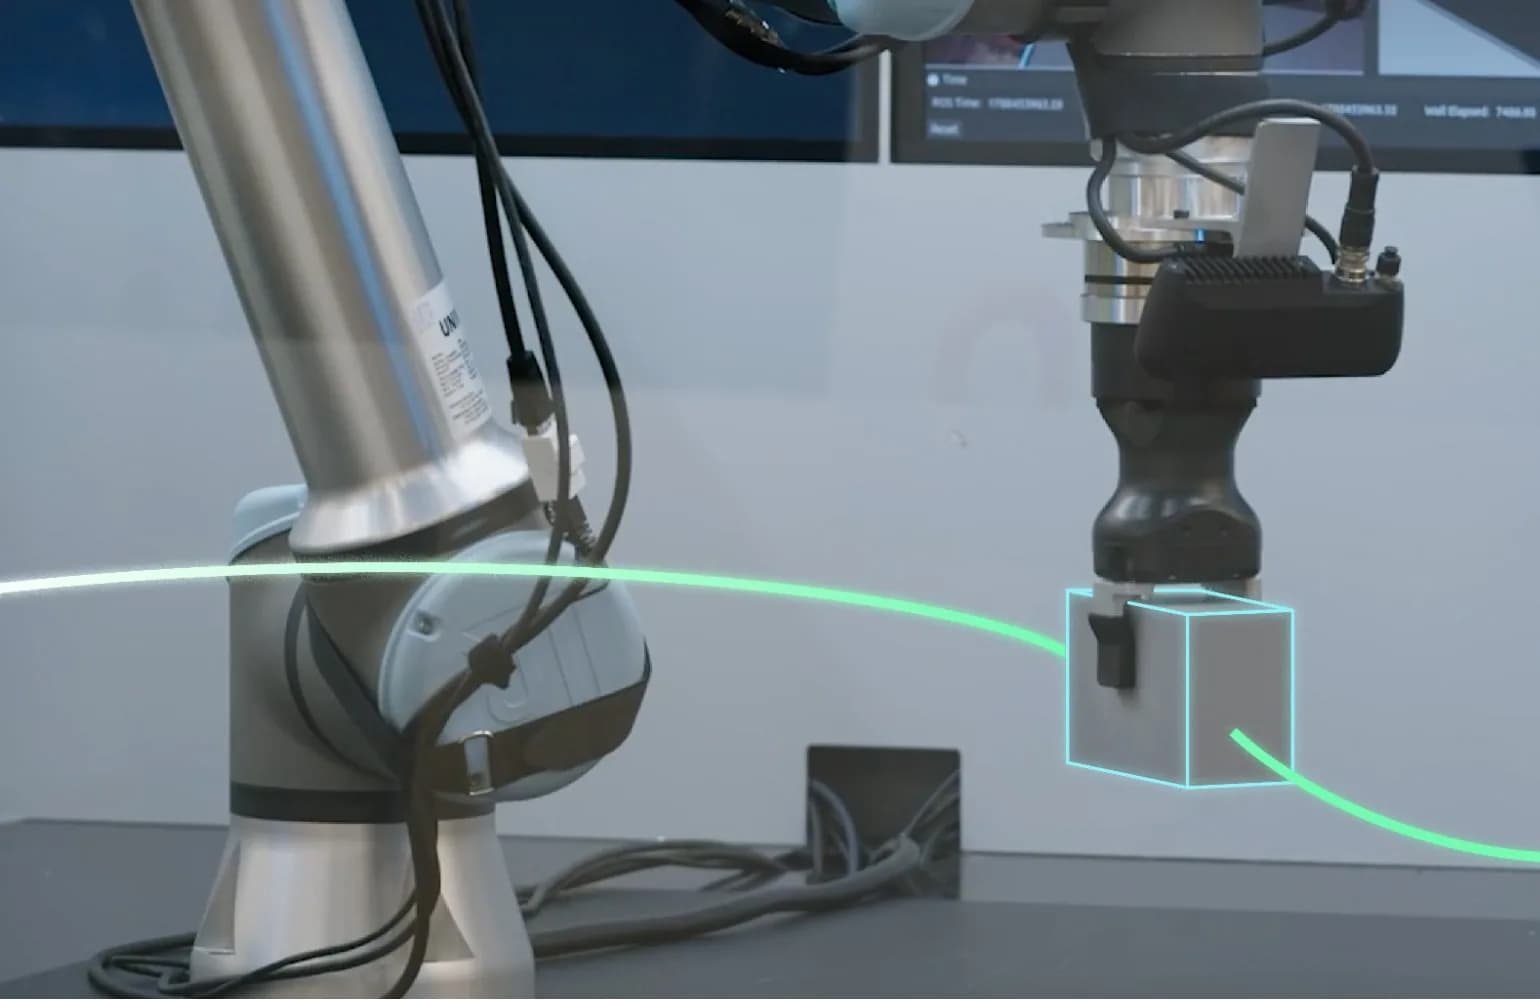
Intrinsic Core sale con licencia Apache 2.0, corre sobre ROS y llega junto a un diseño de referencia para atender máquinas CNC.
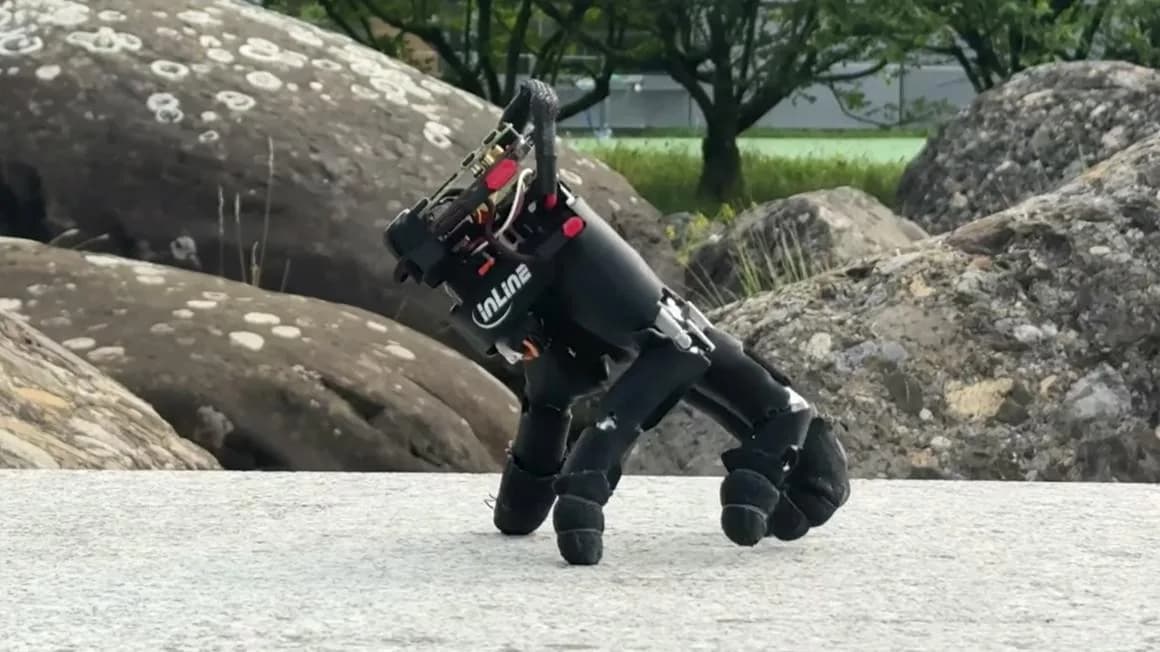
El prototipo del Soft Robotics Lab de ETH Zurich usa los mismos cinco dedos para desplazarse y para apretar teclas, sin cable y sin brazo que lo sostenga.
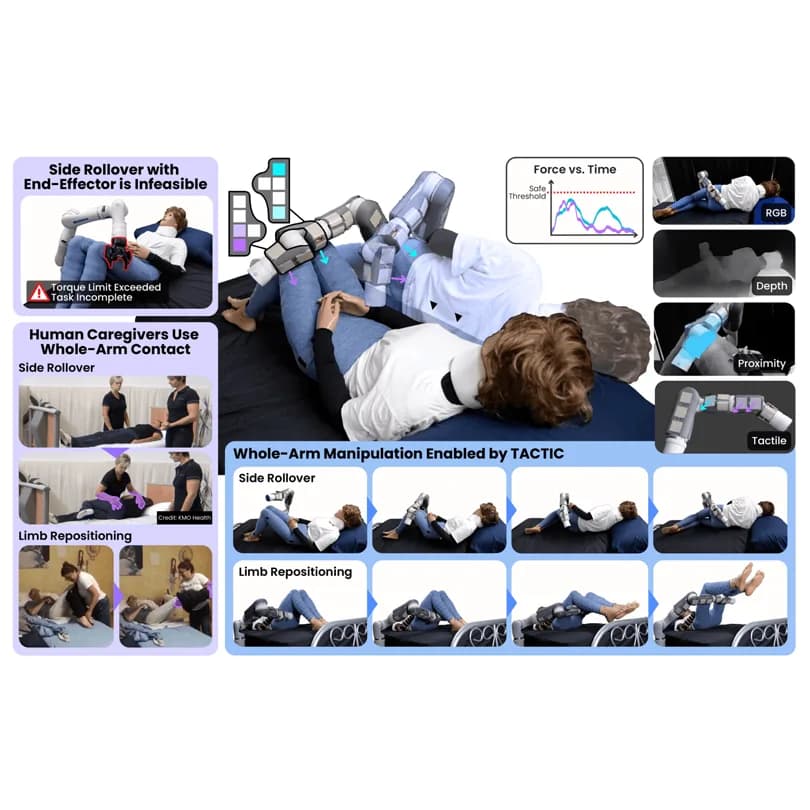
El controlador del Toyota Research Institute combina cámara RGB-D, tacto distribuido y cinemática analítica para anticipar cómo se forman, deslizan y se rompen los contactos.
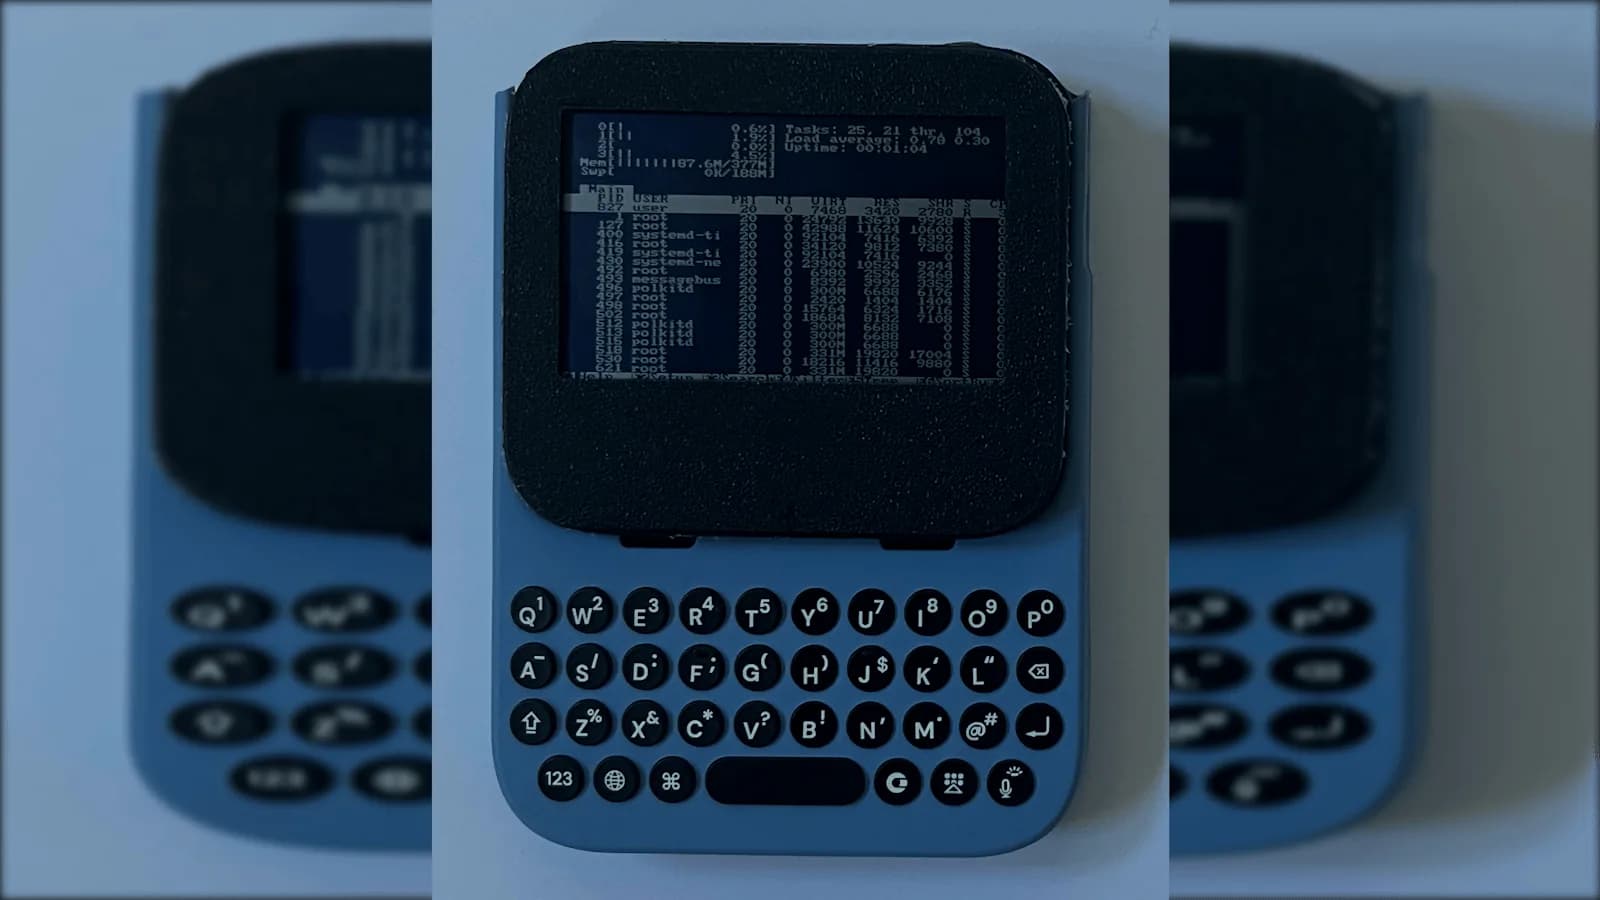
Borna Kovač recortó la placa de un módem MF800, la metió dentro de un teclado para iPhone y le adaptó el controlador de una pantalla Sharp monocroma.
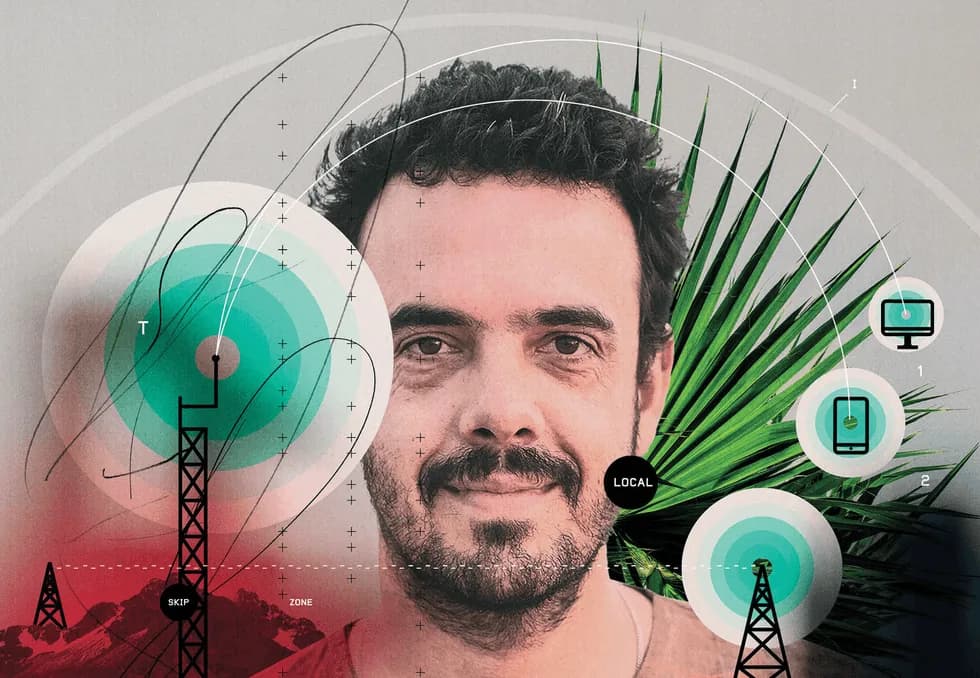
La organización Rhizomatica liberó como código abierto una radio digital que usa la ionosfera como espejo y transmite fotos, correos y notas de voz con 20 watts.
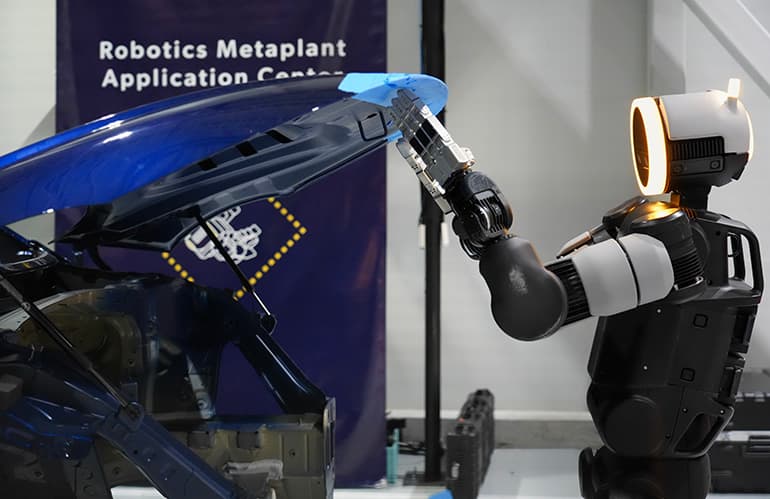
El nuevo centro de Georgia toma piezas, plantillas y estaciones de trabajo reales de la línea de autos, les suma robots Atlas y operadores, y produce datos para entrenar conductas.
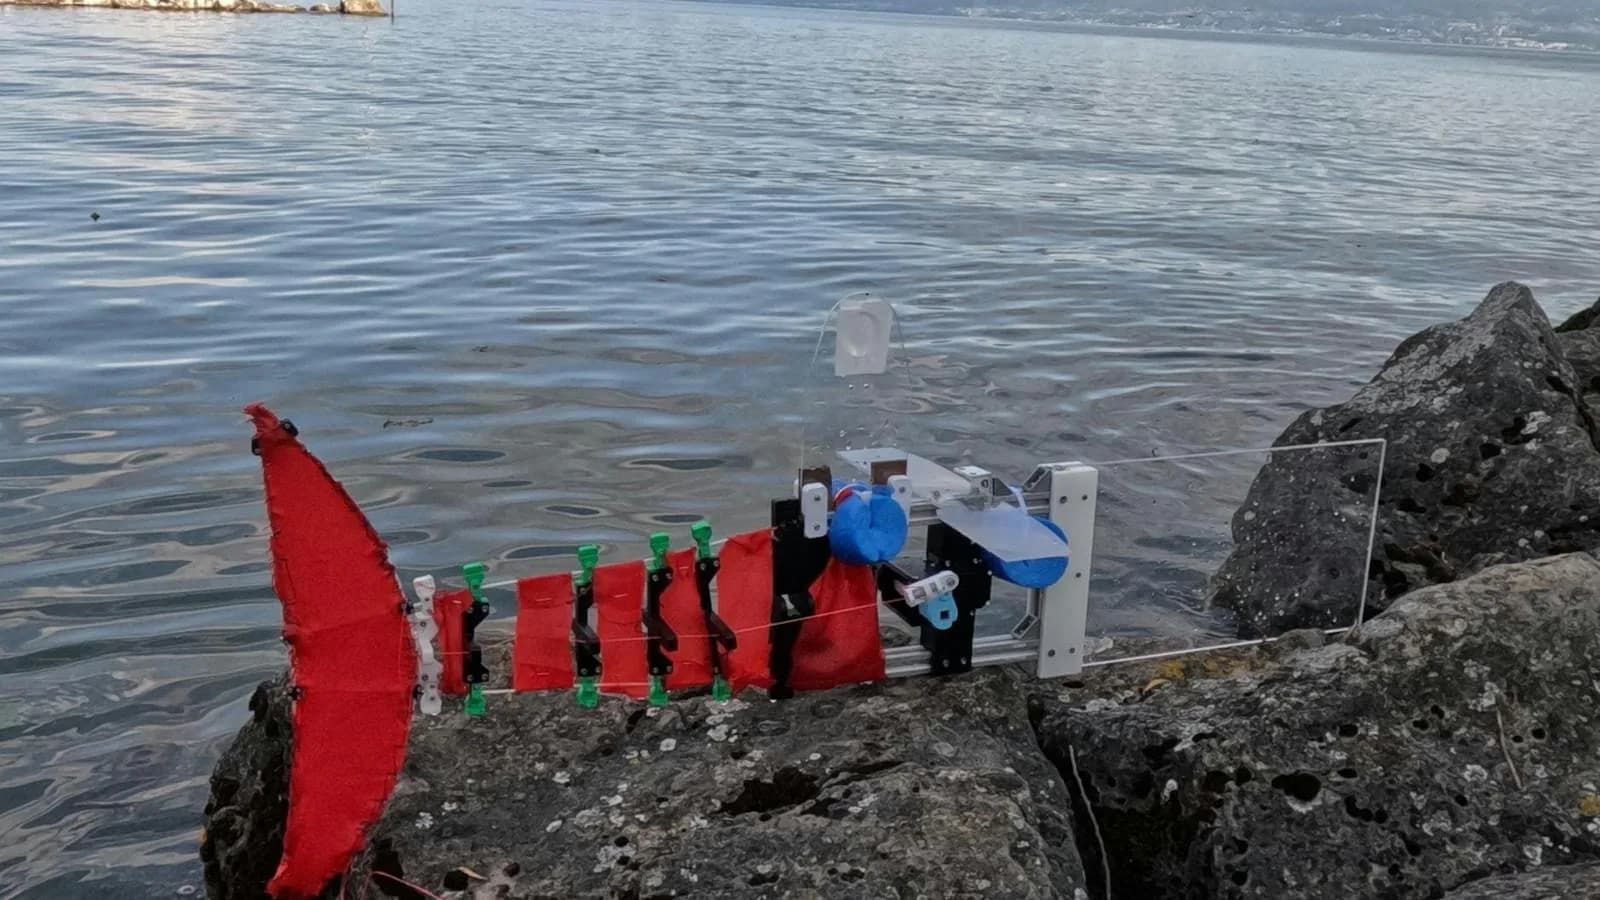
El pez robótico conserva el diseño mecánico en toda la escala y solo cambia el grosor de las varillas de fibra de vidrio que forman la cola.
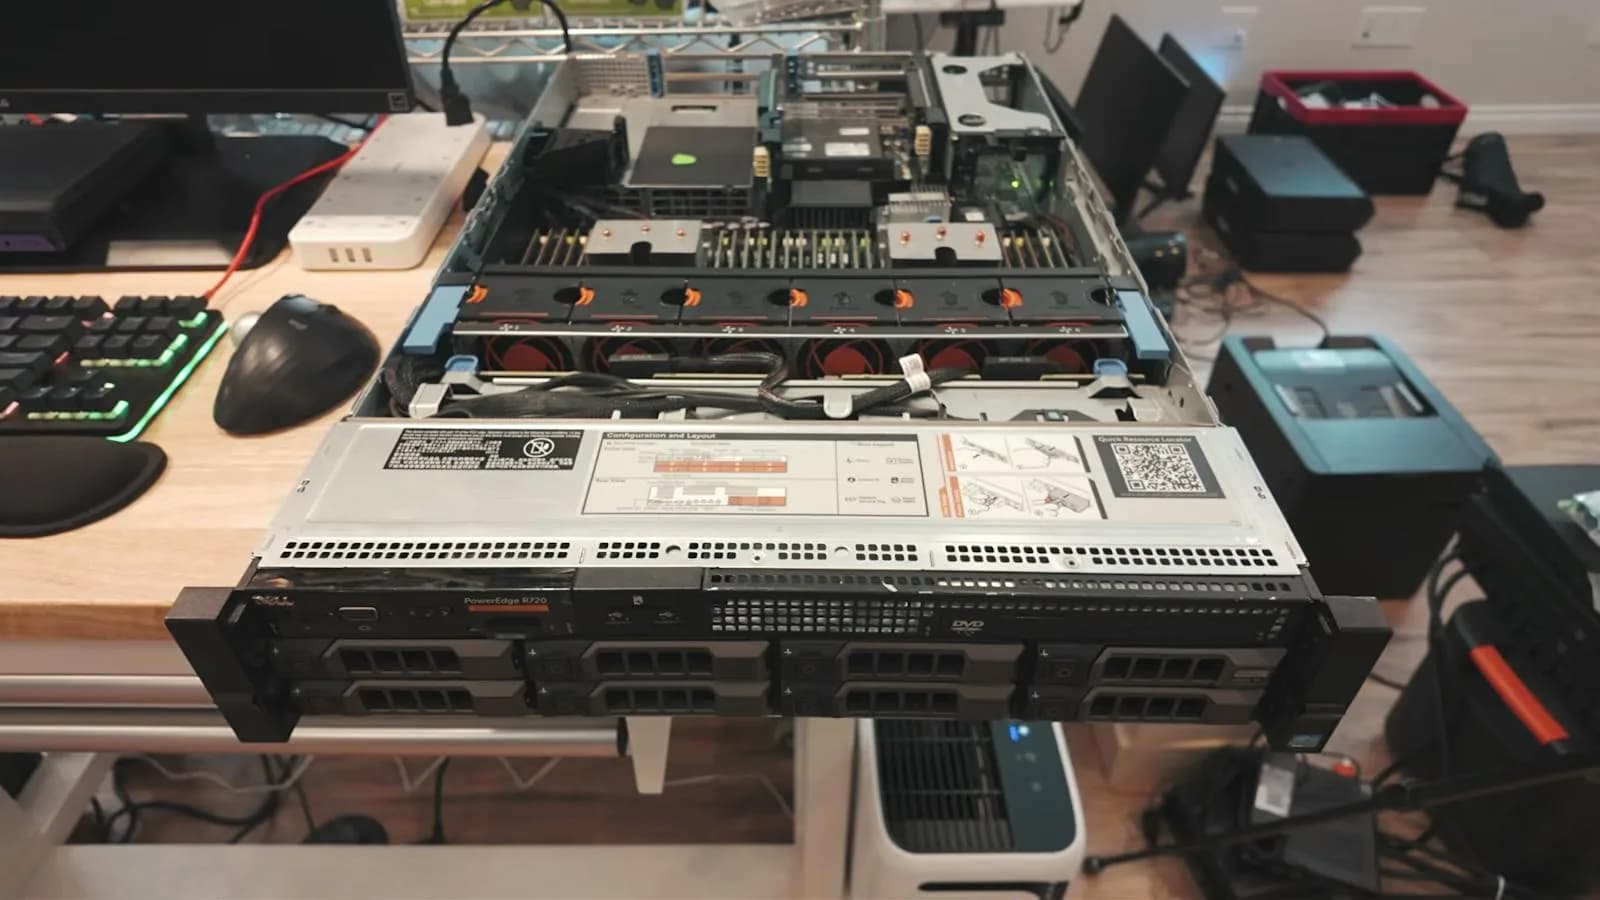
El youtuber MattMo llenó un Dell PowerEdge R720 de 2012 con 384 GB de memoria DDR3 ECC y ejecutó modelos completos en los dos Xeon, sin una sola tarjeta aceleradora.
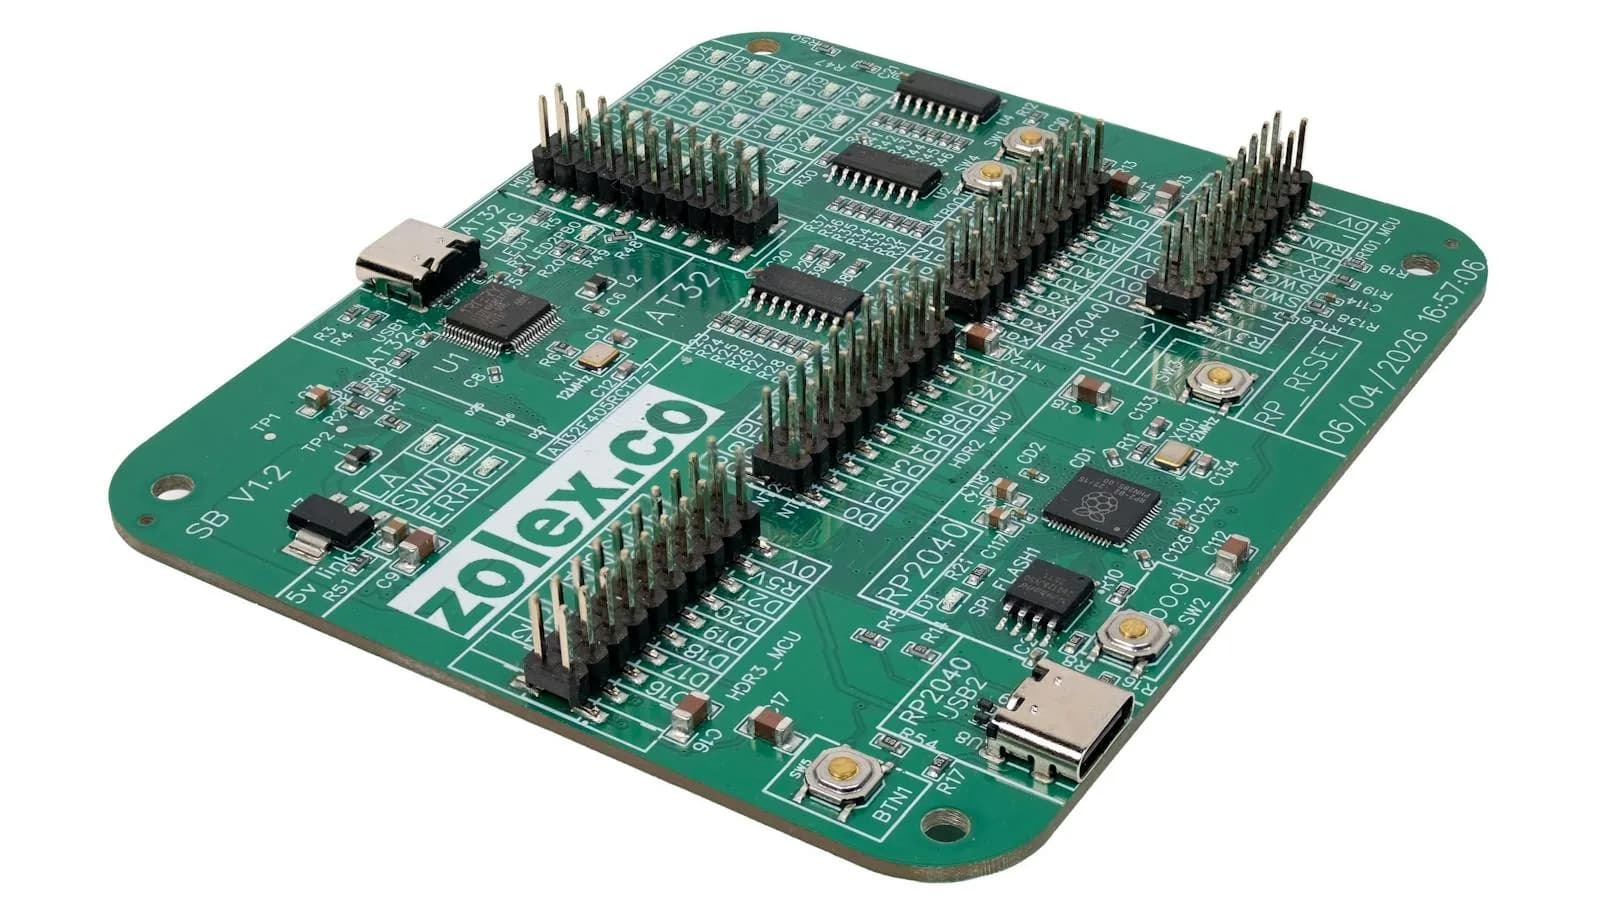
La placa suma un segundo microcontrolador de 216 MHz dedicado a vigilar al RP2040, con 16 canales de captura cableados de fábrica a sus pines de entrada y salida.
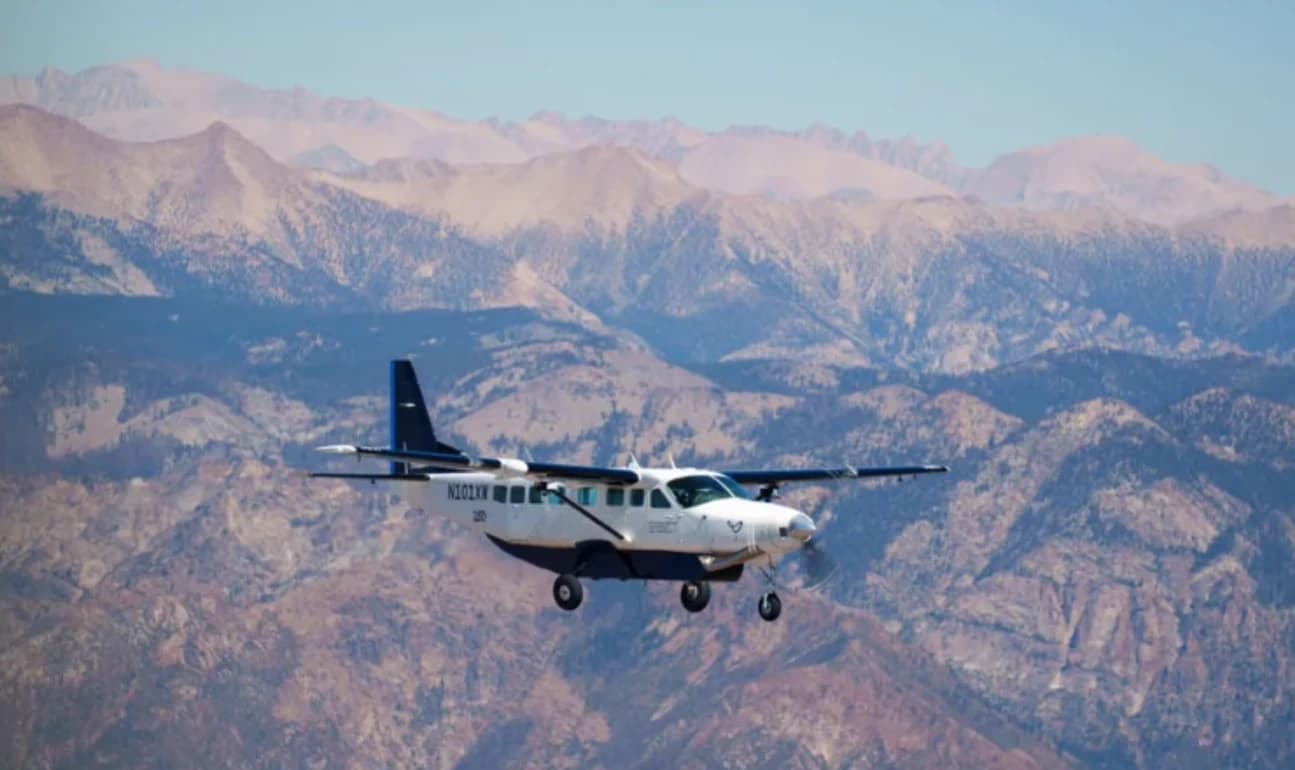
El avión despegó de California el 7 de septiembre y llegó a Carolina del Norte el 14, con un piloto de seguridad a bordo que no hizo ni una corrección manual.
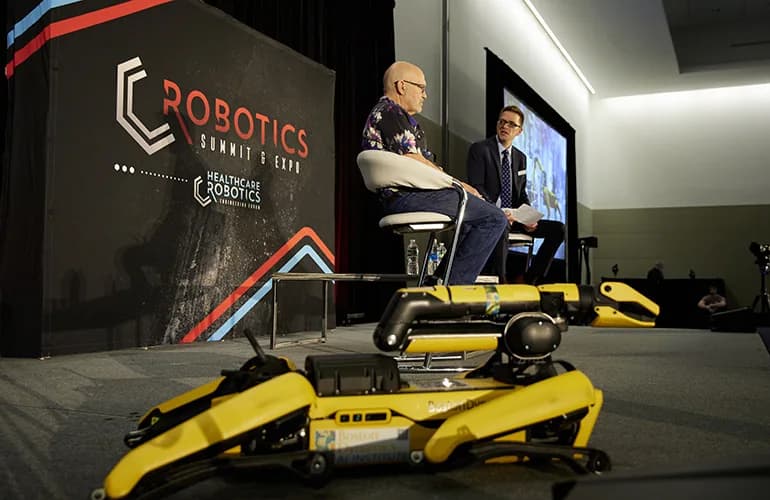
El acuerdo por el Robotics and AI Institute, que Hyundai levantó en 2022 con más de 400 millones de dólares, quedó bajo revisión del comité que filtra la inversión extranjera en Estados Unidos.
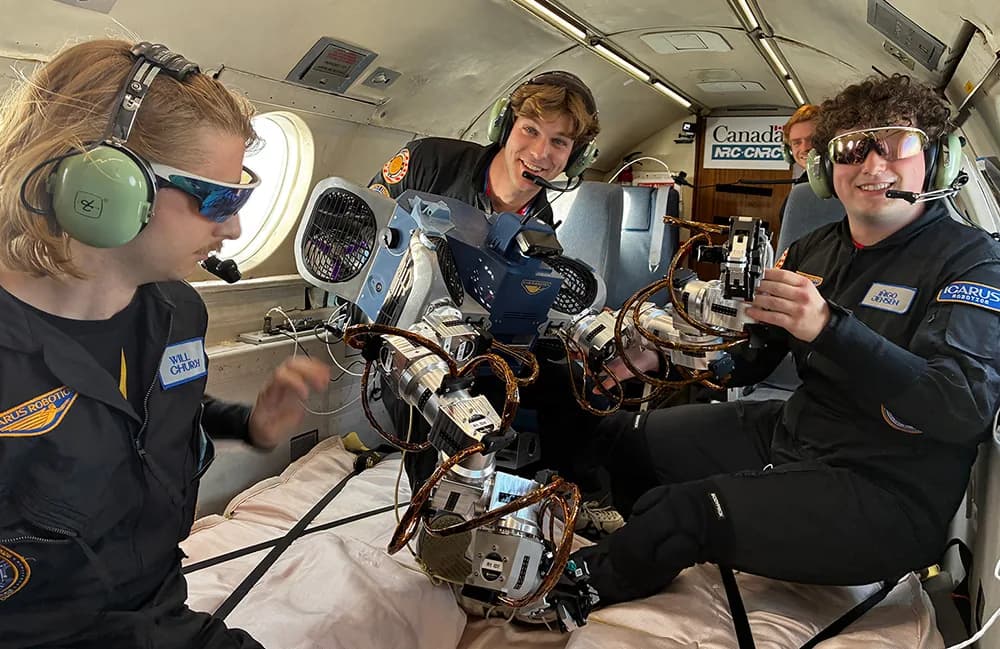
El robot de vuelo libre acumuló 2 minutos de ingravidez en cuatro vuelos entre el 9 y el 11 de septiembre, la última prueba grande antes de entregárselo a la NASA en enero.
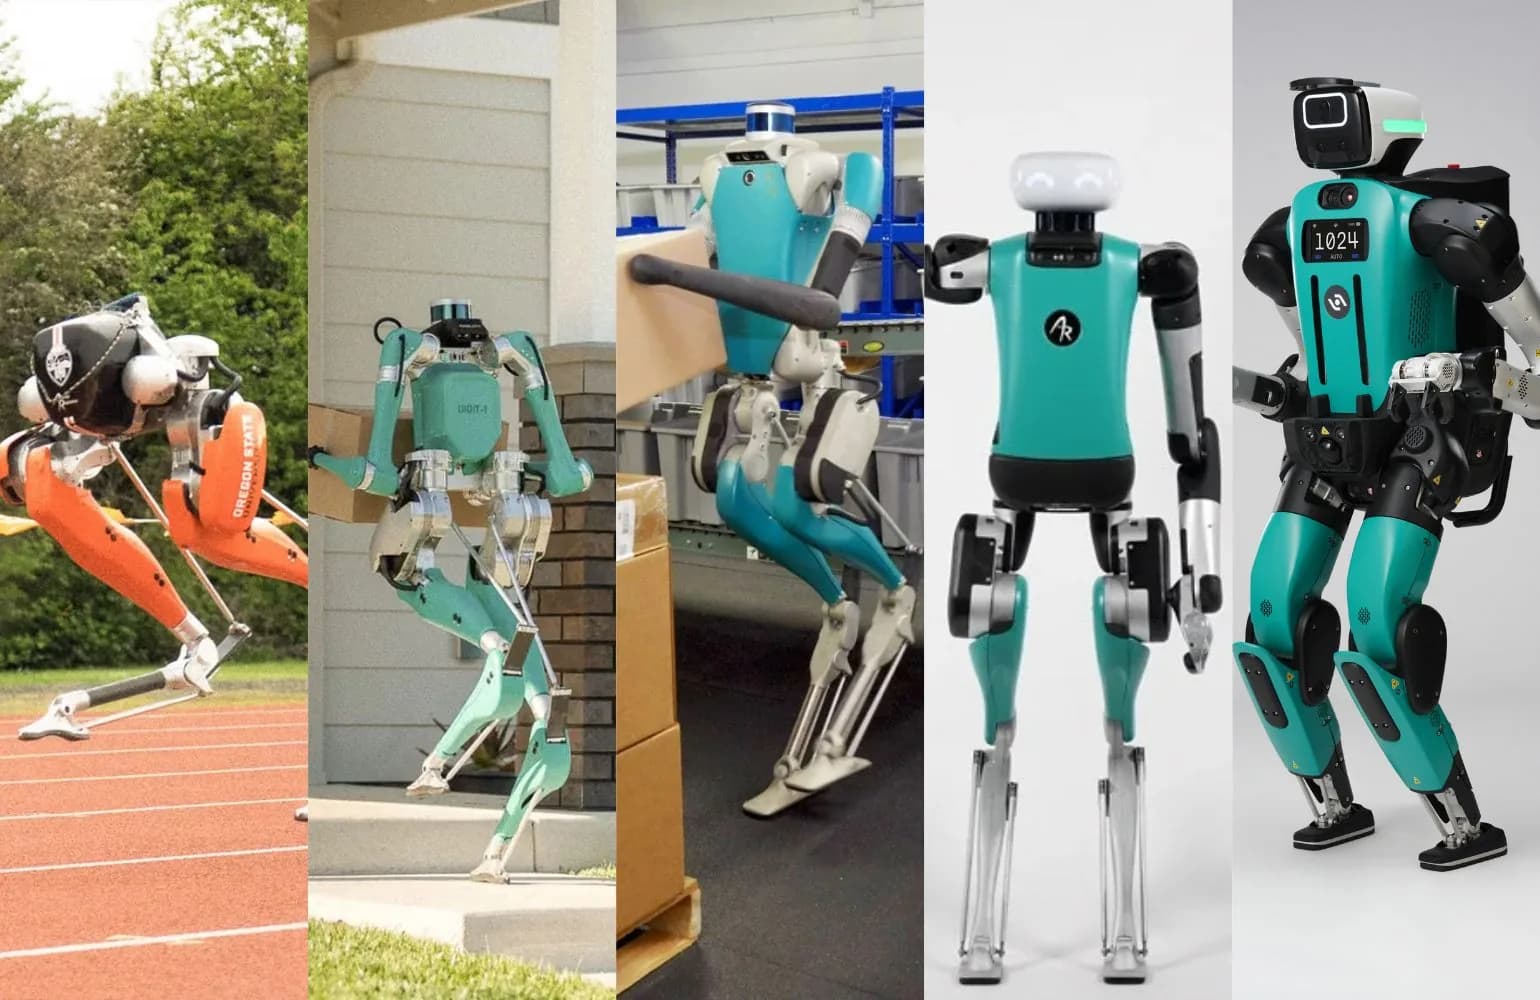
Agility Robotics pasó de Cassie, que corrió 100 metros en 24,73 segundos, a un humanoide que prioriza la fuerza y se detiene solo cuando alguien se acerca.
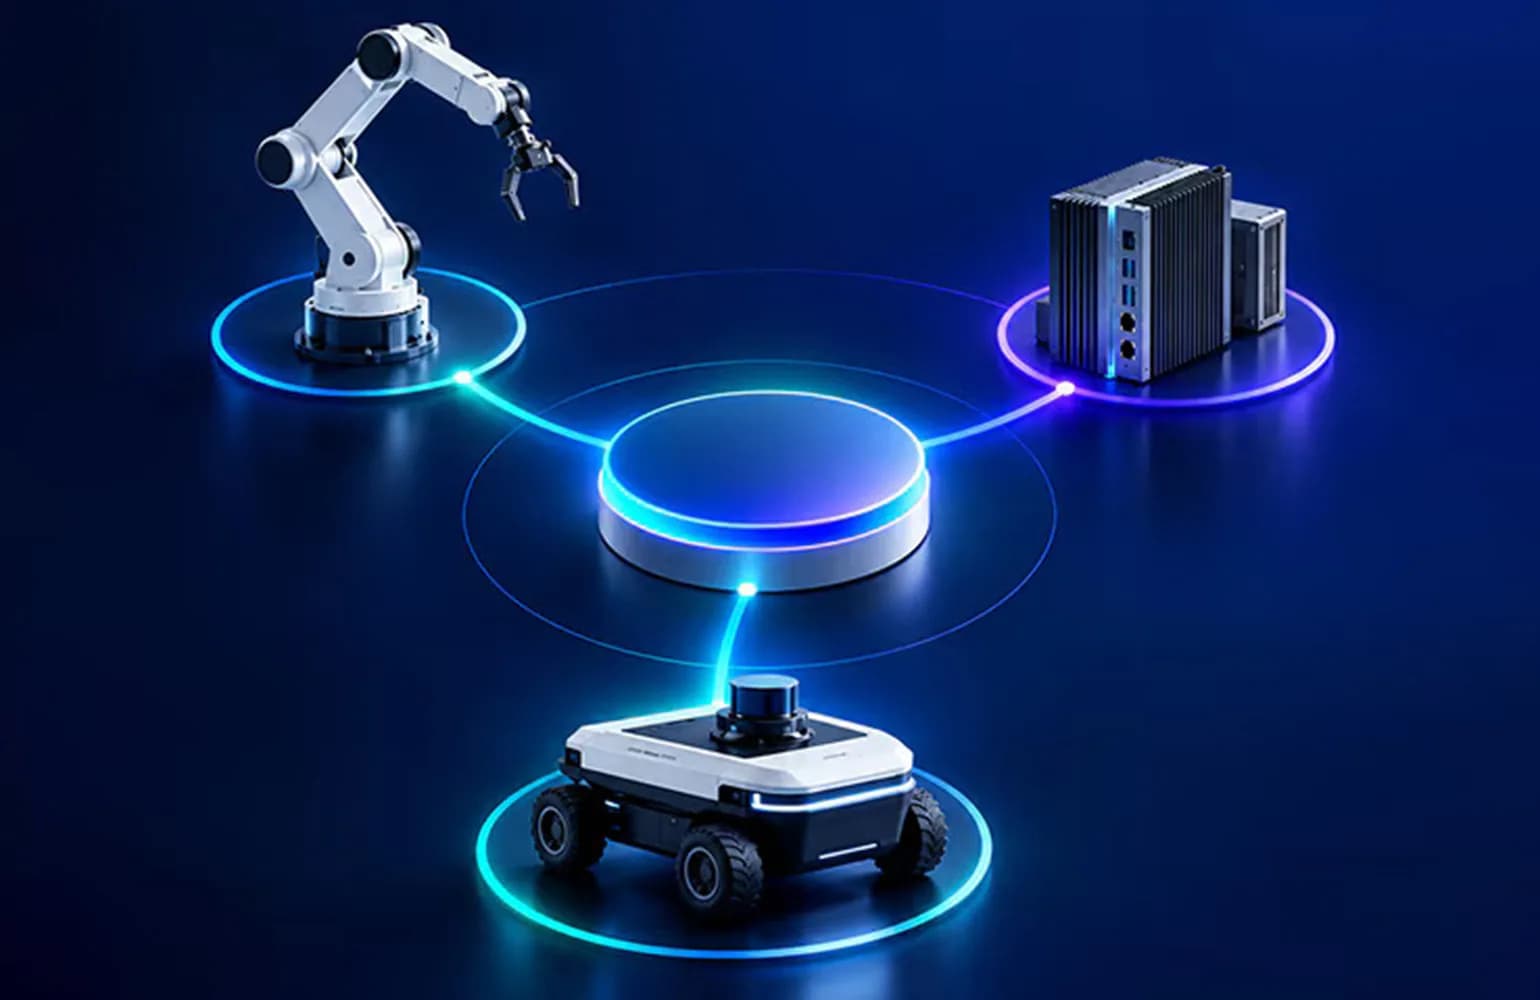
El programa Arm Total Design for Physical AI llega con un marco de seis niveles de capacidad robótica, inspirado en la escala de conducción autónoma de SAE International.
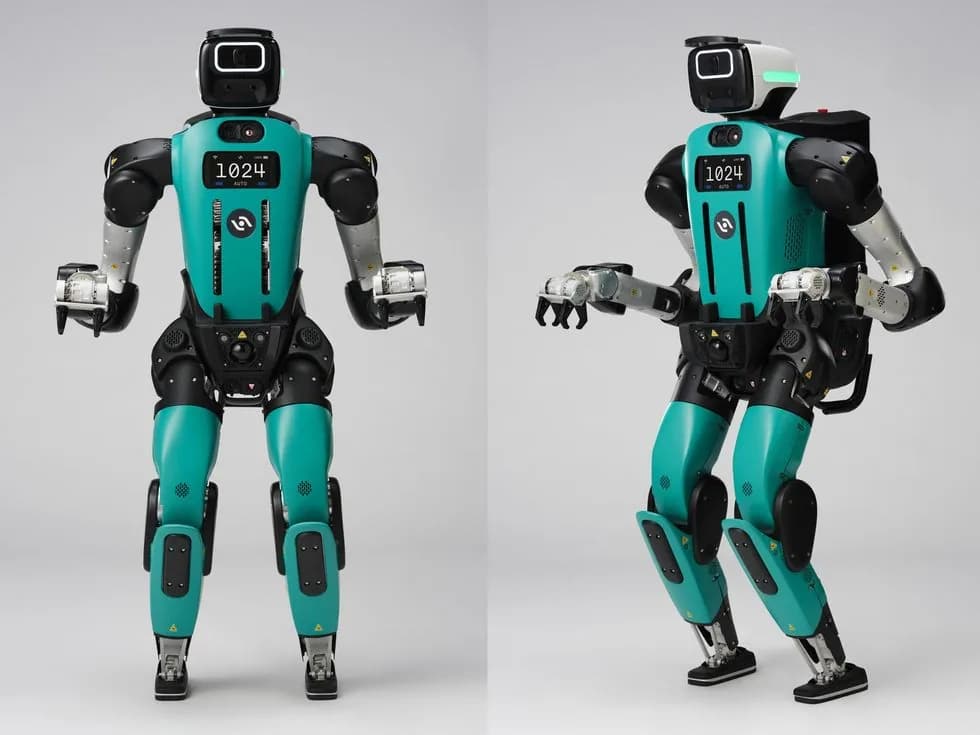
Agility Robotics presentó un humanoide de 129 kilos que levanta 23 kilos hasta 2,1 metros y trabaja sin barreras físicas junto a personas.
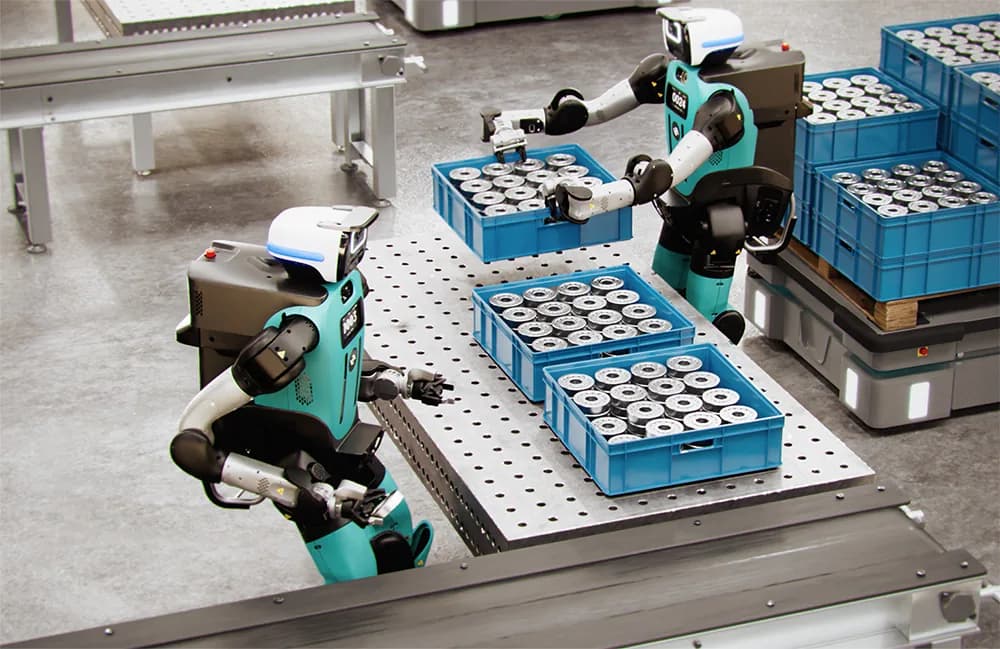
El humanoide abandona la rodilla invertida de avestruz, gana un cargador que lo deja listo en nueve minutos y está diseñado para trabajar sin rejas junto a personas.
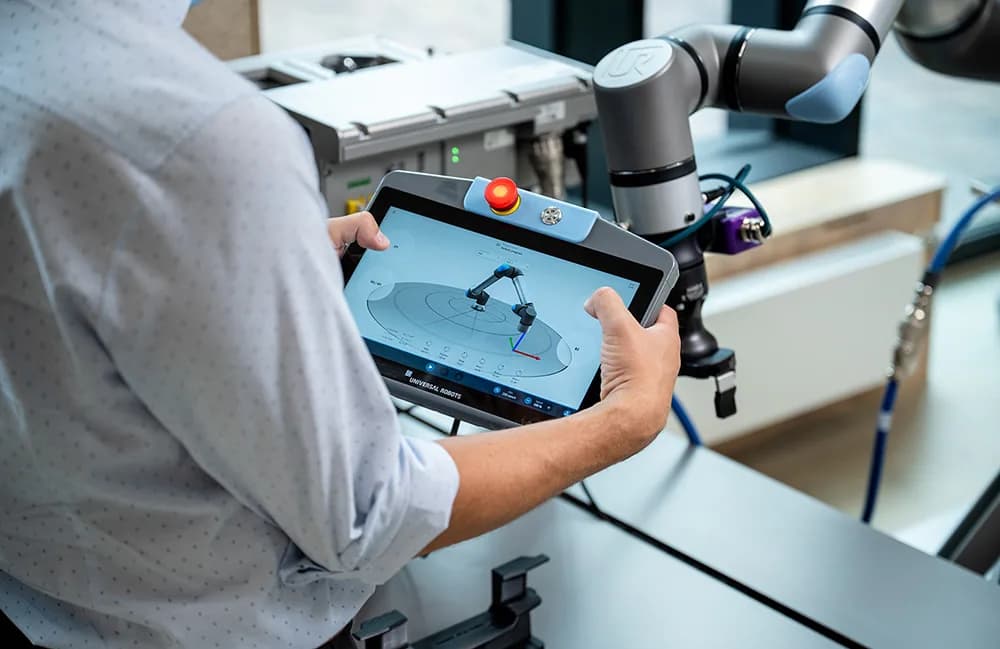
La séptima generación de la empresa danesa rediseña la caja de control, la consola de programación y la brida de herramienta, y suma tres brazos nuevos bautizados por su carga útil y su alcance.
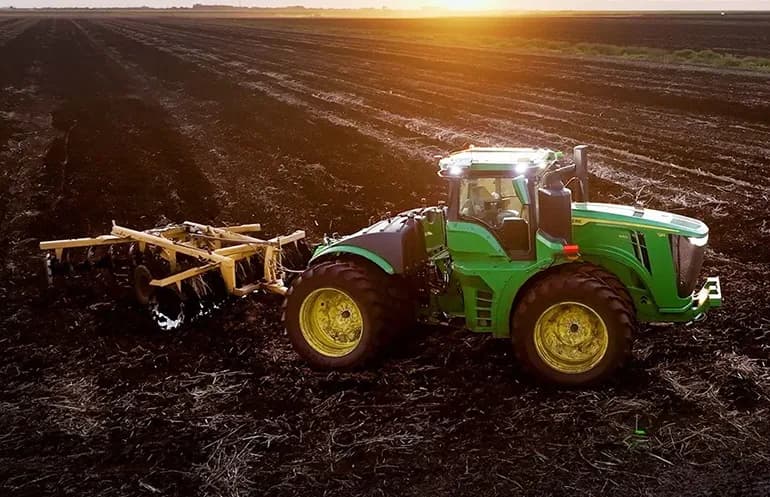
Las tres empresas desplegaron la mayor flota autónoma en la historia del cultivo de caña estadounidense, con la plataforma Mobius montada sobre máquinas que ya estaban en el campo.
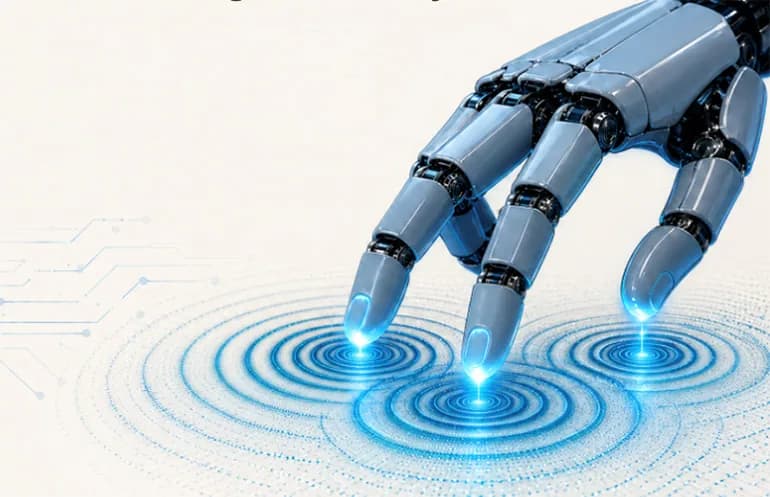
La empresa dice que sensar bajo la piel evita el desgaste que sufren las capas eléctricas pegadas a la superficie, y muestra cifras de resolución y de fuerza.
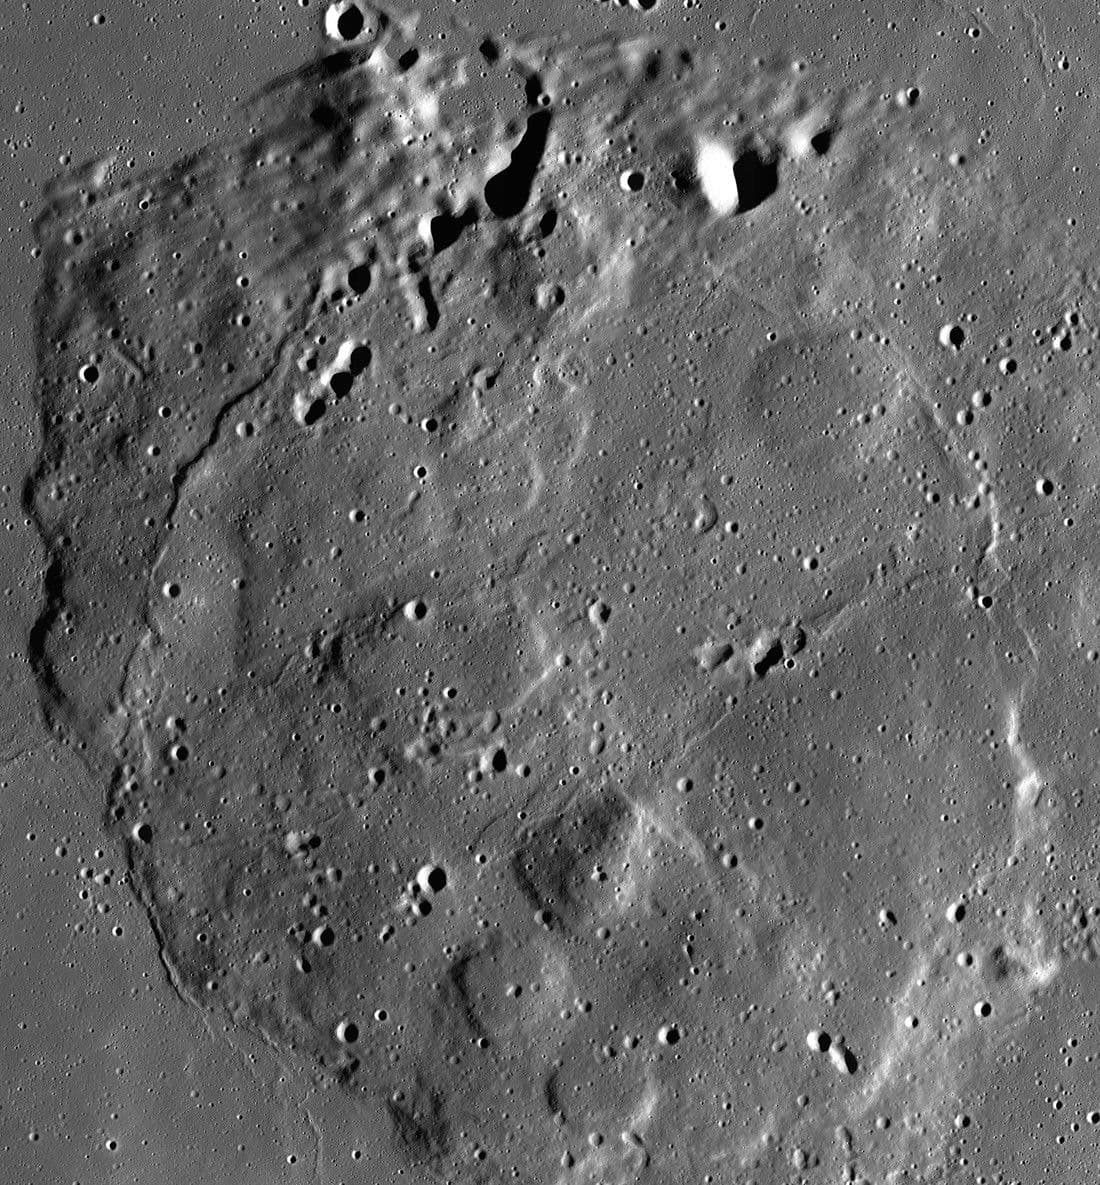
El NASA-IBM Lunar Foundation Model se entrenó con cerca de 2 millones de mosaicos del Lunar Reconnaissance Orbiter y quedó publicado en Hugging Face y GitHub.
El robot debe percibir barras delgadas y suspendidas, saltar hacia la estructura, avanzar con contactos escasos y aterrizar sin caerse.